Systèmes de coordonnées, projections et datums en cartographie par drone
Comprenez les références, projections, datums et hauteurs pour combiner les données du drone à celles du projet sans décalages inaperçus.
Des coordonnées nécessitent une définition de référence
Deux nombres ne définissent pas complètement une position sans système de référence. Ils peuvent désigner des lieux différents si les unités ou les définitions changent. Dans un projet drone, les références accompagnent les positions d’image, les points mesurés, les projets de traitement et les livrables. Établissez un document commun précisant les systèmes horizontal et vertical, les unités et la méthode de transformation. Ne supposez pas que des couches partagent une référence parce que le logiciel les affiche ensemble. Une transformation à la volée peut masquer une définition source incorrecte jusqu’à un export ou une analyse ailleurs. Ce document fournit une base commune aux équipes de terrain et de traitement.
Distinguer coordonnées géographiques et projetées
Les coordonnées géographiques expriment généralement latitude et longitude sous forme d’angles. Un système projeté représente les positions sur un plan avec des unités linéaires, ses distorsions propres et un domaine d’utilisation. Choisissez-le selon le lieu et l’analyse prévue plutôt que selon le fond cartographique internet le plus familier. Demandez si le client possède déjà une référence de projet établie. Si le travail traverse plusieurs zones de projection, décidez comment séparer ou combiner les produits. Documentez le choix avant l’acquisition afin que les équipes de terrain et de traitement n’interprètent pas différemment les nombres échangés.
Comprendre le rôle du datum
Le datum rattache les coordonnées à un cadre de positionnement ; en changer ne consiste pas simplement à renommer une carte. Des données provenant de réseaux, de sources ou d’époques différents peuvent nécessiter une transformation particulière. Pour des travaux exigeants, l’époque des coordonnées compte également. Demandez au fournisseur comment les valeurs ont été obtenues et quelles définitions les accompagnent. Ne choisissez pas une transformation uniquement parce qu’elle concorde avec une image de fond : cette dernière possède une incertitude et ne remplace pas une référence de levé. Conservez les identifiants ou descriptions officiels avec les fiches de terrain pour qu’une autre équipe retrouve le cadre utilisé.
Traiter les hauteurs comme un système distinct
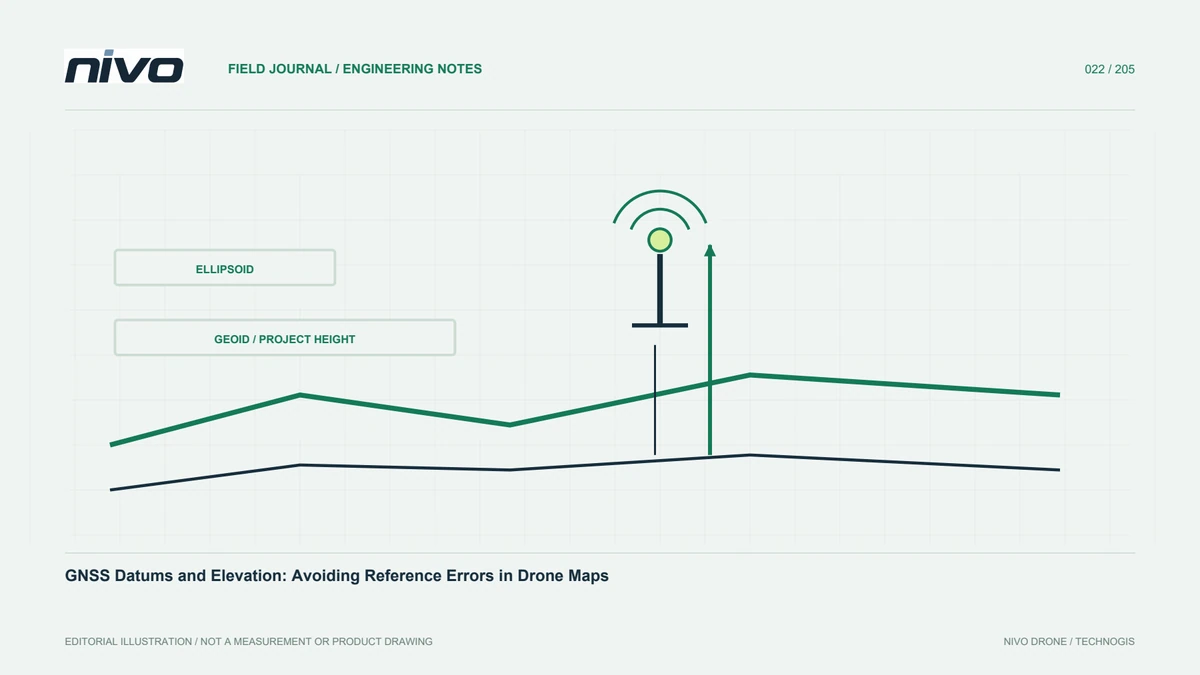
Les hauteurs ellipsoïdales, les altitudes orthométriques et les hauteurs locales utilisent des références différentes. Un résultat GNSS peut être ellipsoïdal alors que les utilisateurs attendent des altitudes liées à un géoïde ou à un repère de projet. Ignorer cette différence peut produire un écart vertical apparemment uniforme. Identifiez le géoïde ou la procédure de rattachement altimétrique, sa version pertinente et sa couverture. Évitez une correction constante inexpliquée. Avec un datum local, conservez le lien aux références connues et sa méthode d’établissement. Vérifiez des lieux répartis pour ne pas confondre une différence de définition des hauteurs avec un défaut de reconstruction.
Attribuer un SCR ne transforme pas les coordonnées
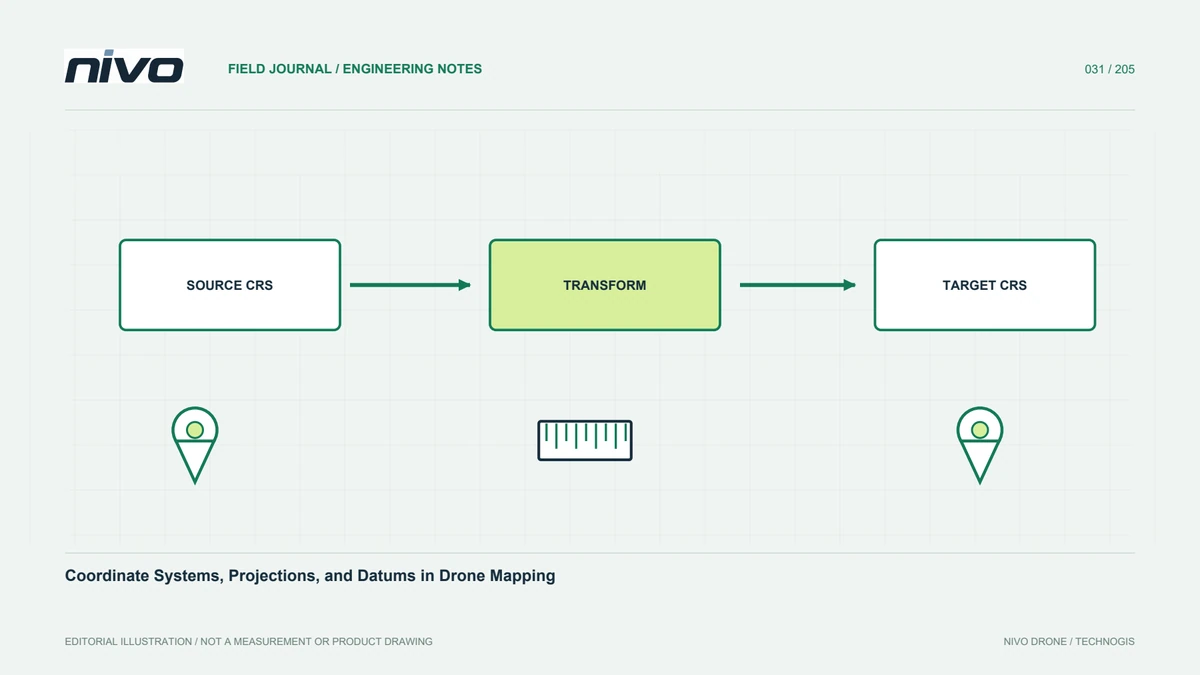
Attribuer un système de coordonnées de référence indique au logiciel comment interpréter des nombres existants. Reprojeter calcule de nouveaux nombres dans un système cible. On confond souvent ces opérations lorsqu’une couche apparaît au mauvais endroit. Si des nombres corrects ont perdu leur définition, restaurez d’abord celle-ci. Si la source et le projet diffèrent, utilisez une transformation appropriée. Attribuer simplement l’étiquette cible aux nombres sources ne les repositionne pas correctement. QGIS explique cette distinction dans les réglages de SCR des couches. Testez plusieurs positions connues avant d’appliquer une transformation à un grand ensemble de données.
Contrôler unités, décimales et ordre des axes
Une simple erreur de colonne peut provoquer un fort décalage. Confirmez l’ordre longitude/latitude ou latitude/longitude, ainsi qu’est/nord pour les données projetées. Vérifiez les unités de hauteur et une éventuelle modification des séparateurs décimaux par le tableur. Conservez une ligne vérifiée comme référence d’import. Affichez les points avant de traiter tout le bloc pour détecter des colonnes inversées, des signes négatifs absents ou une zone incorrecte. Gardez une structure convenue avec des noms de colonnes explicites. L’import automatique doit lire des champs définis, et non déduire leur sens d’après l’ordre ou la grandeur apparente des valeurs.
Vérifier l’intégration avant l’analyse
Après import des produits drone dans un SIG, comparez des objets stables aux références appropriées du projet en plusieurs lieux. Vérifiez séparément position horizontale et altitude. Un accord ponctuel ne suffit pas : une transformation inadaptée peut créer des écarts spatialement variables. Pour un raster, considérez résolution et rééchantillonnage pendant la reprojection, qui peuvent modifier la présentation et les valeurs. Assurez-vous aussi que les références survivent à l’export des nuages de points. Conservez les vérifications d’intégration pour distinguer alignement visuel et compatibilité des coordonnées effectivement testée, sans prendre un affichage satisfaisant comme preuve de validité de toutes les références sous-jacentes.
Livrer des métadonnées de référence réutilisables
La documentation doit identifier les noms de SCR et codes d’autorité disponibles, les définitions complètes nécessaires, les systèmes de hauteur, les unités, les transformations et les limites. Incluez les coordonnées originales des appuis et les versions transformées utilisées. Un nom de projet local ne suffit pas hors de l’équipe initiale : expliquez son origine, ses axes, son échelle et son rattachement selon le périmètre. Un point d’exemple vérifié aide le destinataire à tester son import. Cette traçabilité réduit la dépendance à un spécialiste et préserve l’usage des données lorsque les personnes, les applications ou les besoins d’analyse changent après le levé.
Un enchaînement de vérifications efficace
Supposons que les positions d’images soient géographiques, les GCP projetés et les plans d’ingénierie dans une référence locale. Documentez les trois et établissez leurs relations valides avant le traitement. Testez des coordonnées d’appui représentatives dans la transformation proposée et comparez-les aux références du projet. Après reconstruction, évaluez les contrôles indépendants avant de diffuser les orthomosaïques et modèles altimétriques. La caméra et le GNSS NiVO s’inscrivent ainsi dans un processus de référence explicite. L’appareil fournit les observations ; la cohérence des références les rend utiles avec les informations existantes. Chaque transmission doit préserver cette relation plutôt que contraindre le destinataire à la redécouvrir.
Situation illustrative : trois références dans un même dossier
Considérez un projet hypothétique recevant les positions des images, une liste d’appuis mesurés et un plan d’ingénierie de trois équipes. Les photographies utilisent des coordonnées géographiques, les appuis un système projeté et le plan une simple « grille locale ». Les trois s’affichent dans une même session SIG, ce qui paraît rassurant. Le coordinateur refuse d’y voir une confirmation de compatibilité. Il demande à chaque fournisseur la référence horizontale réelle, la définition des hauteurs, les unités et les transformations déjà appliquées. Un point d’exemple vérifié est conservé à chaque échange pour tester l’ordre des colonnes et l’interprétation.
La grille locale ne reçoit pas l’étiquette d’une projection connue pour la faire apparaître sur la carte. Sa relation aux références établies doit être documentée avant intégration. L’équipe teste le parcours de coordonnées proposé sur des positions connues appropriées et vérifie séparément les composantes horizontale et verticale. Les coordonnées originales restent accompagnées de leurs versions transformées, avec les paramètres et les descriptions de source. Le traitement n’utilise le cadre convenu qu’après cet examen. Les notes de remise expliquent les limites restantes et fournissent un exemple d’ouverture reproductible. Cette démarche hypothétique fonde la compatibilité sur des preuves, plutôt que sur la superposition fortuite de couches à l’écran.
L’équipe compare une transformation documentée à un ajustement visuel commode sur une image de fond. Seule la première peut soutenir l’échange de coordonnées demandé, sous réserve de sa pertinence et de sa vérification. La remise conserve ensemble définitions sources, valeurs transformées et résultats du point d’exemple. Si le lien de la grille locale demeure inconnu, cette entrée est identifiée comme telle et exclue des superpositions quantitatives. Cette limite volontaire évite d’attribuer une référence injustifiée à des observations valides par un simple changement d’étiquette que le destinataire détecterait difficilement.