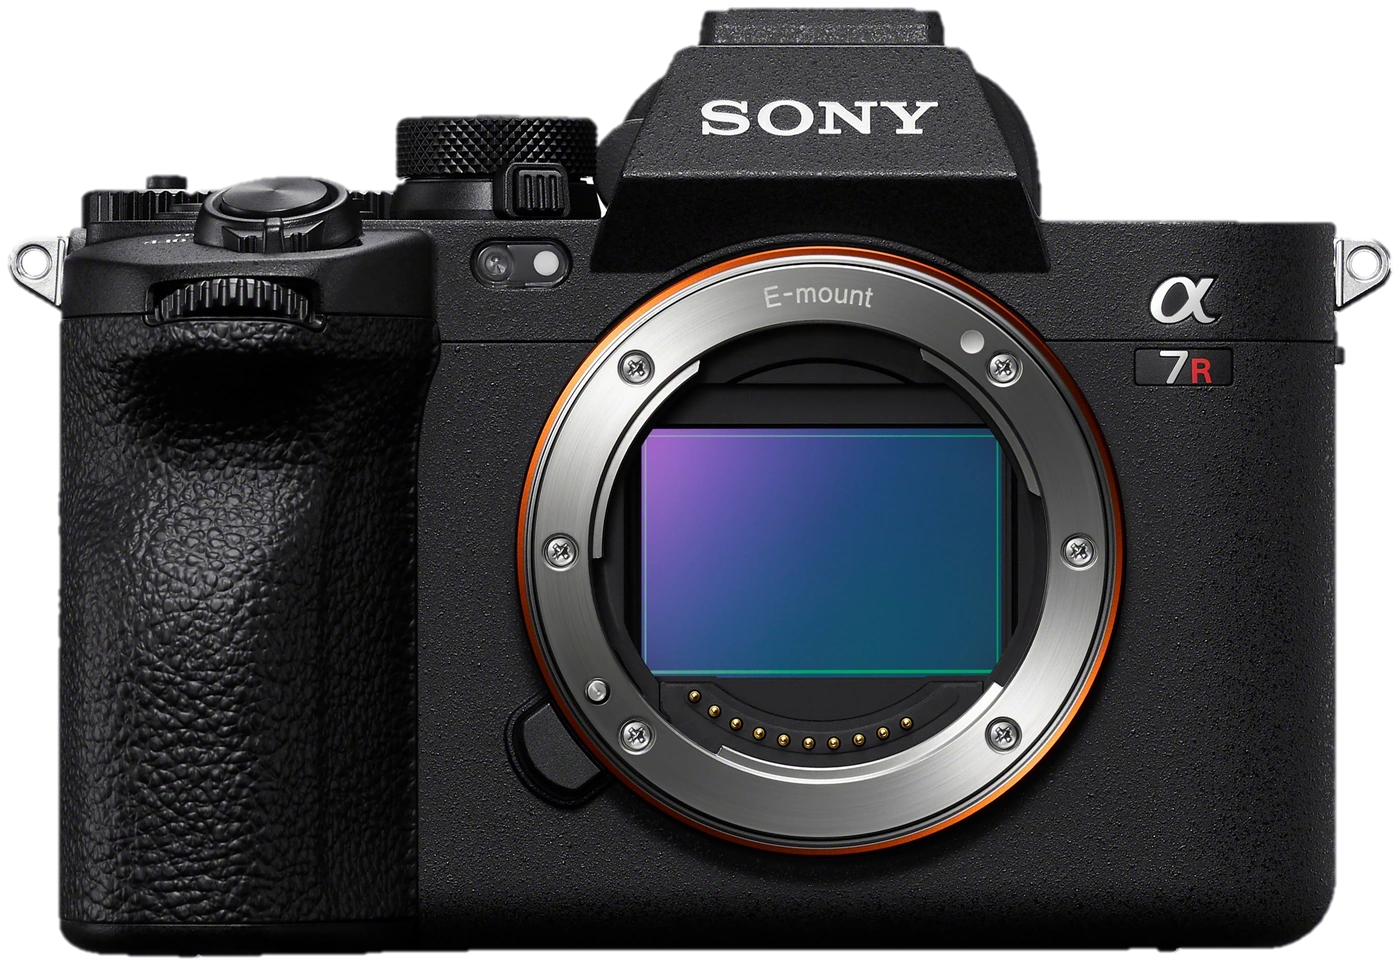
उच्च-रिज़ॉल्यूशन हवाई छवि डेटा संग्रह के लिए Sony α7R V
आवश्यक सुविधा विवरण, लेंस ज्यामिति, गति नियंत्रण, विश्वसनीय ट्रिगरिंग, विमान एकीकरण और एक व्यावहारिक डेटा-प्रोसेसिंग वर्कफ़्लो के माध्यम से Sony α7R V का मूल्यांकन करें।
रिज़ॉल्यूशन को सर्वेक्षण के उद्देश्य से जोड़ें
Sony α7R V को लगभग 61 प्रभावी मेगापिक्सेल के साथ एक पूर्ण-फ्रेम कैमरे के रूप में निर्दिष्ट करता है। हवाई कार्य के लिए, इस रिज़ॉल्यूशन को फीचर विवरण और डेटा संग्रह डिज़ाइन से कनेक्ट करें। लेंस, माउंट, ट्रिगरिंग, प्लेटफ़ॉर्म मूवमेंट और लाइटिंग यह निर्धारित करते हैं कि कौन सी जानकारी जीवित रहती है। पहचानें कि क्या कार्य को क्षेत्रीय विश्लेषण के लिए छोटे-फ़ीचर पहचान, संरचना दस्तावेज़ीकरण या ऑर्थोमोज़ेक की आवश्यकता है। प्रत्येक उद्देश्य कवरेज, भंडारण और स्वीकृति आवश्यकताओं को बदलता है। मेगापिक्सेल को परियोजना के स्पष्ट विवरण को प्रतिस्थापित करने के बजाय एक परिभाषित सूचना आवश्यकता का समर्थन करना चाहिए।
माप प्रणाली के भाग के रूप में लेंस का मूल्यांकन करें
विनिमेय लेंस कवरेज, किनारे की तीक्ष्णता, विरूपण और स्थापित द्रव्यमान को दृढ़ता से प्रभावित करते हैं। एक सुविधाजनक फोटोग्राफिक लेंस स्वचालित रूप से पुनरुत्पादन के लिए सबसे आसान मैपिंग कॉन्फ़िगरेशन नहीं है। फ़ोकल लंबाई का चयन करें, फिर स्थापित करें कि किसी ब्लॉक के भीतर फ़ोकस और एपर्चर कैसे नियंत्रित रहते हैं। जहाँ लागू हो, ज़ूम लॉक करने का तरीका दर्ज करें। फ़्रेम के विभिन्न हिस्सों का विभिन्न बनावट और गहराई पर परीक्षण करें। लेंस परिवर्तन को एक कॉन्फ़िगरेशन परिवर्तन के रूप में मानें जिसके मूल्यांकन की आवश्यकता है, न कि एक सहायक स्वैप के रूप में माना जाता है कि ज्यामितीय प्रसंस्करण के लिए कोई परिणाम नहीं है।
ग्राउंड विवरण और कवरेज को एक साथ डिज़ाइन करें
ग्राउंड-विस्तार अनुमान के लिए सेंसर आयाम, छवि आकार, फोकल लंबाई और सतह से दूरी की आवश्यकता होती है। बारीक विवरण की आवश्यकताएं बड़े क्षेत्रों में फोटोग्राफ और मार्ग की संख्या में काफी वृद्धि कर सकती हैं। डेटा संग्रह और प्रसंस्करण लागत के विरुद्ध कई परिदृश्यों की तुलना करें। उच्चतम भूभाग और कवरेज तथा ओवरलैप पर इसके प्रभाव पर ध्यान दें। यदि केवल एक छोटे से क्षेत्र को अतिरिक्त विवरण की आवश्यकता है, तो नियोजित ज्यामितीय कनेक्शन वाले उद्देश्य-विशिष्ट ब्लॉकों पर विचार करें। गणनाओं को गारंटीकृत मान्यता प्रदर्शन के रूप में प्रस्तुत करने के बजाय प्राप्तकर्ताओं को यह दिखाने के लिए वास्तविक आउटपुट उदाहरणों का उपयोग करें कि वे क्या उम्मीद कर सकते हैं।
मूल पिक्सेल पैमाने पर गति का निरीक्षण करें
एक स्पष्ट दिखने वाला पूर्वावलोकन पूरी छवि में धुंधलापन छिपा सकता है। अनुक्रम में भवन रेखाओं, सड़क किनारों और बनावट का निरीक्षण करें। इन बदलावों को उड़ान की दिशा, फ़्रेम की स्थिति और कैप्चर के समय से जोड़कर देखें। कैमरा दस्तावेज़ीकरण और वास्तविक माउंट के संदर्भ में एक्सपोज़र, फ़ोकस और शटर मोड का परीक्षण करें। प्रत्येक हवाई स्थापना के लिए हैंडहेल्ड स्थिरीकरण सुविधाओं को स्वचालित रूप से इष्टतम नहीं माना जाना चाहिए। ऑप्टिकल, फोकस और मूवमेंट लक्षणों को अलग करें। एक समय में एक परिवर्तन को रिकॉर्ड करने से सुधार अगले ऑपरेटर के लिए समझने योग्य और पुन: प्रस्तुत करने योग्य हो जाता है।
लगातार छवियाँ लेने की क्षमता प्रदर्शित करें
उड़ान से पहले, नियोजित प्रारूप, कार्ड और बिजली व्यवस्था का उपयोग करके कैप्चर अनुक्रम चलाएं। फ़ाइलें लिखे जाने और छवि संख्या बढ़ने के दौरान अंतराल की स्थिरता की जाँच करें। संग्रहीत छवियों के साथ आदेशों की तुलना करें। जहां GNSS पोजिशनिंग का समर्थन करता है, वहीं टाइमस्टैम्प संबंधों की भी जांच करें। समय संबंधी त्रुटियाँ जो अलग-अलग तस्वीरों में अदृश्य होती हैं, व्यवस्थित भू-संदर्भन समस्याएँ पैदा कर सकती हैं। यदि कॉन्फ़िगरेशन आवश्यक अंतराल को बनाए नहीं रख सकता है, तो मिशन डिज़ाइन को संशोधित करें। एक कल्पित ओवरलैप रिज़र्व लापता कैप्चर को मापने और ट्रिगर एकीकरण को मान्य करने का विकल्प नहीं है।
फ़ील्डवर्क से पहले डेटा वर्कफ़्लो की योजना बनाएं
बड़ी फ़ाइलें प्रतिलिपि बनाने, समीक्षा करने और प्रसंस्करण को प्रभावित करती हैं। एक प्रतिनिधि परीक्षण के साथ इन मांगों को मापें। मूल, बैकअप, कार्यशील डेटा, मध्यवर्ती उत्पादों और डिलिवरेबल्स के लिए स्थान की अनुमति दें। कार्ड और फ़्लाइट ब्लॉक को लेबल करें ताकि विभिन्न डिवाइस या सेटिंग्स अनजाने में मिश्रित न हों। मीडिया का पुन: उपयोग करने से पहले प्रतियां सत्यापित करें। वास्तविक प्रसंस्करण कंप्यूटर पर तेजी से वितरण आवश्यकताओं का परीक्षण करें। यह बाधाओं को जल्दी उजागर करता है और पूर्णता, स्रोत पता लगाने की क्षमता, या मूल साक्ष्य पर लौटने की क्षमता का त्याग किए बिना समझदार ब्लॉक संगठन की अनुमति देता है।
अंतिम आउटपुट के माध्यम से कॉन्फ़िगरेशन स्वीकार करें
एक कॉन्फ़िगरेशन का परीक्षण आवश्यक डिलिवरेबल्स के माध्यम से किया जाना चाहिए, न कि केवल सफल छवि कैप्चर के माध्यम से। प्रतिनिधि बनावट और भू-आकृति का प्रयोग करें। जहां माप का इरादा है वहां संरेखण, विवरण, मॉडल ज्यामिति और स्वतंत्र जाँच बिंदुओं की जांच करें। निर्देशांक और नियंत्रण विधियाँ दर्ज करें ताकि सटीकता आँकड़ों को समझा जा सके। छवि-गुणवत्ता की समस्याओं को स्थिति और प्रसंस्करण समस्याओं से अलग करें। स्वीकृति रिकॉर्ड में यह बताया जाना चाहिए कि परीक्षण ने क्या प्रदर्शित किया और बड़े परिचालन सर्वेक्षण के लिए सिस्टम का उपयोग करने से पहले किन स्थितियों में अभी भी परीक्षण की आवश्यकता है।
वास्तविक आवश्यकता के आधार पर NiVO एकीकरण पर चर्चा करें
चयनित NiVO विमान के लिए कैमरा, लेंस, माउंट, वायरिंग, पावर, बैलेंस और रखरखाव पहुंच की एक साथ समीक्षा करें। एक पेलोड कैटलॉग सभी मॉडलों में समान व्यवस्था को मंजूरी नहीं देता है। चर्चा में लक्ष्य उदाहरण, परियोजना की सीमा, आवश्यक विवरण, आउटपुट, डिलीवरी समय और उपलब्ध कंप्यूटिंग क्षमता लाएँ। परिणाम एक प्रलेखित विन्यास और स्वीकृति योजना होना चाहिए। उच्च रिज़ॉल्यूशन तब प्रसंस्करण क्षमता या परियोजना की सफलता से असंबंधित एक अलग उद्देश्य बनने के बजाय एक विशिष्ट कार्य पूरा करता है।
प्रदर्शित करें कि अतिरिक्त रिज़ॉल्यूशन कब मूल्यवान है
प्राप्तकर्ता से प्रतिनिधि लक्ष्य छवियों का आकलन करने और यह समझाने के लिए कहें कि क्या अतिरिक्त विवरण निर्णय बदलता है। उस लाभ की तुलना समय और डेटा संग्रह की माँगों से निपटने से करें। यदि यह कोई परिचालन लाभ प्रदान नहीं करता है, तो स्वीकृति आवश्यकता को बदले बिना डिज़ाइन को सरल बनाएं। यदि यह मायने रखता है, तो उदाहरण को निरीक्षण मानक के रूप में बनाए रखें। साक्ष्य-आधारित निर्णय दोनों को बताता है कि एक कॉन्फ़िगरेशन क्यों चुना जाता है और जब कोई विकल्प अधिक व्यावहारिक होगा, तो टीम को केवल विनिर्देश तुलनाओं पर भरोसा किए बिना अपनी पसंद का बचाव करने में मदद मिलती है।
उदाहरणात्मक मामला: α7R V परीक्षण में प्रसंस्करण क्षमता को शामिल करना
निर्माण दस्तावेज़ीकरण के लिए α7R V कॉन्फ़िगरेशन का चयन करने वाली एक काल्पनिक सर्वेक्षण इकाई की कल्पना करें। कैमरा परीक्षण विस्तृत तस्वीरें तैयार करता है, लेकिन डिलीवरी शेड्यूल के लिए फ़ील्डवर्क के तुरंत बाद एक संसाधित मानचित्र की आवश्यकता होती है। प्रसंस्करण को बाद की जिम्मेदारी के रूप में मानने के बजाय, टीम अपने सामान्य भंडारण प्रणाली के माध्यम से परीक्षण डेटासेट की प्रतिलिपि बनाती है और परियोजना को सौंपे गए कंप्यूटर पर इच्छित वर्कफ़्लो चलाती है। यह छवियों का निर्माण करने वाले लेंस और कैप्चर सेटिंग्स के साथ-साथ प्रतिलिपि बनाने, समीक्षा, संरेखण और आउटपुट तैयारी को अलग-अलग रिकॉर्ड करता है।
मान लीजिए कि मुख्य देरी छवि पुनर्निर्माण के बजाय फ़ाइलों को पुनर्गठित करने और अपूर्ण ब्लॉक ढूंढने से आती है। प्रतिक्रिया यह दावा करने के लिए नहीं है कि अधिक कंप्यूटिंग शक्ति स्वचालित रूप से समस्या का समाधान करती है। टीम नामकरण को संशोधित करती है, फ़ील्ड पूर्णता जांच के लिए एक व्यक्ति को नियुक्त करती है, और हैंडओवर का फिर से परीक्षण करती है। किसी भी प्रस्तावित ब्लॉक विभाजन को प्रसंस्करण के लिए आवश्यक ज्यामितीय कनेक्शन बनाए रखना चाहिए। अंतिम स्वीकृति पैकेज में पठनीय लक्ष्य उदाहरण, स्थिति जांच, सत्यापित बैकअप और एक यथार्थवादी एंड-टू-एंड समय सारिणी शामिल है। यह वास्तव में परीक्षण की गई स्थितियों और नए सिरे से मूल्यांकन की आवश्यकता वाली परिस्थितियों को बताता है। यह परिदृश्य बताता है कि क्यों उच्च-रिज़ॉल्यूशन कैमरे का मूल्य निर्णय विंडो के भीतर उपयोगी जानकारी देने पर निर्भर करता है, न कि केवल कई बड़ी तस्वीरों के साथ फ़ील्ड से लौटने पर।
निर्णय बैठक में अधिक शक्तिशाली कंप्यूटर खरीदने और डेटा संगठन व समीक्षा की जिम्मेदारियाँ बेहतर करने के विकल्पों की तुलना होती है। प्रत्येक विकल्प का मूल्यांकन अनुमानित हार्डवेयर की कमी के बजाय देरी का कारण बनने वाले मापे गए चरण के आधार पर किया जाता है। हैंडओवर के लिए, ट्रायल पैकेज को उसके लेखक द्वारा निजी तौर पर फाइलों को पुनर्गठित किए बिना सामान्य टीम के माध्यम से आगे बढ़ना होगा। समापन का मतलब है कि एक अन्य प्रोसेसर वैध ब्लॉकों की पहचान कर सकता है, बैकअप का पता लगा सकता है, दस्तावेजित सेटिंग्स चला सकता है और वितरण अनुमान की व्याख्या कर सकता है। वह मानदंड संगठनात्मक तत्परता के साथ-साथ छवि गुणवत्ता का परीक्षण करता है और बाद के संसाधन अनुरोधों को साक्ष्य के साथ उचित ठहराना आसान बनाता है।