CubePilotのHere GNSS:測量ドローンでの設置と検証
実モデル、アンテナ配置、カメラ基準、補正、構成記録、測量成果の検証を結び付けてHere GNSSを評価します。
GNSS製品を正確に識別する
このドローンの文脈でHereはCubePilotのGNSS製品系列であり、似た名前の地図サービスではありません。購入と構成文書には完全なモデル名を指定します。系列内でも機能、接続、ファームが異なります。NiVO技術欄がHere GNSSをCubePilotと関連付けても、全機体の同一搭載を証明しません。納入単体文書で実機器を定義します。明確名称は広いブランドから推測せず、支援、操縦、処理の各担当が同じ装置を話すために重要です。
構成内での役割を特定する
GNSSモジュールは航法に関係しますが、全能力はモデルと統合次第です。Here 4手順書の航法・支援インターフェース説明を、全Here製品や機体の主張へ拡大しないでください。実接続と使用機能を図示し、未使用インターフェースと受入機能を分けます。案件要件評価と技術問題の担当判断に役立ち、装置とデータを特定せず全サブシステムを単にGPSと呼ぶより、機能を報告する方が有用です。
アンテナ統合設計に従う
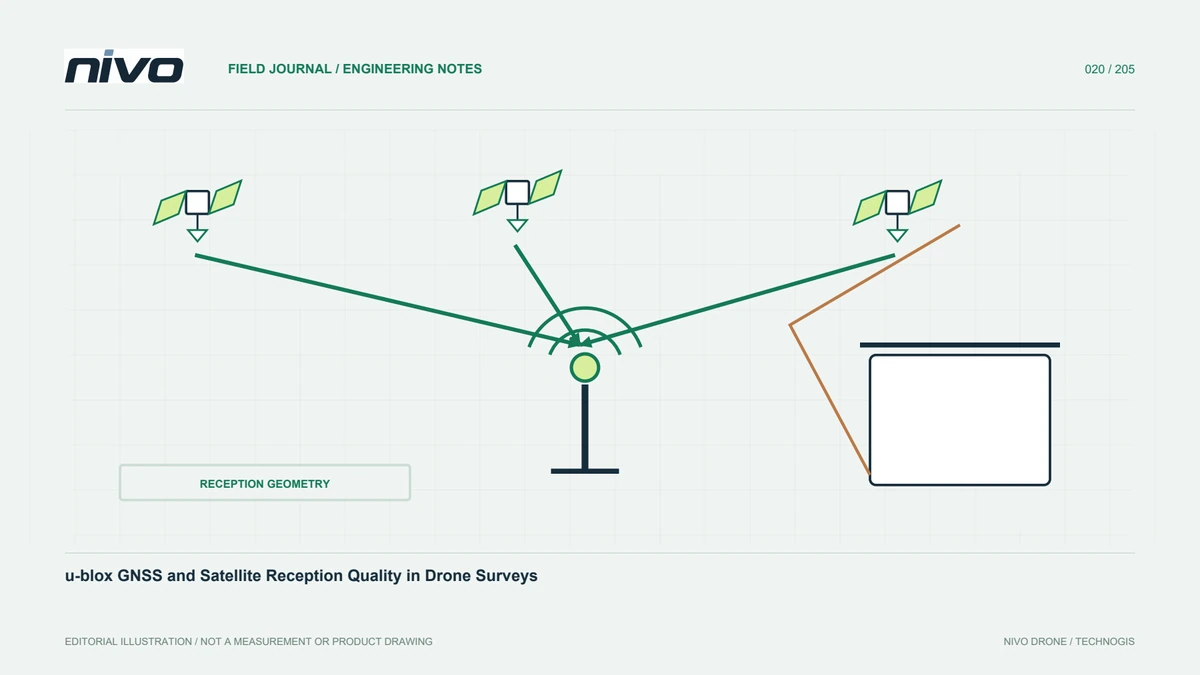
構造、電子系、他装置は受信へ影響するため、設置はメーカー指導と統合評価に従います。見た目を整えるためだけに移動しないでください。方向、マウント、関連幾何を記録し、輸送後組立でも受入配置を保ちます。構造、アンテナ、電気環境は違うので、本記事は普遍取付距離を定めません。認識可能な文書付き配置と、再配置機体へ旧証拠を使う前の変更評価が実務要件です。
カメラ基準との関係を理解する
カメラ位置を利用する場合、アンテナ基準が撮像中心と自動的に一致するわけではありません。統合者と処理者は幾何補正と出所を理解し、マウントや装置変更で再評価します。数値だけでなく基準点、軸、単位、測定定義を記録します。別ソフトや分析者が使う際の符号・解釈誤りを減らし、GNSS測位問題と、処理中にアンテナ・センサー関係を誤適用した問題を分けられます。
補正ワークフローを確認する
RTKには補正源、伝達経路、適切設定が必要です。解状態表示は有用でも全測量品質の証拠ではありません。出所、時刻、関連条件を記録し、後処理対応構成なら必要ファイルが実記録されるか確認します。一般文書に機能があっても有効とは限りません。帰還後再現不能な観測もあるため、取得前に処理者と計画します。納品確認表が受信機能力と実案件方法をつなぎます。
表示を一貫して解釈する
ランプと状態メッセージは実モデル手順書と構成で読み、他装置経験だけに頼りません。訓練は機器表示を地上局情報と適切確認へつなぎ、観測者も共通用語を使います。期待と違えば時刻と状態を記録します。正常そうだったという表現より正確記述が有用で、技術者は操縦者がどの表示を指したか推測せずログと構成証拠へ結び付けられます。
ファームウェア変更を管理する
GNSSファームと機体ソフトを構成記録へ含めます。最新版がすべてに適切と考えず、互換評価と統合者手順に従います。旧識別と変更理由を残し、承認更新後に必要確認と受入を記録します。期間・単体比較を支え、実際には受信機や統合が変わったのに差を環境へ帰属する事態を防ぎます。構成管理は説明可能調査に必要な背景を保ちます。
結果を独立に検証する
適切標定と独立検証点で最終測量を評価し、入力間の座標と高さ定義を確認します。GNSS状態は代替になりません。不一致ならモジュールを責める前に補正しい参考情報、時刻、幾何、処理を調べます。完全証拠は測定、統合、座標表現を区別し、部分代表しかない場合の検証制限も示します。目的は一部品の評判から推論することでなく、必要成果品質を立証することです。
使える文書を渡す
搭載モデル、関連手順書、接続図、構成版、サンプルを供給します。全開発文書は不要でも、点検と意味ある支援依頼に十分な情報が必要です。未統合機能を明示し、受入変更後に更新します。Here GNSSの役割が明確になり、ブランド依存でなく、選定を取得、位置付け、品質評価へつなげます。元チーム不在でも次操縦者が配置を理解できます。
仮想事例:輸送後のHere GNSS設置を復元する
輸送後に受入測量構成を組み直す仮想例です。装置とマウントは認識できますが、写真に近傍載荷との関係がありません。記憶で便利な場所を選ばず、実モデル手順書と統合記録を調べます。技術者は取付方向、接続、アンテナとセンサーの文書関係を確認し、処理者は位置付けで使う基準定義を確認します。表示は別製品経験でなく正しいモデル文書で読みます。配置が受入状態と照合できなければ適用評価で解消します。この仮想例は精度や飛行手順を約束しません。証拠は装置識別、版、定義済み幾何、必要検証です。操縦者へ再組立で実際に使える参照を渡し、きれいな取付写真や馴染みブランドが、測量を説明する測定・設定情報を置き換えないようにします。
受入幾何を確立できれば文書配置へ戻して指定確認を完了できます。本当に変わったなら写真更新だけでなく新評価が必要です。引渡しで二判断を分け、処理者の基準点定義と操縦者の設置証拠を含めます。評価者は工程両端で同構成を説明しているか確かめられ、受信表示がカメラ幾何や位置付け仮定まで正しい証明と誤認されるのを防ぎます。