ファイルを無差別にコピーせずドローンのパラメーター差分を確認する
機体の識別、ソフトウェア条件、機能別の分類、読戻しの確認と各変更の受入判断に基づいて、パラメータースナップショットを比較します。
スナップショットの比較可能性を確認する
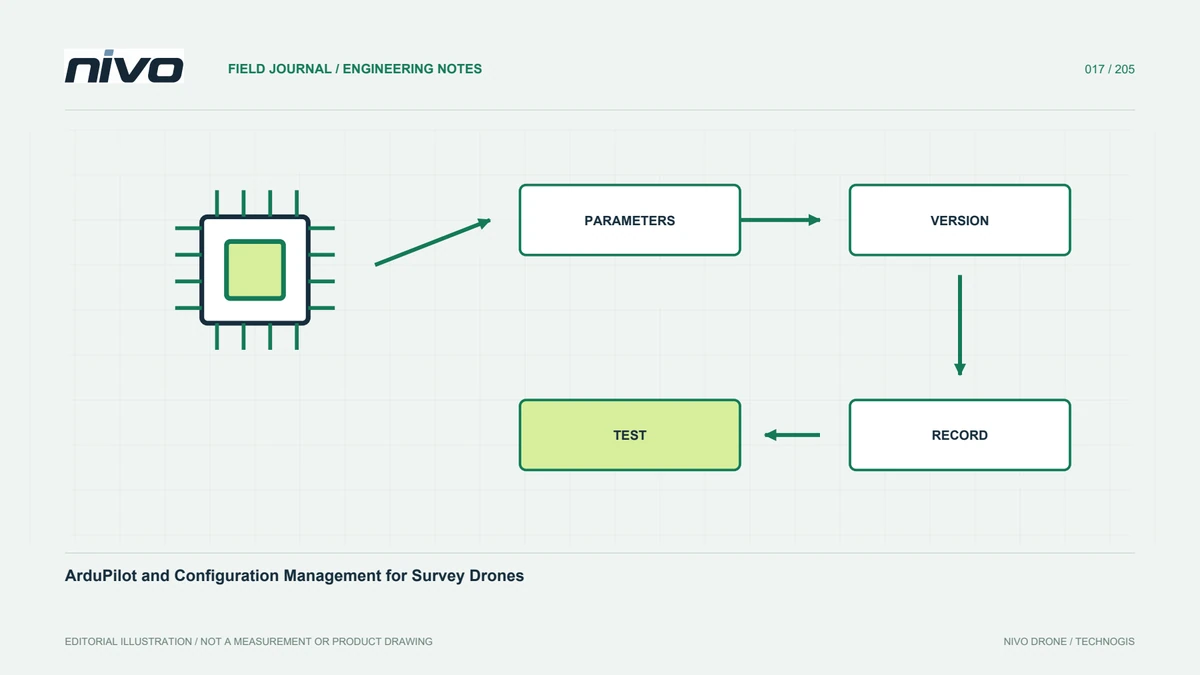
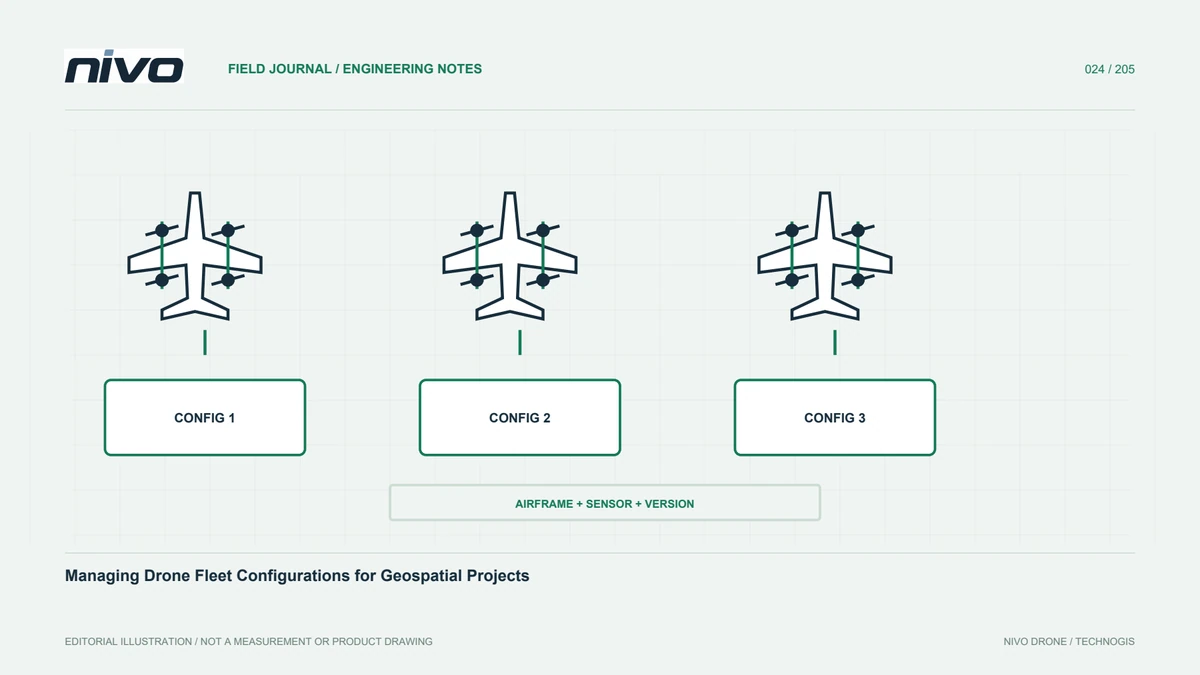
パラメーターの差分は、ファイルの由来が分かって初めて意味を持ちます。機体、制御器、ファームウェア、取得時刻と各スナップショットが表す構成段階を記録します。整備施設で提案した設定と、実際に機体から読み出した値を区別してください。ファイル名が似ているだけでは不十分です。これにより、別の機体、センサー配置やソフトウェア世代のファイルを、日付が新しいという理由だけで正しい基準と扱うことを防ぎます。
運用機能ごとに差分をまとめる
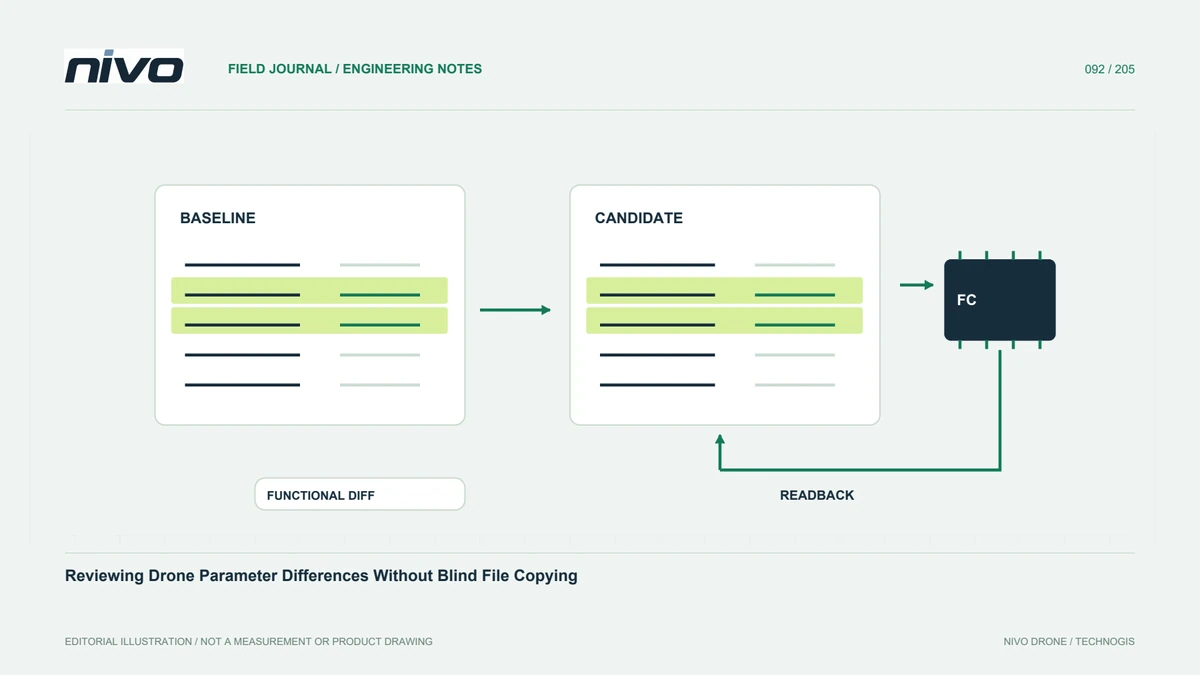
アルファベット順に並べるだけでなく、関係する設定をまとめて確認します。センサー選択、出力割り当て、通信、ミッション動作とログ記録には依存関係があり得ます。各変更案を、変更理由と根拠となる指示に関連付けます。変更値が少なくても影響が小さいとは限りません。一方、長い差分には、文書化されたメタデータやソフトウェア変更が含まれる場合があり、一律に拒否するのではなく内容の解釈が必要です。
変更の意図と実際の機器状態を区別する
保存された構成ファイルは、そのファイル内の内容を表します。接続されているコントローラーが現在使用しているものは確立されません。ドキュメントに記載されている再起動要件を含め、変更を適用し、実際のリードバックを確認するための該当するプロセスに従ってください。通信メッセージと地上局の動作は、実装コンテキストで解釈する必要があります。アップロード ボタンを押すことで意図したすべての変更が完了したと想定するのではなく、最終状態の証拠を保存します。
欠落項目や名称変更を調べる
スナップショットに存在しない設定は、ソフトウェアの違い、条件付きの可視性、不完全な転送、またはその他の原因を反映している可能性があります。古いファイルから自動的に追加し直さないでください。正確なファームウェアとデバイスについてはドキュメントを参照してください。未解決の名前とその重要性を記録します。レビュー担当者は、2 つのファイルをテキスト的に同一にすることで成功を評価するのではなく、機能が引き続きサポートされているかどうか、およびその構成方法を説明する必要があります。
変更を観測可能な検証と結び付ける
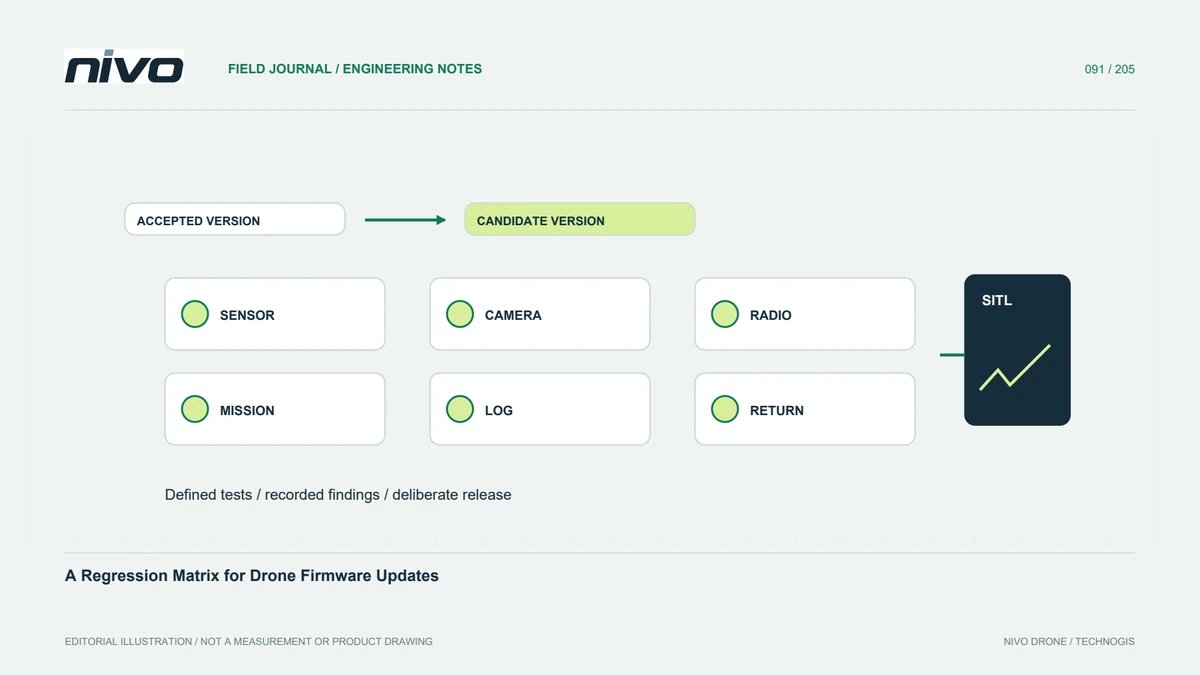
関連する設定群ごとに、承認された検証手順の中で目的の機能が正しく動く証拠を定めます。ペイロード出力の変更とログ記録の変更では、必要な観測が異なります。未変更の基準構成を残し、評価中は無関係な編集を避けます。結果が予想外なら、対象を絞った差分が調査すべき項目の特定に役立ちます。差分だけで物理的原因は確定できませんが、構成履歴を失わずに問題を絞り込めます。
受け入れた構成の基準資料を示す
承認されたスナップショット、検証された機器の ID、理由、レビューの責任、および受け入れの証拠を一緒に保管してください。ドラフトファイルとリリース済みファイルを視覚的に区別できるようにします。後の技術者は、メッセージ内のどの添付ファイルが最終的なものであるかを尋ねることなく、該当する参照を見つける必要があります。これにより、正当なユニット固有の違いを認識しながら NiVO フリートの一貫性がサポートされ、実際にインストールされているシステムに関する制御されたエンジニアリング上の決定が、利便性を重視したファイル コピーによって暗黙的に置き換えられるのを防ぎます。