Планирование коридорной съёмки с использованием VTOL
Планируйте ширину, сегменты, рельеф, доступ, перекрытия и независимые проверки, чтобы коридорные геоданные оставались непрерывными и полезными.
Поймите особенности вытянутой территории
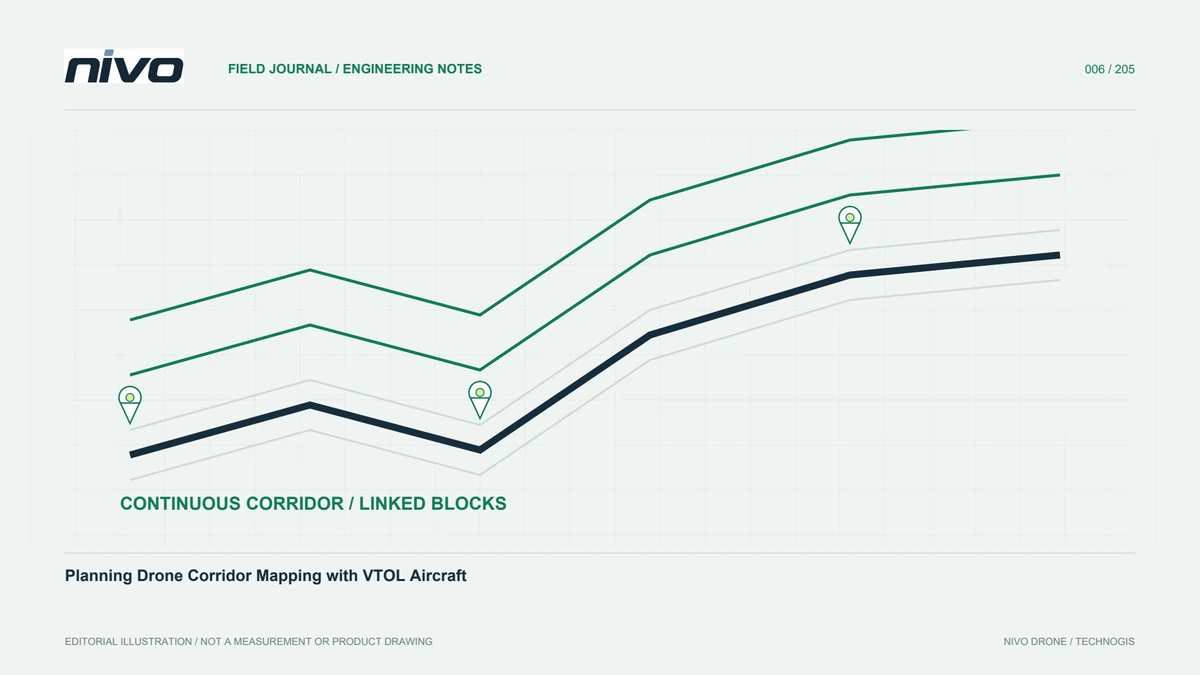
Коридор длиннее своей ширины, как инженерная сеть, река или проект дороги. Трудность не только в площади: направления, рельеф, доступ и окружение меняются вдоль трассы. Одна площадка может не обслуживать все сегменты. Начните с продукта и видимых поверхностей. Вид сверху и детальная боковая инспекция требуют разных ракурсов. Это влияет на датчик и схему и иногда требует отдельной инспекции вместо предположения, что один полёт покрывает всё.
Определите ширину по назначению
Пользователю нужны трасса и соседний контекст для доступа или связей с объектами. Узкая граница исключает полезное, избыточная увеличивает работу без ценности. Согласуйте её и сохраняйте изменения. Проверьте изгибы и особые места. Локальное расширение часто разумнее расширения всего коридора. Документированная цель объясняет разный контекст участков и не позволяет считать осознанное отличие неполным покрытием.
Разделите трассу на управляемые сегменты
Используйте изменения среды, проверенные площадки и узнаваемые объекты, а не только одинаковую длину. Каждому сегменту дайте идентификатор файлов и связь с соседями. Запланируйте общие зоны контроля непрерывности. Для разных дней запишите свет и конфигурацию. Это отделяет изменения участка от сбора. В отчёте о ходе работ можно различать пригодные данные, проверенные части и оставшиеся задачи.
Изучите рельеф и отсчёт высоты
Коридор пересекает равнины, склоны и долины, поэтому расстояние датчика и разрешение меняются. Поймите отсчёт задания и качество исходной модели, способной пропускать препятствия и новшества. Оператор проверяет профиль в пределах аппарата, а обработчик понимает вариации. Согласование не позволяет обещать качество вне условий сбора. Запишите предпосылки, не считая предварительную модель полным описанием места.
Проверьте изгибы и границы
Резкий изгиб границы не обязательно подходит для поворота аппарата. Изучите поведение платформы и схемы. Проверьте вход, выход, направления и стыки по непрерывности изображений. Небольшой пропуск нарушает весь продукт. Плановое покрытие используйте сначала, реальные данные — после первого полёта. Значение перекрытия требует подтверждения наблюдениями. Число кадров не показывает пригодность соседних видов для метода обработки.
Подготовьте площадки и переезды
Дороги на карте бывают недоступны или требуют согласования. Организуйте работу с переездами, сборкой и проверенными вариантами. Не полагайтесь полностью на место с неопределённой доступностью. После переезда снова сверяйте версию задания и данные. Обычно достаточно таблицы сегмент—площадка—дата—ответственный, особенно при нескольких авторах файлов. Она сохраняет надёжную связь поля с будущим объединённым набором.
Спроектируйте опору и независимый контроль
Вытянутая зона требует измерений по форме, не скопления у удобного доступа. Квалифицированные геодезисты определяют опорные и контрольные точки. Проверьте системы, высоты антенны и идентичность. Документируйте недоступные части и последствия. Статус RTK или PPK не заменяет продуктовую оценку. Приёмка связывает наблюдения и обработку с требованиями, включая ограничения неравномерно проверяемых частей.
Проверьте сегменты до объединения
Проверяйте резкость, комплектность, время и покрытие, пока повтор возможен. Не ждите окончания трассы для обнаружения пропусков. При сборке изучите стыки и поверхности. Цвет может различаться из-за света; геометрия требует другой проверки. Храните обзор по идентификатору. Тогда обработчик не угадывает происхождение и не восстанавливает причины из переписки после отъезда, а запросы дополнений конкретны и планируемы.
Рассмотрите реалистичный пример
Маршрут через открытые и застроенные земли нуждается в отдельных сегментах. Одному подходит общая карта, другому — активы и ограничения. Боковые виды могут стать отдельной задачей, а не выдавливаться из надирных снимков. Свяжите всё идентификаторами, системами и проверками стыков. Успех — не длинный маршрут, а непрерывные полезные данные с границами и историей для обслуживания или повторной съёмки.
Иллюстративный пример: соединение разновременных сегментов
Предположим условный коридор через открытое и стеснённое застроенное пространство. Руководитель делит по практическому доступу, не равной длине. Сегменты получают идентичность, площадку и связь с соседями. Обработчик определяет видимое на стыках и постоянство координат. Поле проверяет файлы и покрытие после каждого участка. Разницу света и настройки записывают, не объявляя изменением местности. Нужную боковую инспекцию выделяют вместо молчаливого включения в обещание съёмки сверху. Приёмка изучает источники и стыки наряду с непрерывным отображением. След доказательств показывает происхождение и доработки. Успех — понятные границы и связи данных без присутствия исходной команды.
Немедленная сборка даёт сплошной вид, но отдельный контроль выявляет пропуски, пока доступ сохраняется. Команда выбирает второй порядок и фиксирует замечания, закрываемые до сборки. Передача содержит индекс, определения систем, обзор стыков и разные методы. Пользователь отличает намеренную границу от пропущенной зоны. В будущем один сегмент заменяют без молчаливого изменения соседей и потери истории наблюдений.