Estimer une couverture réaliste pour un levé par drone
Reliez emprise, recouvrements, trajectoire, temps hors acquisition, contrôles et hypothèses pour estimer une couverture réellement exploitable.
Distinguer capacité maximale et plan de travail
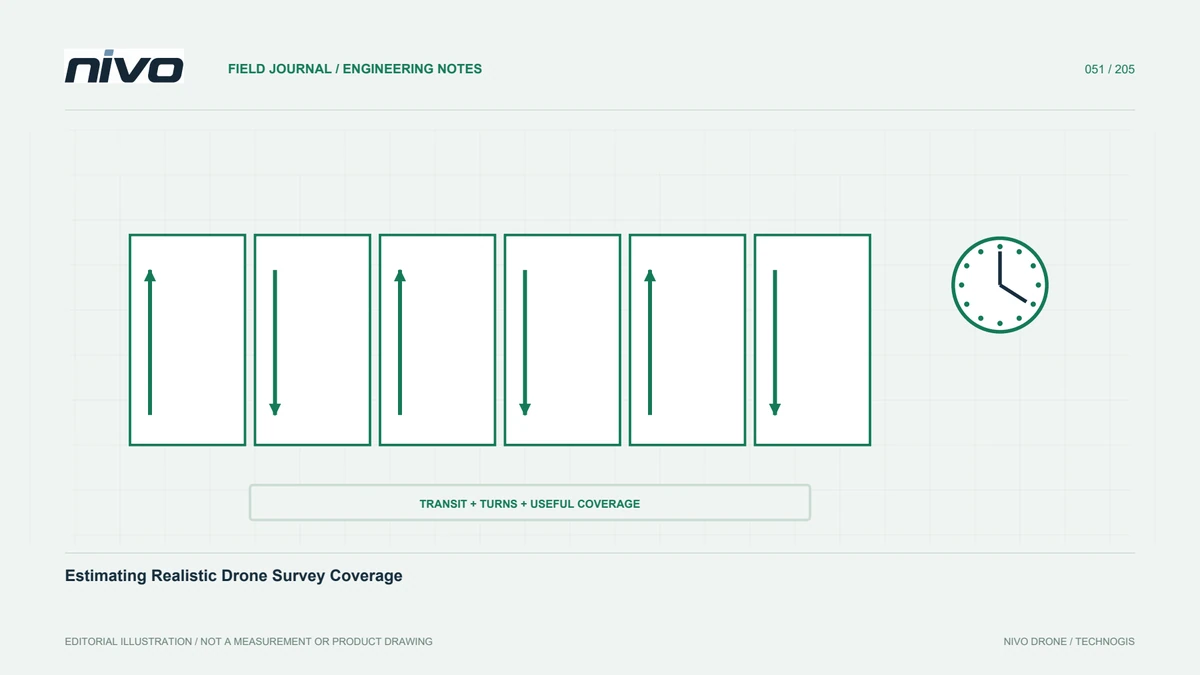
Les chiffres de couverture correspondent à des conditions et configurations particulières. Une estimation de projet doit refléter terrain, capteur, qualité et limites réels. Multiplier durée maximale et vitesse omet le temps sans observations cartographiques. Définissez d’abord forme, détail, produits, relief et références. Identifiez les hypothèses non testées. Une estimation explicable est plus utile qu’un grand chiffre présenté comme certain. Elle organise personnel, batteries, temps de terrain et compléments autour du travail nécessaire à l’information acceptable, sans considérer toutes les minutes en l’air comme également productives.
Utiliser l’emprise réelle de la caméra
L’emprise dépend de la caméra, de l’objectif, de la distance à la surface et de l’orientation. Utilisez dimensions du capteur et réglages réels, pas seulement mégapixels. Actualisez après recadrage ou changement d’objectif. Le terrain modifie l’emprise effective le long du trajet. Vérifiez si la hauteur du planificateur se rapporte au terrain ou à une autre origine et testez conditions hautes et basses pertinentes. Vous reliez ainsi GSD et couverture réelle. Une mauvaise emprise peut donner à l’écran des espacements et nombres satisfaisants tout en laissant un recouvrement insuffisant sur les parties élevées.
Considérer la largeur utile après recouvrement
Les lignes voisines doivent partager des observations adaptées à la méthode. La nouvelle surface apportée par une ligne est donc plus étroite que toute l’emprise de l’image. La relation entre largeur et fraction non recouverte explique pourquoi un recouvrement latéral accru allonge la trajectoire. Ne choisissez cependant pas ce recouvrement uniquement pour agrandir la surface quotidienne. Texture, relief, géométrie et produits déterminent les réglages acceptables. Vérifiez-les sur un bloc représentatif. L’efficacité gagnée en retirant un appui essentiel disparaît si une nouvelle acquisition est nécessaire parce que la reconstruction ne satisfait pas les exigences.
Estimer selon les trajectoires plutôt que la seule superficie
Des surfaces égales peuvent exiger des efforts différents par leur forme. Corridors, angles multiples, sections séparées ou petits îlots ajoutent liaisons et déplacements. Construisez la route réelle et examinez sa longueur. Incluez l’appui périphérique approprié dans les autorisations et limites. Vérifiez virages et extrémités nécessitant un schéma particulier. Plusieurs vols demandent aussi une couverture commune aux jonctions. Cette estimation reflète mieux le terrain qu’un ratio surface par minute emprunté à un projet différent. Conservez les hypothèses pour évaluer les changements ultérieurs de manière transparente.
Réserver les temps hors cartographie et les marges
Décollage, transition, transit, virages, retour et atterrissage consomment temps et énergie. Ils sont incontournables pour estimer le temps utile d’un VTOL. Employez les marges exigées par documentation, configuration et procédures, plutôt qu’une réserve universelle. Incluez contrôles au sol, changements de batterie, transferts et coordination. Le plan doit tolérer interruptions et conditions changeantes. Présentez séparément observation et soutien pour expliquer l’écart entre autonomie maximale et acquisition utilisable. L’estimation décrit toute l’opération nécessaire aux données acceptées, pas seulement la partie la plus productive du vol.
Vérifier ensemble vitesse au sol et capacité de la caméra
La vitesse au sol affecte déclenchement temporel et durée. Le vent peut modifier les deux sens différemment. Exposition et stockage ont aussi des limites à tester dans la configuration réelle. N’augmentez pas la vitesse si elle crée flou ou lacunes affaiblissant le recouvrement. Examinez événements et images échantillons. Réévaluez après changement de charge utile, dont l’effet dépasse les performances aériennes. La couverture réaliste reflète tout le système, et non la vitesse d’un appareil dans une condition sans rapport avec scène, détail et enregistrement du levé prévu.
Inclure l’examen qualité et les reprises possibles
Un calendrier limité aux trajectoires automatiques sous-estime la production. Chaque session nécessite contrôles d’exhaustivité, sources, références et lacunes. Prévoyez de corriger les zones faibles avant départ. Inutile d’anticiper chaque problème possible, mais identifiez les risques pertinents comme végétation mobile ou accès restreint. Améliorez les scénarios grâce aux projets antérieurs. Le contrôle qualité fait partie de la production, pas d’une option supprimée pour embellir les chiffres quotidiens. Une petite vérification précoce évite parfois un retour coûteux, surtout si conditions ou cibles ne seront plus disponibles après démobilisation.
Comparer des scénarios explicites
Construisez scénarios prudent, principal et plus efficace avec hypothèses claires. Modifiez les facteurs significatifs : GSD et recouvrements testés, découpage et mobilisation. Expliquez les écarts au lieu de modifier silencieusement plusieurs réglages. Montrez leurs conséquences sur images, distance, batteries et traitement. Si les chiffres produit constituent un départ, identifiez les conditions à vérifier. Les utilisateurs choisissent alors un compromis éclairé entre détail, temps et coût. Les scénarios planifient ; les essais et acquisitions réelles apportent les preuves pour les actualiser avant généralisation.
Préparer une discussion pratique de configuration NiVO
Apportez polygone, contexte du relief, capteur, produits souhaités et méthode d’évaluation. Demandez une estimation par trajectoire avec hypothèses temporelles, pas seulement une surface maximale. Comparez configurations examinées et testez un secteur difficile représentatif. Après acquisition initiale, confrontez couverture réelle et estimation, en consignant les causes d’écart. Affinez les calendriers suivants. Le choix de l’appareil sert alors un besoin concret ; la couverture devient une prévision actualisable liée à la qualité reçue, plutôt qu’une promesse détachée du terrain et du traitement.
Situation illustrative : des superficies égales demandent des efforts différents
Considérez un exercice hypothétique comparant deux terrains de même superficie. L’un est un bloc compact ouvert près de la base ; l’autre un corridor fragmenté avec virages et sections séparées. Un chiffre simple de surface par vol leur donne le même calendrier, mais le planificateur examine les routes avant engagement. Emprise, recouvrements testés, relief, connexions, transits, virages et marges approuvées sont inclus. L’équipe utilise charge utile et réglages réels sans supposer l’applicabilité d’une brochure. Elle n’ajoute aucune promesse non vérifiée d’autonomie ou précision pour rendre la prévision artificiellement certaine.
Les scénarios séparent acquisition utile, décollage, transition, retour, contrôles et gestion des données. Fiabilité du déclenchement et qualité représentative sont examinées : la vitesse supérieure est rejetée si elle dégrade les observations. Le planificateur distingue modification d’exigence et simple hypothèse optimiste. Un détail plus grossier n’est envisagé que si les utilisateurs confirment qu’il répond toujours à la question. Réduire le recouvrement sans essai pertinent n’est pas un gain équivalent. Le terrain fragmenté reçoit donc une explication différente de l’effort, pas une majoration inexpliquée ou le calendrier du terrain facile.
La remise du plan identifie entrées, versions des routes, hypothèses provisoires et preuves attendues du bloc d’essai. Après les premiers travaux, les performances réelles actualisent l’estimation avec raisons conservées. Cet exemple transforme la couverture en prévision de production vérifiable plutôt qu’en constante universelle de l’appareil. Il montre comment qualité, géométrie et soutien affectent le calendrier et permet d’ajuster les ressources sans réduire silencieusement l’information que le projet devait fournir.