यथार्थवादी ड्रोन सर्वेक्षण कवरेज का अनुमान लगाना
प्रयोग करने योग्य सर्वेक्षण कवरेज का साक्ष्य-समर्थित अनुमान बनाने के लिए कैमरा फ़ुटप्रिंट, ओवरलैप, मार्ग की लंबाई, गैर-मैपिंग समय, गुणवत्ता जांच और संचालन मान्यताओं को कनेक्ट करें।
किसी कार्य योजना से अधिकतम क्षमता को अलग करें
उत्पाद कवरेज आंकड़े विशेष स्थितियों और कॉन्फ़िगरेशन से संबंधित हैं। एक परियोजना अनुमान में इसकी वास्तविक साइट, पेलोड, गुणवत्ता की आवश्यकताएं और परिचालन सीमाएं प्रतिबिंबित होनी चाहिए। अधिकतम अवधि को गति से गुणा करने पर समय निकल जाता है जिससे कोई मानचित्रण अवलोकन उत्पन्न नहीं होता है। पहले क्षेत्र के आकार, आवश्यक विवरण, उत्पाद, भू-भाग और संदर्भ आवश्यकताओं को परिभाषित करें। अपरीक्षित धारणाओं को पहचानें. निश्चित के रूप में प्रस्तुत किए गए बड़े आंकड़े की तुलना में एक समझाने योग्य अनुमान अधिक उपयोगी होता है। यह सभी हवाई मिनटों को समान रूप से उत्पादक मैपिंग समय के रूप में मानने के बजाय स्वीकार्य जानकारी उत्पन्न करने के लिए आवश्यक कार्य के आसपास लोगों, बैटरी, फ़ील्ड समय और अतिरिक्त कैप्चर की योजना बनाने में मदद करता है।
वास्तविक कैमरा फ़ुटप्रिंट का उपयोग करें
फ़ुटप्रिंट आयाम कैमरा, लेंस, सतह से दूरी और देखने की दिशा पर निर्भर करते हैं। केवल मेगापिक्सेल गणना के बजाय सेंसर आयाम और वास्तविक छवि सेटिंग्स का उपयोग करें। क्रॉप करने या लेंस बदलने के बाद गणना अपडेट करें। भू-भाग किसी मार्ग के प्रभावी पदचिह्न को बदल सकता है। जांचें कि क्या योजनाकार की ऊंचाई इलाके या किसी अन्य मूल को संदर्भित करती है, और प्रासंगिक उच्च और निम्न स्थितियों का परीक्षण करें। यह GSD आवश्यकताओं को वास्तविक कवरेज से जोड़ता है। सही पदचिह्न के बिना, स्पष्ट रेखा रिक्ति और छवि गणना स्क्रीन पर संतोषजनक दिख सकती है जबकि सर्वेक्षण किए गए क्षेत्र के उभरे हुए हिस्सों पर अपर्याप्त ओवरलैप प्रदान करती है।
ओवरलैप के बाद प्रभावी स्वाथ का हिसाब रखें
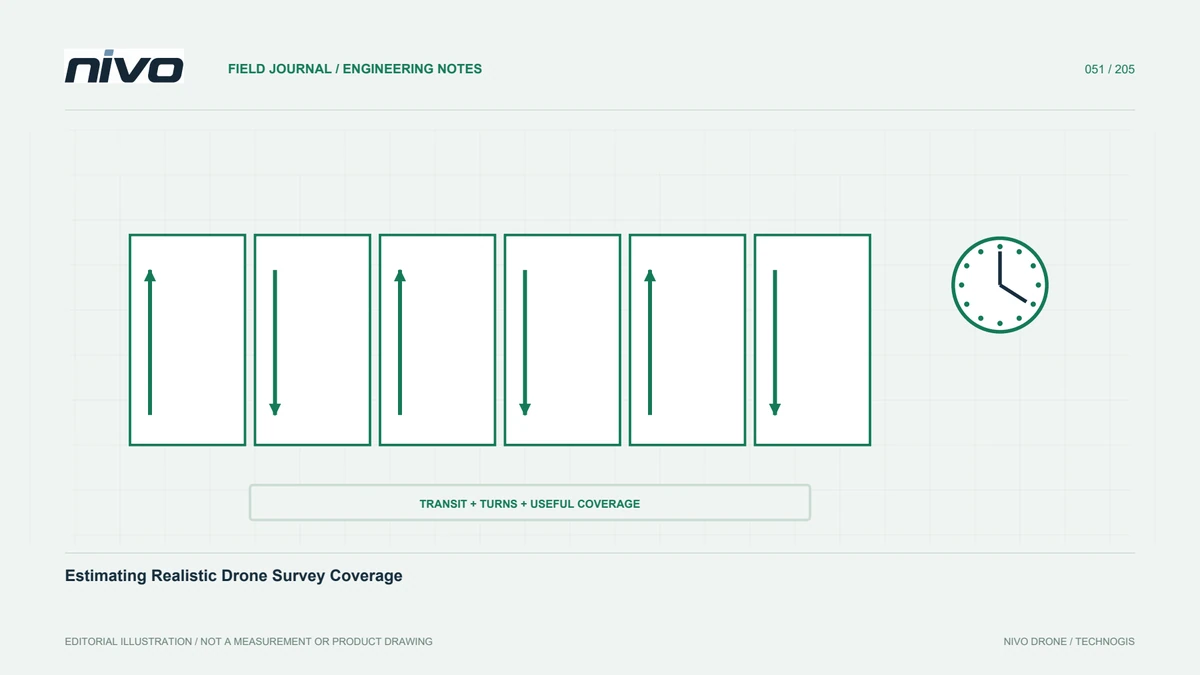
पड़ोसी रेखाओं को विधि के अनुरूप सामान्य अवलोकनों की आवश्यकता होती है। इसलिए एक रेखा द्वारा योगदान किया गया नया क्षेत्र संपूर्ण छवि पदचिह्न की तुलना में संकीर्ण है। पदचिह्न की चौड़ाई और गैर-अतिव्यापी अंश के बीच एक सरल संबंध यह समझाने में मदद करता है कि अधिक पार्श्व ओवरलैप से कुल मार्ग की लंबाई क्यों बढ़ जाती है। हालाँकि, केवल दैनिक क्षेत्र को बड़ा करने के लिए ओवरलैप का चयन न करें। बनावट, भू-आकृति, ज्यामिति और अंतिम उत्पाद अभी भी स्वीकार्य सेटिंग्स निर्धारित करते हैं। उन्हें एक प्रतिनिधि ब्लॉक के माध्यम से सत्यापित करें। आवश्यक अवलोकन समर्थन को हटाने से प्राप्त दक्षता तब गायब हो सकती है जब किसी कार्यस्थल का दोबारा डेटा संग्रह करना पड़ेगा क्योंकि परिणामी पुनर्निर्माण इसकी आवश्यकताओं को पूरा नहीं करता है।
मार्ग की लंबाई से अनुमान लगाएं, अकेले क्षेत्र से नहीं
समान क्षेत्रों के लिए अलग-अलग प्रयास की आवश्यकता हो सकती है क्योंकि उनके आकार अलग-अलग होते हैं। संकीर्ण गलियारे, कई कोने, अलग-अलग खंड या छोटे द्वीप संबंध और यात्रा जोड़ते हैं। वास्तविक मार्ग बनाएं और उसकी कुल लंबाई का निरीक्षण करें। अनुमति और परिचालन बाधाओं के भीतर उचित बढ़त समर्थन शामिल करें। उन मोड़ों और समापन बिंदुओं की समीक्षा करें जहां एक विशेष पैटर्न की आवश्यकता हो सकती है। बहु-उड़ान योजनाओं को भी जुड़ने पर साझा कवरेज की आवश्यकता होती है। मार्ग-आधारित अनुमान किसी भिन्न आकार, इलाके या उत्पाद वाले प्रोजेक्ट से उधार लिए गए एकल क्षेत्र-प्रति-मिनट अनुपात की तुलना में फ़ील्डवर्क को बेहतर ढंग से दर्शाता है। मार्ग संबंधी मान्यताओं को सुरक्षित रखें ताकि बाद में होने वाले परिवर्तनों का पारदर्शी तरीके से मूल्यांकन किया जा सके।
गैर-मैपिंग समय और परिचालन मार्जिन आरक्षित करें
प्रक्षेपण, संक्रमण, ब्लॉक तक यात्रा, मोड़, वापसी और लैंडिंग में समय और ऊर्जा खर्च होती है। VTOL कार्य के लिए, प्रभावी मैपिंग समय का अनुमान लगाते समय इन्हें नजरअंदाज नहीं किया जा सकता है। सार्वभौमिक आरक्षित धारणा के बजाय वास्तविक दस्तावेज़ीकरण, कॉन्फ़िगरेशन और ऑपरेटर प्रक्रियाओं के लिए आवश्यक मार्जिन का उपयोग करें। जमीनी जांच, बैटरी परिवर्तन, स्थानांतरण और साइट समन्वय शामिल करें। एक योजना को रुकावटों और बदलती परिस्थितियों को समायोजित करना चाहिए। अवलोकन समय को सहायक कार्य से अलग दिखाएं ताकि उपयोगकर्ता समझ सकें कि अधिकतम उड़ान अवधि प्रयोग करने योग्य कैप्चर अवधि से भिन्न क्यों है। एक अनुमान में स्वीकृत डेटा के लिए आवश्यक संपूर्ण ऑपरेशन का वर्णन होना चाहिए, न कि केवल उड़ान के सबसे उत्पादक हिस्से का।
ग्राउंड स्पीड और कैमरा क्षमता की एक साथ जाँच करें
ग्राउंड गति समय-आधारित छवि रिक्ति और मार्ग अवधि को प्रभावित करती है। हवा विपरीत दिशाओं को अलग-अलग व्यवहार करा सकती है। कैमरों में एक्सपोज़र और स्टोरेज सीमाएँ भी होती हैं जिन्हें वास्तविक कॉन्फ़िगरेशन में परीक्षण की आवश्यकता होती है। यदि गति धुंधली या अंतराल पैदा करती है जो ओवरलैप को कमजोर करती है तो गति न बढ़ाएं। ट्रिगर रिकॉर्ड और नमूना गुणवत्ता की समीक्षा करें। जब पेलोड बदलता है तो पुनर्मूल्यांकन करें क्योंकि इसका प्रभाव विमान के प्रदर्शन से परे होता है। यथार्थवादी कवरेज एक शर्त के तहत विमान की गति के बजाय एक साथ काम करने वाली पूरी प्रणाली को दर्शाता है जो नियोजित सर्वेक्षण के दृश्य, विवरण या रिकॉर्डिंग आवश्यकताओं का प्रतिनिधित्व नहीं करता है।
गुणवत्ता समीक्षा और संभावित पुनर्ग्रहण शामिल करें
केवल स्वचालित मार्गों वाला शेड्यूल उत्पादन कार्य को कम आंकता है। प्रत्येक सत्र को पूर्णता, स्रोत-गुणवत्ता, संदर्भ और अंतराल जांच की आवश्यकता होती है। जाने से पहले अपर्याप्त क्षेत्रों की मरम्मत के लिए जगह रखें। योजना में हर संभावित समस्या को शामिल करने की आवश्यकता नहीं है, लेकिन इसे प्रासंगिक जोखिमों की पहचान करनी चाहिए जैसे कि चलती वनस्पति या प्रतिबंधित पहुंच। परिदृश्यों को बेहतर बनाने के लिए पिछले प्रोजेक्ट साक्ष्य का उपयोग करें। गुणवत्ता जाँच में लगने वाला समय डेटा उत्पादन का हिस्सा है, न कि दैनिक कवरेज को आकर्षक बनाने के लिए हटाया गया कोई वैकल्पिक जोड़। एक छोटी सी शुरुआती जांच एक महंगी वापसी यात्रा को रोक सकती है, खासकर जब स्थिति या लक्ष्य टीम और उपकरण लौटने के बाद उपलब्ध नहीं होंगे।
स्पष्ट परिदृश्यों की तुलना करें
स्पष्ट मान्यताओं के साथ सावधानीपूर्ण, मुख्य-योजना और अधिक कुशल परिदृश्य बनाएं। उन कारकों को बदलें जो वास्तव में मायने रखते हैं, जैसे कि परीक्षण किया गया GSD और ओवरलैप, ब्लॉक लेआउट और मोबिलाइजेशन। कई सेटिंग्स को चुपचाप बदलने के बजाय बताएं कि परिणाम अलग-अलग क्यों होते हैं। छवि गणना, मार्ग की लंबाई, बैटरी और प्रसंस्करण के परिणाम दिखाएं। यदि उत्पाद आंकड़े प्रारंभिक बिंदु हैं, तो सत्यापन की आवश्यकता वाली स्थितियों की पहचान करें। उपयोगकर्ता तब विवरण, समय और लागत के बीच एक सूचित समझौता चुन सकते हैं। परिदृश्य योजना बनाने में मदद करते हैं; परीक्षण ब्लॉक और वास्तविक कैप्चर पूरे प्रोजेक्ट में दृष्टिकोण का विस्तार करने से पहले उन्हें अद्यतन करने के लिए साक्ष्य प्रदान करते हैं।
एक व्यावहारिक NiVO कॉन्फ़िगरेशन चर्चा तैयार करें
आवश्यकताओं पर चर्चा करते समय एक क्षेत्र बहुभुज, इलाके का संदर्भ, पेलोड, वांछित उत्पाद और परीक्षण विधि लाएँ। केवल अधिकतम क्षेत्र के आंकड़े के बजाय समय संबंधी मान्यताओं के साथ मार्ग-आधारित अनुमान का अनुरोध करें। समीक्षा की गई कॉन्फ़िगरेशन की तुलना करें और एक कठिन प्रतिनिधि भाग का परीक्षण करें। प्रारंभिक कैप्चर के बाद, अनुमान के साथ वास्तविक कवरेज की तुलना करें और मतभेदों के कारणों को रिकॉर्ड करें। बाद के शेड्यूल को परिष्कृत करने के लिए उस साक्ष्य का उपयोग करें। विमान का चयन तब एक ठोस सूचना की आवश्यकता का समर्थन करता है, और कवरेज क्षेत्र और प्रसंस्करण वर्कफ़्लो से अलग किए गए वादे के बजाय उपयोगकर्ताओं को प्राप्त होने वाली गुणवत्ता से जुड़ा एक अद्यतन करने योग्य कामकाजी अनुमान बन जाता है।
उदाहरणात्मक परिदृश्य: समान क्षेत्रों के लिए अलग-अलग सर्वेक्षण प्रयासों की आवश्यकता होती है
समान नाममात्र क्षेत्र वाली दो साइटों की तुलना करने वाले एक काल्पनिक नियोजन अभ्यास पर विचार करें। एक ऑपरेटिंग बेस के पास एक कॉम्पैक्ट ओपन ब्लॉक है; दूसरा एक खंडित गलियारा है जिसमें मोड़ और अलग-अलग खंड हैं। एक साधारण क्षेत्र-प्रति-उड़ान का आंकड़ा दोनों को समान शेड्यूल देता है, लेकिन योजनाकार प्रतिबद्ध होने से पहले वास्तविक मार्गों की जांच करता है। कैमरा फ़ुटप्रिंट, परीक्षण किया गया ओवरलैप, भूभाग भिन्नता, कनेक्टिंग अवलोकन, यात्रा, मोड़ और अनुमोदित परिचालन मार्जिन शामिल हैं। ब्रोशर कॉन्फ़िगरेशन लागू होता है यह मानने के बजाय टीम वास्तविक पेलोड और छवि सेटिंग्स का उपयोग करती है। अनुमान को साक्ष्य की अनुमति से अधिक निश्चित दिखाने के लिए कोई असत्यापित उड़ान अवधि या सटीकता का वादा पेश नहीं किया गया है।
परिदृश्य उपयोगी कैप्चर समय को लॉन्च, ट्रांज़िशन, रिटर्न, ग्राउंड चेक और डेटा हैंडलिंग से अलग करते हैं। ट्रिगर विश्वसनीयता और प्रतिनिधि छवि गुणवत्ता की समीक्षा की जाती है, इसलिए यदि यह प्रयोग करने योग्य अवलोकनों को कमजोर करता है तो उच्च गति को स्वीकार नहीं किया जाता है। योजनाकार किसी आवश्यकता को बदलने की तुलना केवल एक आशावादी धारणा को बदलने से करता है। एक मोटे विवरण लक्ष्य पर केवल तभी विचार किया जा सकता है जब उपयोगकर्ता पुष्टि करते हैं कि यह अभी भी उनके प्रश्न का उत्तर देता है। प्रासंगिक परीक्षण के बिना ओवरलैप को कम करना समकक्ष दक्षता सुधार के रूप में नहीं माना जाता है। इसलिए खंडित साइट को प्रयास का एक अलग स्पष्टीकरण प्राप्त होता है, न कि कोई अस्पष्टीकृत अधिभार या आसान साइट से कॉपी किया गया शेड्यूल।
योजना का हैंडओवर इनपुट, रूट संस्करण, अनंतिम मान्यताओं और परीक्षण ब्लॉक से अपेक्षित साक्ष्य की पहचान करता है। प्रारंभिक कार्य के बाद, वास्तविक प्रदर्शन अनुमान को अद्यतन करता है, जिसमें मतभेदों के कारणों को संरक्षित किया जाता है। यह काल्पनिक उदाहरण कवरेज को एक सार्वभौमिक विमान स्थिरांक के बजाय एक समीक्षा योग्य उत्पादन पूर्वानुमान बनाता है। यह उपयोगकर्ताओं को यह देखने की अनुमति देता है कि गुणवत्ता, ज्यामिति और सहायक कार्य शेड्यूल को कैसे प्रभावित करते हैं, और टीम को उस जानकारी को चुपचाप कम किए बिना संसाधनों को समायोजित करने के लिए एक व्यावहारिक आधार देता है जो परियोजना को वितरित करनी थी।