कनेक्टेड ड्रोन मैपिंग के लिए फॉरवर्ड और साइड ओवरलैप की योजना बनाना
छवि ओवरलैप, भू-भाग, बनावट और वास्तविक कैमरा कवरेज को समझें ताकि मैपिंग ब्लॉक जुड़ा रहे और टीम और उपकरण लौटने से पहले गायब अवलोकन पाए जा सकें।

ओवरलैप को छवियों के बीच एक संबंध के रूप में मानें
ओवरलैप वह क्षेत्र है जिसे किसी अन्य छवि में फिर से देखा गया है। फॉरवर्ड ओवरलैप एक मार्ग के साथ क्रमिक तस्वीरों को जोड़ता है; साइड ओवरलैप पड़ोसी उड़ान लाइनों को जोड़ता है। ये रिश्ते विभिन्न दृष्टिकोणों से समान विशेषताओं के मिलान की अनुमति देते हैं। अकेले अधिक तस्वीरें मजबूत ज्यामिति की गारंटी नहीं देतीं यदि उनके दृष्टिकोण लगभग समान हैं या उनकी सतहों की बनावट कम है। वस्तु के आकार, भू-आकृति, कैमरा कोण और इच्छित उत्पाद के आसपास ओवरलैप की योजना बनाएं। प्रत्येक वातावरण और पुनर्निर्माण कार्य के लिए एक प्रतिशत को सार्वभौमिक सेटिंग के रूप में मानने के बजाय, उन जरूरतों से ट्रिगर रिक्ति और लाइन पृथक्करण सेट करें।
ट्रिगरिंग को विमान की गति से जोड़ें
छवि रिक्ति पदचिह्न की लंबाई और चयनित आगे ओवरलैप पर निर्भर करती है। समय-आधारित ट्रिगरिंग के साथ, ज़मीनी गति में बदलाव से तस्वीरों के बीच की दूरी बदल जाती है। इसलिए हवा विपरीत दिशाओं को अनुकरण से भिन्न व्यवहार करा सकती है। दूरी-आधारित ट्रिगरिंग एक्सपोज़र घटनाओं को सीधे गति से जोड़ सकती है, लेकिन कैमरे को अभी भी छवियों को विश्वसनीय रूप से कैप्चर और संग्रहीत करना होगा। देरी, गिराए गए फ़्रेम और रिकॉर्डिंग सीमा की जाँच करें। परीक्षण के बाद ट्रिगर लॉग और छवि टाइमस्टैम्प की तुलना करें। कार्ड पर फ़ाइलों की संख्या उपयोगी है, लेकिन यह अपने आप में यह नहीं दर्शाता है कि अवलोकन सही अंतराल पर कैप्चर किए गए थे।
सतह की बनावट के लिए अपेक्षाओं को समायोजित करें
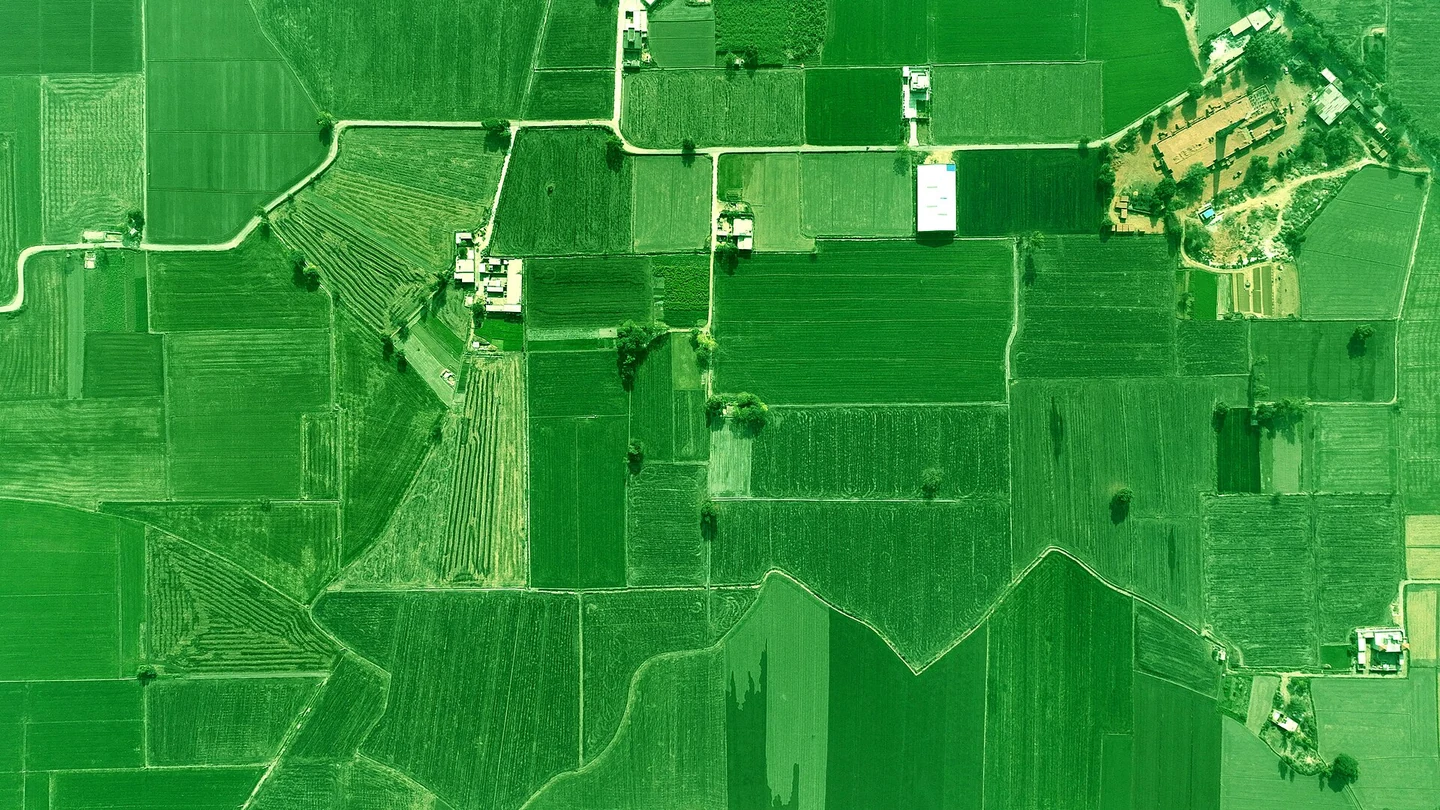
स्पष्ट रूप से बनावट वाली जमीन दोहराई जाने वाली फसल पंक्तियों, समान छतों या रेत से भिन्न होती है। दोहराए जाने वाले पैटर्न से स्थानों को अलग करना मुश्किल हो सकता है, जबकि पानी, चलती वनस्पति और बदलती छायाएं मिलान को जटिल बनाती हैं। OpenDroneMap का उड़ान मार्गदर्शन हर जगह एक प्रतिशत को उपयुक्त के रूप में प्रस्तुत करने के बजाय दृश्य जटिलता के संबंध में ओवरलैप पर चर्चा करता है। परीक्षण के लिए शुरुआती बिंदु के रूप में सॉफ़्टवेयर अनुशंसाओं का उपयोग करें। कठिन क्षेत्र अतिरिक्त देखने की दिशाओं और प्रारंभिक नमूना प्रसंस्करण को उचित ठहरा सकते हैं। उच्च ओवरलैप तेज छवियों, पर्याप्त रोशनी और विश्वसनीय संदर्भ ढाँचे की जगह नहीं ले सकता है, इसलिए अंधाधुंध कवरेज बढ़ाने से पहले इन कारकों का एक साथ आकलन करें।
जांचें कि भू-आकृति प्रभावी कवरेज को कैसे बदलती है
सतह करीब होने पर कैमरा फ़ुटप्रिंट छोटा हो जाता है। इसलिए निचली भूमि के लिए योजनाबद्ध लाइन स्पेसिंग किसी पहाड़ी या ऊंची छत पर कम साइड ओवरलैप प्रदान कर सकती है। ढलान सतहों को एक दिशा से भी छिपा सकते हैं। मार्ग को अंतिम रूप देने से पहले इलाके की रूपरेखा और उभरी हुई वस्तुओं की समीक्षा करें। यदि भूभाग के अनुसार ऊँचाई बनाए रखने वाली सुविधा का उपयोग किया जाता है, तो इसके ऊँचाई डेटा स्रोत और संचालन योजना की उपयुक्तता की जाँच करें। जटिल भूभाग को बेहतर ढंग से नियंत्रित ब्लॉकों में विभाजित किया जा सकता है। उनकी सीमाओं को अभी भी जानबूझकर सामान्य अवलोकनों की आवश्यकता है ताकि प्रसंस्करण को एक कठिन कनेक्शन पर कुछ कमजोर तस्वीरों पर भरोसा करने के लिए मजबूर न किया जाए।
इच्छित उत्पाद के लिए ज्यामिति चुनें
ऑर्थोमोज़िक्स, सतह मॉडल और विस्तृत भवन मॉडल को समान कैप्चर पैटर्न की आवश्यकता नहीं है। निकट-ऊर्ध्वाधर इमेजरी ओवरहेड मैपिंग का समर्थन कर सकती है, जबकि अग्रभाग और चरणबद्ध संरचनाओं को ऐसे दृष्टिकोण की आवश्यकता होती है जो उनके पक्षों को प्रकट करते हैं। क्रॉस-लाइन या तिरछी तस्वीरें विशेष रिश्तों को मजबूत कर सकती हैं लेकिन क्षेत्र और प्रसंस्करण कार्य को जोड़ सकती हैं। अनुमतियों, बाधाओं और विमान क्षमताओं के भीतर इन विकल्पों का मूल्यांकन करें। पूरे प्रोजेक्ट में एक पैटर्न अपनाने से पहले प्रतिनिधि क्षेत्रों का परीक्षण करें। प्रत्येक अतिरिक्त पंक्ति का एक उद्देश्य होना चाहिए, जैसे कि ब्लॉकों को जोड़ना, किसी सतह को प्रकट करना, या केवल छवि संख्या बढ़ाने के बजाय पहले से छिपे हुए क्षेत्र की जाँच करना।
अंतिम मानचित्र सीमा से परे समर्थन की योजना बनाएं
वितरित किए जाने वाले क्षेत्र को आम तौर पर इसके किनारों के आसपास उपयुक्त अवलोकन की आवश्यकता होती है ताकि सीमा वस्तुओं को पर्याप्त छवियों द्वारा समर्थित किया जा सके। उत्पाद बहुभुज पर बिल्कुल कैप्चर रोकना इसकी परिधि पर कमजोर ज्यामिति छोड़ सकता है। परियोजना दस्तावेज़ों में उड़ान क्षेत्र, छवि कवरेज और वितरण सीमा में अंतर करें। अतिरिक्त सहायता साइट पर लागू अनुमतियों और परिचालन सीमाओं के भीतर ही रहनी चाहिए। उदाहरण के लिए, एक वृक्षारोपण ब्लॉक को बाहरी समर्थन लाइनों से लाभ हो सकता है, लेकिन पड़ोसी भूमि को आसानी से उपलब्ध नहीं माना जा सकता है। योजना के दौरान इन सीमाओं को हल करें ताकि टीम जुटने के बाद डेटा आवश्यकताओं का पहुंच या प्राधिकरण के साथ टकराव न हो।
जाने से पहले वास्तविक कवरेज का निरीक्षण करें
कैप्चर करने के बाद, योजना के साथ छवि गणना, कैमरा स्थिति और रुकावट नोट्स की तुलना करें। अंतराल, टूटी हुई रेखाएं और अप्रत्याशित ऊंचाई परिवर्तन देखें। संदिग्ध क्षेत्रों में फ़ोटो खोलें क्योंकि स्थिति मार्कर यह साबित नहीं करता है कि उसकी छवि स्पष्ट है या सही ढंग से रिकॉर्ड की गई है। यदि व्यावहारिक हो, तो महत्वपूर्ण ब्लॉकों पर प्रारंभिक मिलान चलाएँ। शुरुआती जांच से यह तय करने में मदद मिलती है कि लक्ष्य हटाने या टीम के लौटने से पहले पूरक कैप्चर की आवश्यकता है या नहीं। ब्लॉक जोड़, गलियारे के सिरे, ऊंचे इलाके और कम बनावट वाले स्थानों को प्राथमिकता दें। ये आमतौर पर त्वरित दृश्य पूर्वावलोकन के लिए चुने गए आसान केंद्रीय क्षेत्र की तुलना में अधिक असुरक्षित होते हैं।
रिकॉर्ड करें कि पैरामीटर क्यों चुने गए
डेटा संग्रह रिकॉर्ड में नियोजित ओवरलैप, मार्ग पैटर्न, ट्रिगर विधि, इलाके के सापेक्ष ऊंचाई सीमा और क्षेत्र परिवर्तन की पहचान होनी चाहिए। ब्लॉकों के बीच अंतर स्पष्ट करें ताकि प्रोसेसर समझ सकें कि विशेष उपचार कहाँ आवश्यक हो सकता है। आवर्ती सर्वेक्षणों के लिए, प्रसंस्करण परिणामों के साथ नियोजित संबंधों की तुलना करें और अगली योजना को बेहतर बनाने के लिए उन निष्कर्षों का उपयोग करें। छवि कनेक्टिविटी कैमरा, विमान, इलाके और योजना के एक साथ काम करने से उत्पन्न होती है। NiVO कॉन्फ़िगरेशन पर चर्चा करते समय, केवल उद्धृत क्षेत्र-प्रति-उड़ान आंकड़े को अधिकतम करने के लिए ओवरलैप चुनने के बजाय, मानचित्र के लिए आवश्यक गुणवत्ता के साथ दक्षता को जोड़ने के लिए प्रतिनिधि परीक्षण साक्ष्य का उपयोग करें।
दो उड़ानों के बीच जुड़ाव की जाँच करें
जब किसी साइट को उड़ानों में विभाजित किया जाता है, तो केवल यह जांचने के बजाय कि प्रत्येक बहुभुज को स्वतंत्र रूप से कवर किया गया था, उनकी साझे प्रेक्षणों को सत्यापित करें। एकसमान जंगल के माध्यम से जुड़ने के लिए अधिक पहचाने जाने योग्य भूभाग या संरचनाओं के निकट समर्थन की आवश्यकता हो सकती है। प्रोसेसर को बैटरी परिवर्तन, प्रकाश परिवर्तन और कैमरा-सेटिंग अंतर के बारे में बताएं। ऑर्थोमोज़ेक और एलिवेशन प्रतिनिधित्व दोनों में परिणामी जुड़ाव की समीक्षा करें: सुसंगत रंग सुसंगत ज्यामिति साबित नहीं करता है। यह उदाहरण ओवरलैप निर्णयों को उपयोगकर्ताओं द्वारा प्राप्त अंतिम उत्पाद से जोड़ता है और यह सुनिश्चित करने में मदद करता है कि एक स्पष्ट रूप से सुव्यवस्थित मोज़ेक भी इसके स्रोत ब्लॉकों के बीच साक्ष्य-समर्थित जुड़ाव द्वारा समर्थित है।
उदाहरणात्मक परिदृश्य: दो छवि ब्लॉकों को पुनः जोड़ना
सुबह और दोपहर की उड़ानों के बीच एक काल्पनिक गलियारे सर्वेक्षण विभाजन की कल्पना करें। बैटरी बदलने से जुड़ाव एक समान घास वाले क्षेत्र में हो जाता है, और दोपहर का मार्ग प्रकाश बदलने के बाद शुरू होता है। कवरेज मानचित्र पूर्ण प्रतीत होता है, फिर भी प्रारंभिक प्रसंस्करण से दो कमजोर रूप से जुड़े समूह बनते हैं। प्रोसेसर हर पुनर्निर्माण सेटिंग को तुरंत नहीं बढ़ाता है। इसके बजाय, टीम जुड़ाव के पास की वास्तविक तस्वीरों का निरीक्षण करती है, ट्रिगर टाइमस्टैम्प की जांच करती है, और उन तस्वीरों से गायब इमेजरी को अलग करती है जो मौजूद हैं लेकिन जिनमें बहुत कम स्थिर बनावट होती है। फ़ील्ड नोट्स से पता चलता है कि दोनों उड़ानों ने अलग-अलग दिशाओं से पास की निश्चित सेवा संरचना दर्ज की।
टीम मूल्यांकन करती है कि क्या वे अवलोकन साक्ष्य-समर्थित जुड़ाव प्रदान करते हैं और क्या अतिरिक्त अनुमोदित कैप्चर की अभी भी आवश्यकता है। किसी भी पूरक रेखा का एक स्पष्ट उद्देश्य होता है: आवश्यक सीमा क्षेत्र का अवलोकन करते हुए जुड़ाव के आसपास संबंध को मजबूत करना। प्रसंस्करण के बाद, समीक्षक पूरे कनेक्शन में रंग निरंतरता और ज्यामितीय प्रोफाइल दोनों की जांच करते हैं। स्वतंत्र जांच संरेखण स्थापित करने के लिए उपयोग की जाने वाली सुविधाओं से अलग रहती है। डेटा संग्रह रिकॉर्ड उड़ान विभाजन, प्रकाश अंतर और संशोधित योजना के कारण को संरक्षित करता है। यह परिदृश्य दिखाता है कि पूरी तरह से रंगीन कवरेज बहुभुज केवल प्रारंभिक जांच क्यों है; उपयोगी ओवरलैप से ऐसे रिश्ते उत्पन्न होने चाहिए जो परिणामी मॉडल और मानचित्र में जाँच में भी विश्वसनीय साबित हों।
स्वीकृति के लिए, टीम दो उपायों की तुलना करती है: उपयोगी कनेक्टिंग अवलोकन एकत्र करना या स्रोत कमजोर रहने पर प्रसंस्करण सेटिंग्स बदलना। चयनित उपाय को पहले से ही संतोषजनक क्षेत्रों को नुकसान पहुंचाए बिना जोड़ पर साक्ष्य में सुधार करना चाहिए। एक बनाए रखा प्रोफ़ाइल सेट और संरेखित कैमरों का एक नक्शा समीक्षा पैकेज का हिस्सा बनता है। यदि कनेक्शन अभी भी विफल रहता है, तो कॉस्मेटिक रंग मिश्रण के नीचे सीमा छिपी नहीं है। इसकी स्थिति तब तक अनसुलझी या स्पष्ट रूप से सीमित रहती है जब तक कि साक्ष्य-समर्थित प्रेक्षण संबंध स्थापित और जाँच नहीं किया जा सके।