مربوط ڈرون میپنگ کے لیے آگے اور سائیڈ اوورلیپ کی منصوبہ بندی کرنا
تصویر کے اوورلیپ، خطہ، ساخت، اور اصل کیمرہ کوریج کو سمجھیں تاکہ ایک میپنگ بلاک منسلک رہے اور ٹیم اور سامان کی واپسی سے پہلے غائب مشاہدات پائے جائیں۔

اوورلیپ کو تصویروں کے درمیان تعلق سمجھیں۔
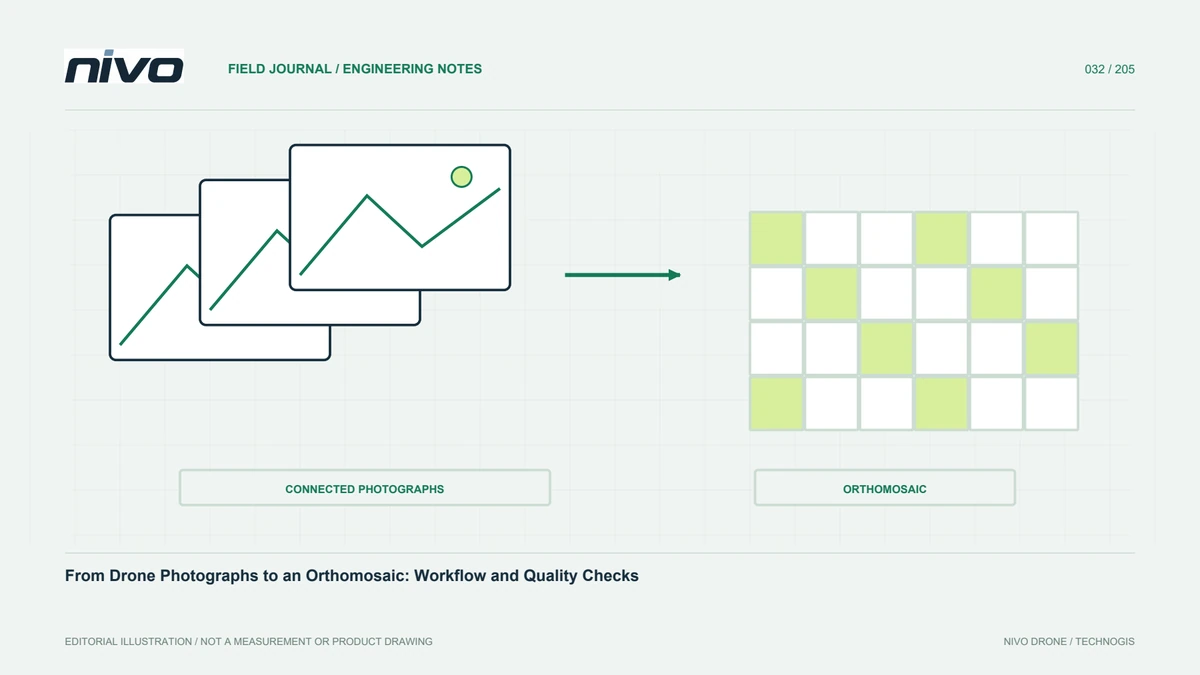
اوورلیپ ایک اور تصویر میں دوبارہ مشاہدہ کرنے والا علاقہ ہے۔ فارورڈ اوورلیپ ایک راستے کے ساتھ لگاتار تصویروں کو جوڑتا ہے۔ سائیڈ اوورلیپ پڑوسی فلائٹ لائنوں کو جوڑتا ہے۔ یہ تعلقات مختلف نقطہ نظر سے ایک جیسی خصوصیات کے ملاپ کی اجازت دیتے ہیں۔ اکیلے زیادہ تصویریں مضبوط جیومیٹری کی ضمانت نہیں دیتی ہیں اگر ان کے نقطہ نظر تقریبا ایک جیسے ہوں یا ان کی سطحوں کی ساخت کم ہو۔ شے کی شکل، زمین کا اتار چڑھاؤ، کیمرے کے زاویے، اور مطلوبہ پروڈکٹ کے ارد گرد منصوبہ بندی کریں۔ ہر ماحول اور تعمیر نو کے کام کے لیے ایک فیصد کو عالمگیر ترتیب کے طور پر ماننے کے بجائے، ان ضروریات سے ٹرگر سپیسنگ اور لائن علیحدگی کا تعین کریں۔
ٹریگر کو ہوائی جہاز کی نقل و حرکت سے مربوط کریں۔
تصویری وقفہ کاری فٹ پرنٹ کی لمبائی اور منتخب فارورڈ اوورلیپ پر منحصر ہے۔ وقت پر مبنی ٹرگرنگ کے ساتھ، زمینی رفتار میں تبدیلی تصویروں کے درمیان فاصلہ بدل دیتی ہے۔ اس لیے ہوا مخالف سمتوں کو تخروپن سے مختلف طریقے سے برتاؤ کر سکتی ہے۔ فاصلہ پر مبنی ٹرگرنگ ایکسپوژر کے واقعات کو زیادہ براہ راست حرکت کے ساتھ جوڑ سکتی ہے، لیکن کیمرہ کو اب بھی قابل اعتماد طریقے سے تصاویر کیپچر اور اسٹور کرنا چاہیے۔ تاخیر، گرے ہوئے فریم، اور ریکارڈنگ کی حدیں چیک کریں۔ ٹیسٹ کے بعد ٹرگر لاگز اور امیج ٹائم سٹیمپ کا موازنہ کریں۔ کارڈ پر فائلوں کی تعداد مفید ہے، لیکن یہ خود سے یہ ظاہر نہیں کرتا ہے کہ مشاہدات صحیح وقفوں پر کیپچر کیے گئے تھے۔
سطح کی ساخت کے لیے توقعات کو ایڈجسٹ کریں۔
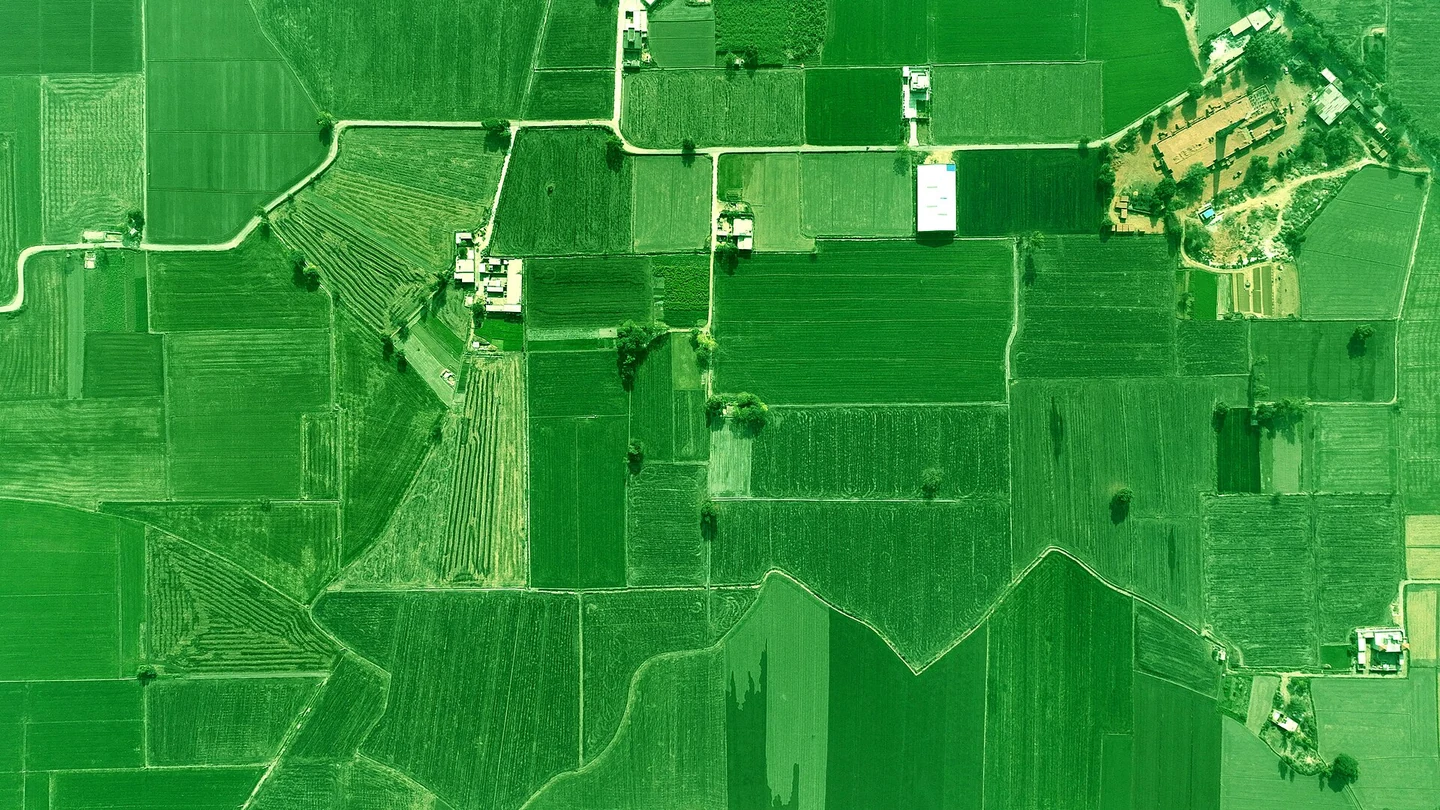
واضح طور پر بناوٹ والی زمین بار بار فصلوں کی قطاروں، یکساں چھتوں، یا ریت سے مختلف ہے۔ نمونوں کو دہرانے سے مقامات کی تمیز کرنا مشکل ہو سکتا ہے، جبکہ پانی، حرکت پذیر نباتات، اور بدلتے ہوئے سائے مماثلت کو پیچیدہ بنا دیتے ہیں۔ OpenDroneMap کی فلائنگ گائیڈنس ہر جگہ مناسب طور پر ایک فیصد پیش کرنے کے بجائے منظر کی پیچیدگی کے سلسلے میں اوورلیپ پر بحث کرتی ہے۔ سافٹ ویئر کی سفارشات کو جانچ کے نقطہ آغاز کے طور پر استعمال کریں۔ مشکل علاقے مزید سمتوں سے مشاہدات اور ابتدائی نمونے کی کارروائی کا جواز پیش کر سکتے ہیں۔ ہائی اوورلیپ تیز تصاویر، مناسب روشنی، اور مناسب حوالہ جاتی فریم ورک کی جگہ نہیں لے سکتا، لہذا کوریج کو اندھا دھند بڑھانے سے پہلے ان عوامل کا ایک ساتھ جائزہ لیں۔
چیک کریں کہ زمین کا اتار چڑھاؤ کس طرح مؤثر کوریج کو تبدیل کرتا ہے۔
جب سطح قریب ہوتی ہے تو کیمرے کا نشان چھوٹا ہو جاتا ہے۔ نچلی زمین کے لیے منصوبہ بندی کی گئی لائن اسپیسنگ اس لیے پہاڑی یا اونچی چھت پر کم سائیڈ اوورلیپ فراہم کر سکتی ہے۔ ڈھلوان سطحوں کو ایک سمت سے بھی چھپا سکتی ہے۔ راستے کو حتمی شکل دینے سے پہلے خطوں کے پروفائلز اور اٹھائی ہوئی اشیاء کا جائزہ لیں۔ اگر خطوں کی پیروی کا استعمال کیا جاتا ہے، تو اس کی بلندی کے منبع اور آپریٹنگ پلان کی مناسبیت کو چیک کریں۔ پیچیدہ خطوں کو کنٹرولڈ بلاکس میں بہتر طور پر تقسیم کیا جا سکتا ہے۔ ان کی حدود کو اب بھی جان بوجھ کر مشترکہ مشاہدات کی ضرورت ہے لہذا پروسیسنگ کو مشکل کنکشن پر چند کمزور تصویروں پر انحصار کرنے پر مجبور نہیں کیا جاتا ہے۔
مطلوبہ مصنوعات کے لیے جیومیٹری کا انتخاب کریں۔
آرتھوموسیکس، سطح کے ماڈل، اور تفصیلی عمارت کے ماڈلز کو ایک جیسے کیپچر پیٹرن کی ضرورت نہیں ہے۔ قریب کی عمودی منظر کشی اوور ہیڈ میپنگ کو سپورٹ کر سکتی ہے، جبکہ عمارتوں کے سامنے اور اطراف کے رخ اور قدموں والے ڈھانچے کو ایسے نقطہ نظر کی ضرورت ہوتی ہے جو ان کے اطراف کو ظاہر کریں۔ کراس لائنز یا ترچھی تصویریں خاص رشتوں کو مضبوط بنا سکتی ہیں لیکن فیلڈ اور پروسیسنگ کا کام شامل کر سکتی ہیں۔ اجازتوں، رکاوٹوں اور ہوائی جہاز کی صلاحیتوں کے اندر ان انتخابوں کا اندازہ کریں۔ پورے پروجیکٹ میں پیٹرن اپنانے سے پہلے نمائندہ علاقوں کی جانچ کریں۔ ہر اضافی لائن کا ایک مقصد ہونا چاہیے، جیسے کہ بلاکس کو جوڑنا، کسی سطح کو ظاہر کرنا، یا پہلے چھپے ہوئے علاقے کی جانچ کرنا، بجائے اس کے کہ محض تصویر کی تعداد میں اضافہ ہو۔
حتمی نقشے کی حد کے باہر معاون مشاہدات کی منصوبہ بندی کریں
ڈیلیور کیے جانے والے علاقے کو عام طور پر اس کے کناروں کے ارد گرد مناسب مشاہدات کی ضرورت ہوتی ہے تاکہ باؤنڈری اشیاء کو کافی امیجز کے ذریعے سپورٹ کیا جائے۔ پروڈکٹ کثیرالاضلاع پر کیپچر کو روکنا کمزور جیومیٹری کو اس کے دائرہ میں چھوڑ سکتا ہے۔ پراجیکٹ دستاویزات میں فلائٹ ایریا، امیج کوریج، اور ڈیلیوری باؤنڈری کی تمیز کریں۔ اضافی سپورٹ کو سائٹ پر لاگو اجازتوں اور آپریٹنگ حدود کے اندر رہنا چاہیے۔ مثال کے طور پر، باغات کے بلاک کو باہر کی سپورٹ لائنوں سے فائدہ ہو سکتا ہے، لیکن پڑوسی زمین کو صرف دستیاب تصور نہیں کیا جا سکتا۔ منصوبہ بندی کے دوران ان حدود کو حل کریں تاکہ ٹیم کے متحرک ہونے کے بعد ڈیٹا کی ضروریات رسائی یا اجازت سے متصادم نہ ہوں۔
جانے سے پہلے اصل کوریج کا معائنہ کریں۔
کیپچر کرنے کے بعد، تصویر کی گنتی، کیمرے کی پوزیشنز، اور رکاوٹ کے نوٹوں کا پلان کے ساتھ موازنہ کریں۔ خلاء، ٹوٹی ہوئی لکیریں، اور اونچائی میں غیر متوقع تبدیلیاں تلاش کریں۔ تصاویر کو مشکوک جگہوں پر کھولیں کیونکہ پوزیشن مارکر یہ ثابت نہیں کرتا کہ اس کی تصویر تیز ہے یا درست طریقے سے ریکارڈ کی گئی ہے۔ اگر عملی ہو تو، اہم بلاکس پر ابتدائی میچنگ چلائیں۔ ابتدائی جانچ اس بات کا فیصلہ کرنے میں مدد کرتی ہے کہ آیا اہداف کو ہٹانے یا ٹیم کے جانے سے پہلے سپلیمنٹری کیپچر کی ضرورت ہے۔ بلاک جوائن، کوریڈور کے اختتام، اونچے خطوں اور کم ساخت والے مقامات کو ترجیح دیں۔ یہ عام طور پر فوری بصری پیش نظارہ کے لیے منتخب کیے جانے والے آسان مرکزی علاقے سے زیادہ کمزور ہوتے ہیں۔
ریکارڈ کریں کہ پیرامیٹرز کیوں منتخب کیے گئے تھے۔
ڈیٹا جمع کرنے کے ریکارڈ میں منصوبہ بند اوورلیپ، روٹ پیٹرن، ٹرگر کا طریقہ، خطوں کی نسبت اونچائی کی حد، اور فیلڈ کی تبدیلیوں کی شناخت ہونی چاہیے۔ بلاکس کے درمیان فرق کی وضاحت کریں تاکہ پروسیسرز یہ سمجھ سکیں کہ کہاں خصوصی علاج کی ضرورت ہو سکتی ہے۔ بار بار ہونے والے سروے کے لیے، پروسیسنگ کے نتائج کے ساتھ منصوبہ بند تعلقات کا موازنہ کریں اور ان نتائج کو اگلے پلان کو بہتر بنانے کے لیے استعمال کریں۔ تصاویر کا باہمی اتصال کیمرے، ہوائی جہاز، زمینی صورت حال اور منصوبے کے مشترکہ اثر سے بنتا ہے۔ NiVO کنفیگریشن پر بحث کرتے وقت، نقشہ کے لیے درکار معیار کے ساتھ کارکردگی کو مربوط کرنے کے لیے نمائندہ ٹیسٹ شواہد استعمال کریں، بجائے اس کے کہ اوورلیپ کو منتخب کرنے کے لیے صرف ایک رقبہ فی پرواز کے اعداد و شمار کو زیادہ سے زیادہ بنایا جائے۔
دو پروازوں کے درمیان جوائن چیک کریں۔
جب کسی سائٹ کو پروازوں میں تقسیم کیا جاتا ہے، تو صرف یہ چیک کرنے کے بجائے کہ ہر کثیرالاضلاع کو آزادانہ طور پر کور کیا گیا تھا، ان کے عام مشاہدات کی تصدیق کریں۔ یکساں جنگل میں شامل ہونے کے لیے زیادہ قابل شناخت خطوں یا ڈھانچے کے قریب مدد کی ضرورت پڑ سکتی ہے۔ پروسیسرز کو بیٹری کی تبدیلیوں، روشنی کی تبدیلیوں، اور کیمرہ سیٹنگ کے فرق کے بارے میں بتائیں۔ آرتھوموساک اور بلندی کی نمائندگی دونوں میں نتیجے میں شامل ہونے کا جائزہ لیں: مستقل رنگ مستقل جیومیٹری کو ثابت نہیں کرتا ہے۔ یہ مثال اوورلیپ فیصلوں کو صارفین کو موصول ہونے والی حتمی مصنوعات سے جوڑتی ہے اور اس بات کو یقینی بنانے میں مدد کرتی ہے کہ ایک صاف ستھرا موزیک اس کے ماخذ بلاکس کے درمیان قابل دفاع کنکشن کے ذریعے بھی تعاون یافتہ ہے۔
مثالی منظر نامہ: دو امیج بلاکس کو دوبارہ جوڑنا
صبح اور دوپہر کی پروازوں کے درمیان ایک فرضی کوریڈور سروے کی تقسیم کا تصور کریں۔ بیٹری کی تبدیلی جوائن کو ایک یکساں گھاس والے علاقے پر رکھ دیتی ہے، اور روشنی کے تبدیل ہونے کے بعد دوپہر کا راستہ شروع ہوتا ہے۔ کوریج کا نقشہ مکمل نظر آتا ہے، پھر بھی ابتدائی پروسیسنگ دو کمزور جڑے ہوئے گروپ بناتی ہے۔ پروسیسر فوری طور پر ہر تعمیر نو کی ترتیب میں اضافہ نہیں کرتا ہے۔ اس کے بجائے، ٹیم جوائننگ کے قریب موجود اصل تصاویر کا معائنہ کرتی ہے، ٹرگر ٹائم اسٹیمپس کو چیک کرتی ہے، اور گمشدہ تصویروں کو ان تصویروں سے ممتاز کرتی ہے جو موجود ہیں لیکن اس کی ساخت بہت کم ہے۔ فیلڈ نوٹس سے پتہ چلتا ہے کہ دونوں پروازوں نے مختلف سمتوں سے قریبی فکسڈ سروس سٹرکچر ریکارڈ کیا۔
ٹیم اس بات کا جائزہ لیتی ہے کہ آیا یہ مشاہدات ایک قابل دفاع کنکشن فراہم کرتے ہیں اور کیا مزید منظور شدہ تصویربرداری کی ابھی بھی ضرورت ہے۔ کسی بھی ضمنی لائن کا ایک واضح مقصد ہوتا ہے: مطلوبہ باؤنڈری ایریا کا مشاہدہ کرتے ہوئے جوائن کے ارد گرد تعلق کو مضبوط کریں۔ پروسیسنگ کے بعد، جائزہ لینے والے پورے کنکشن میں رنگین تسلسل اور جیومیٹرک پروفائلز دونوں کی جانچ کرتے ہیں۔ سیدھ کو قائم کرنے کے لیے استعمال ہونے والی خصوصیات سے آزاد چیک الگ رہتے ہیں۔ ڈیٹا جمع کرنے کا ریکارڈ پرواز کی تقسیم، روشنی کے فرق، اور نظر ثانی شدہ پلان کی وجہ کو محفوظ رکھتا ہے۔ یہ منظر نامہ ظاہر کرتا ہے کہ مکمل رنگین کوریج کثیرالاضلاع صرف ایک ابتدائی جانچ کیوں ہے؛ مفید اوورلیپ کو ایسے تعلقات پیدا کرنے چاہئیں جو نتیجے میں آنے والے ماڈل اور نقشے میں معائنے سے بچ جائیں۔
قبولیت کے لیے، ٹیم دو طریقوں کا موازنہ کرتی ہے: مفید مربوط مشاہدات کو جمع کرنا یا پروسیسنگ کی ترتیبات کو تبدیل کرنا جب کہ ماخذ کمزور رہتا ہے۔ منتخب شدہ علاج کو پہلے سے ہی تسلی بخش علاقوں کو نقصان پہنچائے بغیر شمولیت پر ثبوت کو بہتر بنانا چاہیے۔ ایک برقرار رکھا پروفائل سیٹ اور منسلک کیمروں کا نقشہ جائزہ پیکیج کا حصہ ہے۔ اگر کنکشن اب بھی ناکام ہو جاتا ہے تو، کاسمیٹک رنگ ملاوٹ کے نیچے باؤنڈری پوشیدہ نہیں ہے۔ اس کی حیثیت غیر حل شدہ یا واضح طور پر محدود رہتی ہے جب تک کہ ایک قابل دفاع مشاہداتی تعلق قائم اور جانچ پڑتال نہ کی جائے۔