つながるドローン測量のための前後・左右重複計画
画像重複、地形、テクスチャ、実際のカメラ覆域を確認し、撤収前に観測欠落と区画接続を評価します。

重複を画像間の関係として扱う
重複とは別画像でもう一度観測する区域です。前後重複は経路上の連続写真、左右重複は隣接測線をつなぎ、違う視点から同特徴を対応させます。枚数が多くても視点がほぼ同じ、または表面テクスチャが乏しければ強幾何とは限りません。形状、起伏、角度、成果に合わせて重複を計画し、どの環境・再構築にも一率を使うのでなく、その需要からトリガー間隔と測線隔を定めます。
トリガーを機体移動へつなぐ
画像間隔は足跡長と前後重複に依存します。時間トリガーなら対地速度変化で間隔が変わり、風で逆向き測線がシミュレーションと違う場合があります。距離トリガーは露光を移動へ直接結びやすくても、カメラが確実に撮影・保存する必要があります。遅延、欠損、記録制限を確認し、試験後ログと画像時刻を比較します。媒体の件数だけでは適間隔の取得を証明しません。
表面のテクスチャに合わせて期待を変える
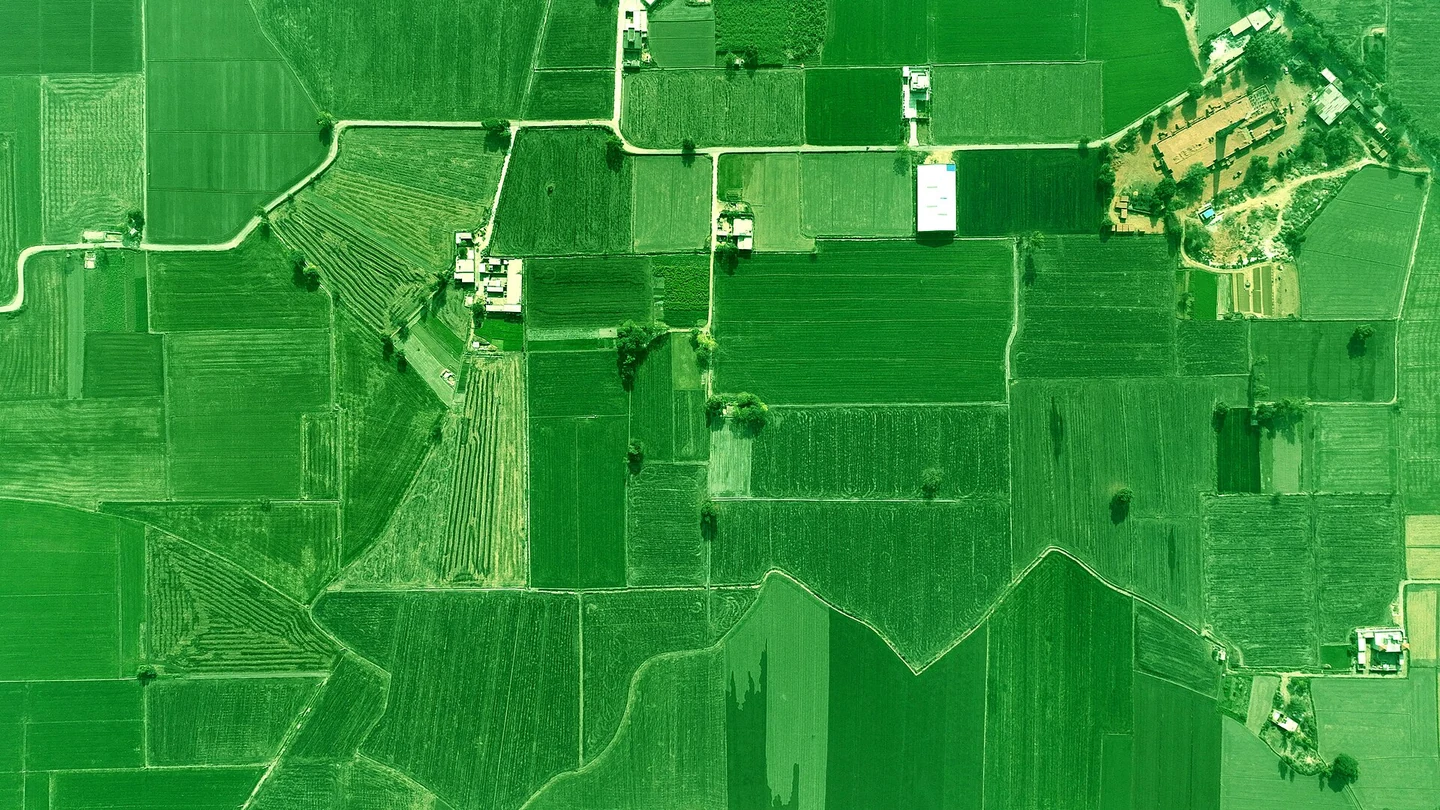
明確なテクスチャの地面は、反復作物行、均一屋根、砂と異なります。反復模様は位置識別を難しくし、水、動く植生、変わる影も対応を妨げます。OpenDroneMap飛行ガイドは場面複雑性と重複を関連付け、万能率とはしていません。推奨を試験の起点にし、難所では追加方向や早期サンプル処理を考えます。高重複は鮮明画像、適照明、正しい参考情報の代替にならず、無差別増加前に一緒に評価します。
起伏が実覆域をどう変えるか確認する
近い表面ほど足跡は小さくなり、低地向け測線間隔は丘や高屋根で左右重複不足になる場合があります。斜面も一方向から表面を隠します。確定前に地形剖面と高物体を調べ、地形追従なら高程源と運用計画を評価します。複雑地形は管理区画へ分ける方がよくても、境界に意図的共同観測が必要です。難しい接続の少数弱画像へ依存しないようにします。
成果に合う幾何を選ぶ
オルソ、表面モデル、建築詳細は同じパターンとは限りません。近垂直画像は上方制図を支え、外壁や段状構造は側面を示す視点が必要です。交差線や斜写真は特定関係を強めても現場と処理を増やします。許可、障害、機体能力内で代表区域を試して全域採用します。追加線は枚数増でなく、区画接続、表面露出、未見区域確認など目的を持たせます。
納品境界の外側支援を計画する
境界物体を十分画像で支えるため、納品区域の周囲にも適切観測が通常必要です。製品ポリゴンぴったりで取得を止めると周縁幾何が弱まります。飛行域、画像覆域、納品境界を文書で分け、追加支援も現場許可と制限内にします。農園の外側支援線が有用でも隣地を自由に使えるとは限りません。進場後に要求と許可が衝突しないよう事前解決します。
撤収前に実覆域を点検する
取得後、件数、カメラ位置、中断メモを計画へ比較し、空隙、切れた測線、予期しない高さ変化を探します。位置印だけで鮮明・正記録は分からないため疑わしい区域の写真を開きます。可能なら重要区で初期対応処理を実行し、標的撤去や撤収前の追加判断を助けます。接合、回廊端、高地、低テクスチャを優先し、簡単な中央プレビューだけで済ませません。
パラメータ選択理由を記録する
予定重複、経路パターン、トリガー法、地形に対する高さ範囲、現場変更を記録します。区画差と特処理の可能性を説明し、反復では予定関係と処理結果を比べ次を改善します。画像接続はカメラ、機体、地形、計画の協働結果です。NiVO相談では代表試験で効率と地図品質をつなぎ、一飛行面積を最大に見せるだけの重複選択を避けます。
二飛行の接合を確認する
分割現場では各ポリゴン単独の被覆だけでなく共同観測を検証します。均一森林の接合には識別しやすい地形や構造周辺の支援が必要かもしれません。電池、光、設定変化を処理者へ伝え、オルソと高程両方で接合を見ます。色の一致は幾何の一致ではありません。利用者成果へ重複判断を結び、整ったモザイクを源区画間の説明可能関係でも支えます。
仮想事例:画像二区画を再接続する
午前・午後に分けた仮想回廊で、電池交換の接合が均一草地にあり、後半は光も変わりました。覆域図は完全でも初期処理は弱くつながる二群になります。全再構築設定を上げず、接合実写真と時刻を調べ、欠画像と安定テクスチャが少ない既存画像を分けます。現場メモでは両飛行が近くの固定設備を違う方向から撮っています。
その観測が説明可能接続になるか、承認追加取得がまだ必要か評価します。補足線には必要境界を見ながら接合関係を強める明示目的を与えます。処理後は色連続と幾何剖面を両方評価し、独立検証は位置合わせに使う特徴と分けます。分割、光差、計画修正理由を保存します。塗りつぶされた覆域は初期確認にすぎず、有用重複は成果で検証に耐える関係を生む必要があります。
受入では有用接続観測の追加と、弱い源のまま処理設定を変える策を比べます。選択策は合格域を損なわず接合証拠を改善し、保存剖面と位置合わせカメラ図を評価へ含めます。まだ失敗なら色調混合で境界を隠さず、説明可能な関係を確立・検証するまで未解決または限定と示します。