साक्ष्य-समर्थित ड्रोन मानचित्रण के लिए RGB कैमरा चुनना
डेटा आवश्यकताओं, लेंस, शटर व्यवहार, विमान एकीकरण, फ़ील्ड परीक्षण और अंतिम आउटपुट की स्वतंत्र जांच को जोड़कर एक RGB मैपिंग कैमरा चुनें।
उस निर्णय से प्रारंभ करें जिसका मानचित्र को समर्थन करना चाहिए
कैमरा उस निर्णय के अनुसार चुनें जिसके लिए सर्वेक्षण डेटा इस्तेमाल होगा। पहुंच मार्गों की पहचान करने, सतह के विवरण का दस्तावेजीकरण करने और सामग्री की मात्रा मापने के लिए अलग-अलग जानकारी की आवश्यकता होती है। विशिष्टताओं की तुलना करने से पहले सबसे छोटी प्रासंगिक वस्तु, स्थिति आवश्यकताओं, परियोजना की सीमा और अंतिम डिलिवरेबल्स का वर्णन करें। मेगापिक्सेल तब क्रय उद्देश्य के बजाय एक नियोजन इनपुट बन जाता है। एक सुसंगत डेटा संग्रह वर्कफ़्लो बदलती सेटिंग्स के साथ कैप्चर किए गए अतिरिक्त पिक्सेल से अधिक योगदान दे सकता है। डेटा प्राप्त करने वाले लोगों के साथ स्वीकृति मानदंडों पर सहमत हों ताकि हर कोई समझ सके कि एक सफल सर्वेक्षण को क्या प्रदर्शित करना चाहिए।
सेंसर, लेंस और उड़ान ऊंचाई को कनेक्ट करें
सेंसर के आयाम और फोकल लंबाई सतह से कैमरे की दूरी के साथ-साथ कवरेज निर्धारित करते हैं। यदि उच्च-रिज़ॉल्यूशन सेंसर का लेंस लंबा है तो जरूरी नहीं कि वह अधिक जमीन को कवर करे। बहुत व्यापक कवरेज छवि के किनारों की विकृति और भू-आकृति के साथ बदलते मापमान पर अधिक ध्यान देने की जरूरत पैदा कर सकता है। वास्तविक सेंसर, छवि आयाम, फोकल लंबाई और लक्ष्य के ऊपर नियोजित ऊँचाई से कवरेज का मॉडल बनाएँ। ढलानों पर, मार्ग के साथ जमीन से दूरी बदल सकती है। जांचें कि विवरण और ओवरलैप पूरे ब्लॉक में उपयुक्त रहें।
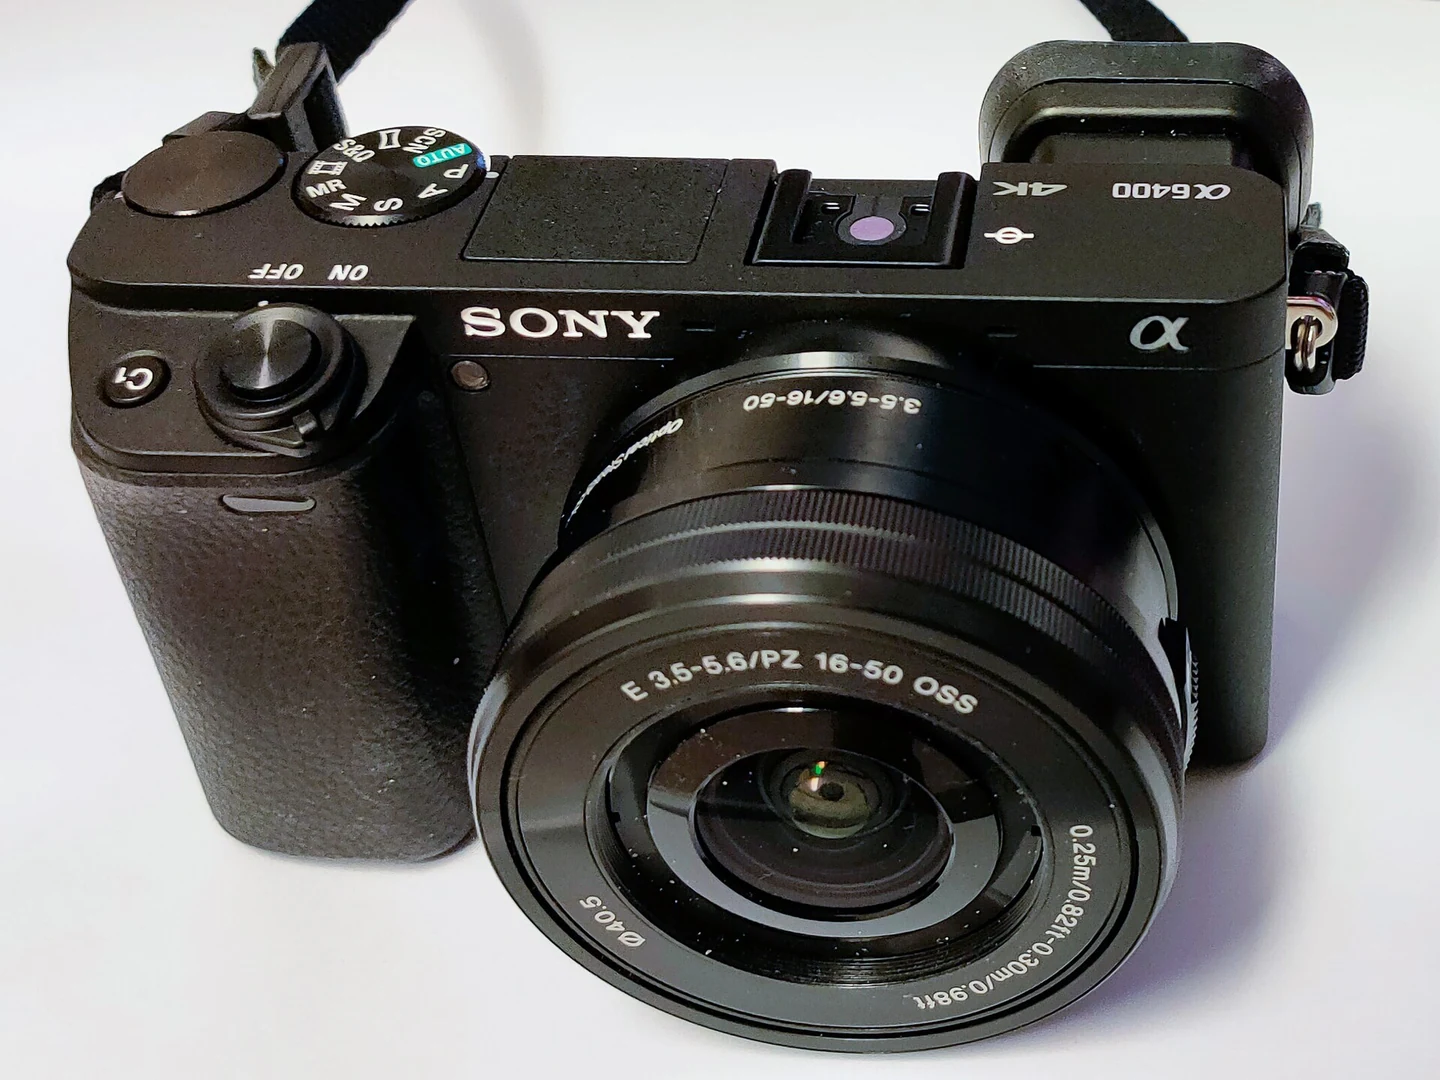
स्क्रीन आवर्धन के बजाय रिकॉर्ड की गई तीक्ष्णता का आकलन करें
डिजिटल विस्तार गति, गलत फोकस, या खराब रोशनी के कारण खोई हुई बनावट को पुनर्प्राप्त नहीं कर सकता है। सड़क के किनारों, चिह्नों, वनस्पति और भवन के कोनों पर मूल पिक्सेल का निरीक्षण करें। एक छोटे पूर्वावलोकन पर भरोसा करने के बजाय केंद्र और किनारों की तुलना करें। केवल स्थिर कैमरे से ही नहीं, बल्कि उड़ान की गति और माउंटिंग व्यवस्था के प्रतिनिधि के साथ परीक्षण करें। एक तरफ लगातार नरमी माउंट, कंपन, फोकस प्लेन और ऑप्टिक्स की जांच के लायक है। सर्वेक्षण के बाद प्रसंस्करण को प्रत्येक डेटा संग्रह दोष को ठीक करने में सक्षम नहीं माना जाना चाहिए।
शटर व्यवहार और ट्रिगरिंग समय की जांच करें
एक्सपोज़र की अवधि इस बात को प्रभावित करती है कि किसी छवि के भीतर कितनी हलचल रिकॉर्ड की गई है, जबकि सेंसर रीडआउट गति या कंपन के दौरान ज्यामिति को प्रभावित कर सकता है। वास्तव में उड़ान के लिए इच्छित शटर मोड का परीक्षण करें। जाँच करें कि क्या बड़ी फ़ाइलें लिखे जाने या कार्ड भरते समय कैप्चर अंतराल सुसंगत रहता है। स्पष्ट रूप से पर्याप्त मार्ग के बावजूद देर से या गायब कैप्चर ओवरलैप को कम कर सकते हैं। जहां GNSS का उपयोग कैमरे की स्थिति के लिए किया जाता है, वहां स्थापित करें कि क्या टाइमस्टैम्प एक कमांड, एक्सपोज़र स्टार्ट, या किसी अन्य घटना का वर्णन करता है। एकीकरण के लिए परीक्षण योग्य समय संबंध की आवश्यकता होती है, न कि केवल शटर के रिमोट कंट्रोल की।
ऐसी सेटिंग्स बनाएं जिन्हें ऑपरेटर पुन: उत्पन्न कर सकें
फोकस, एपर्चर, ISO सीमाएं, सफेद संतुलन, फ़ाइल प्रारूप और शटर मोड को कवर करते हुए एक कैमरा प्रोफ़ाइल रिकॉर्ड करें। इसे परीक्षणों के माध्यम से स्थापित करें क्योंकि कोई भी सेटिंग हर लेंस, गति और प्रकाश की स्थिति के अनुरूप नहीं होती है। मैपिंग ब्लॉक के भीतर फोकल लंबाई बदलने से बचें जब तक कि अंशांकन और प्रसंस्करण स्पष्ट रूप से इसका समर्थन न करें। परिभाषित करें कि सेटिंग्स को कौन समायोजित कर सकता है और परिवर्तन कैसे लॉग किए जाते हैं। दोहराए जाने योग्य कॉन्फ़िगरेशन फ़ील्ड परिवर्तनों को उपकरण परिवर्तनों से अलग करने में मदद करता है। संपूर्ण सर्वेक्षण को प्रभावित करने से पहले एक संक्षिप्त प्रीफ़्लाइट छवि जांच किसी अन्य कार्य से छोड़ी गई सेटिंग्स को पकड़ सकती है।
संपूर्ण स्थापित पेलोड का मूल्यांकन करें
स्थापित सिस्टम में लेंस, माउंट, केबल, बिजली आपूर्ति, भंडारण और सुरक्षात्मक घटक शामिल हैं। अकेले कैमरे का बॉडी मास अपर्याप्त है। क्लीयरेंस, कार्ड एक्सेस, वेंटिलेशन, कनेक्टर स्ट्रेन और विमान के संतुलन पर प्रभाव पर विचार करें। बार-बार कैप्चर करने के दौरान शक्ति स्थिरता और रुकावट के बाद व्यवहार का परीक्षण करें। चुने गए विमान और वास्तविक स्थापित कॉन्फ़िगरेशन के लिए NiVO एकीकरण की समीक्षा करें; एक कैटलॉग प्रविष्टि प्रत्येक एयरफ्रेम के लिए एक ही कैमरे को मंजूरी नहीं देती है। परीक्षण रिकॉर्ड रखें ताकि किसी ज्ञात व्यवस्था के विरुद्ध बाद के परिवर्तनों का मूल्यांकन किया जा सके।
अंतिम-आउटपुट परीक्षण के माध्यम से सिस्टम को स्वीकार करें
बनावट, ऊंचाई भिन्नता और प्रासंगिक स्वतंत्र जाँच बिंदुओं के साथ एक परीक्षण क्षेत्र चुनें। ऑपरेटिंग सेटिंग्स का उपयोग करके एक छोटा ब्लॉक कैप्चर करें और इसे इच्छित डिलिवरेबल्स में संसाधित करें। संरेखण, धुंधला पैटर्न, किनारे कवरेज और जाँच बिंदु परिणामों की समीक्षा करें। पिक्सेल आकार और आंतरिक सॉफ़्टवेयर अवशेष स्वयं निरपेक्ष सटीकता स्थापित नहीं करते हैं। कोई उपाय चुनने से पहले नियंत्रण-सर्वेक्षण त्रुटियों, निर्देशांक संबंधी समस्याओं और छवि गुणवत्ता को अलग करें। लेंस, माउंट, फ़र्मवेयर या ट्रिगरिंग विधियों में परिवर्तन के लिए आधार रेखा के रूप में डेटासेट और प्रोसेसिंग सेटिंग्स को बनाए रखें।
क्रय और परिचालन आवश्यकताओं को संतुलित करें
परियोजना आवश्यकताओं और मापे गए परीक्षण परिणामों के विरुद्ध उम्मीदवारों की तुलना करें। भंडारण, स्थानांतरण समय, कंप्यूटिंग क्षमता, लेंस उपलब्धता, सेवा पहुंच और सर्वेक्षण को दोहराने की लागत शामिल करें। एक बड़ा कैमरा एक काम में मदद कर सकता है जबकि दूसरे काम को जटिल बना सकता है। प्रकाश व्यवस्था और इलाके की स्थिति बताएं जिसके तहत एक कॉन्फ़िगरेशन का प्रदर्शन किया गया है। विमान और प्रसंस्करण टीमों दोनों के साथ साक्ष्य की समीक्षा करें। निर्णय में छवि डेटा संग्रह और अंतिम डेटा गुणवत्ता को अलग-अलग जिम्मेदारियों के रूप में छोड़ने के बजाय आवश्यक जानकारी, कैमरा सेटिंग्स, एकीकरण सीमाएं और नियमित सत्यापन को जोड़ना चाहिए।
विभिन्न कार्यों के लिए भिन्न निर्णय मैट्रिक्स का उपयोग करें
कृषि भूमि का मानचित्रण करने और इमारतों का दस्तावेजीकरण करने वाली एक टीम विभिन्न विशेषताओं को प्राथमिकता दे सकती है। फ़ार्मलैंड मानचित्रण कवरेज, स्थिर अंतराल और दोहराए जाने योग्य मार्गों पर जोर दे सकता है। भवन प्रलेखन दृश्य विवरण, दृष्टिकोण और छाया प्रबंधन पर अधिक भार डाल सकता है। एक ही कैमरे को दोनों तुलनाओं में जीतने की आवश्यकता नहीं है। रिकॉर्ड करें कि प्रत्येक कॉन्फ़िगरेशन को क्यों स्वीकार या अस्वीकार किया गया है और सहायक छवियां बनाए रखें। यह क्रय स्टाफ को लागत और लाभ के बीच एक समझने योग्य लिंक देता है जबकि ऑपरेटरों को व्यावहारिक सीमाएँ देता है जो सर्वोत्तम उपलब्ध कैमरे का उपयोग करने के निर्देश से अधिक स्पष्ट हैं।
उदाहरणात्मक मामला: पहुंच-रोड मैप के लिए साक्ष्य चुनना
एक कृषि संपदा का नक्शा तैयार करने वाली एक काल्पनिक टीम पर विचार करें। प्रबंधक को पहुंच सड़कों, नालियों और छोटे पुलों में अंतर करने की आवश्यकता होती है, जबकि क्रय टीम शुरू में सबसे बड़ी पिक्सेल गणना वाला कैमरा मांगती है। तुरंत चयन करने के बजाय, सर्वेक्षण नेतृत्व प्रतिनिधि विशेषताओं और प्रत्येक सुविधा द्वारा समर्थित निर्णयों को दिखाने वाली एक छोटी स्वीकृति शीट बनाता है। दो उम्मीदवार कैमरा कॉन्फ़िगरेशन तुलनीय परिस्थितियों में एक ही परीक्षण ब्लॉक को कैप्चर करते हैं। समीक्षक विभिन्न प्रदर्शन पैमानों पर आकर्षक पूर्वावलोकनों की तुलना करने के बजाय मूल छवियों, संसाधित कवरेज और स्वतंत्र जांच का निरीक्षण करते हैं।
मान लीजिए कि दोनों कॉन्फ़िगरेशन आवश्यक सुविधाओं की पहचान करते हैं, लेकिन उनमें से एक नियोजित कैप्चर क्रम में बार-बार तस्वीरें रिकॉर्ड नहीं कर पाता। टीम यह दावा करके क्षतिपूर्ति नहीं करती है कि इसका उच्च रिज़ॉल्यूशन बेहतर मैपिंग की गारंटी देता है। यह ट्रिगरिंग, स्टोरेज और रूट धारणाओं की जांच करता है, फिर प्रभावित परीक्षण को दोहराता है। निर्णय रिकॉर्ड में स्थापित लेंस और माउंट, स्वीकृत सेटिंग्स, उदाहरण छवियां, प्रसंस्करण पैरामीटर और चयनित पैकेज के कारण शामिल हैं। एक अलग सूची उन प्रश्नों की पहचान करती है जिनका परीक्षण ने उत्तर नहीं दिया, जैसे कि विभिन्न इलाकों में व्यवहार। यह उदाहरण दिखाता है कि कैमरे की तुलना केवल सेंसर विनिर्देशों के आधार पर रैंकिंग के बजाय निर्दिष्ट जानकारी देने की दस्तावेजी क्षमता के साथ क्यों समाप्त होनी चाहिए।
हैंडओवर के लिए, प्राप्तकर्ता को एक बयान के बजाय एक फीचर-दर-फीचर साक्ष्य तालिका प्राप्त होती है कि एक कैमरा बेहतर है। सहमत लक्ष्य को पूरा करने वाले कम-रिज़ॉल्यूशन सेटअप को स्वीकार करना अस्पष्ट अंतराल वाले उच्च-रिज़ॉल्यूशन सेटअप को स्वीकार करने से भिन्न होता है। दोनों निर्णयों को अपना आधार दिखाना होगा। परीक्षण तभी पूरा माना जाता है जब प्रोसेसर नमूना आउटपुट को पुन: पेश कर सकता है, प्राप्तकर्ता आवश्यक सुविधाओं की पहचान कर सकता है, और विमान टीम मूल ऑपरेटर की यादों पर भरोसा किए बिना अपने रिकॉर्ड से स्थापित कॉन्फ़िगरेशन की पहचान कर सकती है।