根拠あるドローン測量のRGBカメラを選ぶ
必要情報、レンズ、シャッター、機体統合、現場試験、最終成果の独立確認をつないでRGBカメラを評価します。
地図が支える判断から始める
道路識別、表面記録、材料体積は必要情報が違います。仕様比較前に最小要素、位置要件、区域、納品を記述し、画素数を購入目標でなく計画入力にします。変わる設定で画素を増やすより、一致取得工程の方が寄与することもあります。受領者と基準を合意し、成功測量が何を示すべきか共有します。
センサー、レンズ、高度を関連付ける
寸法、焦距、表面距離が覆域を決めます。高画素でも長レンズなら広く覆うとは限らず、広すぎる視野は縁歪みと起伏尺度に注意が必要です。実センサー、画像寸法、焦距、目標上高さで計算し、斜面に沿う距離変化を考えます。全区で細部と重複が適切か確認します。
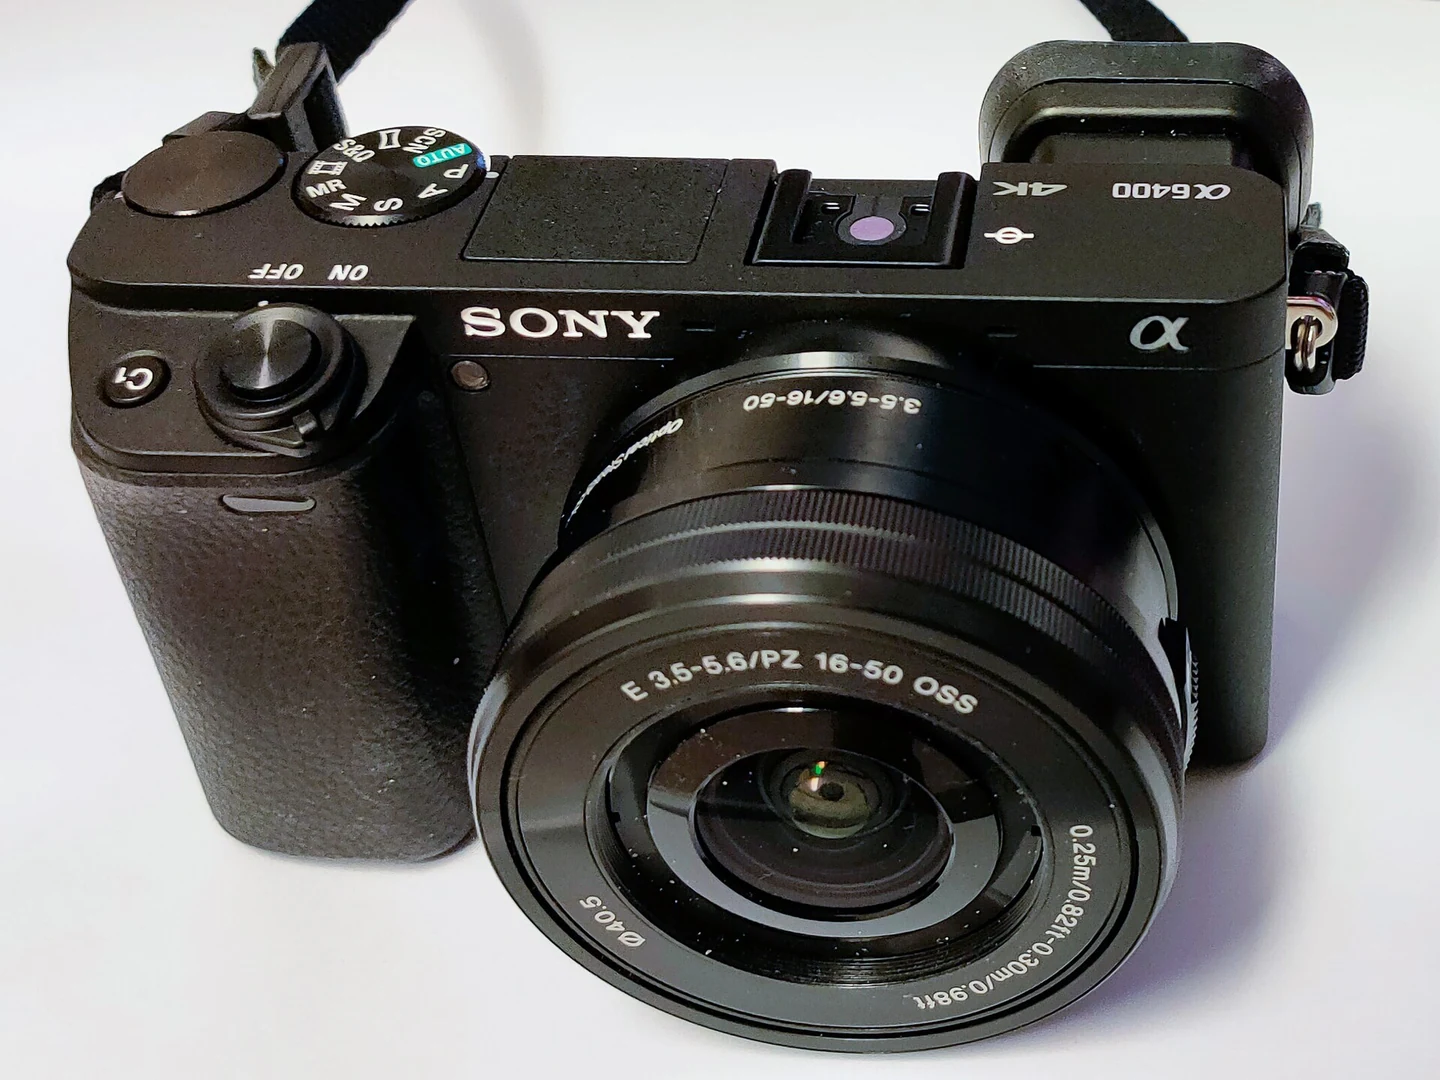
画面拡大でなく記録の鮮明さを評価する
運動、失焦、弱光で失ったテクスチャは数字拡大で戻りません。原画素で道端、標示、植生、建物角を調べ、中央と縁を比較します。静置だけでなく代表飛行の動きと取付で試します。片側が常に鈍いならマウント、振動、焦点面、光学を調べ、後処理で全欠陥が直るとは考えません。
シャッター挙動とトリガー時間を調べる
露光中の動きは時間、運動・振動時の幾何は読出しにも影響されます。実飛行モードを試し、大ファイル書込や満杯近くでも間隔が続くか確認します。遅延や欠片は十分に見える経路でも重複を減らします。GNSS位置なら時刻が指令、露光開始、別事象のどれかを定めます。遠隔撮影できるだけでなく、試せる時間関係が統合に必要です。
操作者が再現できる設定を作る
焦点、絞り、ISO上限、白バランス、形式、モードを記録します。全レンズ・速度・光に万能設定はないため試験で決めます。校正と処理が明示対応しないなら区画内焦距変更を避けます。変更者と記録法を定め、現場変化と機器変化を分けます。飛行前短い画像検査で前仕事設定の残りを全域影響前に発見できます。
搭載全体を評価する
レンズ、マウント、ケーブル、電源、保存、防護まで含め、本体質量だけで判断しません。間隙、カード、冷却、接頭負荷、配分を考え、連続撮影の電力と中断後挙動を試します。NiVOは選定機と実配置で確認し、カタログ掲載を全機承認としません。後変更を既知構成へ比較できる試験記録を残します。
最終出力を通して受け入れる
テクスチャ、高差、独立点の試区で実設定の短取得を処理します。位置合わせ、ブレ、縁、検証点を見ます。画素と内部残差だけでは絶対精度を証明しません。対処前に標定測量、座標、画像品質を分けます。データと設定を保ち、レンズ、マウント、ファーム、トリガー変更の基準にします。
購入と運用の要件を釣り合わせる
実要求と試験で比較し、保存、転送、計算、レンズ入手、修理、再測費を含めます。大カメラは一業務に有益でも別業務を複雑にします。実証光・地形条件を明示し、飛行と処理双方で証拠を評価します。画像取得と最終品質を無関係責任にせず、必要情報、設定、統合限界、日常検証を結ぶ選択にします。
業務別の判断表を使う
農地は覆域、安定間隔、反復経路、建築記録は細部、視点、影を重視する場合があります。同じカメラが両方で勝つ必要はありません。受入・却下理由と画像を保ち、購入側に費用価値、操作側に最良カメラを使え以上の実境界を示します。
仮想事例:通行道路図の証拠を選ぶ
農園図の仮想チームで、管理者は道路、溝、小橋を識別したい一方、購入側は最多画素を求めます。すぐ選ばず要素と判断の受入表を作り、二構成で同代表区を比較可能な条件取得します。異倍率の美画像でなく原件、処理覆域、独立点を比べます。
両方識別できても一方で連続欠片があれば、高解像度だから良いと補わずトリガー、保存、経路を調べ再試験します。レンズ、マウント、設定、例、処理、選択理由を記し、別地形挙動など未回答を別記します。仕様順位でなく指定情報を渡せる記録能力で比較を終える例です。
一方が良いという声だけでなく要素別証拠表を渡します。低解像度でも達成する案と、不明空隙の高解像案は別判断で各根拠が必要です。処理者が再現、利用者が識別、機体側が記憶なしに配置照合できて初めて試験完了にします。