
Boresight dan Strip Alignment LiDAR: Menjaga Kesesuaian Antarjalur
Kenali hubungan boresight, lintasan GNSS/IMU, pemasangan sensor, dan evaluasi antarjalur agar point cloud LiDAR tidak menyimpan lapisan permukaan ganda.
Mengapa antarjalur dapat tidak berimpit
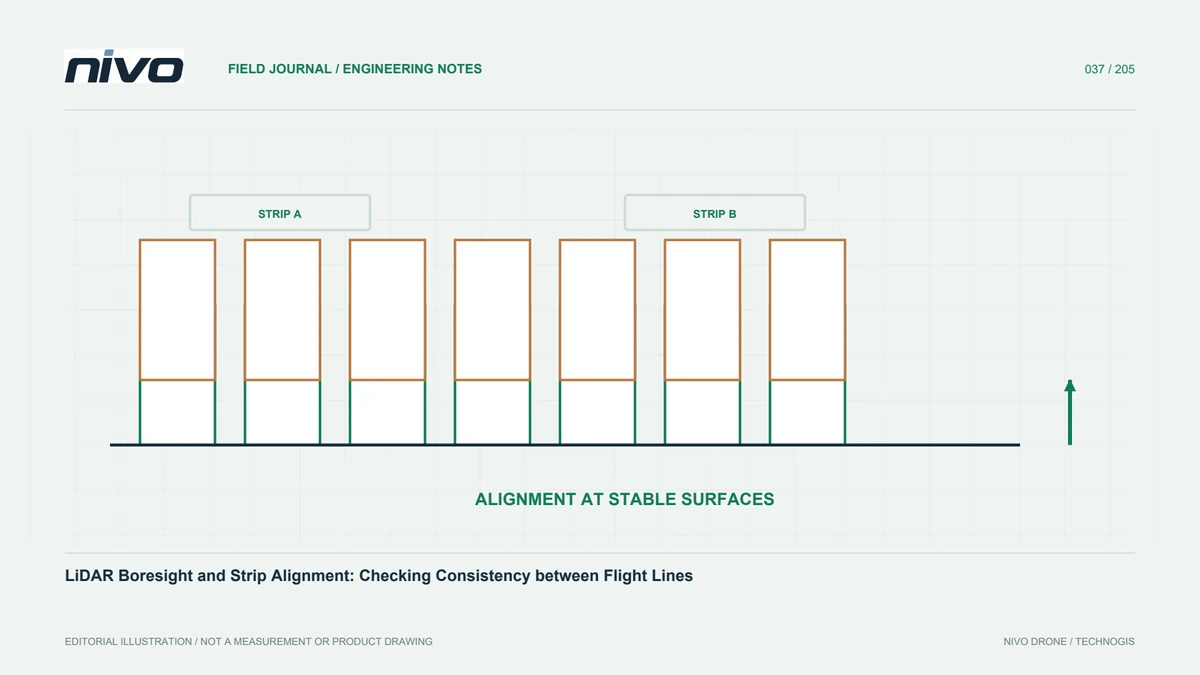
Sebuah lokasi dapat direkam dari beberapa jalur LiDAR. Ketika pengamatan dari jalur berbeda digabung, permukaan stabil seharusnya mempunyai hubungan geometris yang konsisten sesuai kebutuhan pekerjaan. Selisih sistematis dapat muncul dari orientasi pemasangan, hubungan posisi antarperangkat, lintasan, sinkronisasi waktu, atau faktor lain dalam rantai pengukuran. Pada tampilan atas, masalahnya kadang terlihat kecil, tetapi penampang dapat menunjukkan atap atau tanah sebagai beberapa lapisan. Mulailah pemeriksaan dengan memisahkan identitas jalur dan memilih objek stabil. Jangan langsung menerapkan penyesuaian hanya agar cloud tampak menyatu. Tujuannya adalah memahami penyebab serta menjaga hubungan hasil terhadap referensi, bukan sekadar menghilangkan perbedaan visual pada satu bagian lokasi.
Boresight berkaitan dengan orientasi sistem
Boresight menjelaskan hubungan orientasi yang relevan antara komponen pengukuran, seperti sensor laser dan unit orientasi. Nilai atau metode penentuannya harus mengikuti dokumentasi sistem serta prosedur yang dapat dipertanggungjawabkan. Perubahan pemasangan, benturan, atau pekerjaan perawatan dapat membuat pemeriksaan ulang diperlukan sesuai konteks perangkat. Catat identitas sensor, dudukan, versi konfigurasi, dan riwayat perubahan mekanis. Jangan menyalin angka dari unit lain karena hubungan fisiknya belum tentu sama. Pekerjaan kalibrasi sebaiknya dilakukan oleh personel yang memahami sistem dan kondisi pengujiannya. Artikel ini menempatkan boresight sebagai bagian dari pengelolaan mutu; prosedur penerbangan serta pengaturan rinci tetap harus mengikuti manual dan persetujuan operasi yang berlaku pada perangkat.
Hubungkan pemasangan dengan posisi antarperangkat
Selain orientasi, jarak serta arah hubungan fisik antara antena GNSS, IMU, dan sensor memengaruhi bagaimana pengamatan ditransformasikan ke koordinat peta. Pengukuran lever arm atau hubungan posisi tersebut memerlukan definisi sumbu dan titik referensi yang jelas. Kesalahan tanda atau acuan dapat menghasilkan pola yang membingungkan. Simpan sketsa pemasangan beserta metode pengukuran, bukan hanya tabel angka tanpa konteks. Setelah payload dilepas dan dipasang kembali, periksa apakah geometri tetap sesuai rancangan. Jika dudukan memungkinkan perubahan posisi, prosedur kerja harus menjelaskan bagaimana konsistensi dijaga. Dokumentasi mekanis ini memudahkan penelusuran ketika hasil antarjalur berubah meskipun pengaturan pemrosesan tampak tidak mengalami perubahan.
Periksa lintasan dan sinkronisasi terlebih dahulu
Pengamatan LiDAR bergantung pada informasi posisi serta orientasi sepanjang waktu. Karena itu, pemeriksaan lintasan dan hubungan waktu tidak boleh dilewati ketika ditemukan selisih antarjalur. Tinjau catatan kualitas solusi, kontinuitas data, gangguan sensor, serta perubahan yang diketahui selama operasi. Pastikan berkas lintasan yang digunakan benar-benar sesuai dengan sesi akuisisi. Kesalahan memilih berkas dapat menghasilkan masalah yang tidak dapat diperbaiki secara sah melalui penyesuaian lokal saja. Simpan data asli dan riwayat pemrosesan lintasan agar percobaan perbaikan dapat dibandingkan. Urutan pemeriksaan yang terstruktur membantu membedakan sumber masalah mendasar dari selisih kecil yang memang menjadi sasaran tahap penyelarasan antarjalur.
Pilih permukaan yang layak untuk perbandingan
Objek bergerak, air, dan vegetasi tertiup angin bukan dasar yang ideal untuk menilai kesesuaian geometri antarjalur. Pilih permukaan stabil yang teramati dengan cukup baik dari jalur yang dibandingkan. Perhatikan kemiringan, arah permukaan, dan kemungkinan tertutup dari sudut tertentu. Penampang pada beberapa orientasi dapat membantu melihat pola selisih yang berbeda. Jangan menilai seluruh proyek hanya dari satu atap yang kebetulan mudah dicocokkan. Sebarkan contoh pemeriksaan pada ruang dan kondisi yang relevan, termasuk batas jalur serta sambungan penerbangan. Simpan lokasi serta identitas permukaan uji sehingga pemeriksa lain dapat mengulangi pengamatan pada bagian yang sama dan membandingkan hasil sebelum maupun sesudah penyesuaian.
Pisahkan konsistensi relatif dari akurasi absolut
Dua jalur yang saling berimpit belum tentu berada pada koordinat absolut yang benar. Seluruh cloud dapat bergeser bersama meskipun perbedaan internalnya kecil. Karena itu, evaluasi antarjalur perlu dilengkapi pemeriksaan terhadap referensi independen yang sesuai kebutuhan posisi. Jangan menganggap strip alignment sebagai pengganti sistem kontrol dan pengujian akurasi. Dalam laporan, pisahkan hasil konsistensi antarjalur dari hasil checkpoint. Pemisahan ini membantu pengguna memahami apakah temuan menyangkut bentuk internal dataset atau penempatannya pada kerangka proyek. Jika penyesuaian menggunakan permukaan tertentu sebagai acuan, jelaskan peran data tersebut. Bukti yang digunakan untuk menyesuaikan tidak boleh diam-diam dianggap pengujian independen terhadap hasil yang sama.
Terapkan penyesuaian secara terkendali
Sebelum menjalankan penyesuaian, tentukan parameter yang boleh berubah, dasar pengamatan, dan kriteria penerimaan. Simpan konfigurasi serta versi hasil agar setiap perubahan dapat ditelusuri. Hindari mengejar kesesuaian sempurna pada area kecil jika hal itu memperburuk bagian lain. Periksa kembali permukaan uji, batas blok, dan referensi independen setelah proses. Bila model koreksi terlalu fleksibel, ada risiko masalah pengukuran tertutup oleh deformasi yang tidak masuk akal. Libatkan personel berpengalaman untuk menilai apakah perubahan sesuai dengan karakteristik sistem. Tujuan tahap ini adalah meningkatkan konsistensi dalam batas metode yang dapat dibenarkan, bukan mengubah data sampai semua statistik terlihat baik tanpa penjelasan fisik dan geometris yang memadai.
Dokumentasikan riwayat kalibrasi dan pemeriksaan
Paket mutu sebaiknya mencakup identitas perangkat, konfigurasi pemasangan, data sesi, lintasan yang digunakan, metode penyesuaian, serta hasil pengujian sebelum dan sesudah proses. Sertakan contoh penampang dan peta lokasi perbandingan. Catat juga kondisi yang membuat bagian tertentu tidak cocok untuk evaluasi, seperti perubahan objek atau vegetasi bergerak. Bila ada perubahan konfigurasi, kaitkan dengan tanggal dan sesi akuisisi yang terpengaruh. Dokumentasi ini membantu mengelola armada dan membandingkan kinerja antarpekerjaan tanpa menebak dari nama file. Ia juga memudahkan peninjauan ketika pengguna menemukan perbedaan pada produk turunan, karena tim dapat kembali ke versi cloud serta tahapan penyesuaian yang benar.
Contoh keputusan ketika terlihat lapisan ganda
Jika atap stabil tampak berlapis pada sambungan dua jalur, pisahkan titik menurut identitas jalur dan periksa apakah pola juga muncul pada permukaan lain. Tinjau lintasan, waktu, serta konfigurasi pemasangan sebelum menjalankan koreksi. Setelah perbaikan yang sesuai diterapkan, evaluasi kembali lokasi yang tidak dipakai sebagai dasar penyesuaian dan cek checkpoint absolut. Simpan hasil lama agar perubahan dapat dibandingkan. Pada konfigurasi NiVO dengan LiDAR, disiplin ini menjaga diskusi integrasi tetap berhubungan dengan bukti pengukuran. Sebuah pratinjau yang rapi adalah hasil yang diharapkan, tetapi penerimaan proyek tetap membutuhkan catatan metode, pemeriksaan geometri, dan penjelasan batas mutu yang dapat dipahami pengguna.
Contoh hipotetis: perbedaan jalur setelah pemasangan ulang
Bayangkan tim LiDAR hipotetis yang melepas payload untuk transportasi kemudian memasangnya kembali sebelum sesi lain. Permukaan atap stabil tampak terpisah saat titik diberi warna berdasarkan jalur. Pengolah tidak langsung memakai koreksi lokal tanpa batas. Catatan perangkat diperiksa untuk dudukan, titik referensi, dan prosedur pemasangan aktual. Identitas sesi, pilihan lintasan, serta catatan waktu juga ditinjau. Penampang beberapa permukaan dan arah mencegah satu atap mudah diamati menentukan penafsiran seluruh proyek. Hasil lama dipertahankan agar perubahan dibandingkan pada bukti sama, bukan pada contoh baru yang dipilih sesudahnya.
Personel berkompeten menilai apakah pengamatan membenarkan investigasi pemasangan atau kalibrasi menurut prosedur sistem. Penyesuaian yang didukung bukti mencatat masukan, perubahan yang diizinkan, dan sesi terdampak. Peninjauan berikutnya mencakup lokasi yang tidak dipakai membentuk koreksi. Referensi independen menilai posisi absolut terpisah dari kesesuaian jalur. Laporan membedakan konsistensi internal dari mutu posisi teruji dan menjelaskan batas tersisa. Contoh hipotetis ini menghubungkan riwayat mekanis, waktu, geometri, dan validasi. Setiap permukaan berlapis tidak dianggap dapat diperbaiki secara sah hanya dengan menyatukan tampilan cloud tanpa dasar fisik serta pemeriksaan akibatnya pada bagian lain.
Penerimaan terkait konfigurasi sesi yang diperiksa, bukan otomatis seluruh akuisisi sensor sama. Jika pemasangan ulang lain mengubah hubungan, statusnya diperiksa melalui prosedur relevan. Serah terima menandai konfigurasi serta versi koreksi aktual setiap blok. Lokasi pembentuk penyesuaian dibedakan dari lokasi pengujiannya. Penerima dapat mengikuti rantai bukti dan tidak menganggap cloud yang tampak selaras membuktikan validitas kalibrasi untuk penerbangan atau susunan mekanis lain yang tidak ikut diuji.


