
LiDAR: boresight e alinhamento entre faixas para verificar consistência
Relacione geometria instalada, trajetória, sincronização e avaliação entre faixas para detetar superfícies duplicadas sem ocultar problemas por correções sem fundamento.
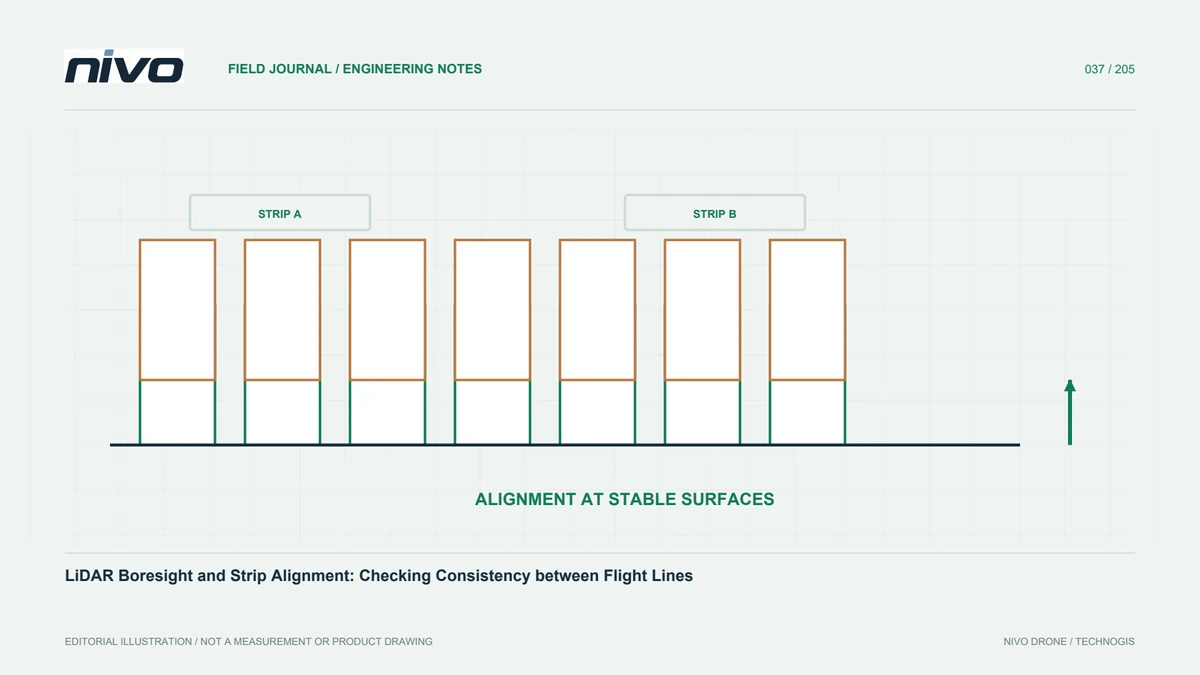
Investigue por que as faixas vizinhas diferem
Várias linhas LiDAR podem observar o mesmo local. Quando combinadas, as observações de superfícies estáveis devem concordar dentro da qualidade exigida para o projeto. Diferenças sistemáticas podem surgir da orientação da instalação, deslocamentos de componentes, trajetória, sincronização de tempo ou outras partes da cadeia de medição. Uma incompatibilidade sutil de cima para baixo pode tornar-se evidente como múltiplas camadas de telhado ou solo em um perfil. Separe os pontos por identidade de linha e selecione objetos estáveis para revisão. Não aplique ajustes apenas para fazer com que uma cena pareça organizada. O objetivo é compreender a causa preservando ao mesmo tempo uma ligação defensável com o quadro de referência.
Trate o boresight como um relacionamento de sistema
Boresight descreve relações de orientação relevantes entre componentes de medição, como o sensor laser e a unidade de orientação. A sua determinação deve seguir documentação de sistema adequada e procedimento rastreável. Alterações, impactos ou manutenções na instalação podem justificar nova verificação conforme os requisitos do equipamento. Registe a identidade do sensor, montagem, versão de configuração e historial mecânico. Não copie os valores de outra unidade, pois a respetiva relação física pode ser diferente. Pessoal qualificado deve avaliar o sistema e as condições de ensaio. Este artigo trata da gestão da qualidade; manobras e configurações detalhadas de calibração permanecem regidas pelo manual do equipamento real e pelos procedimentos operacionais aprovados.
Documente desfasamentos físicos entre componentes
Posições e direções entre a antena GNSS, IMU e sensor influenciam a transformação de medições em coordenadas do mapa. A medição dos braços de alavanca requer eixos e pontos de referência explícitos. Um erro de sinal ou origem pode criar padrões confusos. Preserve um esboço de instalação e um método de medição em vez de uma tabela inexplicável. Verifique a consistência da configuração após remover e reinstalar uma carga. Se uma montagem permitir movimento, o procedimento deverá explicar como a repetibilidade é mantida. Os registos mecânicos ajudam a investigar uma mudança no comportamento da faixa mesmo quando as configurações de processamento parecem inalteradas, evitando que uma diferença genuína na instalação seja tratada como um problema puramente computacional.
Verifique a trajetória e o tempo primeiro
As observações LiDAR dependem da posição e orientação ao longo do tempo. Reveja a continuidade da solução, registos de qualidade relevantes, interrupções e alterações conhecidas antes de atribuir diferenças de faixa a um valor de calibração. Confirme se o ficheiro de trajetória pertence à sessão de captura que está a ser processada. Um ficheiro incorreto não é reparado legitimamente apenas pelo ajuste local. Preserve as entradas originais e o historial de processamento de trajetória para que soluções alternativas possam ser comparadas. Uma sequência estruturada distingue problemas de entrada fundamentais de discrepâncias menores que um estágio apropriado de alinhamento de faixa pretende resolver, reduzindo o risco de usar correção flexível para ocultar um erro evitável nos dados de origem.
Escolha superfícies de comparação apropriadas
Objetos em movimento, água e vegetação afetada pelo vento são bases inadequadas para avaliar a geometria da faixa. Selecione superfícies estáveis suficientemente observadas por ambas as linhas e considere a inclinação, a orientação e a oclusão. Perfis em diversas direções podem revelar diferentes padrões de erro. Não julgue todo o local por um telhado conveniente. Distribua verificações sobre áreas relevantes, bordas de faixas e junções de voo. Guarde locais e identidades de superfície para que outro revisor possa repetir a comparação. Um conjunto de amostras consistente também permite uma avaliação antes e depois sem selecionar novos exemplos, simplesmente porque fazem com que o ajuste escolhido pareça mais bem-sucedido.
Separe a consistência relativa da precisão absoluta
Faixas mutuamente alinhadas ainda podem partilhar uma mudança absoluta de coordenadas. A concordância interna necessita, portanto, de um ensaio separado contra referências independentes adequadas onde a posição faz parte da aceitação. O alinhamento das faixas não substitui os pontos de apoio ou a avaliação da exatidão. Relate a consistência entre faixas e o desempenho dos pontos de verificação independente separadamente. Explique o papel das superfícies usadas para restringir um ajuste; não podem tornar-se silenciosamente uma prova independente desse mesmo ajustamento. Os utilizadores precisam de saber se as evidências dizem respeito à forma interna do conjunto de dados ou à sua colocação na estrutura do projeto, uma vez que estes são aspectos diferentes da adequação do produto.
Aplicar ajuste por meio de decisões controladas
Defina parâmetros ajustáveis, suporte observacional e critérios de aceitação antes de executar a correção. Mantenha as versões de configuração e resultados. Evite aperfeiçoar uma pequena área e piorar o resto. Verifique novamente as superfícies, os limites dos blocos e as referências independentes posteriormente. Uma correção excessivamente flexível pode ocultar problemas de medição através de deformações implausíveis. Pessoal experiente deve avaliar se as alterações se ajustam ao comportamento físico do sistema. O objetivo é melhorar a consistência dentro de um método defensável, não tornando todas as estatísticas atraentes sem explicar como a correção se relaciona com a geometria e as observações reais do sensor.
Preservar o historial de calibração e revisão
Um pacote de qualidade deve identificar o equipamento, a instalação, as entradas da sessão, a trajetória, o método de ajuste e os resultados antes e depois da correção. Inclua exemplos de perfis e um mapa de locais de comparação. Registe as condições que tornam certas áreas inadequadas para avaliação, como movimentação de vegetação ou mudanças no local. Vincule alterações de configuração a datas e sessões afetadas. Isso oferece suporte ao gestão de frota e à comparação entre projetos sem adivinhar os nomes dos ficheiros. Também permite que as diferenças nos produtos derivados sejam rastreadas até à versão relevante da nuvem e à fase de ajuste, em vez de assumir que todas as versões partilham geometria idêntica.
Um exemplo envolvendo um telhado duplo
Se um telhado estável aparecer em camadas em uma junção de faixa, separe os pontos por linha e verifique se o padrão ocorre em outro lugar. Reveja a trajetória, o tempo e a instalação antes da correção. Após uma melhoria justificada, avalie locais não utilizados para determinar o ajuste e verifique referências absolutas. Guarde a versão anterior para comparação. Em uma discussão sobre integração NiVO LiDAR, isso mantém a atenção nas evidências de medição. Uma visualização clara é desejável, mas a aceitação do projeto também precisa de registos de métodos, revisão geométrica e uma explicação compreensível da qualidade resultante e dos respetivos limites.
Cenário hipotético: diferenças entre faixas após reinstalação
Considere uma equipa LiDAR hipotética que remove uma carga útil para transporte e a reinstala antes de outra sessão. As superfícies estáveis do telhado aparecem mais tarde separadas quando os pontos são coloridos pela linha de voo. O processador não aplica imediatamente uma correção local irrestrita. Os registos do equipamento são verificados quanto à montagem real, pontos de referência e procedimento de instalação. A identidade da sessão, a escolha da trajetória e os registos de tempo também são revistos. Perfis em diversas superfícies e direções evitam que um telhado conveniente determine a interpretação de todo o projeto. Os resultados anteriores permanecem disponíveis para que as alterações possam ser avaliadas com base nas mesmas evidências e não com base num conjunto de exemplos recentemente selecionados.
Pessoal qualificado avalia se as observações justificam uma investigação de instalação ou calibração de acordo com procedimentos documentados do sistema. Qualquer ajuste fundamentado regista entradas, alterações permitidas e sessões afetadas. A revisão inclui então locais não utilizados para estabelecer a correção. Referências independentes avaliam o posicionamento absoluto separadamente da concordância entre as faixas. O relatório distingue a consistência interna da qualidade de posicionamento demonstrada e identifica os limites restantes. Este exemplo hipotético conecta historial mecânico, registos de tempo, geometria e validação. Evita tratar cada superfície duplicada como algo que pode ser legitimamente resolvido fazendo com que a nuvem pareça unificada, sem explicar a base física ou verificar as consequências noutro local.
A aceitação está vinculada à configuração da sessão revista, em vez de ser estendida automaticamente a cada captura feita pelo mesmo sensor. Se outra reinstalação alterar o relacionamento, o respetivo estado deverá ser verificado através do procedimento pertinente. O handover identifica as versões de configuração e correção efetivamente utilizadas para cada bloco. Também separa os locais usados para estimar os ajustes daqueles usados para avaliá-los. Um destinatário pode, portanto, seguir a cadeia de evidências e evitar presumir que uma nuvem visualmente alinhada prova a validade da calibração para um voo ou configuração mecânica não relacionada.


