Pontos independentes: avaliar a exatidão de mapas de drones com evidências
Separe pontos de verificação independente e GCPs, planeie ensaios posicionais e analise erros para explicar qualidade sem confundir píxeis pequenos com coordenadas exatas.

Mantenha o ensaio independente do ajuste do modelo
Um ponto de verificação é uma referência não usada para construir ou corrigir o modelo que está sendo testado. Ele difere de um GCP mesmo quando o seu alvo e método de levantamento são semelhantes. Comparar um modelo com um ponto já utilizado para restringi-lo descreve principalmente a concordância com uma entrada, ao invés de um desempenho independente. Separe grupos de apoio e verificação no plano, nos ficheiros e no fluxo de trabalho. Isso se aplica a ortomosaicos, nuvens fotogramétricas, produtos LiDAR e modelos de elevação. O objetivo é compreender o desempenho em locais onde a solução não foi forçada a corresponder durante o processamento.
Defina o produto e o componente que está sendo testado
A exatidão horizontal e vertical responde a questões diferentes. O ensaio ortomosaico pode comparar um centro alvo visível, enquanto o ensaio de elevação precisa de uma altura extraída da representação correta da superfície. A altura do terreno levantada não deve ser comparada com a vegetação ou com um telhado num modelo de superfície. Defina o produto, o procedimento de extração de coordenadas e o tipo de superfície antes de calcular as estatísticas. Retenha resultados separados para produtos diferentes. Um ortomosaico pode apoiar a interpretação de estradas, enquanto um modelo de terreno necessita de ensaios adicionais sob vegetação. Um número combinado pode ocultar diferenças importantes para a aplicação pretendida pelo utilizador.
Distribua pontos de verificação independente em torno de condições relevantes
Os locais de ensaio devem representar a área e as condições que estão a ser avaliadas, e não apenas pontos de acesso convenientes. Considere bordas de bloco, áreas centrais, elevações, uniões entre voos e tipos de cobertura relevantes. Um longo corredor necessita de observações distribuídas ao longo da sua extensão. Estabeleça procedimentos de contagem e avaliação em relação às especificações acordadas do projeto, em vez de importar um número de um levantamento não relacionado. Documente áreas inacessíveis e não representadas. Se todos os pontos de verificação independente estiverem em superfícies duras abertas, explique que o ensaio não demonstra diretamente a qualidade da elevação sob vegetação densa ou em encostas difíceis onde nenhuma referência equivalente foi recolhida.
Verifique a qualidade da referência
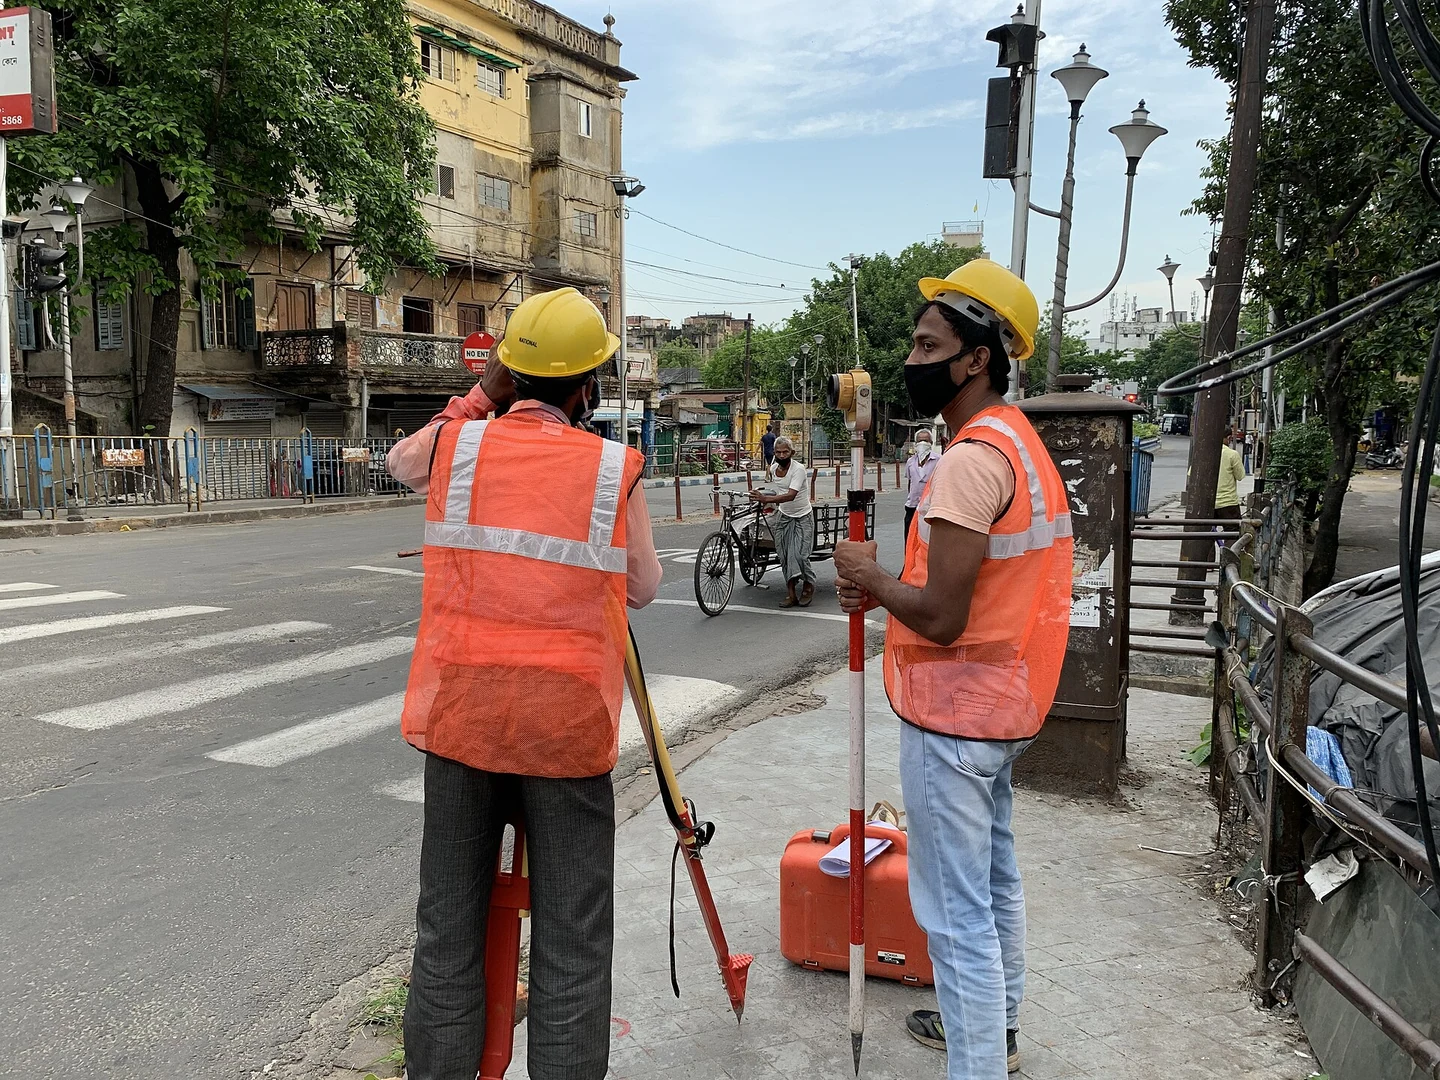
As coordenadas de referência devem ser boas o suficiente para a comparação pretendida. A sua incerteza é importante quando os resultados se aproximam da tolerância de aceitação. Preserve o método de levantamento, o instrumento, o tempo, os detalhes da altura da antena e as verificações repetidas. Escolha pontos estáveis com uma definição geométrica inequívoca. Um alvo danificado ou obscurecido pode produzir diferentes leituras de imagem entre operadores. Se as condições mudarem entre o levantamento de referência e o voo, registe a mudança. Não atribua todas as discrepâncias à aeronave antes de verificar a adequação e confiabilidade das observações utilizadas para avaliar o produto.
Calcule diferenças com convenções claras
Calcule as diferenças de produto menos referência para os componentes necessários e mantenha a convenção de sinais consistente. As diferenças médias ajudam a identificar o enviesamento, enquanto a dispersão descreve a variabilidade. O RMSE é comumente relatado, mas precisa de unidades, contagem de amostras e uma explicação clara. Não converta estatísticas num nível de confiança declarado sem um método adequado e os seus pressupostos. Preserve resultados de pontos individuais, bem como resumos. Eles revelam se um ponto extremo domina, se existe um deslocamento comum ou se o desempenho varia espacialmente. Arredonde após o cálculo, em vez de reduzir antecipadamente a precisão das coordenadas de origem.
Leia os padrões espaciais antes de escolher uma correção
Mapas de vetores de erro e comparações com elevação ou distância aos pontos de apoio podem ser mais informativos do que um único número. Um deslocamento quase uniforme pode sugerir um problema de referência, enquanto a mudança de padrões pode apontar para geometria ou processamento. As diferenças de altura na vegetação podem refletir definições de superfície incompatíveis. Estas são pistas para investigar, não diagnósticos automáticos. Compare-os com fotografias de origem, registos, distribuição dos pontos de apoio e historial de processamento. Inspecione os registos de campo antes de excluir um ponto suspeito. Uma grande discrepância por si só não é uma razão defensável para removê-la da avaliação.
Relate os limites da conclusão
Descreva a quantidade e distribuição de pontos de verificação independente, método de medição, referências de coordenadas, produto testado, fórmulas e tratamento de observações excluídas. Inclua um mapa de localização e resultados individuais. Explique se o ensaio representa todo o projeto ou apenas condições selecionadas. Tamanho de píxel, densidade de pontos, precisão relativa e exatidão absoluta permanecem características diferentes. Quando os requisitos não forem atendidos, indique as causas conhecidas e a próxima etapa de verificação. Relatórios claros permitem que os utilizadores julguem se os dados suportam mapeamento geral, medições específicas ou tarefas mais exigentes que exigem verificações adicionais, em vez de assumir que todos os usos possíveis foram validados.
Use as constatações para melhorar a próximo levantamento
Armazene padrões de problemas, configuração de câmara, método de referência, distribuição dos pontos de apoio e alterações de processamento que afetaram comprovadamente os resultados. Para trabalhos repetidos, mantenha os procedimentos de ensaio consistentes onde as condições do local permitirem. Compare os resultados com os requisitos do utilizador em vez de simplesmente tentar superar as estatísticas do último projeto. Uma configuração do NiVO deve ser avaliada através de todo o seu fluxo de trabalho: câmara, GNSS, referências de campo e processamento. As evidências ajudam então a decidir se a melhoria mais útil é uma melhor medição de referência, uma geometria de captura mais forte ou um processamento revisto. Isso direciona esforços adicionais para uma causa conhecida, em vez de uma limitação de hardware assumida.
Investigue resultados que pareçam contraditórios
Um ortomosaico visualmente nítido pode mostrar um deslocamento horizontal semelhante em cada ponto de verificação. Píxeis de exportação mais finos não corrigirão esse padrão; inspecione primeiro as definições de coordenadas, transformações, referências de antena e identificação do alvo. Se apenas um ponto diferir substancialmente, investigue os respetivos registos e leitura da imagem antes de alterar todo o modelo. Preserve cada correção e ensaie novamente como uma versão separada. Uma investigação conduzida por padrões de erro evita experimentos de processamento desnecessários e fornece uma explicação auditável de como a equipa chegou à sua conclusão final, incluindo se a ação corretiva abordou a causa que foi realmente encontrada.
Cenário hipotético: um mapa nítido com deslocamento comum
Imagine um mapa de instalação hipotético cujas bordas do telhado pareçam nítidas na escala normal de visualização. Vários pontos de verificação independente mostram, no entanto, diferenças que apontam numa direção semelhante. Um revisor sugere exportar píxeis menores, mas o analista reconhece que os detalhes visuais e o posicionamento das coordenadas são questões distintas. A equipa primeiro confirma que as observações dos pontos de verificação independente não foram usadas no ajuste do modelo. Em seguida, a equipa analisa as definições dos alvos, as unidades de coordenadas, as descrições de referência e o historial de transformação. O padrão comum é tratado como uma pista de investigação e não como um diagnóstico automático. Os resultados originais permanecem disponíveis para que qualquer correção proposta possa ser comparada com a versão anterior.
Os analistas traçam diferenças individuais em todo o local de operação, em vez de confiar apenas em uma estatística resumida. Eles também inspecionam se o padrão muda com a localização ou elevação e se alguma referência em si possui documentação questionável. Uma correção justificada é seguida por uma repetição da avaliação independente utilizando as mesmas convenções declaradas. Os pontos excluídos requerem motivos técnicos registados; eles não são removidos apenas porque pioram o resultado. O relatório final separa a resolução da imagem da posição testada e explica o que mudou. Este cenário demonstra como as evidências do ponto de verificação orientam uma investigação direcionada, ao mesmo tempo que evitam que um ortomosaico visualmente persuasivo seja aceite como prova de qualidade posicional.
Um critério útil de aceitação exige que o resultado corrigido seja revisto em toda a área representada, e não apenas no ponto de verificação mais conveniente. Se o deslocamento comum melhorar, mas permanecer outro padrão espacial, o relatório não reduz ambas as conclusões numa média tranquilizadora. Os utilizadores recebem as diferenças individuais, as descrições de referência e uma identidade de versão clara. Eles podem ver se o problema restante afeta a tarefa pretendida. Isto é mais informativo do que aceitar um valor de resumo baixo cujas condições de distribuição e ensaio não estão disponíveis.