独立检查点:用证据检验无人机地图精度
区分检查点与GCP,设计位置检验、分析误差分布,并避免把小像素误当作准确坐标的保证。

让检验独立于模型拟合
检查点是不参与建立或修正待检模型的参考,哪怕标靶和测量方法与GCP相似,角色也不同。模型与已用于约束的点比较,主要说明符合输入,并非独立表现。规划、文件和流程中都应分开控制与检验组,正射、摄影测量点云、LiDAR和高程模型均如此。目的是了解解算未被强迫匹配位置的表现。
定义检验成果与分量
平面与高程精度回答不同问题。正射检查可比可见靶中心,高程检查则需从正确表面提取高度,地面实测高不能与植被或屋顶DSM直接比。统计前定义产品、提取程序和表面类型,成果分别报告。正射适合道路解译,不代表地形模型林下无需额外测试。混合数字可能掩盖影响用户用途的差别。
让检查点代表相关条件
位置应代表待评价范围及条件,不只方便到达处。考虑边缘、中心、高程、航次连接和覆盖类型,长走廊沿线分布。数量和程序依据约定规格,不照搬无关项目。说明不可达和未代表区域;若全在开阔硬地,就不能直接证明密植被下或困难坡面高程质量。
检查参考本身质量
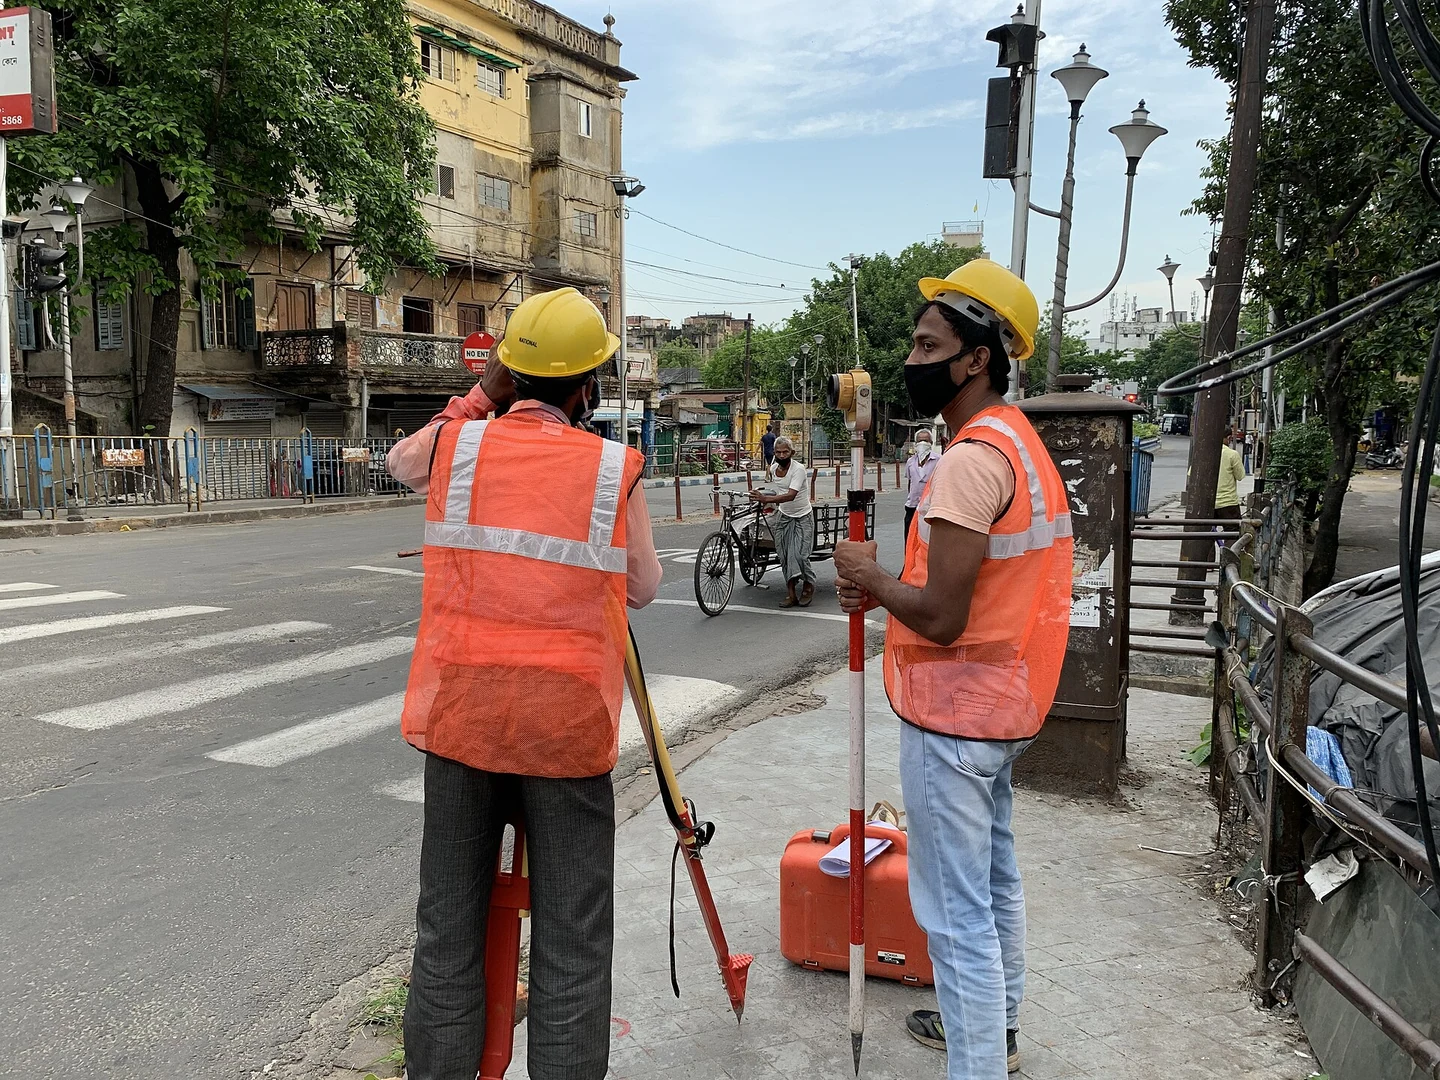
参考坐标须足以支持比较,结果接近验收容差时,其不确定性尤其重要。保留方法、仪器、时间、天线高及重复检查。选稳定且几何定义明确的点,靶损坏或遮挡会让不同人员读点不同。参考测量与飞行间条件改变要记录,不能未检查判断依据适用性和可靠性,就把所有差异归飞行器。
用清楚约定计算差值
按所需分量计算成果减参考,保持符号一致。均差帮助识别偏差,离散反映变化。RMSE常用,但需单位、样本数和解释;没有合适方法及假设,不能随意转为置信水平。保留单点结果及汇总,可看极端点主导、共同位移或空间变化。先算后舍入,不提前降低源坐标精度。
修正前读懂空间模式
误差矢量图及误差与高程、离控制距离关系,往往比一个数字更有用。近一致位移可能提示参考问题,变化模式可能关联几何或处理,植被高差可能来自表面定义不兼容。这只是调查线索,不是自动诊断。结合源图、日志、控制分布和处理历史,排除可疑点前查现场记录;差异大本身不是删点的充分理由。
说明结论边界
报告数量、分布、测量法、参考、成果、公式及排除方法,附点图和单点结果,说明覆盖全项目还是选定条件。像元、点密度、相对精密度和绝对精度仍不同。未满足要求时说已知原因和下一验证。用户可判断适合概览、特定测量,还是需追加检查,不能假设所有可能用途均获验证。
用发现改善下次测绘
保存问题模式、相机、参考方法、控制布局及确实影响结果的处理变更,条件允许时维持重复项目检验一致。比较用户要求,不只是追求超过上次统计。NiVO配置应通过相机、GNSS、现场参考和处理完整评价,证据帮助决定改善参考、采集几何还是处理,把额外工作投向已知原因而非假设硬件限制。
调查看似矛盾的结果
视觉清晰正射可能所有检查点均有类似平面偏移,更细输出像元不会修复。先检查坐标、转换、天线参考和靶身份。仅一处大差时,先查记录及读点,不先改整模型。每次修正重测独立保版本,按模式调查可减少无目的处理,并可审计地解释最终结论及措施是否处理了实际原因。
假设情境:清晰地图出现共同偏移
设想设施地图屋顶边缘清楚,多个独立检查点差值却指向近似方向。有人建议导出小像素,分析者认识到视觉细节与坐标位置不同。先确认点未参与拟合,再查靶定义、单位、参考和转换历史。共同模式是线索,不自动定原因,原成果保留供新版本比较。
分析者绘全场单点差,不只看汇总,还查位置或高程相关模式及参考文档可疑处。有依据修正后,以相同约定重做独立评价。排点须记录技术理由,不因使统计难看就删。报告分开分辨率与检验位置,解释变更,防止漂亮正射被当作位置质量证明。
验收应在代表范围复核,不只看最方便点。若共同偏移改善却仍有另一模式,不能用平均值合并成安心结论。用户获得单点差、参考说明和版本,可判断残余问题是否影响用途。这比条件与分布不明的低汇总值更有信息。