気圧計の筐体と圧力に起因する高度誤差
圧力への曝露、エンクロージャの変化、温度履歴、参照定義、および制御された比較を通じて、予期しない高度の動作を確認します。
どの高度を扱うか特定する
高度の値は、気圧計、GNSS、推定器、または表示された基準規則に基づいて生成されます。予期しない変更を調査する前に、メッセージ、単位、ソース、参照先を特定してください。高度とラベル付けされたグラフでは、これらの詳細は確立されません。対応する時間間隔とコントローラー構成を保存します。これにより、特に異なる地上局ツールが使用されている場合に、表示解釈の変更がセンサーの故障と誤認されるのを防ぎます。
筐体を取り付けシステムの一部として扱う
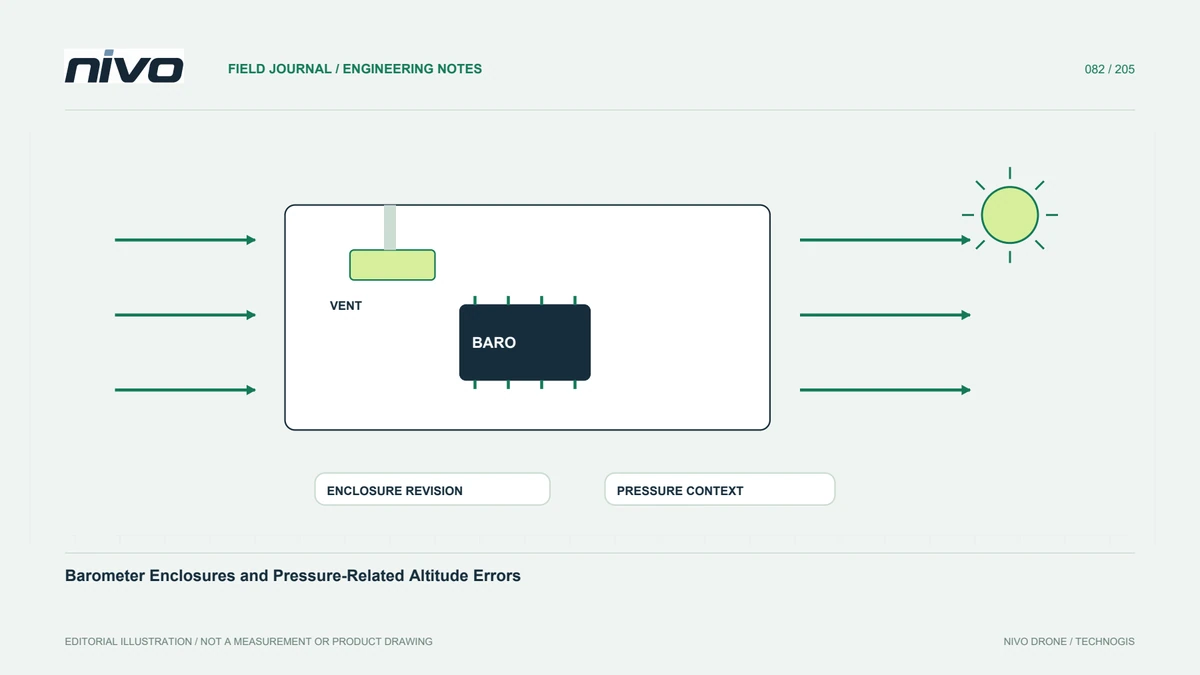
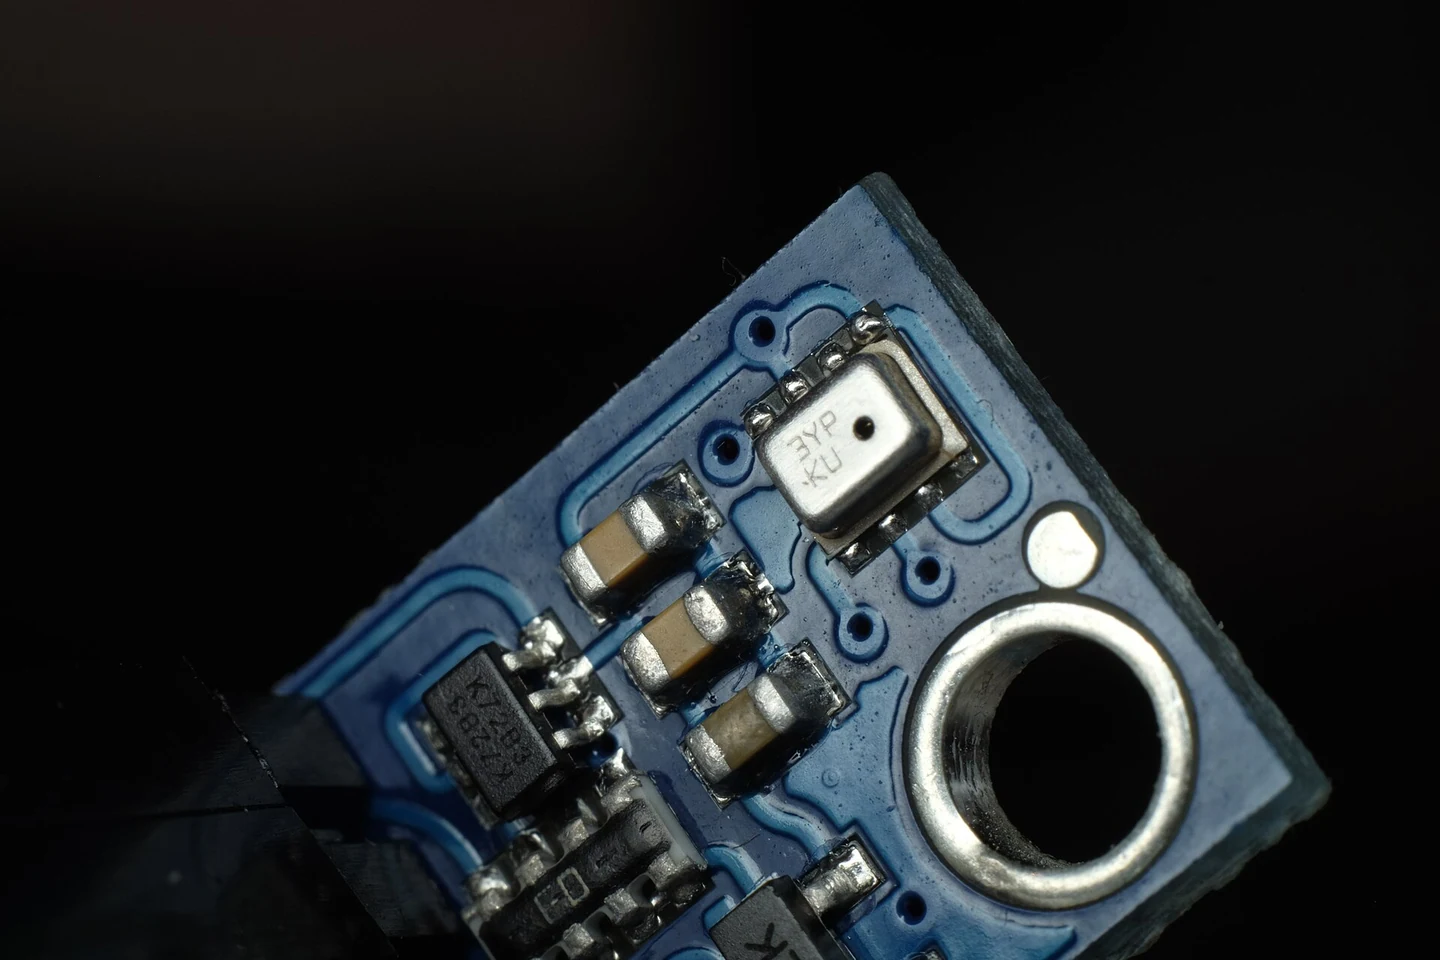
圧力センサーは、抽象的な実験室ではなく、設置された環境内で動作します。カバー、通気路、保護材、周囲の空気の流れがその環境に影響を与える可能性があります。修理または変更後に、エンクロージャを文書化された配置と比較します。ブロックされた開口部と追加されたマテリアルを記録します。理論をテストするためだけに新しい通気孔を掘ったり、保護を取り外したりしないでください。設置変更には責任ある技術的評価が必要です。
気流と温度の問題を区別する
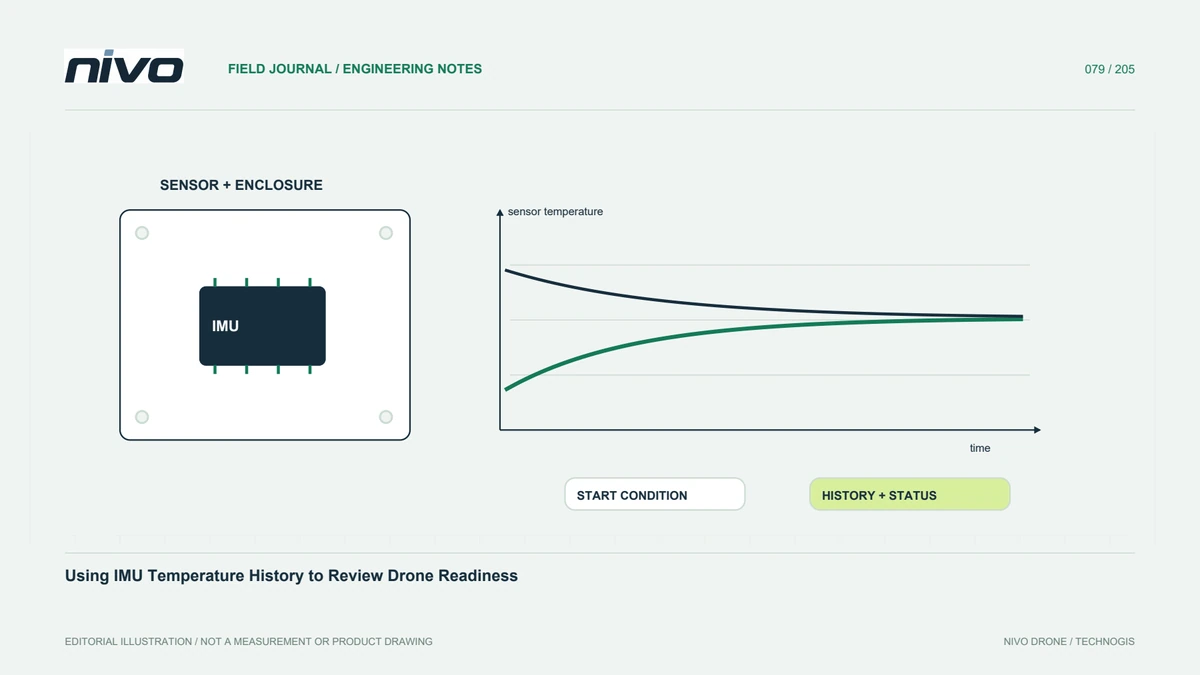
動きに伴う圧力の影響と温度に伴う変化が 1 つの記録内で重複する場合があります。航空機の速度、推進状態、周囲条件、利用可能なセンサー温度に対してタイミングを検討します。離陸前の直射日光は、日陰での準備とは異なる開始条件を生み出す可能性があります。それらの違いを明確に述べてください。 1 つの相関関係だけでは開口部の詰まりや熱欠陥を診断するのに十分ではありませんが、次に役立つ比較を特定できます。
ほかの観測は慎重に使う
GNSS 高度と気圧高度には、異なる測定特性と基準問題があります。両者の不一致は、追加の文脈がなければどの情報源が間違っているかを特定することはできません。必要に応じて、関連する推定メッセージと静止状態と確認できる区間を比較します。プロットを揃えるために 1 つのトレースを置き換えるのではなく、生の観測値を保持します。独立した比較基準には、それ自体の不確実性や制限を含め、評価対象の量との関係が文書化されている必要があります。
筐体の修正を管理された変更として評価する
エンクロージャの問題が疑われる場合は、作業を開始する前に、提案された変更、技術的承認、および意図された検証を記録してください。元の配置の写真を保管し、関係する材料を特定します。評価では、保護、機械的な固定状態、および圧力への曝露を合わせて考慮する必要があります。高度グラフがきれいになっただけでは、別の問題を引き起こす設置が正当化されるわけではありません。該当する航空機および制御器の指示を使用して、許可される作業と評価を決定します。
今後の原因調査に使える証拠を残す
完了した調査では、修正された取り付けの問題、参照の誤解、および未解決の観察を区別する必要があります。調査結果を正確な航空機および筐体のリビジョンに関連付けます。代表的な記録と動作を評価した条件を含めます。これにより、将来の技術者は、繰り返される症状が既知の変化に続いて発生したのか、それとも新たな調査が必要なのかを認識できるようになります。この記録は、汎用エンクロージャ設計や高度誤差しきい値を提示することなく、実際のメンテナンスに関する決定をサポートします。