ピトー管の状態と信頼できる対気速度データ
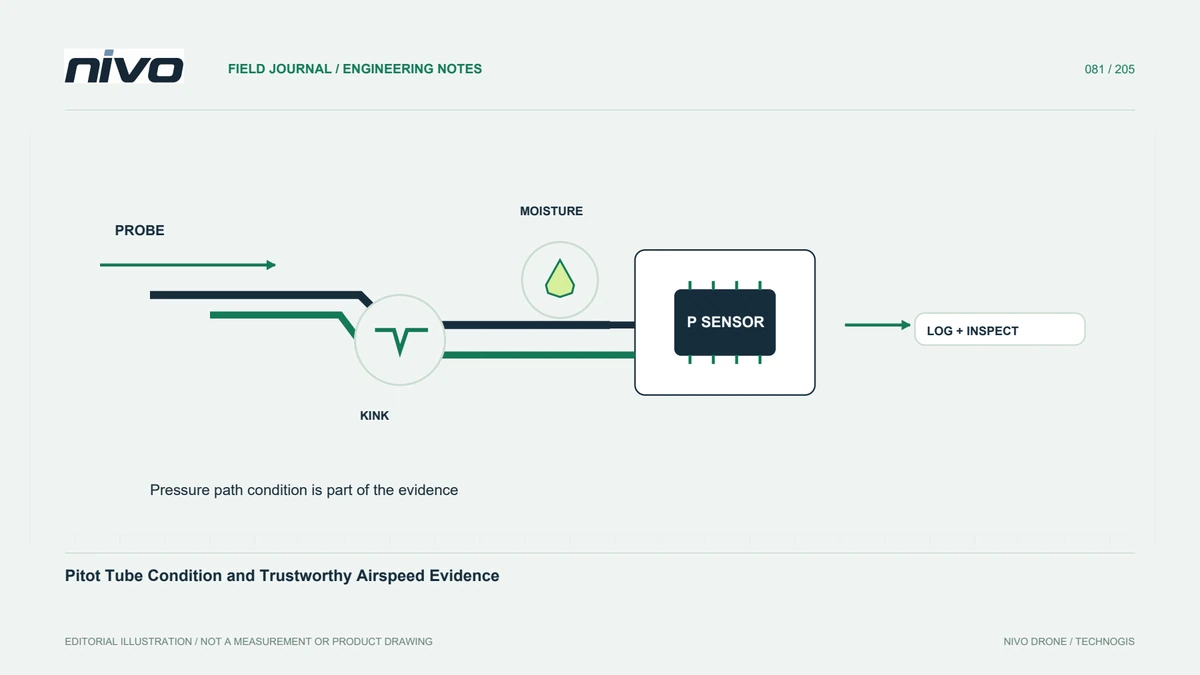
プローブの状態、チューブの識別情報、設置形状、校正記録、飛行状況との比較を通じて、対気速度の不一致を調査します。
測定する物理量を区別する
対気速度と対地速度は異なる関係を表すため、それらの不一致が自動的にセンサーの故障となるわけではありません。飛行段階、風の状況、設置されているセンサーの種類、実際に記録された情報から始めます。表示された値が物理センサーからのものなのか推定からのものなのかを特定します。有用なメンテナンス レポートには、技術者を間違ったコンポーネントに誘導する可能性がある障害ラベルを付ける前に、観察内容とそのタイミングが記載されています。
圧力の伝達経路全体をたどる
プローブ、圧力開口部、チューブ、接続部、およびセンサーが 1 つの測定配置を形成します。承認された手順に従って、各部品の識別情報を記録し、アクセス可能な状態を検査します。ねじれ、湿気の滞留、汚れ、または接続の乱れは、その場で清掃するのではなく、文書化する価値があります。写真にはプローブの先端だけでなく、配線と方向も示されている必要があります。明らかに無傷の外部チューブでは、輸送またはメンテナンス後に圧力経路全体が適切な状態を維持していることを確認できません。
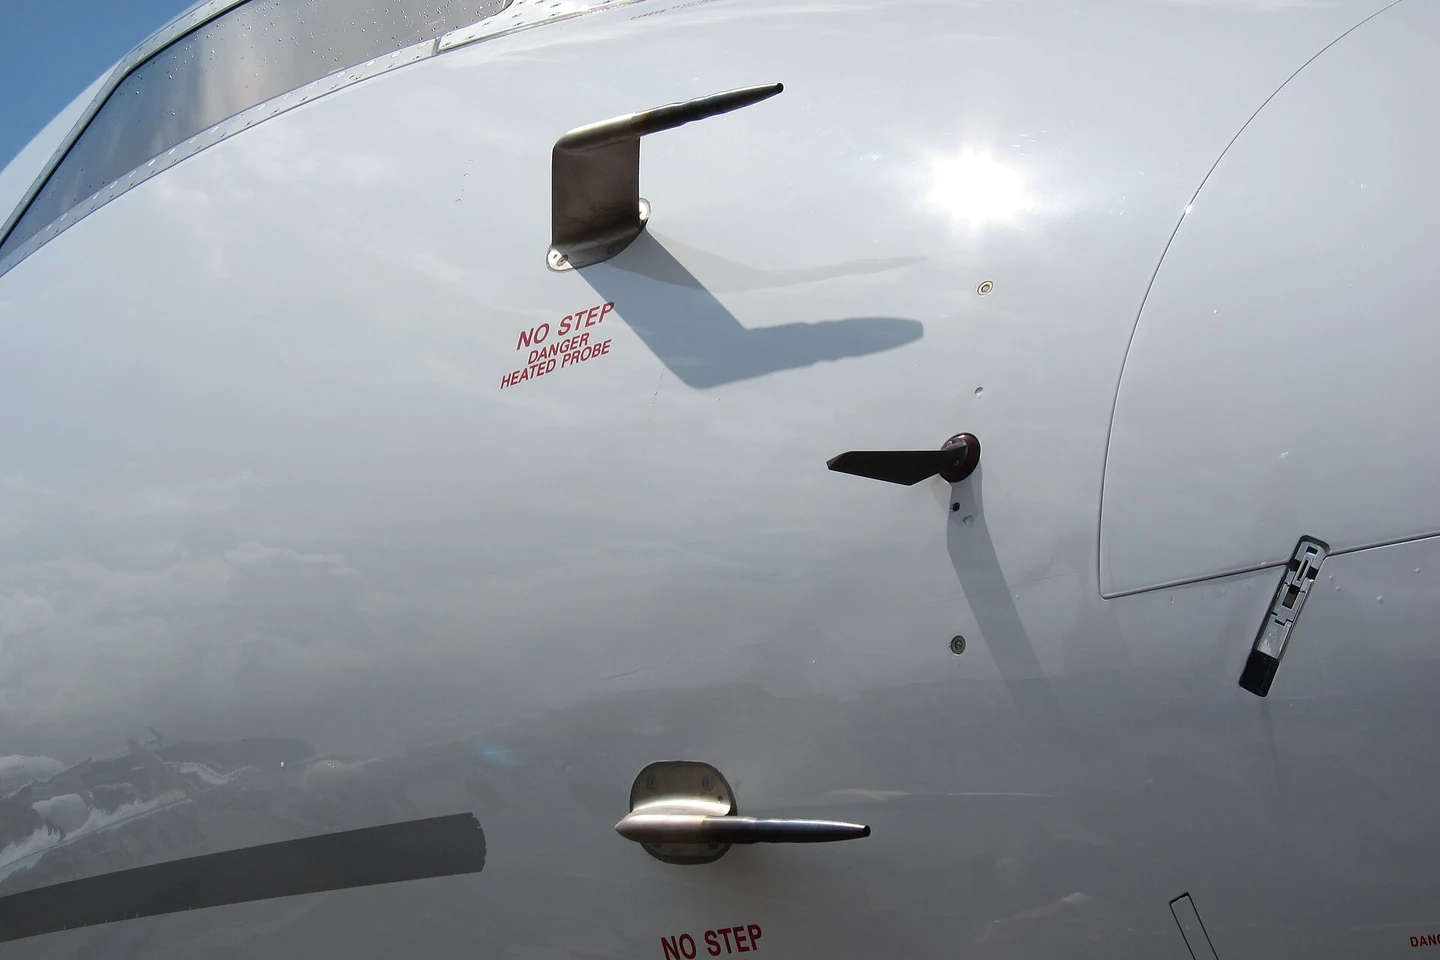
取り付け位置の気流環境を確認する
プローブは、局所的な気流環境内で測定します。したがって、胴体に対する配置、推進流、および追加の機器が重要になります。特にペイロードブラケットや保護カバーを変更した後は、設置された配置をその許容基準と比較してください。他の航空機から取り付け寸法を借用しないでください。技術レビュー担当者は、センサーのデータが目的の制御または監視機能をサポートできるようになる前に、変更されたジオメトリに追加の検証が必要かどうかを判断する必要があります。
ゼロ点確認と全面的な検証を区別する
初期化とキャリブレーションを確認するときは、実際のセンサーのマニュアルに従ってください。静止状態での妥当な値は、質問の一部にしか答えません。意図した飛行エンベロープ全体にわたる応答や、制御ロジックとの正しい統合は実証されません。初期化条件と記録されたメッセージを保存します。一般的な記事からの圧力テスト、吹き込み、または調整は避けてください。承認された機器のガイダンスによって、許容される方法とその実行者が決定されます。
関連する区間で証拠を比較する
利用可能な対気速度、対地速度、姿勢、出力、飛行段階の同期プロットを使用して、不一致を説明します。欠落しているレコードと繰り返される値を区別し、環境の変化に注目します。比較では、対地速度を普遍的な代替基準として扱うことなく、設置の乱れなどの明示した仮説をテストする必要があります。別の査読者が調査の方向が変わった理由を理解できるように、拒否された説明を裏付けとなる観察と並べて保管してください。
受け入れられた構成への復帰を記録する
調査の完了記録には、検査結果、交換された部品、校正基準、および実際に評価された構成が含まれている必要があります。どの運用上の証拠が受け入れを裏付けるか、またどの条件が評価の対象外のままであるかを述べます。該当する場合、取り扱い説明書にプローブ保護具の取り付け・取り外し責任を含めます。これにより、今後の NiVO サポートの会話は、インストールされているシステムに固有のものとなり、単純な成功した表示チェックが、完全な対気速度システムの準備ができているという根拠のない主張になることを防ぎます。