測量ミッションでのVTOLから固定翼飛行への遷移を理解する
VTOLの遷移、対気速度と対地速度の違い、再現可能な測量を支える計画上の背景を解説します。
機体を支える二つの方法
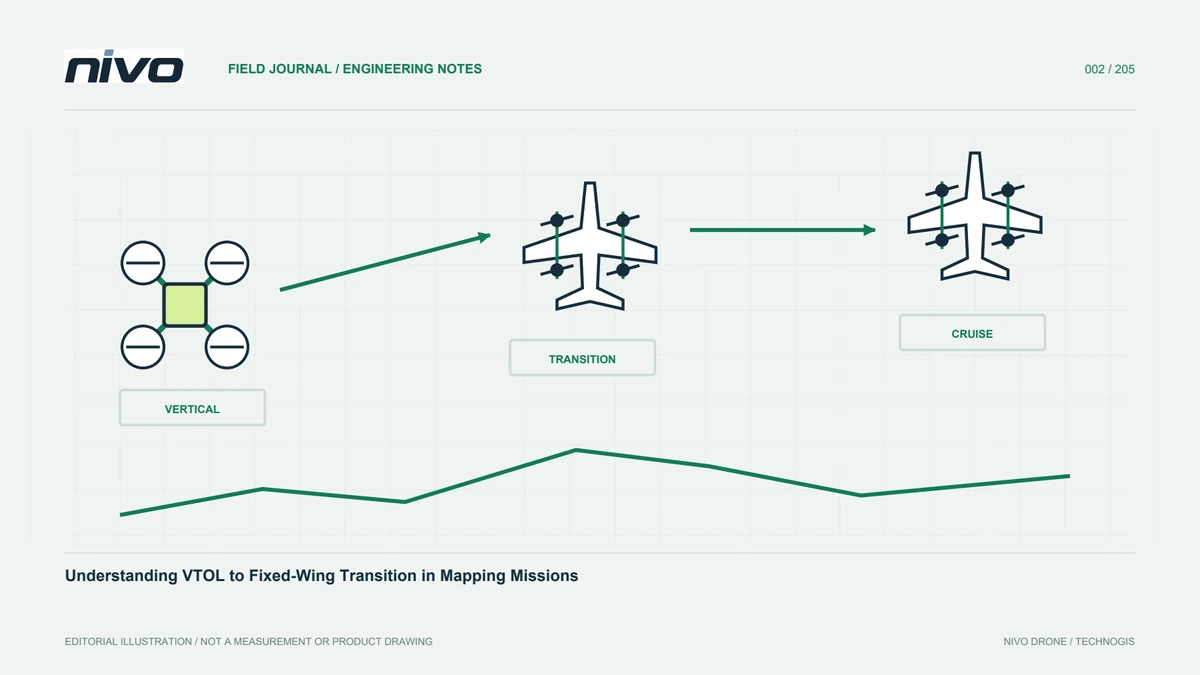
ハイブリッドVTOLは垂直飛行と固定翼飛行を組み合わせます。垂直段階では推進系が設計に応じて機体を支え、制御します。巡航では翼の周りの気流が空力揚力を生みます。遷移はこの状態間の変化です。単に一つのモーターを止め別のものを動かすのではなく、各系統の寄与が変わる間も制御を保つ必要があります。具体的構造、順序、手順は機体設計とマニュアルによります。この記事は特定モデルの操作指示ではなく、理解のための背景です。
対気速度は対地速度と異なる
対地速度は地面に対する移動、対気速度は周囲の空気に対する移動です。空力状態は気流に依存するため、この違いが重要です。風は同じ対気速度でも地図上の移動を変えます。操縦者は地図上の一つの数値だけで遷移準備を判断してはいけません。機体指定の表示と手順を、センサー状態やシステムメッセージと合わせて使います。一般構造が似ていても、別モデルの閾値をコピーして適性が証明されるわけではありません。
必要な飛行空間を計画する
垂直に出発しても、その後の段階の計画は必要です。旋回、加速、測区への進入には機体に適した空間を要します。画像では空いて見える経路にも、電線、新しい植生、車両があるかもしれません。現地確認と機体制限を守り、移動を短くするためだけに最初の測線を近づけないでください。遷移とデータ取得への進入を別要素として、環境を監視する全員が理解します。離着陸地点は孤立した点ではなくミッション全体の一部になります。
モード名だけでは状況全体は分からない
オートパイロットは設定と条件に応じて遷移を管理する場合があります。モード表示は制御論理を示しますが、周囲のリスクを要約しません。誰が指令し、どの表示を見て、変化をどう伝えるかをチームで明確にします。訓練では記録された指令を姿勢、位置、電力と結び付け、ボタン位置ではなく事象の連なりを学びます。共通理解があれば、予想外の表示をすべて制御故障と決めつけず、何が起きたか説明できます。
ペイロード変更は構成に影響する
新しいカメラやマウントは質量、分布、抵抗、電力需要を変え、画像だけでなく機体挙動にも影響します。追加ペイロードには適切な統合と受入工程が必要です。カメラなしで遷移できても、すべてのセンサーに適する証明にはなりません。機器、取付位置、電池配置、構成版を記録してください。証拠は以前の状態でなく、実作業予定の構成を表す必要があります。後の結果を評価する技術者は、運用条件変化と機体設定変化を区別できます。
帰還時の遷移も確認する
計画は出発と取得に偏り、帰還には残った空間だけを割り当てがちです。メーカー手順に従い、垂直飛行への変更も検討してください。位置、風、エネルギー、着陸場の空きは関連事項です。地上チームは人や車両の進入を監視し、長いミッション中に条件が変わることを考慮します。適切な帰還計画は飛行形態を監督、役割、事前合意した判断とつなぎます。出発時に空いていたから今も適切とは限りません。
イベント記録から学ぶ
ログは指令と反応の関係を説明します。時刻から始め、関連するモード、姿勢、速度、電力、メッセージを見ます。構成と環境の背景なしに一つのグラフだけで判断できることは少なく、観測者のメモが特定データにない事象を説明する場合もあります。評価にはシステムと文書を理解する人が必要です。結論が求めるのは即時パラメータ変更ではなく、記録改善や計画再検討かもしれません。観測証拠と可能な説明を分け、残る可能性を見分ける次の確認を示します。
段階的試験を使う
遷移の理解には訓練、文書、承認済み試験が必要です。受入構成での状態整合確認など、測定できる目的を定め、責任、証拠、先へ進む基準を明確にします。変更は分けて影響を追跡します。本記事は制御順序やパラメータ値を提供しません。実行はマニュアルと適任操縦者に従います。測量チームにとっての利点は、機体挙動とペイロード操作、測量評価の関係を理解することです。結論には使用構成を明示し、未試験構成へ広げないでください。
ブリーフィングとミッション評価をつなぐ
一枚の図に運用域、測区進入、取得測線、帰還を示し、各部分の機体状態を操縦者に説明してもらいます。観測者は障害物や活動の変化、処理担当者は使用しにくい系列を示します。目的は即興の制御変更ではなく共通理解です。矛盾する説明は実行前に解消し、ブリーフィングをミッション版と一緒に保存して後で仮定を見直せるようにします。帰還後の飛行評価とデータ評価が同じ背景を共有できます。
仮想事例:測区への進入を見直す
選んだ運用地点の近くから測区が始まる仮想計画を考えます。最初の測線までの移動が少ないため、地図では効率的です。しかし操縦者は、受入済み機体手順では遷移と測線進入にも空間が必要と説明します。そこでチームは両段階を有効な画像取得と分けます。観測者は現状の障害物と活動に対して提案空間を確認し、処理担当者は初期画像が安定取得系列なのか、単に飛行経路を整える場面なのかを検討します。元の形状を成立させるため制御パラメータを変える人はいません。承認工程内で計画を修正し、進入部変更の理由を記録します。合意試験では事象時刻、構成識別情報、代表写真を合わせて評価し、モード名だけを受入証拠にしません。記録には遷移に使う部分と測量を支える部分を明示します。初期範囲が不足したという後日の話し合いでも、計画仮定と実取得境界が全員に分かります。
修正進入路が評価済み現場と機体手順に適合するなら採用できますが、別運用地点の方が適切かもしれません。必要段階を短縮して即興対応せず、実行前に選択を見直します。受入資料には予定取得境界と実際に使える画像足跡を重ね、ミッション識別情報を保ちます。初期写真を意図的に測量系列外とする場合、納品注記で説明します。利用者は説明のない空隙から飛行を再構成せず、計画された非取得移動と本当に欠けた範囲を区別できます。