測量用VTOLドローンの選び方:必要なデータから考える
成果物、現場条件、ペイロードの統合、GNSS、地上作業、受入試験の証拠を合わせてVTOLを選定します。
データで支える意思決定を出発点にする
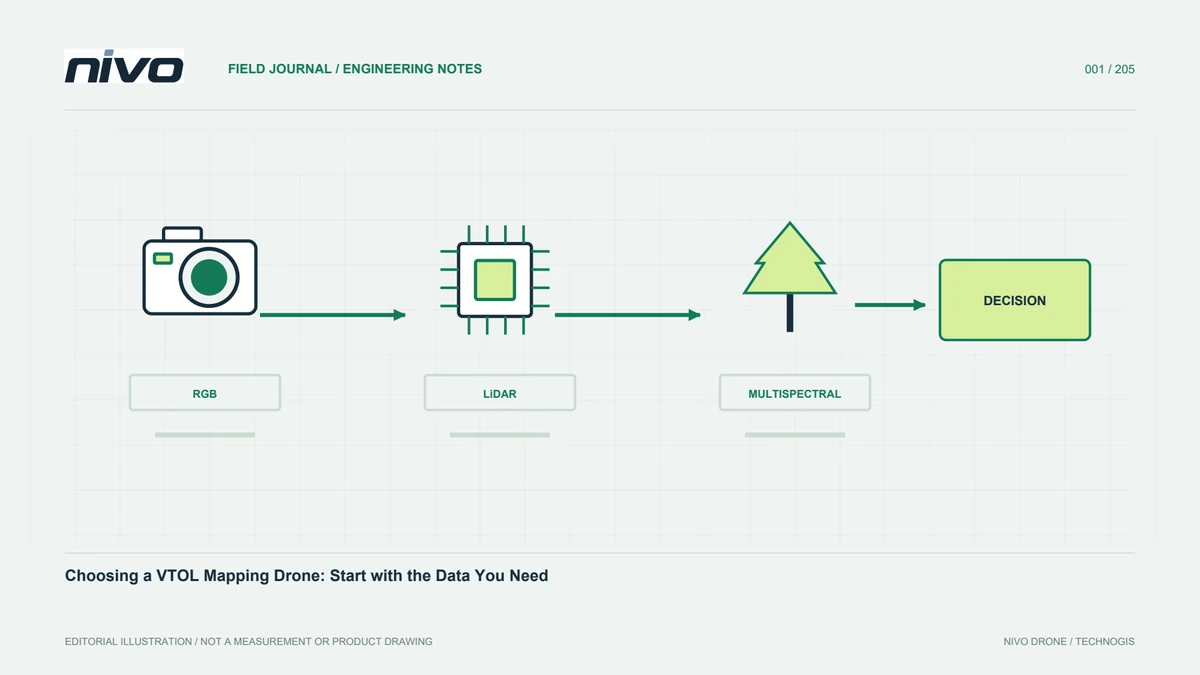
測量用ドローンの選定では、まず飛行時間に注目しがちです。しかし、より有用な出発点は、その測量がどの判断を支えるのかという問いです。計画担当者には追跡可能な境界、鉱山担当者には体積評価に使える表面、資産管理者には部品の状態が分かる写真が必要かもしれません。それぞれ必要なセンサーと取得パターンが異なります。機体を比べる前に、成果物、ファイル形式、精度を示す証拠、納期を記録してください。選定はそこで初めて、測量システム全体の評価になります。
面積と複雑さを分けて考える
連続した開けた土地なら長い測線を設定できますが、離れた区画では移動と再設営が繰り返されます。境界形状、高低差、植生、進入路、障害物を確認します。細長い回廊では、ポリゴン面積より経路長が重要になることもあります。取得区への往復も含め、実在する現場を使ってミッション例を作ってください。公表された全飛行時間を有効な取得時間とみなしてはいけません。小さく見える現場でも、各部分の分布によって準備と地上作業が大きくなります。
能力を計算する前にペイロードを選ぶ
RGB、マルチスペクトル、LiDARは異なる性質を観測します。分類名だけで適性は決まりません。センサーに加え、マウント、ケーブル、記録媒体、電源機器を含めて考えます。トリガーの仕組み、露光イベントの記録方法、機体による視野の遮蔽を確認してください。公称質量制限内でも、統合の検討は必要です。重心、振動、冷却、媒体へのアクセスが実用性を左右します。実測値とカタログ推定値を分け、受け入れた構成を明確にします。
運用場所を評価する
垂直離着陸はアクセスを容易にする場合がありますが、それでも適切な環境が必要です。機体と人員の空間、進入、風、遷移経路を確認します。木に囲まれた小さな空き地が自動的に適切とは限りません。地図で候補と代替場所を探し、その後現地で確認してください。評価の基準は宣伝写真ではなく、責任を持つ操縦者と機体マニュアルです。周囲で別の作業が続く間も、帰還時に承認した場所を使用できる必要があります。
位置付けのワークフローを確認する
RTKやPPKは測定工程の一部であり、地図精度を自動保証するものではありません。補正、原観測、カメライベント、ソフトウェアを確認し、プロジェクトに応じた標定と独立検証点を計画します。測位状態が良好でも、基準系、アンテナ基準点、時刻の誤りは結果に影響します。確認可能なサンプルデータを求めてください。方法がない精度数値より、検証点の報告と処理記録の方が強い証拠になります。撤収前に何を記録すべきか、チーム全員が理解することも重要です。
地上作業量を計算する
組立、点検、電池交換、コピー、現場間移動は一日の多くを占める可能性があります。部品の識別と輸送時の保護を確認し、到着から別々の保存先へのデータコピーまでを練習します。人員、充電支援、推奨予備品も考慮してください。一回の飛行が早く終わっても、機器待ちやファイル識別に手間取れば日次成果は増えません。一日全体を比較すれば、購入前に制約を発見でき、現在の人員が提案された運用を継続できるかも評価できます。
引渡しと支援を試験する
原画像、飛行記録、測位データ、処理成果を含む納品例を合意し、自分たちのチームで開き、関係を追跡できるか確認します。統合支援の担当者、更新の記録、交換の扱いを話し合い、訓練は納入構成に合わせてください。責任が明確なら、機体、センサー、処理の問題を区別でき、未解決の問いが証拠なしに部署間を往復することも減ります。納品後に支援するという一般的約束や短い実演だけでなく、実際の支援文書を評価します。
判断表を作成する
各要件を受入証拠に結び付けます。繰り返し測量には保存計画、変更履歴、検証点評価が必要かもしれません。交換センサーには承認構成と取付手順が必要です。比べやすいカタログ数値より、実際の制約を重視してください。NiVO製品ページで候補を絞り、技術チームと構成を相談します。説明できる選定は成果物、条件、技能に適合し、合意した試験で実証できます。未試験の仮定は、既存能力と混同されないよう記録します。
現実的な例に当てはめる
道路や集落で分かれた農地を考えます。当初はRGBオルソモザイクが必要で、マルチスペクトルは後から提案されています。受入済み初期構成と将来の統合を分け、各区画、移動、測位記録を評価してください。起伏と植生のある代表区画を試験し、購入確定前に処理担当者を参加させます。これにより機体を買うことと測量システムを準備することの違いが分かります。将来要件を既に実証した機能として扱わないため、発展計画も現実的になります。
仮想事例:分散した農地区画のシステム選定
集落と進入道路で分かれた農地について、測量チームが機体を比較する仮想例です。要求成果は台帳用RGBオルソモザイクで、後の段階では別センサーで植生を調べる可能性があります。チームは最長の公称飛行時間から選ばず、初期業務の代表取得計画と機器表を作ります。操縦者は運用候補地と移動作業を確認し、処理担当者は評価に必要な写真、測位記録、独立検証を特定します。調達では受入済みRGB構成と将来センサーを区別します。実演が有用なのは、本番データを処理する人がファイルを開き、追跡できる場合です。取付証拠のないオプションは既存能力ではなく追加作業として記録します。最終比較には設営、輸送、ファイル処理、訓練、支援責任を含めます。この仮想例では実成果に結び付いた判断表が作られ、将来拡張を根拠のない約束にせず、業務を拡大する前に何を試すべきか管理者へ説明できます。
買い手は実証されたRGB一式を保持してマルチスペクトル統合を別途予定するか、複合サービスを注文する前に広い受入試験を求められます。同じ機体でも、二つの選択の約束範囲は異なります。狭い範囲なら未試験の植生ワークフローを含むと宣伝してはいけません。広い範囲なら追加センサー、該当する標定要件、使用可能な処理入力まで証拠が必要です。選択範囲と意図的な延期作業を記録すれば、その後の拡張は食い違った思い込みではなく、情報に基づく判断になります。