測量にはVTOLかマルチローターか:作業全体で比較する
現場形状、画像要件、運用場所、日々の地上作業、反復ミッション、受入データ品質から両方式を比較します。
まず業務を定義する
開けた土地の測量、外壁確認、施工監視は、同じカメラを使っても異なる仕事です。連続測線が必要な場合も、複数位置から見る必要がある場合もあります。境界、必ず見えるべき表面、測量頻度を記録し、機体の好みと切り離します。分類の長所を全機体が共有すると考えず、ペイロードと支援を含む提案構成を比較します。これで実務に関係する評価となり、一般測量構成では必要な点検視点を得られない場面も明らかになります。
観測パターンを検討する
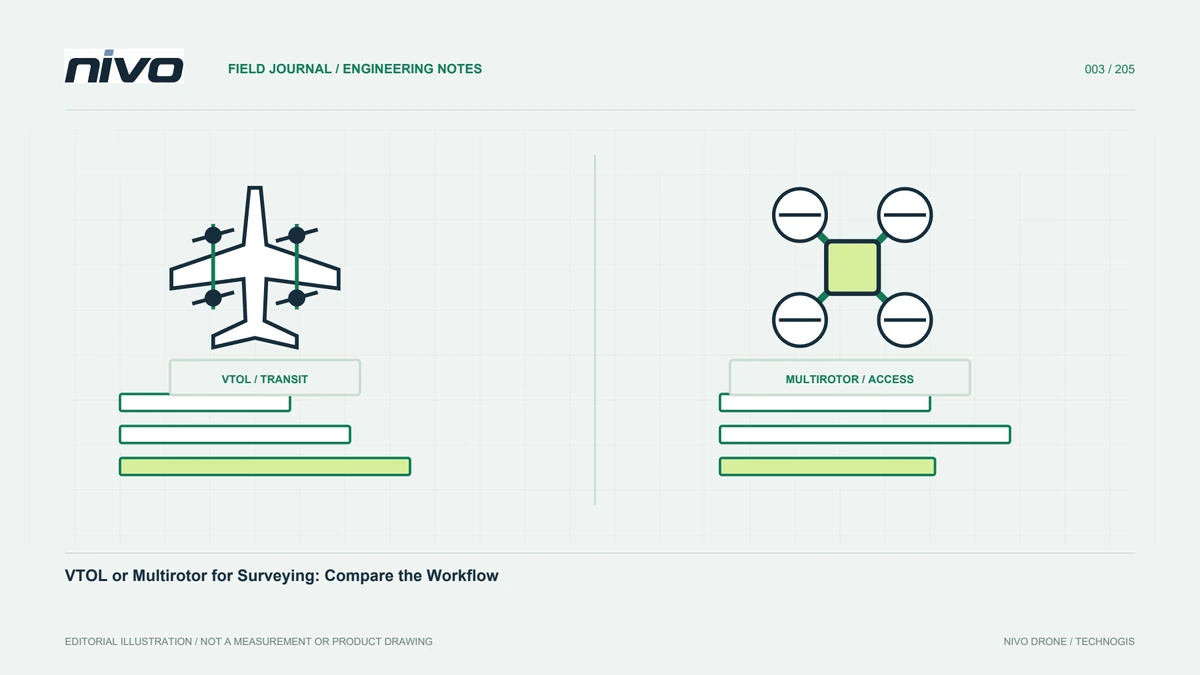
マルチローターは実際の制限内で、柔軟な視点や特定位置の観測に実用的な場合があります。固定翼VTOLは長い取得測線に有用かもしれません。ただし画像はカメラ、レンズ、光、速度、トリガーに依存するため、同等計画で比較してください。視点や安定性に制約があり、カメラ搭載だけでは点検適性を証明しません。同様に長い飛行時間も再構築向け画像を保証しません。各構成が処理担当者と最終利用者に必要な観測を得られるかが重要です。
飛行と飛行の間の作業も含める
組立、移動、充電、データ確認のため、飛行時間が違っても完了時刻が似ることがあります。到着から撤収までをモデル化してください。分散区画では道路と現場分布が支配的になり、連続区域なら移動の少なさが巡航効率を活かします。飛行間のコピーと確認も含めないと、次のミッションを始められるかを決める作業が抜けます。日次成果は空中時間の合計ではなく、地上工程を含む受入データとして評価します。
現場アクセスを制約として扱う
どちらも手順に合った運用空間とアクセス管理が必要です。VTOLでは巡航への進入と垂直飛行への帰還も確認します。空白地図の広さを測るだけでなく、障害物、交通、地形、観測者の視認性を調べ、使えない場合の代替を用意してください。判断は操縦者と機体マニュアルに従います。運用中に別活動で利用可否が変わる場所では特に、物流上便利だからといってすべての空き地を使えるわけではありません。
同等のセンサーを比較する
カメラ分類や位置付け方法が違えば比較は誤解を招きます。ミッション回数の前に観測解像度、視野、位置記録、検証点を定め、電力と記録容量を確認します。重いペイロードは電池や取付にも影響し、個別統合作業は日程と費用に含めます。完全構成の評価は、基本機体価格に隠れた責任を明らかにします。既に受入済みの供給選択と、使用前に設計や証拠が必要な追加提案も区別できます。
反復プロジェクトを考慮する
継続監視では、単発最大面積より、測線、時刻、カメラ設定、処理の一致が重要かもしれません。チームは計画を再び開き、期間間の変更を追える必要があります。適切な文書とデータ管理を選び、技能も評価します。同じ機体でも記録のない新担当者は説明できない差を生むことがあります。一貫した工程が意味のある現場比較を支え、環境の変化と取得・処理方法の変化を区別します。
受入成果あたりの費用を評価する
輸送、人員、電池、処理、検査、再取得を含めてください。安価な一日でも、画像の取り直しが多ければ経済的でないことがあります。一方、近くの単純現場に複雑なシステムが不要な場合もあります。代表案件を使い、アクセスや計算能力の未確認仮定を明示します。透明な見積もりは証拠から更新できます。一つの有利な機体数字だけで決め、未解決の運用・処理費を組織へ残すのでなく、サービス全体を判断できます。
有用ならプラットフォームを補完させる
VTOLで地域背景を取得し、マルチローターで特定要素を詳しく見る方法もあります。参考、ファイル名、評価方法をそろえれば補完できます。一種類しかなければ最も頻繁な業務を優先し、NiVO系列ページで初期候補を見てペイロード統合を相談します。運用上の理由、証拠、支援要件を記録し、案件が変われば再検討できるようにします。一方式ですべてを観測すべきと主張するより、明確な役割分担が有用です。
同じ例で提案を比べる
各供給者に同じ区域、成果物、アクセス、検証点要件を渡し、何のファイルを納め、何が自チーム作業として残るか尋ねます。面積主張にはセンサーと計画の仮定、使いやすさの主張には必要成果の証拠が必要です。普遍的勝者を決める必要はありません。制限と責任を含め、各提案が実務をどう満たすかを示すことが目的です。期限へ約束した後で不足作業を知るのでなく、実証能力から現場と処理を計画できます。
仮想事例:広域測量と近接点検を分ける
広い工業用地と選ばれた屋根細部を対象とする仮想依頼を考えます。管理者は最初、どの機体分類で全部できるか尋ねます。技術チームは代わりに、底図用の連続広域観測と、特定屋根要素の状態を示す指向視点に分けます。同等データ要件を用意してからVTOLとマルチローターを比較し、処理担当者は上方写真が本当に点検問題へ答えるか確認します。答えられないなら、画素追加で視点問題が解消すると考えず、別観測を提案します。現場担当者は各構成のアクセス、準備、移動、役割を評価し、費用には空中時間だけでなく処理と再取得可能性も含めます。補完機を使うなら共通座標参考、ファイル識別情報、納品責任を定義します。これは仮想工程であり、特定機体が未試験運用を支えるとの主張ではありません。受入証拠は、各観測が狙う判断に役立つ代表データです。計画は分担理由、情報の結合方法、利用者に関係する制限を説明します。
組織は補完取得を委託するか、手元の構成で実証できる観測まで成果範囲を狭められます。どちらも完全点検という一般的約束の中に隠してはいけません。複合成果には広域測量と資産細部の関係を文書化し、両方で同じ対象を探せる識別子を設けます。狭い成果には、どの状態問題が未回答か明示します。受入は展示の見栄えや写真枚数でなく、明示した判断に観測が役立つかを試します。