Выбор картографического БПЛА VTOL: начните с необходимых данных
Оценивайте БПЛА VTOL по результатам съёмки, условиям участка, интеграции датчиков, GNSS, наземной работе и доказательствам приёмочных испытаний.
Начните с решения, которое должны поддержать данные
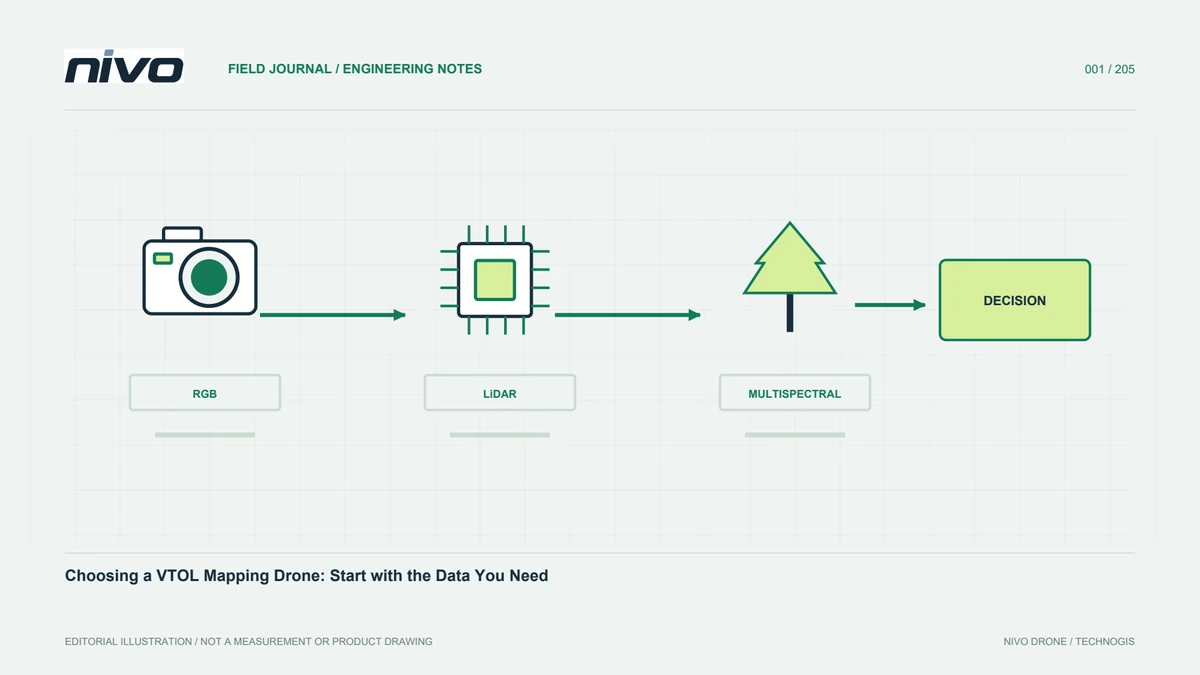
Выбор картографического беспилотника часто начинают с продолжительности полёта. Полезнее сначала определить решение, для которого выполняется съёмка. Проектировщикам нужны прослеживаемые границы, горному предприятию — поверхность для расчёта объёмов, а управляющему активами — фотографии состояния компонентов. Для этих задач требуются разные датчики и схемы сбора данных. До сравнения аппаратов зафиксируйте результаты, форматы файлов, способ подтверждения точности и срок передачи. Тогда выбор становится оценкой всей съёмочной системы, а не отдельного показателя летательного аппарата.
Отделяйте размер территории от сложности работы
На сплошном открытом участке возможны длинные маршруты; разрозненные поля требуют повторных переездов. Изучите форму границ, перепады высот, растительность, доступ и препятствия. Для коридора длина трассы может быть важнее площади полигона. Подготовьте пример задания для реального участка с подлётом к блоку и возвращением. Не считайте всю заявленную продолжительность полезным временем сбора. Небольшая на карте территория иногда требует значительной подготовки и наземной работы из-за распределения отдельных частей.
Выберите полезную нагрузку до расчёта возможностей
RGB, мультиспектральные камеры и LiDAR наблюдают разные свойства. Название категории не подтверждает пригодность. Учитывайте датчик, крепление, кабели, накопители и питание. Уточните запуск камеры, регистрацию моментов экспозиции и отсутствие перекрытия обзора конструкцией. Масса ниже предела ещё не отменяет проверку интеграции. Центровка, вибрации, охлаждение и доступ к памяти определяют практичность. Отделяйте измеренные параметры от каталожных оценок, чтобы принятая конфигурация была однозначно описана.
Оцените место выполнения полётов
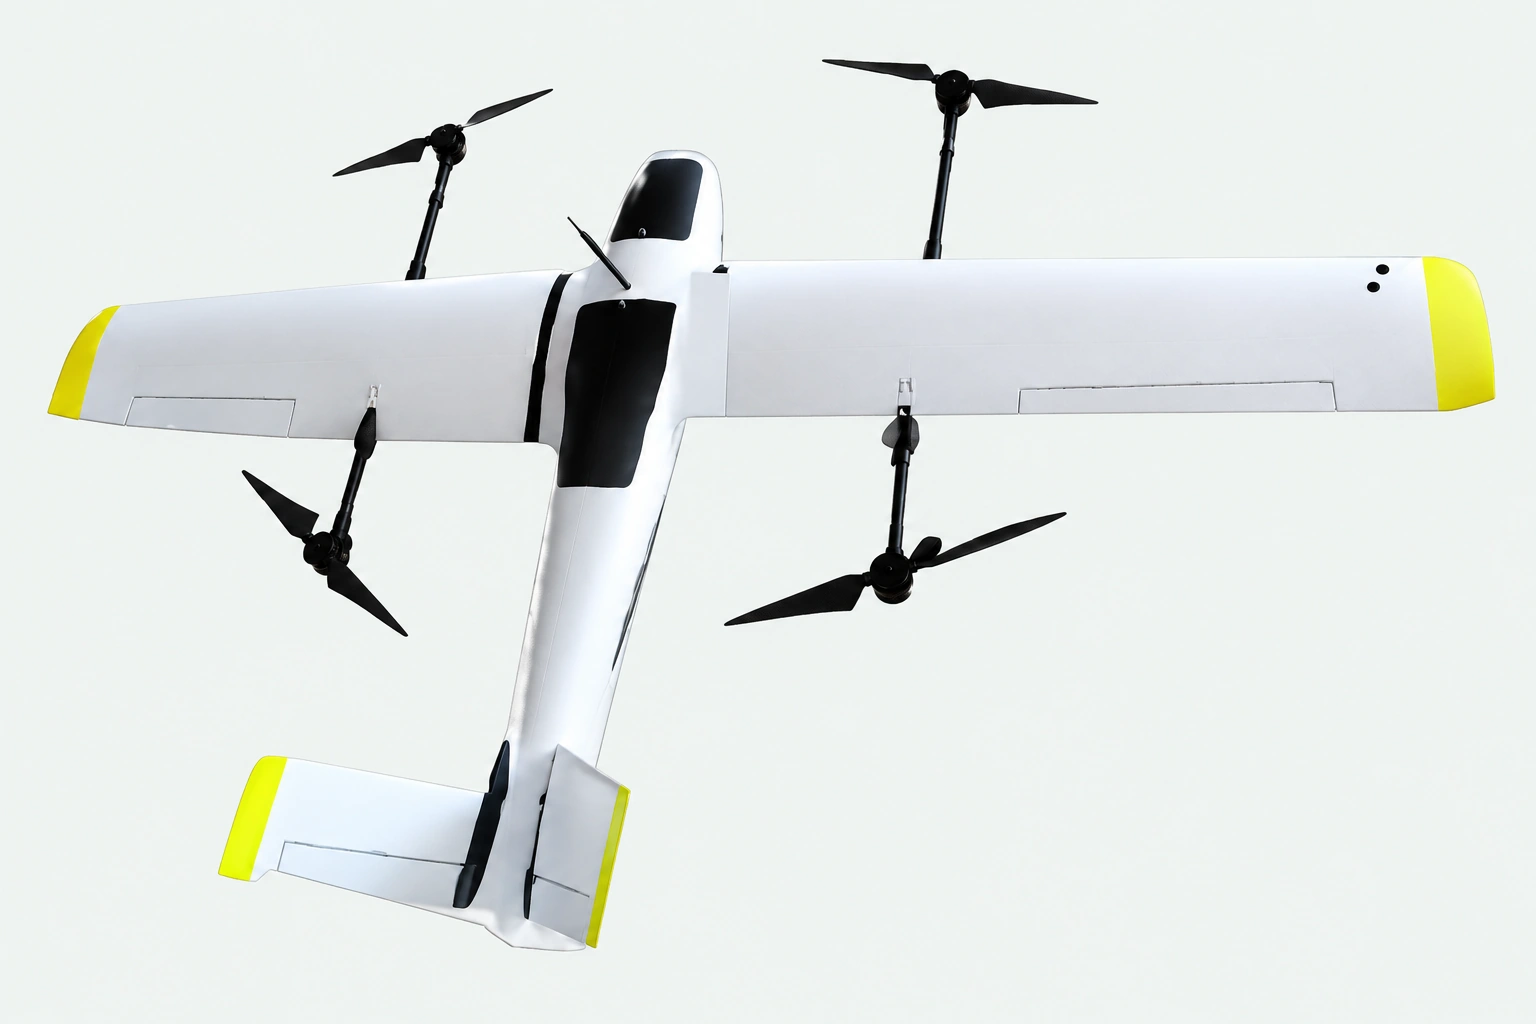
Вертикальные взлёт и посадка упрощают доступ, но аппарату всё равно нужна подходящая среда. Рассмотрите пространство для техники и людей, подъезд, ветер и траекторию перехода. Маленькая поляна среди деревьев не становится подходящей автоматически. Найдите варианты по картам и проверьте на месте, предусмотрев альтернативу. Оценкой руководят ответственный оператор и руководство аппарата, а не рекламное изображение. Место должно оставаться доступным и для возвращения, пока рядом продолжается другая деятельность.
Изучите полный процесс геопривязки
RTK или PPK — часть измерительного процесса, а не автоматическая гарантия точности карты. Уточните поправки, исходные наблюдения, события камеры и программное обеспечение. Планируйте опорные и независимые контрольные точки по требованиям проекта. Ошибки датума, отсчёта антенны или времени влияют даже при хорошем статусе координат. Запросите доступный для проверки пример данных. Отчёт по независимым точкам и документированный расчёт убедительнее числа точности без метода. Команда также должна знать, какие файлы собрать до отъезда.
Рассчитайте наземную нагрузку
Сборка, проверки, смена батарей, копирование и переезды занимают значительную часть дня. Рассмотрите идентификацию компонентов и транспортную защиту. Отрепетируйте путь от прибытия до копий на отдельные носители. Учитывайте персонал, зарядку и рекомендуемые запасные части. Быстро законченный полёт не повышает суточный результат, если затем ждут оборудование или разбираются с файлами. Сравнение полного рабочего дня выявляет ограничения до покупки и показывает, сможет ли существующая команда поддерживать предложенную организацию.
Проверьте передачу результатов и поддержку
Согласуйте образцы с оригинальными изображениями, журналами полёта, позиционированием и готовыми продуктами. Убедитесь, что ваша команда открывает их и прослеживает происхождение. Обсудите поддержку интеграции, документирование обновлений и замены. Обучение должно соответствовать поставленной конфигурации. Ясные обязанности разделяют проблемы аппарата, датчика и обработки и не позволяют передавать нерешённый вопрос между отделами без доказательств. Изучайте реальные документы поддержки, а не только обещание помощи после поставки или короткую демонстрацию.
Составьте матрицу выбора
Свяжите каждое требование с приёмочными доказательствами. Для повторной картографии нужны сохранённые планы, история изменений и контроль точности. Сменным датчикам нужны согласованные конфигурации и монтажные процедуры. Придавайте вес реальным ограничениям, а не удобным каталожным цифрам. Страницы NiVO подходят для предварительного списка; конфигурацию обсудите с технической командой. Обоснованный выбор отвечает результатам, условиям и навыкам и подтверждается согласованным испытанием. Непроверенные предположения записывайте отдельно от существующих возможностей.
Примените подход к реалистичному примеру
Рассмотрим хозяйства, разделённые дорогами и населёнными пунктами. Сначала нужна RGB-ортомозаика, мультиспектральная съёмка предполагается позже. Отделите принятую начальную комплектацию от будущей интеграции. Оцените каждый участок, переезды и запись координат. Проверьте представительное поле с рельефом и растительностью и привлеките специалиста обработки до окончательной закупки. Так выявляется разница между покупкой планера и подготовкой системы. План развития остаётся реалистичным, поскольку будущая задача не объявлена уже доказанной функцией.
Иллюстративный пример: система для разрозненных сельскохозяйственных участков
Представьте условную съёмочную команду, сравнивающую аппараты для полей между поселениями и подъездными дорогами. Требуется RGB-ортомозаика для инвентаризации; позднее возможен анализ растительности другим датчиком. Вместо максимальной заявленной автономности команда готовит представительный план и перечень оборудования начальной задачи. Оператор оценивает рабочие площадки и переезды. Специалист обработки определяет изображения, позиционирование и независимые проверки результата. Закупка разделяет принимаемую RGB-конфигурацию и будущий датчик. Демонстрация полезна только тогда, когда производственная команда открывает и прослеживает её файлы. Дополнительное оборудование без доказанной установки записывают как будущую работу, а не готовую возможность. Сравнение охватывает подготовку, транспорт, файлы, обучение и поддержку. Этот гипотетический случай создаёт матрицу, связанную с реальными продуктами, не превращает расширение в обещание и объясняет руководителю испытания перед более широкой услугой.
Покупатель может сохранить продемонстрированную RGB-комплектацию и отдельно запланировать мультиспектральную интеграцию либо запросить расширенную приёмку до заказа объединённой услуги. Обязательства различны даже при одном планере. В узком варианте нельзя рекламировать непроверенный анализ растительности как включённый. В расширенном нужны доказательства дополнительного датчика, применимой калибровки и пригодных входов обработки. Поэтому сравнение фиксирует выбранный объём и осознанно отложенную работу: дальнейшее развитие становится информированным решением, а не спорным предположением.