De overgang van VTOL naar vleugelvlucht bij kartering begrijpen
Begrijp de VTOL-overgang, het verschil tussen lucht- en grondsnelheid en de planning die nodig is voor herhaalbare karteringsmissies.
Twee manieren om het toestel te dragen
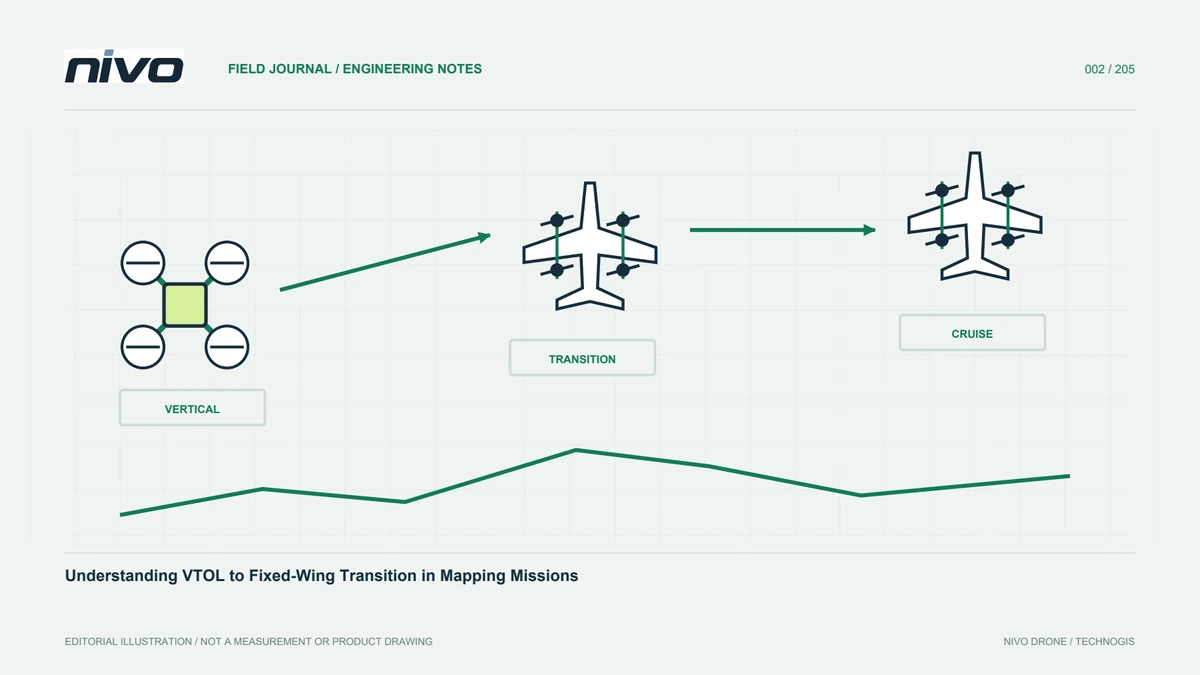
Hybride VTOL combineert verticale vlucht met vleugelvlucht. In de verticale fase draagt en bestuurt de aandrijving het toestel volgens zijn ontwerp. Tijdens kruisvlucht ontstaat lift door luchtstroming rond de vleugel. De overgang verbindt beide toestanden. Dit is meer dan een motor uit en een andere aan: besturing moet behouden blijven terwijl bijdragen veranderen. Opbouw, volgorde en procedures volgen toestelontwerp en handleiding. Deze uitleg geeft context en geen bedieningsinstructie voor een specifiek model.
Luchtsnelheid verschilt van grondsnelheid
Grondsnelheid beschrijft beweging tegenover het aardoppervlak; luchtsnelheid tegenover de omringende lucht. Aerodynamische toestand hangt van luchtstroming af. Wind verandert kaartbeweging zonder even grote luchtsnelheidswijziging. Beoordeel overgangsgereedheid niet op één kaartgetal. Gebruik voorgeschreven indicatoren en procedures samen met sensorstatus en meldingen. Waarden van een ander model bewijzen geen geschiktheid, ook wanneer beide een algemene architectuur delen. Het relevante oordeel moet steeds betrekking hebben op de daadwerkelijke configuratie.
Plan voldoende vliegruimte
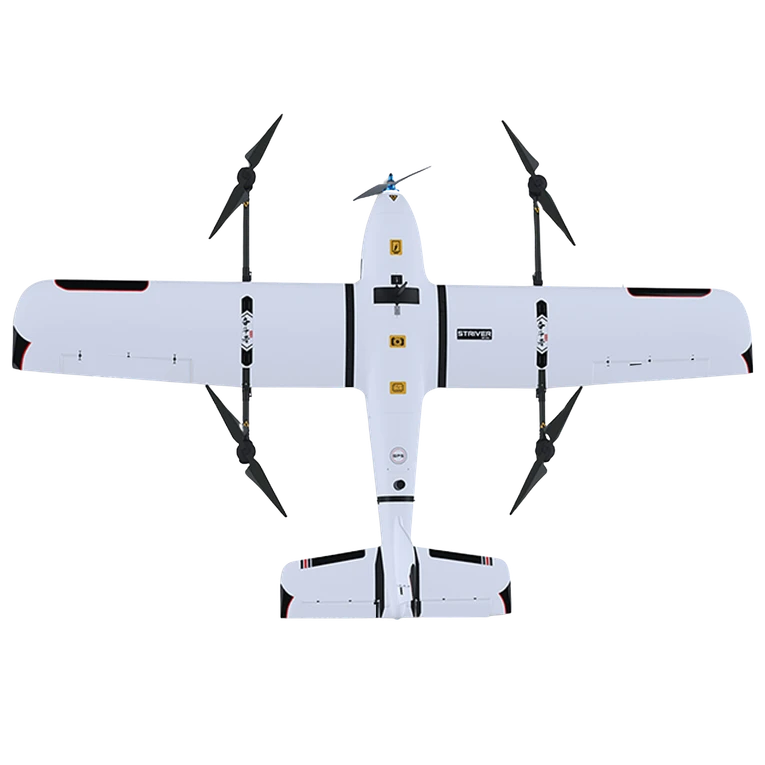
Verticaal vertrek neemt de ruimtebehoefte van de volgende fase niet weg. Draaien, versnellen en invoegen in het meetblok vragen passende ruimte. Op beelden vrij lijkende routes kunnen draden, nieuwe begroeiing of voertuigen bevatten. Inspecteer terrein en volg grenzen. Leg de eerste meetlijn niet enkel dichtbij om reistijd te beperken. Overgang en opname-invoer zijn afzonderlijke elementen die alle omgevingswaarnemers begrijpen. Locatiekeuze hoort daardoor bij het missieprofiel en is geen los punt.
Een modusnaam beschrijft niet de hele situatie
De automatische piloot kan de overgang volgens configuratie en omstandigheden regelen. Een modusnaam benoemt besturingslogica, niet alle omgevingsrisico's. Spreek af wie opdrachten geeft, welke indicatoren worden bewaakt en hoe wijzigingen worden gemeld. Opleiding verbindt geregistreerde opdrachten met stand, positie en vermogen. Zo leert men gebeurtenissenreeksen in plaats van knoppen. Een gedeeld begrip helpt personeel gebeurtenissen beschrijven zonder iedere onverwachte weergave als toestelprobleem te behandelen.
Payloadwijzigingen veranderen de configuratie
Nieuwe camera of bevestiging verandert massa, verdeling, luchtweerstand en energiebehoefte, en daarmee vlieg- én beeldgedrag. Volg geschikte integratie en acceptatie. Overgang zonder camera bewijst geen geschiktheid voor iedere sensor. Noteer uitrusting, montagepositie, batterijopstelling en configuratieversie. Bewijs vertegenwoordigt de bedoelde werkopstelling, niet een vroegere toestand. Technici kunnen zo veranderingen in toestelopbouw onderscheiden van gewijzigde omstandigheden bij latere resultaatbeoordeling.
Beoordeel ook de terugkeer naar verticale vlucht
Planning benadrukt vaak vertrek en opname; terugkeer krijgt overgebleven ruimte. Beoordeel die fase juist volgens fabrikantprocedure. Positie, wind, energie en beschikbaar landingsgebied hangen samen. Het grondteam bewaakt nieuwe personen en voertuigen. Omstandigheden veranderen tijdens lange missies. Goed terugkeerplan verbindt profiel, toezicht, rollen en vooraf afgesproken beslissingen. Een bij vertrek vrije plek blijft niet vanzelf geschikt. De beoordeling moet daarom ook de verwachte terugkeeromstandigheden omvatten.
Leer van gebeurtenissenregistratie
Logs verduidelijken opdrachten en respons. Begin met tijd en beoordeel relevante modus, stand, snelheid, vermogen en berichten. Eén grafiek zonder configuratie en omgeving is zelden voldoende. Waarnemersnotities verklaren gebeurtenissen buiten een gegevensbron. Systeem- en documentatiekundige mensen beoordelen. Bevindingen kunnen betere registratie of missieherziening vragen in plaats van onmiddellijke parameterwijziging. Scheid bewijs en mogelijke verklaringen en benoem welke aanvullende controle de resterende mogelijkheden kan onderscheiden.
Werk met gefaseerde tests
Overgang begrijpen vraagt opleiding, documentatie en goedgekeurde tests. Stel een meetbaar doel, bijvoorbeeld consistente status van een geaccepteerde configuratie. Definieer rollen, bewijs en voortgangscriteria. Scheid wijzigingen voor herleidbaarheid. Dit artikel geeft geen besturingsvolgorde of parameters: uitvoering volgt handleiding en competente operator. Het voordeel voor kartering is de koppeling van toestelgedrag, payload en meetbeoordeling. Conclusies noemen gebruikte opstelling en worden niet naar ongeteste combinaties uitgebreid.
Verbind briefing en missiebeoordeling
Toon bedrijfsterrein, blokinvoer, meetlijnen en terugkeer in één schema. Laat de operator per deel de toestand uitleggen. Waarnemers melden obstakel- en activiteitswijzigingen; verwerkers signaleren mogelijk onbruikbare reeksen. Het doel is gedeeld begrip, geen geïmproviseerde besturing. Los tegenstrijdige uitleg vóór voortgang op. Bewaar briefing met missieversie voor latere aannames. Vlucht- en gegevensbeoordeling krijgen daarmee na terugkeer dezelfde context. Dit helpt ook om geplande niet-opnametijd van ontbrekende meetdekking te onderscheiden.
Hypothetisch praktijkvoorbeeld: invoegen in het meetblok beoordelen
Stel dat een opnameblok dicht bij een gekozen bedrijfslocatie begint. De kaart lijkt efficiënt door weinig aanvlucht. De operator legt echter uit dat de geaccepteerde procedure ruimte vraagt voor overgang en invoegen. Het team scheidt die fasen van bruikbare beeldopname. Een waarnemer vergelijkt ruimte met actuele obstakels en activiteit. De verwerker beoordeelt of beginbeelden bij stabiele opname horen of enkel het invliegen tonen. Niemand wijzigt besturingsparameters om oorspronkelijke geometrie af te dwingen. De missie wordt volgens het goedgekeurde proces herzien met vastgelegde reden. De test combineert tijdlijn, configuratie en voorbeeldbeelden. Een modusnaam alleen is geen acceptatiebewijs. De registratie verklaart welk deel overgang en welk deel kartering dient. Latere discussie over vroege dekking wordt duidelijker doordat oorspronkelijke aanname en echte opnamegrens beschikbaar blijven.
Een nieuwe invoerroute kan passen binnen terreinbeoordeling en procedure; een andere bedrijfslocatie kan beter zijn. De keuze gebeurt vóór uitvoering, niet door improviserend een benodigde fase in te korten. Het acceptatiepakket combineert bedoelde opnamegrens en werkelijk bruikbare beelddekking en bewaart missie-identiteit. Bewust uitgesloten beginbeelden worden in levernotities verklaard. Gebruikers onderscheiden daardoor geplande verplaatsing zonder gegevensinwinning van werkelijk ontbrekende dekking zonder de vlucht uit een onverklaarde leemte te reconstrueren.