Переход VTOL к самолётному полёту в картографической миссии
Разберитесь в переходном режиме VTOL, различии воздушной и путевой скорости и планировании, необходимом для повторяемой картографической съёмки.
Два способа поддерживать аппарат в воздухе
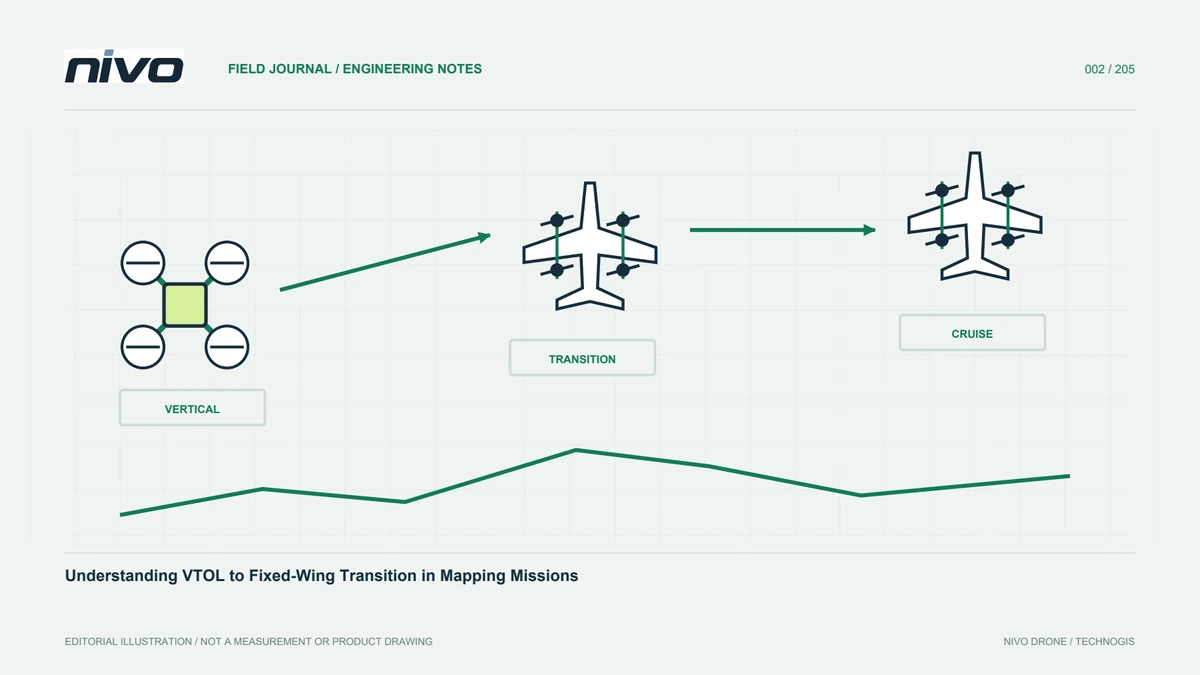
Гибридный VTOL объединяет вертикальный и самолётный полёт. На вертикальном этапе движители поддерживают и управляют аппаратом согласно его архитектуре. В крейсерском полёте поток вокруг крыла создаёт аэродинамическую подъёмную силу. Переход меняет эти условия. Это больше, чем выключение одного двигателя и включение другого: управление сохраняется при изменении вклада систем. Компоновка, последовательность и процедуры зависят от конструкции и руководства. Это объяснение даёт контекст, а не инструкцию управления конкретной моделью.
Воздушная скорость отличается от путевой
Путевая скорость описывает движение относительно земли, воздушная — относительно окружающего воздуха. Аэродинамическое состояние зависит именно от потока. Ветер меняет движение на карте без равнозначной перемены воздушной скорости. Нельзя оценивать готовность перехода одним числом на карте. Используйте предусмотренные индикаторы и процедуры вместе со статусом датчиков и сообщениями. Пороги другой модели не подтверждают пригодность для иной конструкции, даже если архитектура в общем похожа.
Предусмотрите необходимое пространство
Вертикальный вылет не отменяет планирования следующего этапа. Развороты, разгон и вход в блок требуют пространства по особенностям аппарата. На выглядящем свободным маршруте могут быть провода, новая растительность или транспорт. Осмотрите место и соблюдайте ограничения. Не приближайте первую линию только ради сокращения подлёта. Переход и вход в съёмку должны быть отдельными понятными этапами для всех наблюдающих. Тогда площадка рассматривается в профиле миссии, а не как изолированная точка.
Название режима не описывает всю ситуацию
Автопилот выполняет переход согласно конфигурации и условиям. Обозначение режима указывает логику, но не суммирует внешние риски. Команда должна знать, кто даёт команды, какие признаки наблюдают и как передают изменения. Обучение связывает записи команд с ориентацией, положением и мощностью. Оно объясняет последовательность событий, а не позиции кнопок. Общая картина помогает описывать происшедшее, не считая каждый неожиданный экран признаком проблемы управления.
Полезная нагрузка меняет конфигурацию
Новая камера или крепление меняют массу, распределение, сопротивление и энергопотребление. Это влияет и на полёт, и на изображения. Нужны соответствующие интеграция и приёмка. Переход без камеры не доказывает пригодность всех датчиков. Запишите оборудование, положение крепления, батареи и версию. Доказательства должны представлять рабочую установку, а не прежнее состояние. Тогда технические специалисты отличат изменение комплектации от перемены условий при анализе следующих результатов.
Проверьте обратный переход
Часто внимание уделяют вылету и съёмке, оставляя возвращению остаток пространства. Вместо этого рассмотрите переход к вертикальному полёту по процедуре изготовителя. Положение, ветер, энергия и доступность посадки взаимосвязаны. Наземная команда следит за людьми и транспортом. Длительная миссия меняет условия. План возвращения связывает профиль, наблюдение, роли и заранее согласованные решения. Не предполагайте пригодность площадки только потому, что при вылете она была свободна.
Учитесь по записям событий
Журналы объясняют связь команд и реакции. Начните с времени, затем изучите режим, ориентацию, скорость, питание и сообщения. Один график без конфигурации и среды редко достаточен. Заметки наблюдателя объясняют события вне выбранного источника. Оценка требует знания системы и документов. Выводом может быть улучшение записей или миссии, а не немедленная настройка. Отделяйте наблюдения от гипотез и определяйте проверку, различающую оставшиеся объяснения.
Используйте поэтапные испытания
Понимание перехода требует обучения, документов и утверждённых испытаний. Задайте измеримую цель, например согласованность статусов в принятой конфигурации. Определите роли, доказательства и условия продолжения. Разделяйте изменения для прослеживаемости. Здесь нет командной последовательности или параметров: выполнение определяют руководство и компетентный оператор. Картографам важно связать поведение аппарата, датчик и оценку съёмки. Вывод называет конфигурацию и не распространяется на непроверенные установки.
Свяжите предполётное обсуждение и проверку задания
Покажите площадку, вход, линии и возвращение одной схемой. Оператор объясняет состояние аппарата на каждом участке. Наблюдатели сообщают препятствия и деятельность; обработчик выделяет потенциально непригодные последовательности. Цель — общее понимание без импровизированных настроек. Разрешите противоречия до продолжения. Сохраните обсуждение с версией задания для последующей проверки предпосылок. Тогда полёт и данные имеют общий контекст после возвращения.
Иллюстративный пример: проверка входа в съёмочный блок
Рассмотрим условное планирование блока рядом с площадкой. Карта кажется эффективной: до первой линии короткий подлёт. Оператор объясняет, что принятая процедура требует пространства перехода и входа. Команда отделяет их от полезной съёмки. Наблюдатель сверяет пространство с текущими препятствиями и деятельностью. Обработчик проверяет, относятся ли первые кадры к устойчивой последовательности или лишь фиксируют построение траектории. Никто не меняет управление ради исходной геометрии. Задание пересматривают в утверждённом процессе с причиной. На испытании совместно оценивают время событий, конфигурацию и фотографии; одного режима для приёмки недостаточно. Запись объясняет участок перехода и участок картографии, поэтому отсутствие покрытия в начале обсуждается по сохранённым предпосылкам и реальной границе.
Изменённый вход допустим, если соответствует площадке и процедуре; иногда лучше другая площадка. Выбор рассматривают до выполнения, а не импровизированным сокращением нужной фазы. В приёмке накладывают плановую границу на фактическое покрытие пригодных изображений и сохраняют идентификатор задания. Если первые кадры намеренно вне съёмки, это объясняют при передаче. Пользователь отличает запланированный транзит от действительно пропущенного покрытия без реконструкции полёта по необъяснённому пробелу.