สภาพท่อ Pitot และหลักฐานความเร็วเทียบกับอากาศ
ตรวจสอบความคลาดเคลื่อนของความเร็วเทียบกับอากาศผ่านสภาพของโพรบ เอกลักษณ์ของท่อ รูปทรงการติดตั้ง บันทึกการสอบเทียบ และการเปรียบเทียบกับบริบทการบิน
แยกแยะปริมาณที่วัดได้
ความเร็วเทียบกับอากาศและความเร็วภาคพื้นดินอธิบายความสัมพันธ์ที่แตกต่างกัน ดังนั้นความขัดแย้งระหว่างกันจึงไม่ใช่เซ็นเซอร์ที่ล้มเหลวโดยอัตโนมัติ เริ่มต้นด้วยระยะการบิน บริบทของลม ประเภทเซ็นเซอร์ที่ติดตั้ง และข้อมูลที่บันทึกไว้จริง ระบุว่าค่าที่แสดงมาจากเซ็นเซอร์ทางกายภาพหรือการประมาณค่า รายงานการบำรุงรักษาที่เป็นประโยชน์จะอธิบายการสังเกตและระยะเวลาก่อนที่จะติดป้ายข้อบกพร่องซึ่งอาจนำช่างเทคนิคไปยังส่วนประกอบที่ไม่ถูกต้อง
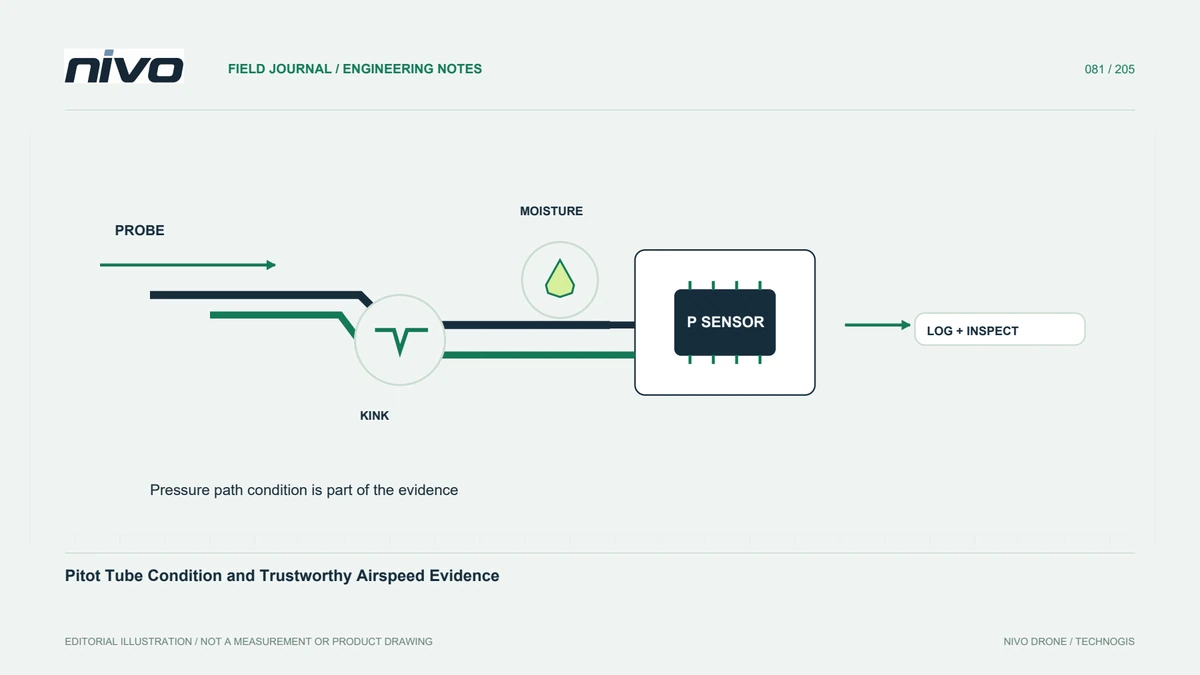
ติดตามเส้นทางความดันที่สมบูรณ์
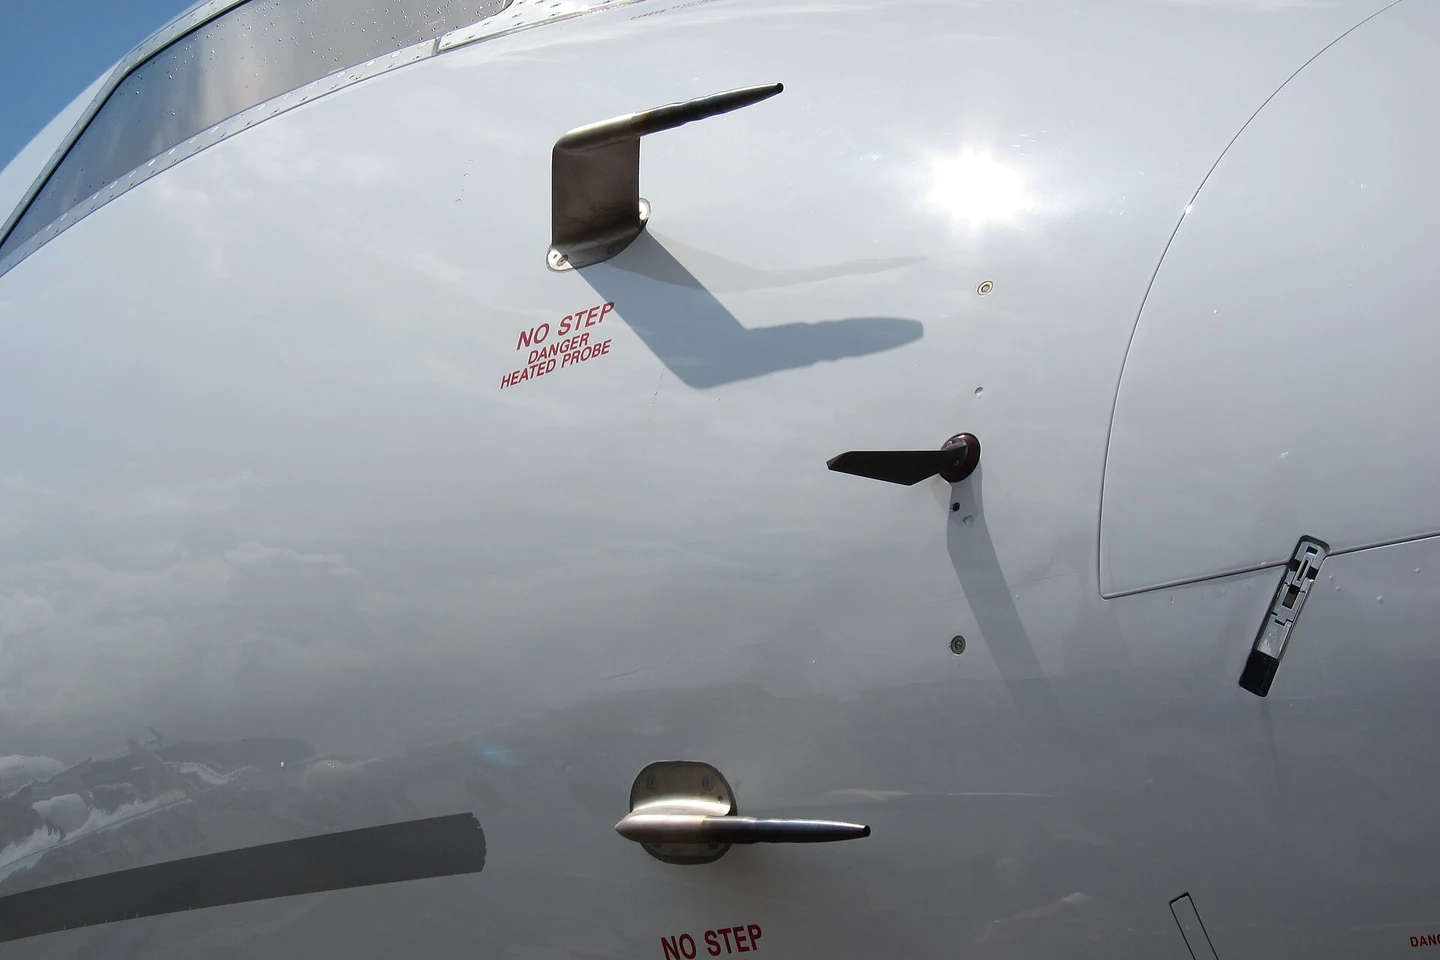
หัววัด ช่องเปิดแรงดัน ท่อ การเชื่อมต่อ และเซ็นเซอร์รวมอยู่ในระบบการวัดเดียวกัน บันทึกตัวตนและตรวจสอบสภาพที่สามารถเข้าถึงได้โดยใช้ขั้นตอนที่ได้รับอนุมัติ การหักงอ ความชื้นที่ติดอยู่ การปนเปื้อน หรือการเชื่อมต่อที่ถูกรบกวน สมควรได้รับการจัดทำเอกสารมากกว่าการทำความสะอาดแบบชั่วคราว ภาพถ่ายควรแสดงเส้นทางและการวางแนว ไม่ใช่เฉพาะปลายโพรบเท่านั้น ท่อภายนอกที่เห็นได้ชัดว่าไม่บุบสลายไม่สามารถพิสูจน์ได้ว่าเส้นทางแรงดันทั้งหมดยังคงเหมาะสมอยู่หลังการขนส่งหรือการบำรุงรักษา
ตรวจสอบสภาพแวดล้อมการไหลเวียนของอากาศที่ติดตั้ง
โพรบวัดภายในสภาพแวดล้อมการไหลของอากาศในพื้นที่ ตำแหน่งที่สัมพันธ์กับลำตัว การไหลที่ขับเคลื่อน และอุปกรณ์เพิ่มเติมจึงมีความสำคัญ เปรียบเทียบการจัดเรียงที่ติดตั้งกับข้อมูลอ้างอิงที่ยอมรับ โดยเฉพาะอย่างยิ่งหลังจากเปลี่ยนฉากรับน้ำหนักบรรทุกหรือฝาครอบป้องกัน อย่ายืมขนาดการติดตั้งจากเครื่องบินลำอื่น ผู้ตรวจสอบทางเทคนิคควรพิจารณาว่ารูปทรงที่เปลี่ยนแปลงนั้นจำเป็นต้องมีการตรวจสอบเพิ่มเติมหรือไม่ ก่อนที่ข้อมูลของเซ็นเซอร์จะสามารถรองรับฟังก์ชันการควบคุมหรือการตรวจสอบที่ต้องการได้
แยกการตรวจสอบศูนย์ออกจากการตรวจสอบที่สมบูรณ์
ปฏิบัติตามเอกสารประกอบสำหรับเซ็นเซอร์จริงเมื่อตรวจสอบการเริ่มต้นและการสอบเทียบ ค่าที่เป็นไปได้ในสภาวะนิ่งจะตอบคำถามเพียงบางส่วนเท่านั้น ไม่ได้แสดงการตอบสนองทั่วทั้งขอบเขตการบินที่ต้องการ หรือการบูรณาการที่ถูกต้องกับตรรกะการควบคุม รักษาเงื่อนไขการเริ่มต้นและข้อความที่บันทึกไว้ หลีกเลี่ยงการทดสอบแรงกด การเป่า หรือการปรับแบบด้นสดจากบทความทั่วไป คำแนะนำเกี่ยวกับอุปกรณ์ที่ได้รับอนุมัติจะกำหนดวิธีการที่ยอมรับได้และผู้ที่อาจปฏิบัติตาม
เปรียบเทียบหลักฐานภายในช่วงเวลาที่เกี่ยวข้อง
ใช้กราฟความเร็วเทียบกับอากาศ ความเร็วภาคพื้นดิน ท่าทางการบิน กำลัง และระยะการบินที่ซิงโครไนซ์เพื่ออธิบายความคลาดเคลื่อน แยกแยะบันทึกที่หายไปจากค่าที่ซ้ำกัน และบันทึกการเปลี่ยนแปลงสภาพแวดล้อม การเปรียบเทียบควรทดสอบคำอธิบายที่ระบุ เช่น สัญญาณรบกวนในการติดตั้ง โดยไม่ถือว่าความเร็วพื้นดินเป็นข้อมูลอ้างอิงทดแทนสากล เก็บคำอธิบายที่ถูกปฏิเสธควบคู่ไปกับข้อสังเกตที่สนับสนุน เพื่อให้ผู้ตรวจสอบรายอื่นสามารถเข้าใจว่าทำไมการสืบสวนจึงเปลี่ยนทิศทาง
บันทึกการกลับสู่รูปแบบติดตั้งที่ยอมรับแล้ว
บันทึกการปิดควรรวมถึงผลการตรวจสอบ ชิ้นส่วนที่ถูกเปลี่ยน ข้อมูลอ้างอิงการสอบเทียบ และการกำหนดค่าที่ได้รับการประเมินจริง ระบุว่าหลักฐานการปฏิบัติงานใดสนับสนุนการยอมรับ และเงื่อนไขใดยังคงอยู่นอกการประเมิน รวมความรับผิดชอบในการใส่และถอดฝาครอบป้องกันโพรบไว้ในคำแนะนำในการจัดการตามความเหมาะสม สิ่งนี้ทำให้การสนทนาสนับสนุน NiVO ในอนาคตเฉพาะกับระบบที่ติดตั้ง และป้องกันไม่ให้การตรวจสอบการแสดงผลที่ประสบความสำเร็จธรรมดากลายเป็นการอ้างสิทธิ์ที่ไม่ได้รับการสนับสนุนสำหรับความพร้อมของระบบความเร็วเทียบกับอากาศโดยสมบูรณ์