ドローン土地被覆調査:クラス定義から現地確認まで
被覆分類、地図単位、補助観測、独立標本を定め、面積結果の意味と一貫性を説明できるようにします。
見える被覆と土地利用を分ける
土地被覆は表面を覆うもの、土地利用は機能や活動です。屋根、植生、裸地、水が見えても建物機能や管理状態は証明されません。調査では概念を分け、利用属性が要るなら現地確認や管理記録を計画します。色と形だけで機能を推定せず、作業縮尺と判断目的を定めます。実際に直接見ていない特性の証拠として視覚図を使わないようにします。
区別できる分類を定義する
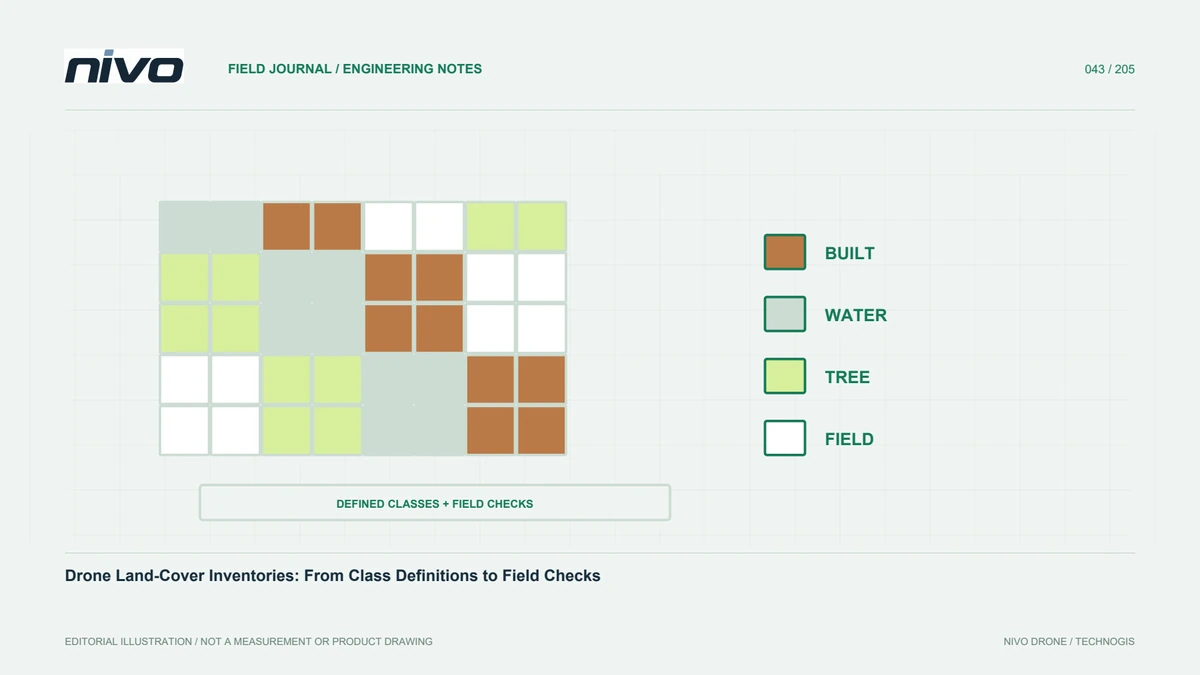
分類は需要と証拠の両方に合わせます。似た細分類が多すぎると不確かさが増え、広すぎると重要差を隠します。説明、例、境界規則を示し、混在域、疎植生、影、仮物体の扱いを記します。階層なら細部と要約をつなぎ、全域作業前に試します。共通例で曖昧場所の個人判断差を減らし、証拠不足へ精密ラベルを強制せず不確実性の処置を記録します。
関連特性に合う観測を選ぶ
RGBはテクスチャ、色、形を、適切なマルチスペクトルはスペクトル差を、LiDARは必要なら高さや面の違いを支えます。規則と評価なしに全分類が自動で得られるセンサーはありません。本当に分類に効く属性を選び代表条件で試します。冠層下や高建物周辺は可視上面の分類か明示し、算法が確信的ラベルを返すから隠れ情報を足しません。実観測と検証可能性へ選択をつなぎます。
地図単位と最小要素規則を定める
画像分解能がそのままポリゴン細部ではありません。最小面積・物体と一般化を定めないと、細空隙を全部描く人と主分類へまとめる人で面積・件数が変わります。木、小道、小建物のヤード等を試します。ラスタはセルと境界処理、ベクトルは幾何と位相を確認します。単位統一で描法・表示差と実変化を混同せず区画や期間を比較できます。
訓練と試験を分ける
算法分類の構築例と評価標本を分けます。学習例での試験は性能を過大に見せます。信頼ラベルの独立標本で分類と条件を代表させ、選定、時刻、ラベル不確かさを記します。人工判読も別評価者や現地標本が役立ちます。簡単な多数派だけでなく判断に重要な小分類を調べ、全体成績が重大誤りを隠さないようにし、難参考の処置も説明します。
影と季節差を確認する
影は同面を違って見せ、湿度や季節は植生・土壌外観を変えます。反復分類差を物理変化とする前に条件を記録し、必要なら遮蔽区を補助証拠で確認します。無理な固有分類より不明分類が正直で有用な場合があります。再確認地点を示します。一飛行でない背景も解釈には必要で、全ラベルを同じ直接性・明確性の証拠と受け取らせないようにします。
適切参考で面積を計算する
面積には適切参考か測定法と単位が必要です。完全境界、意図せぬ重複、空隙を調べ、NoDataを黙って分類にしません。覆域が違えば作図面積と行政全域を分け、色装飾なしでも分かる分類コード名を保ちます。丸めは品質と単位に応じ、過多小数で未検証境界やラベルの未知は消えません。面積表を生成定義と版につなぎます。
分類ごとに品質を報告する
識別しやすいものと混同しやすいものを試験・位置例で示します。限定条件評価なら限界を述べ、定義、源、日付、方法、単位、幾何確認を含めます。全体百分率は全分類同品質を保証しません。分類別情報で分析や追加検証を選べます。特に稀な分類が重要判断を動かす時、割当・試験証拠のない詳細凡例より制限を説明する地図が有用です。
混合景観の調査例
植園、建物、道路、裸地は管理ニーズと観測差で定義します。木のあるヤードと小道を合意し、全面前に数区を試して曖昧場所を写真や現場で確認します。面積後は報告用結合の必要を考えます。NiVO RGB・マルチスペクトルは試験要件で相談します。技術は観測を、定義・独立標本・一致描法は期間比較を支え、方法変化と景観変化を分けます。
仮想事例:木のあるヤードの被覆定義
散在木、小屋、裸地、舗装路の仮想施設で、同オルソから二人が違う図を作ります。一人は全空隙、他は主被覆です。面積比較前に定義と最小単位の合意を確認し、ソフト誤りと呼びません。木ヤード、小構造、曖昧影、仮物体の共通例を作り、別源が要る利用機能と可視被覆を分けます。
同代表域に新規則を適用して違いを相談し、算法学習例と独立標本を分けます。簡単分類に埋もれないよう重要稀分類を見て、画像で決まらない境界は不明や現地確認にします。確信的色や細かい画像外観から冠層下を推測しません。
辞書、単位規則、日付、試験条件、面積表の実版を保ち、重複・空隙とNoDataを確認します。次期差が被覆か規則か分かるようにします。同画像を使うだけでなく、何をどの細さで描き、不確かさをどう表現・評価するかの共有定義が必要な例です。