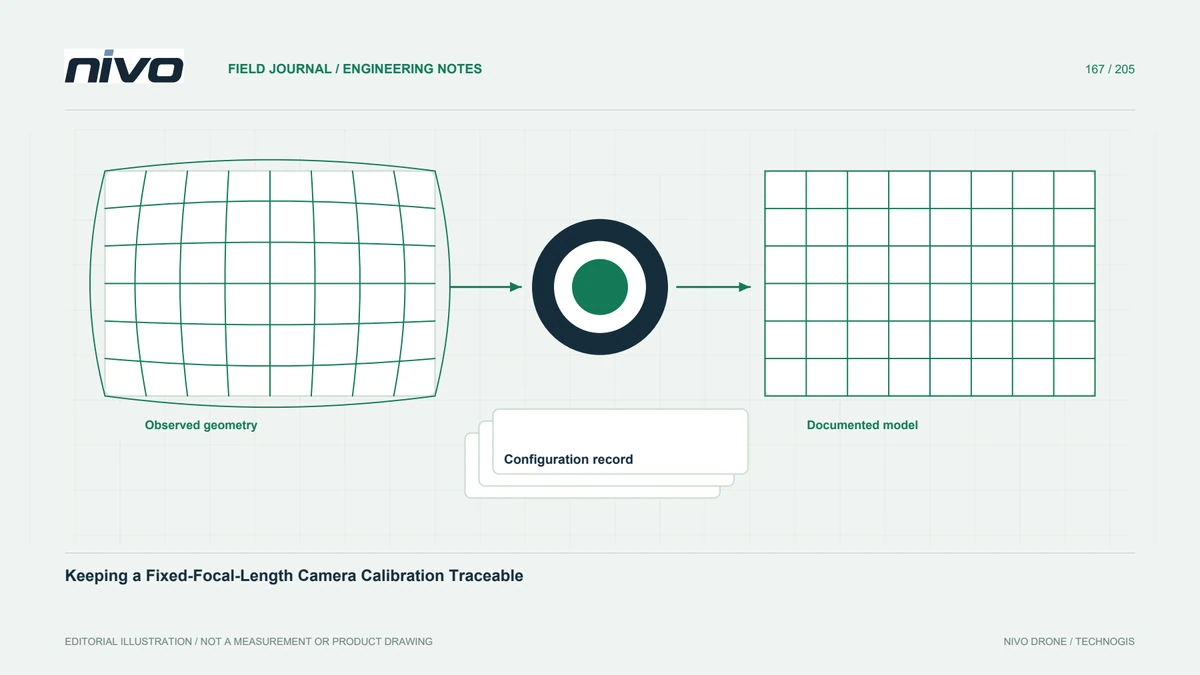
単焦点カメラのキャリブレーションを追跡可能にする
レンズ識別、ピント、画像寸法、補正設定と検証根拠を関連付け、別のプロジェクトでもカメラモデルを解釈できるようにします。
光学構成を識別する
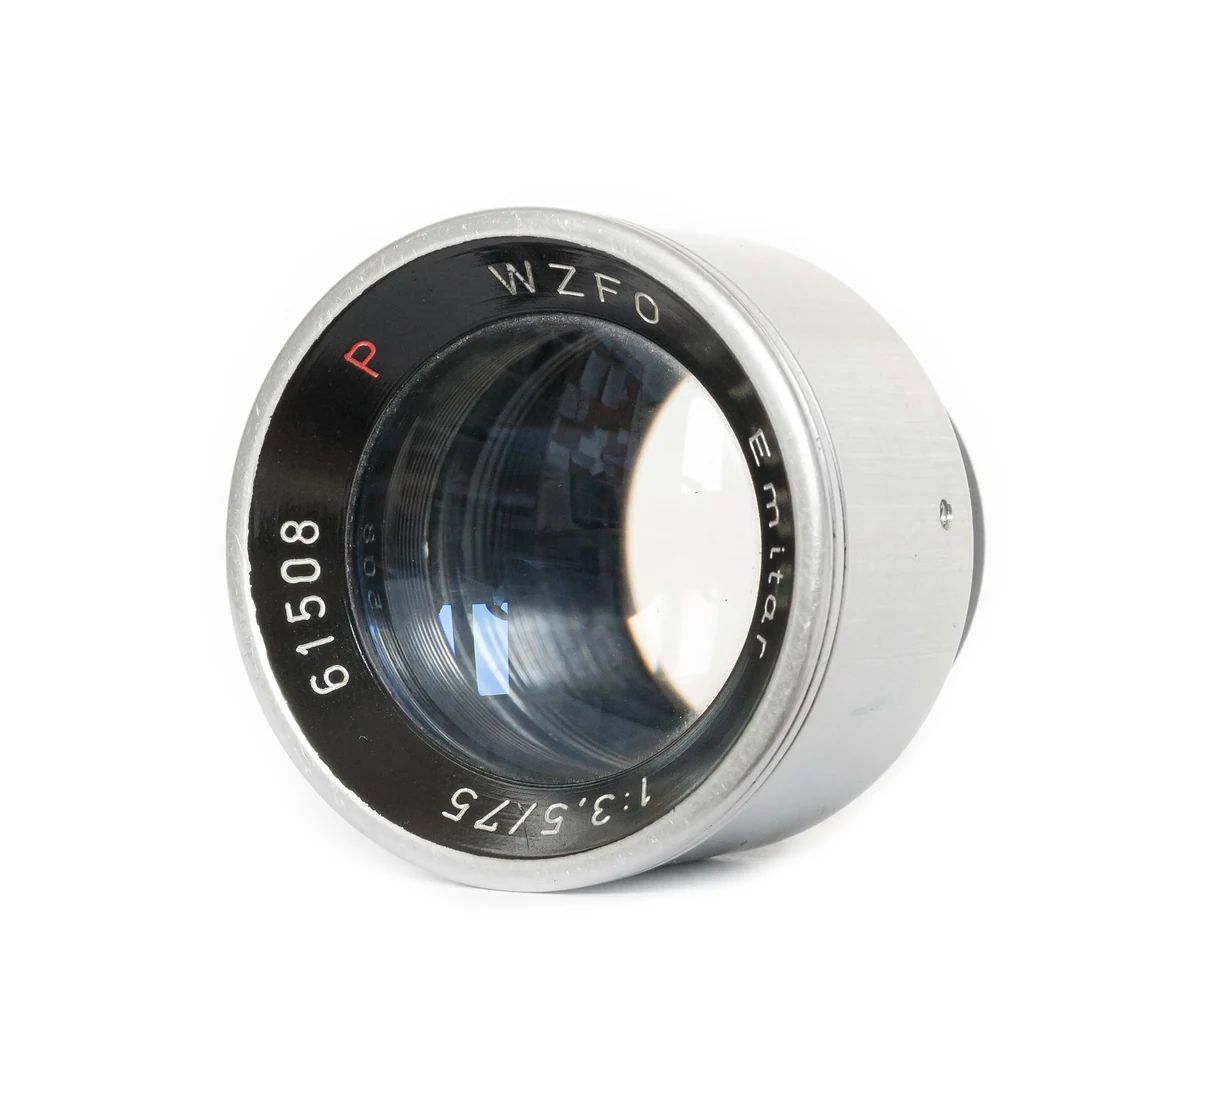
キャリブレーション記録は特定の結像構成を表すもので、同じブランドのすべてのカメラに適用できるわけではありません。カメラ本体とレンズの識別情報、焦点距離設定、フォーカス手順、および実際に処理のために提供された画像の寸法を記録します。単焦点レンズは変数を 1 つ取り除きますが、光学系全体を不変にするわけではありません。構成写真を保存して、配置を明確にし、プロジェクト フォルダー内の一般的なモデル名から物理的な機器の ID を区別します。
適用したレンズ補正を記録する
カメラ内または変換段階のレンズ補正は、再構成に供給される画像に影響を与える可能性があります。 Sony のガイダンスでは、サポートされている組み合わせにおける周辺光量、色収差、および歪曲の補正を区別しています。利用可能かどうかは機器によって異なります。別のモデルからメニュー命令をコピーするのではなく、実際のファイルにどの設定が適用されたかを確認します。処理担当者は、ジオメトリがすでに変換されているかどうかを知る必要があります。記録されていない補正により、古い校正記録を正しく解釈することが困難になる可能性があります。
根拠のあるキャリブレーション手順を選ぶ
選択した写真測量ソフトウェアの文書化された方法を使用し、どのキャリブレーション パラメータが推定または受け入れられるかを確認します。保存されたパラメータ ファイルは、正確性を独立して証明するものではありません。目的のプロジェクトに適した撮影幾何と検証方法を計画します。実験室や別途のキャリブレーションで得た値と、再構成中に推定した値を区別します。特定のソフトウェア ボタンが測量全体を検証することを示唆することなく、どのアプローチが使用されたか、およびそれが用途に適合する理由を述べます。
パラメーター変化を調べる
画像ネットワークが異なればパラメータの推定方法も異なる可能性があることを認識しながら、新しい結果を以前に受け入れられた構成と比較します。変化は調査を促すものであり、レンズの損傷を直ちに示すものではありません。焦点、寸法、補正設定、取得ジオメトリ、および機器の履歴を確認します。見た目の一貫性だけを目的として、すべてのプロジェクトを過去の数値に強制的に一致させることは避けてください。別のアナリストが決定を再現できるように、更新されたモデルを受け入れるか拒否するかの背後にある理由を保持します。
独立した検証と関連付ける
適切な独立した証拠とプロジェクトの参照要件を使用して、結果のマップを評価します。内部標定・調整の残差が低いだけでは、外部精度が確立されたとはいえません。全体的な概要だけではなく、不一致の空間パターンを検査します。ブロックのエッジ付近や接続が弱い領域で問題が発生する場合は、カメラ モデルと並行して取得ジオメトリを検討してください。チェック結果は、テストされた成果物を生成した特定のキャリブレーション バージョンおよびイメージ セットにリンクされたままにしておきます。
再利用前に見直す条件を定める
レンズ交換、処理画像寸法の変更、別の補正経路など、再評価が必要になる変更を記録します。カメラに影響を与える事象が発生した場合は、機器のガイダンスに従ってください。再利用は、古いファイルを見つけて自動的に起こる結果ではなく、説明された技術的な決定である必要があります。 NiVO ペイロードのコンサルテーション中に、構成記録と実用的な検証計画を要求します。有用な結果は、レンズ名に付随する永久的な精度保証ではなく、明示された適用性を伴う追跡可能なカメラモデルです。