让定焦相机标定记录保持可追溯
关联镜头编号、对焦方式、影像尺寸、校正设置和标定证据,使跨项目使用的摄影测量相机模型始终可解释。
准确识别成像系统的配置
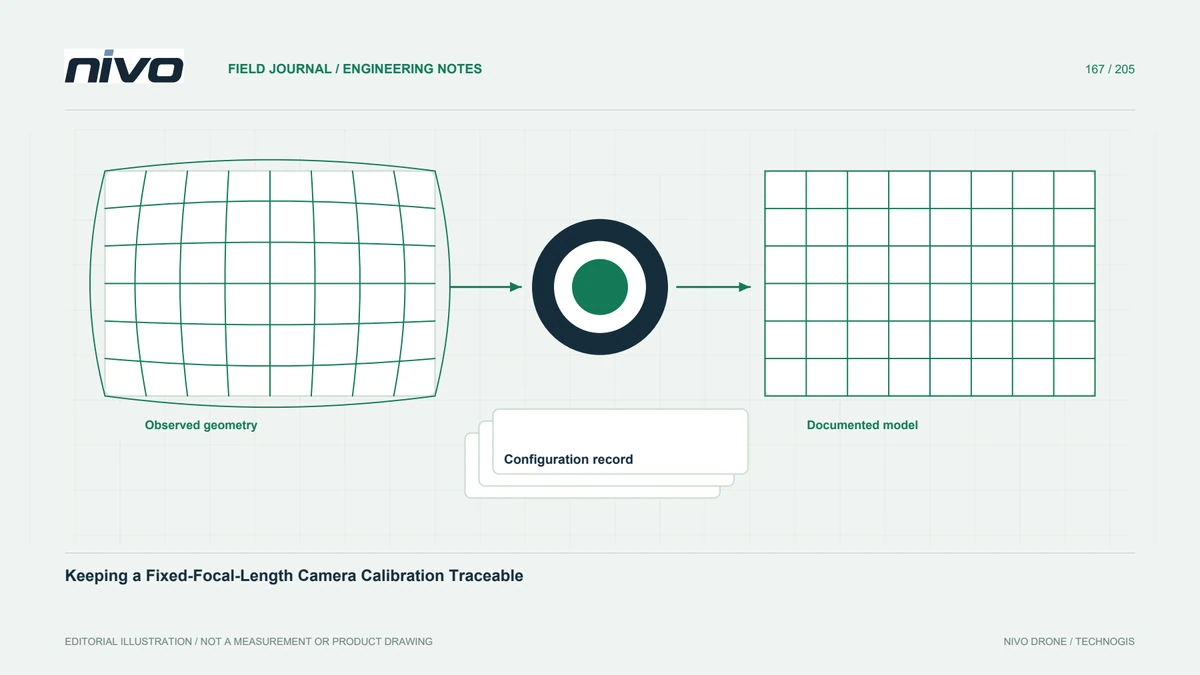
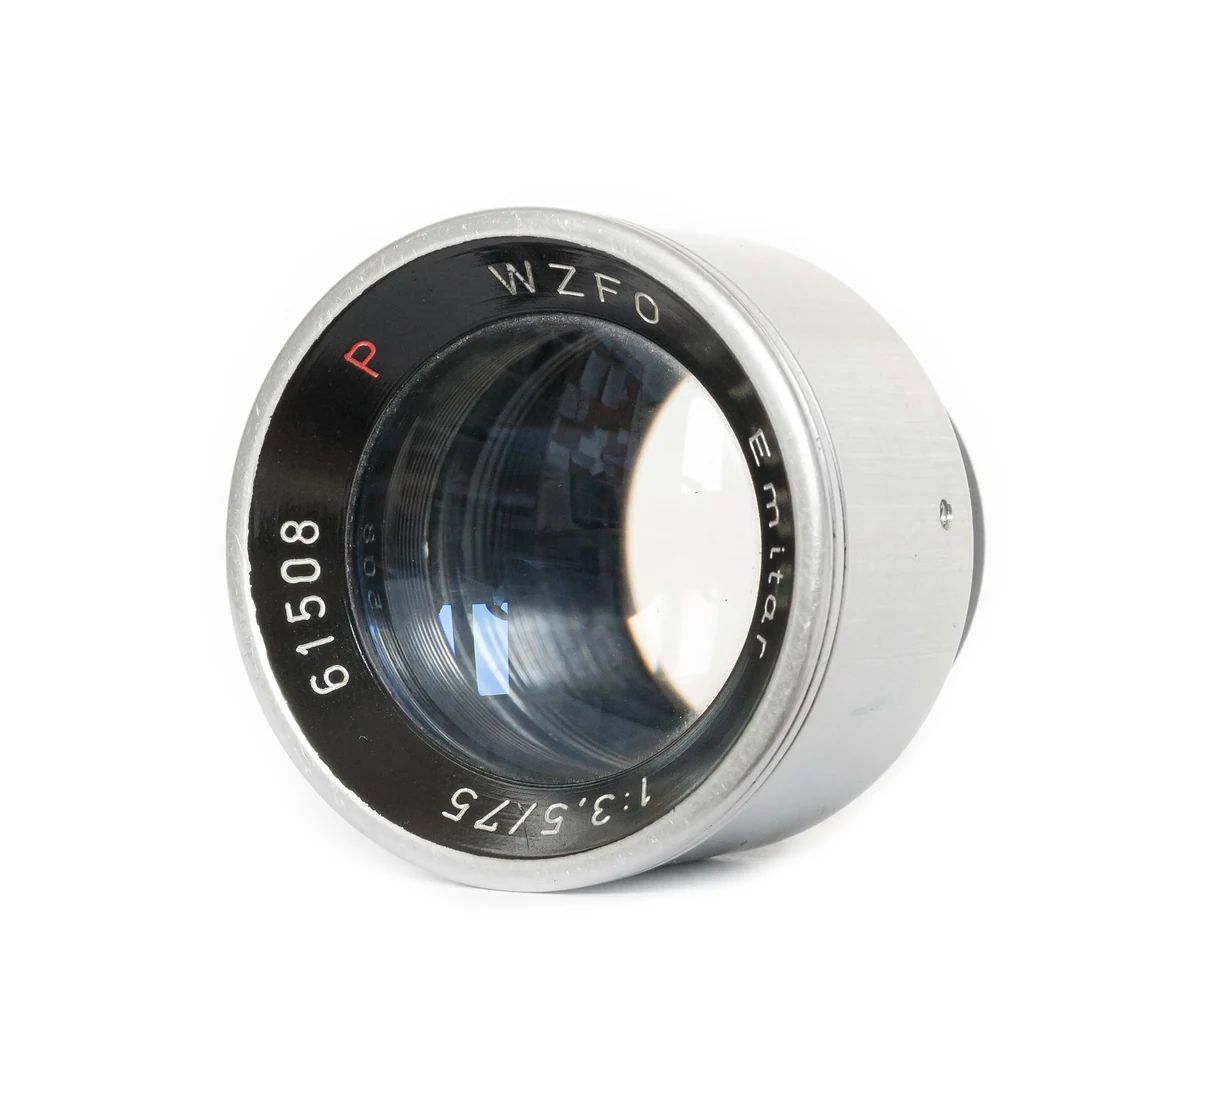
标定记录描述的是特定成像配置,不能自动代表所有同品牌相机。记录机身编号、镜头编号、焦距设置、对焦方法,以及实际交付处理的影像尺寸。定焦镜头减少了一个变量,却不意味着整个光学系统永远不变。保留能够解释安装关系的配置照片,并在项目目录中区分具体设备身份与通用型号名称。后续人员应能据此判断旧记录是否确实对应眼前这台相机,而不只是找到一个名称相同的参数文件。
记录已经实施的镜头校正
相机内部或格式转换阶段的镜头校正,可能影响交给重建软件的影像。Sony 对支持的设备组合分别说明了暗角、色差和畸变补偿,具体可用功能取决于设备。应核实实际文件采用了哪些设置,不能照搬其他机型的菜单说明。数据处理人员需要知道影像几何是否已经发生变换。未经记录的校正,会使旧标定参数难以正确解释,因此参数文件与影像处理路径应保持关联。
采用有依据的标定方法
使用所选摄影测量软件文档中规定的方法,确认软件估计或接受哪些标定参数。保存了参数文件,并不等于已经获得独立精度证明。应为项目设计适当的影像网络和检查手段,区分实验室或专门标定试验的结果,与重建过程中联合估计的参数。记录实际采用的方法及其适用理由,不能暗示点击某个软件按钮就完成了整个测量项目的验证,也不能让软件名称替代项目所需的证据。
把参数变化作为调查线索
将新结果与此前认可的配置比较,同时承认不同影像网络可能估计出不同参数。数值变化值得调查,却不能立即证明镜头损坏。需要一并回顾对焦、影像尺寸、校正设置、采集几何和设备历史。不能只为让报告外观一致,就强迫每个项目沿用旧数值。保留接受或拒绝新相机模型的技术理由,使另一位分析人员能够复核判断过程,而不是只看到新旧两个参数表却不知道为何作出选择。
用独立检查评价最终成果
依据项目的参考系统和独立证据评价生成的地图。内部平差残差较小,并不能单独证明外部精度达标;除总体统计外,还应查看偏差的空间分布。如果问题集中在测区边缘或连接薄弱区域,应同时考虑影像采集几何和相机模型,避免只调整一个参数试图掩盖全部异常。把检查结果关联到具体标定版本和影像集合,保证后来能够确认被验证的究竟是哪一次处理成果。
明确旧标定可以复用的范围
记录哪些变化要求重新评估,例如更换镜头、改变处理影像尺寸,或采用另一条校正流程。相机经历可能影响成像状态的事件后,应遵循设备说明检查。复用旧参数应是有理由的技术决定,而不是找到旧文件便自动沿用。进行 NiVO 载荷咨询时,可要求明确的配置记录和可执行的验证计划。目标是获得适用范围清楚、能够追溯的相机模型,而不是给某个镜头名称附上一项永久有效的精度保证。