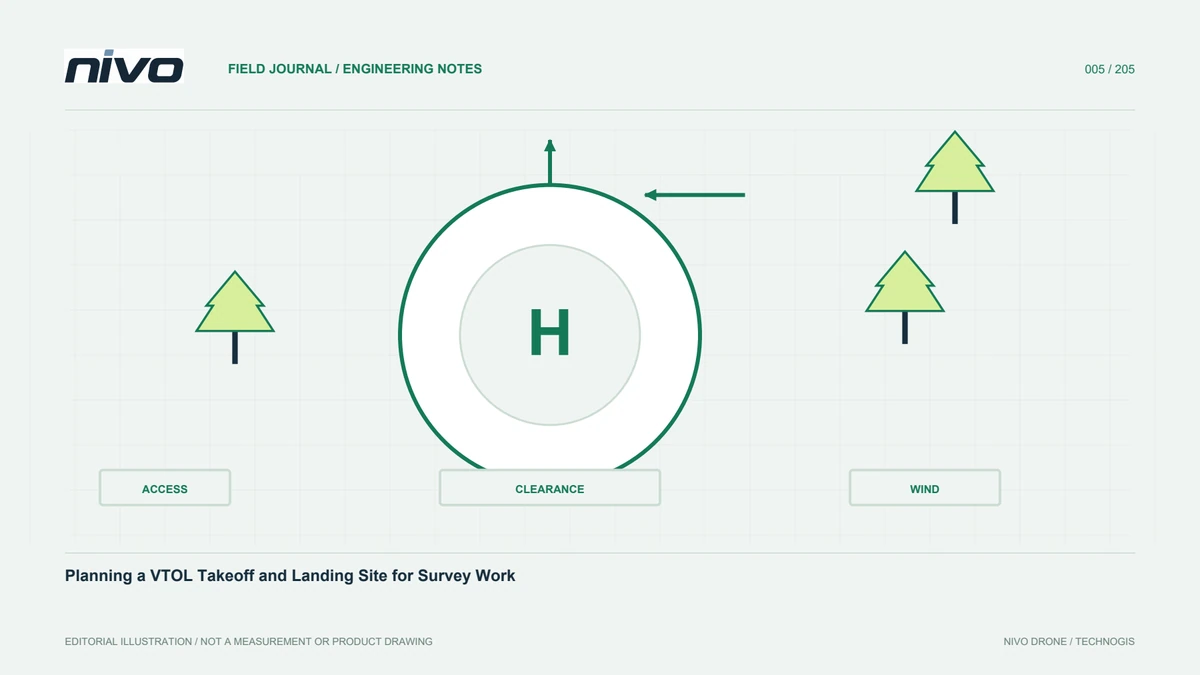
VTOLミッションのジオフェンス形状と高度基準を確認する
マップ ポリゴンを完全な保護として扱うことなく、フェンスのジオメトリ、高度の定義、侵害対応、復旧パス、インストールされているソフトウェアの証拠を接続します。
実際の運用境界と表示を区別する
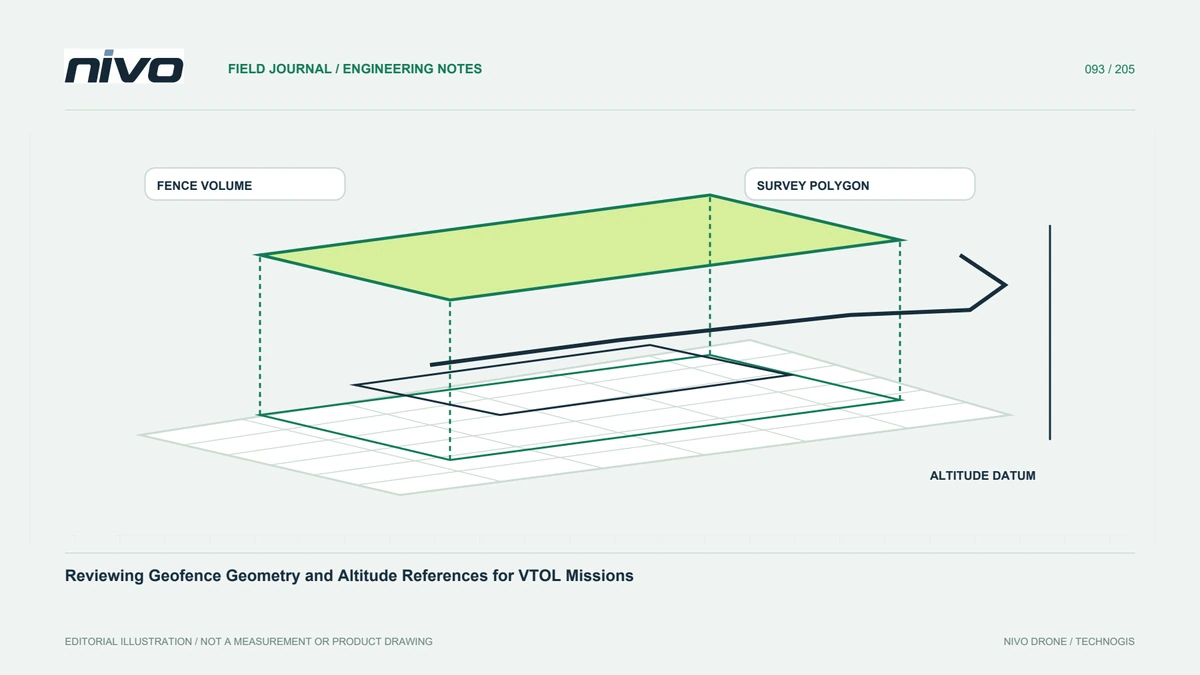
計画マップ上のポリゴンは、測量区域、調整境界、アップロードされたジオフェンスを表すことができます。これらの役割は交換可能ではありません。設置された航空機によってどのオブジェクトが実際にロードされ、有効化され、サポートされているかを特定します。フェンス バージョンを画像取得境界から分離してください。これにより、線を引くと機体の動作が自動的に変更されたり、線で囲まれた領域内での運用許可が与えられると想定することが回避されます。
三次元の意味を全体として確認する
水平ジオメトリと高度の制約には明示的な定義が必要です。サポートされている最小値と最大値の制限を含め、ソフトウェア バージョンに関連する高さの参照と単位を特定します。地形の変化により、単純に見える垂直ルールが運用上重要になる場合があります。地上局のラベルだけから高度の意味を推測しないでください。参照と例の場所を記録して、レビュー担当者が 2 次元画像の異なる解釈ではなく、同じ三次元の空間について議論できるようにします。
設定された境界逸脱時の動作をたどる
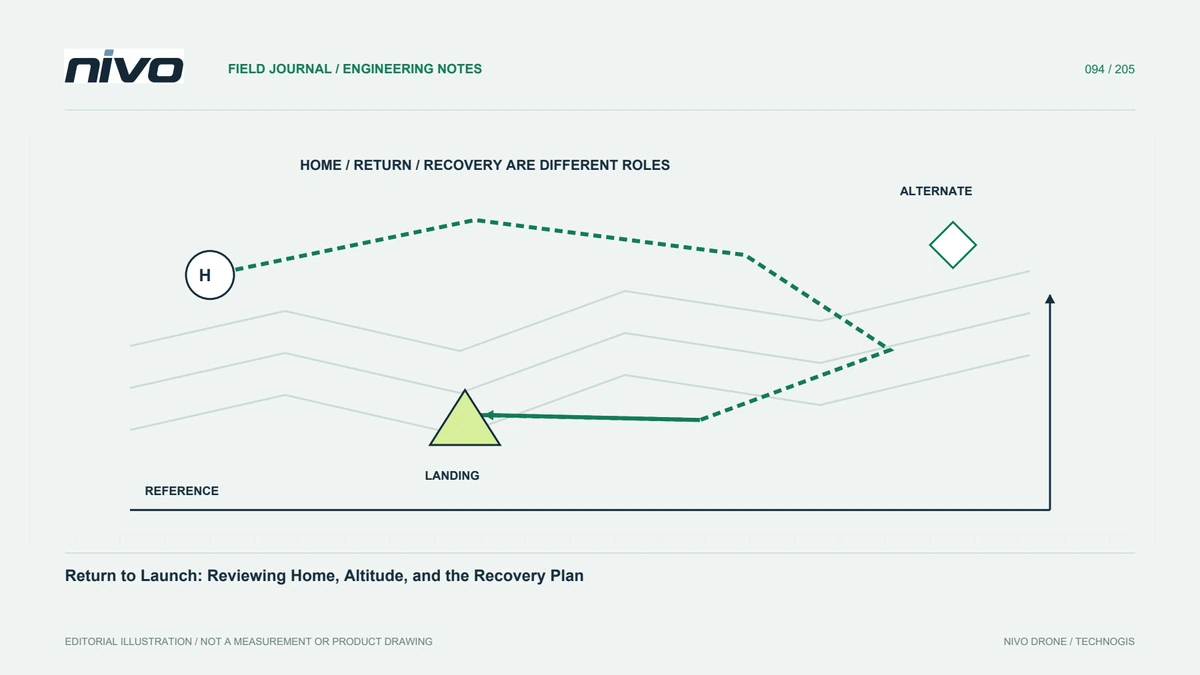
フェンスの検出と違反後のアクションは別の問題です。実際の構成、該当する機体の文書、および他のミッションまたは緊急時の動作との相互作用を確認します。必要な証拠は、一般的な機能リストではなく、インストールされたシステムがどのように構成されているかです。ホーム基準点または別の地点に向かう応答には、依然として独自の運用評価が必要です。フェンスの存在は、結果として得られるパスが適切であることを証明するものではありません。
旋回やほかの飛行段階も考慮する
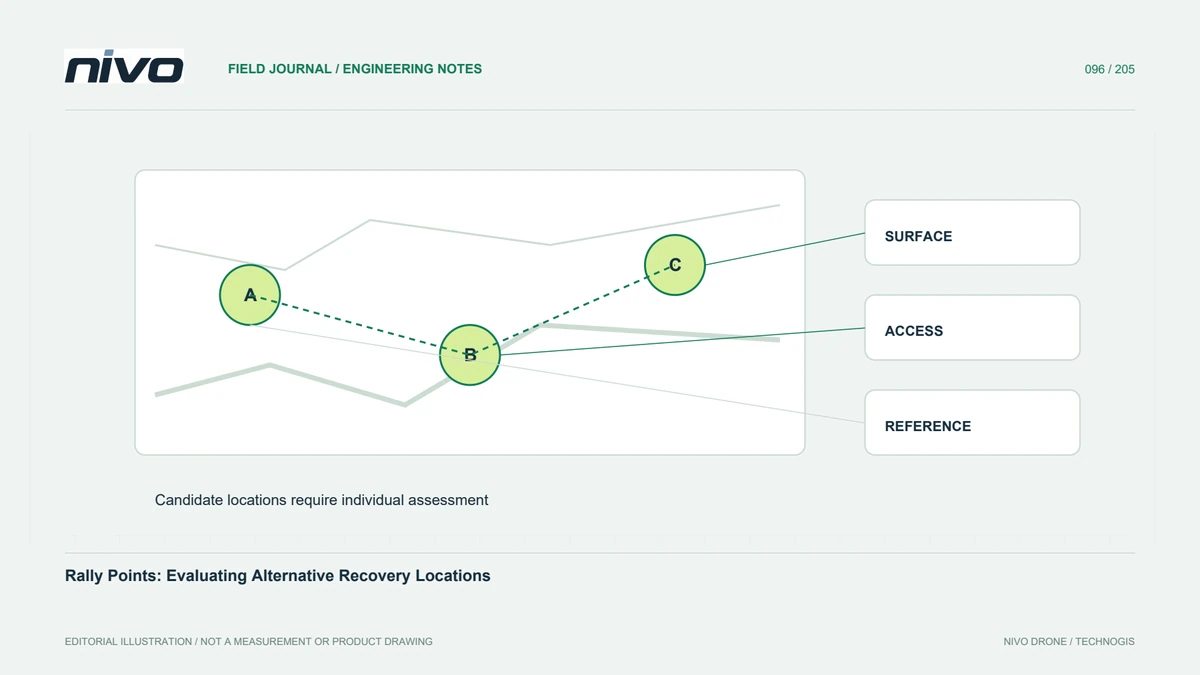
マッピング計画には、入場、ターン、移行、帰還、および場合によっては代替の回復手配が含まれます。測量線の終点だけをチェックするのではなく、フェンスに沿ってこれらのフェーズを検査します。航空機の形状と運用上の制限によって、必要な評価が決まります。必要な機動に必要な空間が評価されていない場合は、クライアント ポリゴンに一致させるためだけに境界を厳しくしないでください。一見整然としていても内部的に一貫性のないパッケージをアップロードする前に、計画を通じて競合を解決してください。
アップロード内容と解釈を検証する
承認された検証プロセスを使用して、フェンスの内容、構成状態、予期される動作を確認します。シミュレーションは、該当する場合にはロジックのレビューをサポートできますが、実際の地形クリアランスや完全な敷地適合性を確立することはできません。確認済みファイルと読戻しを確認した証拠を残します。ミッションが変更された場合は、フェンスまたは応答の評価も修正する必要があるかどうかを確認します。以前に承認された境界は、運用場所や航空機の構成が変更された後に黙って再利用すべきではありません。
運用に即した言葉で制限を説明する
意図した境界、その参照、設定された応答、および変更の責任者を示します。測量ポリゴンと回収計画との関係を説明してください。未解決の質問を常に表示しておき、現在の航空機の指示に従ってください。これにより、NiVO チームは、ジオフェンシングが監視、障害物評価、運行許可、実際の条件下でのルートの完全な評価に取って代わることを約束することなく、共有され、レビュー可能な計画リファレンスを得ることができます。