自動帰還:ホーム基準点、高度と回収計画の確認
ホーム基準点、高度の定義、経路の前提、代替地点と記録に基づく非常時対応の評価から、実際の帰還動作を確認します。
実際の帰還先を特定する
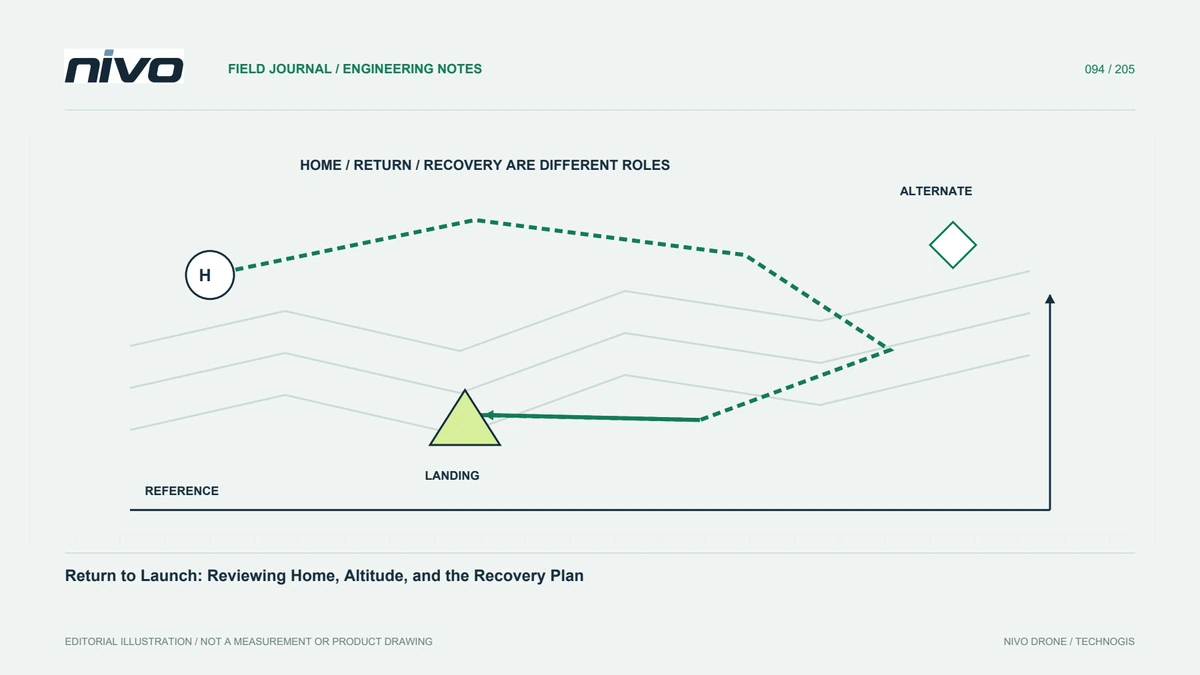
ホームはシステム定義の参照であり、その確立は機体と構成に依存します。オフィス計画中に選択されたマップ ピンと同一であると想定すべきではありません。復帰動作について議論する前に、インストールされているドキュメントと記録された状態を確認してください。ホーム基準点と着陸予定の場所または集合地点を区別します。運用チームがサイト間を移動したり、以前に準備されたミッションを再利用したりする場合、明確な目的地の識別が不可欠です。
高度基準を明記する
戻り高度値には、その単位、参照、および適用可能な動作が必要です。別の場所からコピーされた番号は、別の地形上にクリアランスを確立できません。オペレーターのプロセスを通じて、意図された完全な帰還経路と地形コンテキストを確認します。構成情報をミッションのバージョンとともに保持します。これにより、見慣れた表示フィールドが、航空機とその目的地の間のあらゆるオブジェクト上の普遍的な高さとして解釈されるのを防ぎます。
帰還と着陸を区別する
帰還動作にはいくつかの段階が含まれる場合があり、必ずしも出発地への即時着陸を意味するわけではありません。サポートされている着陸シーケンスや代替目的地のロジックなど、実際の航空機のセットアップを確認してください。どのステージが構成および評価されたかを説明します。 VTOL などの製品カテゴリでは、これらの詳細は確立されません。運用計画には、航空機の文書化された対応が地上での監視および復旧の取り決めとどのように結び付くかを示す必要があります。
現場の利用可能性の変化を確認する
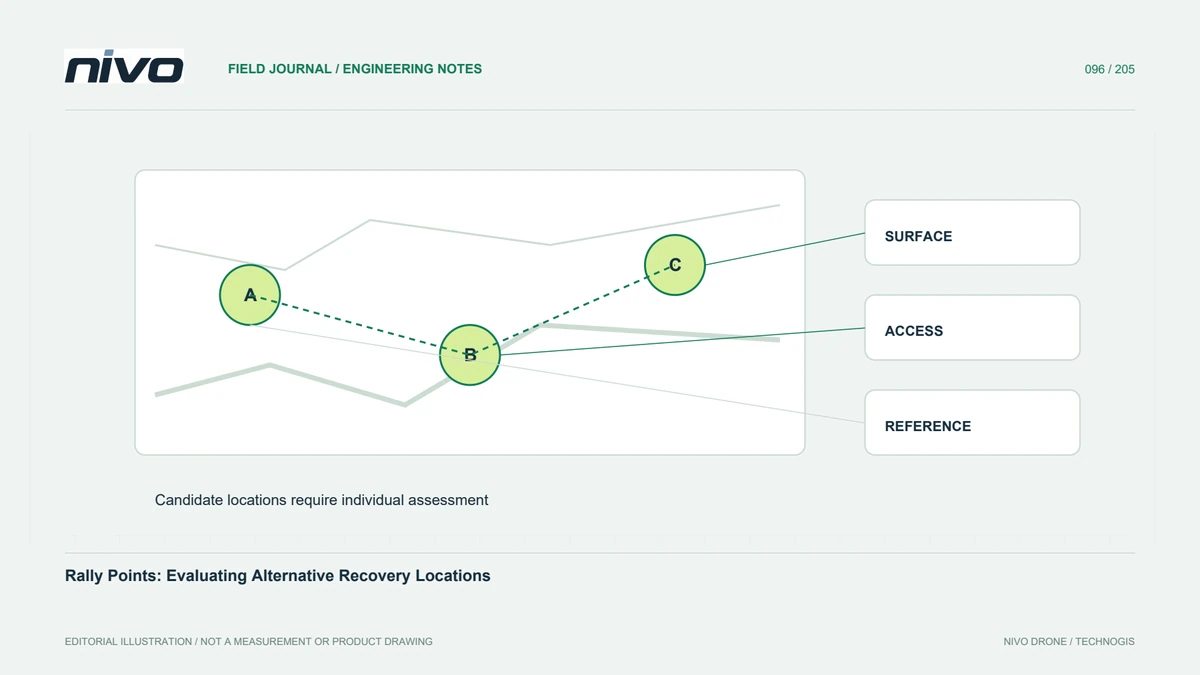
測量の継続中に、車両、人、設備、または天候の変化により、出発場所が不適切になる場合があります。チームがその可用性を監視し、懸念事項を伝える方法を割り当てます。代替の取り決めには、独自の評価と文書化されたシステム サポートが必要です。飛行中に目的地を変更することが常に可能である、または適切であるとは考えないでください。計画では、チームが時間のプレッシャーにさらされる前に、責任ある意思決定プロセスを特定する必要があります。
承認された検証でロジックを確認する
関連する技術プロセスを使用して、目的地の解釈、設定された高度の動作、および他の緊急事態設定との相互作用を検証します。シミュレーションはサポートされているシーケンスを調べるのに役立つ場合がありますが、物理的および操作上の質問には別の証拠が必要です。構成参照と評価された条件を保持します。リターン機能を実証するために独自に考えた実機の故障を作成しないでください。目標は、制御された目的のない劇的なデモンストレーションではなく、行動と限界についてのレビュー可能な説明です。
説明を機体に読み込んだ版と対応させる
チームは、実際のホーム参照、関連する構成、代替ポイント、およびそのミッションの承認された回収手配を認識する必要があります。誰が変更を承認できるのか、更新された情報がどのように確認されるのかを説明します。レビュー後、計画された動作と観察された動作の差異を保存します。これは、NiVO のトレーニングとミッションの準備をサポートすると同時に、自動帰還をより広範な運用体系内の 1 つの構成された機能として維持するものであり、すべての予期せぬ状況が自動的に解決されることを約束するものではありません。