Return to Launch: Meninjau Home, Ketinggian, dan Rencana Pemulihan
Periksa perilaku kembali terpasang melalui identitas home, referensi tinggi, asumsi jalur, titik alternatif, dan penelaahan kontingensi terdokumentasi.
Identifikasi tujuan kembali sebenarnya
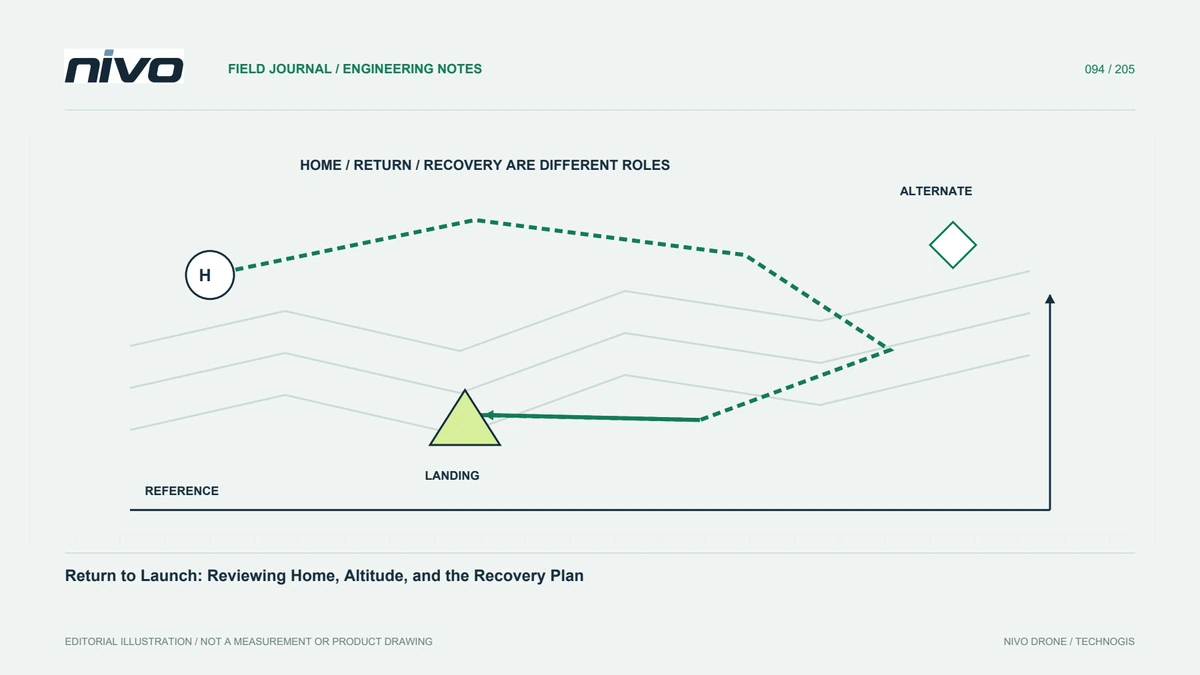
Home merupakan referensi yang ditentukan sistem; pembentukannya bergantung pada kendaraan dan konfigurasi. Jangan menganggapnya identik dengan pin peta yang dipilih di kantor. Konfirmasikan dokumentasi terpasang dan keadaan tercatat sebelum membahas perilaku kembali. Bedakan home dari lokasi pendaratan rencana atau rally point. Identitas tujuan jelas penting ketika tim berpindah lokasi atau menggunakan kembali misi yang sudah disiapkan.
Jelaskan referensi ketinggian secara eksplisit
Nilai ketinggian kembali membutuhkan satuan, referensi, dan perilaku yang berlaku. Angka dari lokasi lain tidak membuktikan jarak bebas di bentang lahan berbeda. Tinjau seluruh jalur kembali serta konteks medan melalui proses operator. Simpan informasi konfigurasi bersama versi misi. Ini mencegah kolom familiar ditafsirkan sebagai tinggi universal di atas setiap objek antara pesawat dan tujuan.
Bedakan kembali dari mendarat
Perilaku kembali dapat mencakup beberapa tahap dan tidak selalu berarti langsung mendarat di titik keberangkatan. Periksa pengaturan pesawat sebenarnya, termasuk urutan pendaratan atau logika tujuan alternatif yang didukung. Jelaskan tahap yang dikonfigurasi serta dievaluasi. Kategori VTOL tidak menetapkan detail tersebut. Rencana operasi menunjukkan hubungan respons terdokumentasi pesawat dengan pengawasan dan pengaturan pemulihan di darat.
Tinjau perubahan ketersediaan lokasi
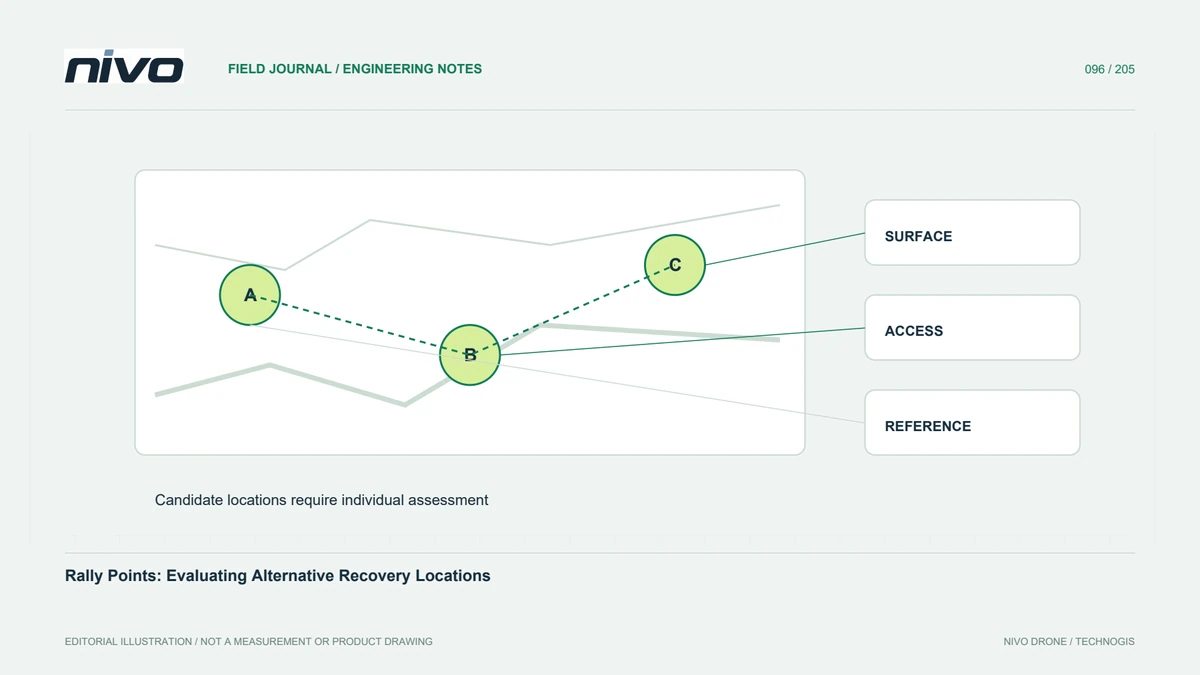
Lokasi keberangkatan dapat menjadi tidak layak selama survei karena kendaraan, orang, alat, atau cuaca berubah. Tentukan pemantau ketersediaannya dan cara mengomunikasikan masalah. Alternatif membutuhkan penilaian sendiri serta dukungan sistem terdokumentasi. Jangan menganggap perubahan tujuan selama terbang selalu mungkin atau sesuai. Perencanaan mengidentifikasi proses keputusan penanggung jawab sebelum dibutuhkan dalam tekanan waktu.
Uji logika melalui validasi resmi
Gunakan proses teknis relevan untuk memverifikasi interpretasi tujuan, perilaku ketinggian, dan interaksi setelan kontingensi. Simulasi dapat membantu memeriksa urutan yang didukung, sedangkan pertanyaan fisik serta operasi memerlukan bukti terpisah. Simpan referensi konfigurasi dan kondisi evaluasi. Jangan menciptakan kegagalan langsung improvisasi demi mendemonstrasikan fitur kembali. Tujuannya penjelasan perilaku dan batas yang dapat ditelaah, bukan demonstrasi dramatis tanpa tujuan terkendali.
Hubungkan pengarahan dengan versi yang dimuat
Tim perlu mengenali referensi home sebenarnya, konfigurasi relevan, titik alternatif, dan pemulihan resmi untuk misi tersebut. Jelaskan pihak pemberi izin perubahan serta konfirmasi informasi baru. Setelah penelaahan, simpan selisih perilaku rencana dan pengamatan. Ini mendukung pelatihan serta persiapan misi NiVO, sambil menempatkan RTL sebagai satu fungsi terkonfigurasi dalam sistem operasi luas, bukan janji bahwa semua keadaan tak terduga selesai otomatis.