자동 복귀: 홈 위치, 고도와 회수 계획 검토
홈 위치 식별 정보, 고도 기준, 경로 가정, 대체 지점과 문서화된 비상 검토로 실제 설치 시스템의 복귀 동작을 확인합니다.
실제 복귀 목적지 확인하기
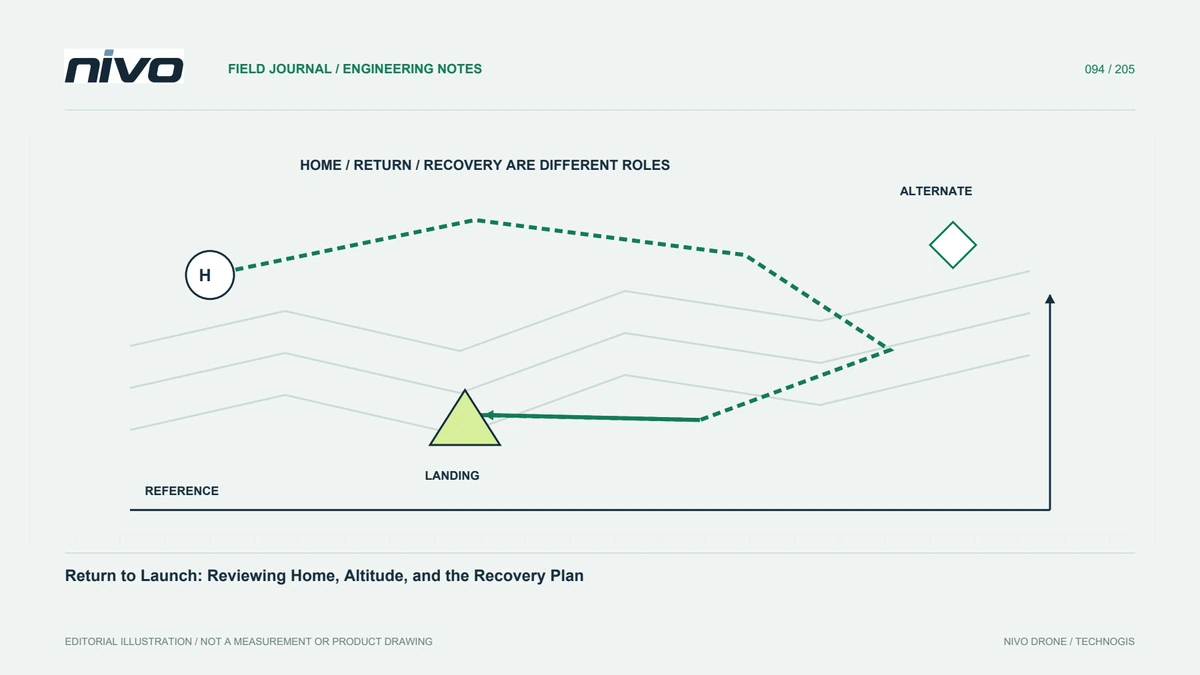
홈은 기체와 구성에 따라 설정이 달라지는 시스템 정의 참조입니다. 사무실 계획 중에 선택한 지도 핀과 동일하다고 가정해서는 안 됩니다. 반환 동작을 논의하기 전에 설치된 문서와 기록된 상태를 확인하세요. 계획된 착륙 위치나 집결지와 홈 위치를 구별하십시오. 운영팀이 현장 간을 이동하거나 이전에 준비된 임무를 재사용할 때 명확한 목적지 ID가 필수적입니다.
고도 기준을 명확히 설명하기
복귀 고도 값에는 단위, 참조 및 적용 가능한 동작이 필요합니다. 다른 위치에서 복사된 번호는 다른 지형에서 필요한 이격 여유를 설정할 수 없습니다. 운영자의 프로세스를 통해 전체 의도된 복귀 경로와 지형 컨텍스트를 검토합니다. 임무 버전과 함께 구성 정보를 유지하세요. 이는 익숙한 디스플레이 필드가 항공기와 목적지 사이의 모든 물체 위의 보편적인 높이로 해석되는 것을 방지합니다.
복귀와 착륙 구분하기
복귀 동작은 여러 단계로 이루어질 수 있으며 일반적으로 출발 지점에 즉시 착륙하는 것을 의미하지는 않습니다. 지원되는 착륙 순서 또는 대체 목적지 논리를 포함하여 실제 항공기 설정을 참조하세요. 어떤 단계가 구성되고 평가되었는지 설명하세요. VTOL과 같은 제품 범주는 이러한 세부 정보를 설정하지 않습니다. 운영 계획은 항공기의 문서화된 대응이 지상의 감독 및 복구 조치와 어떻게 연결되는지 보여야 합니다.
현장 가용성 변화 검토하기
차량, 사람, 장비 또는 날씨 변화로 인해 측량이 계속되는 동안 출발 위치가 적합하지 않을 수 있습니다. 팀이 가용성을 모니터링하고 우려 사항을 전달하는 방법을 지정합니다. 대안을 마련하려면 자체 평가와 문서화된 시스템 지원이 필요합니다. 비행 중 목적지 변경이 항상 가능하거나 적절하다고 가정하지 마십시오. 계획은 시간적 압박으로 인해 팀이 필요로 하기 전에 책임 있는 결정 프로세스를 식별해야 합니다.
승인된 검증 절차에서 로직 시험하기
관련 기술 프로세스를 사용하여 목적지 해석, 구성된 고도 동작 및 기타 비상 설정과의 상호 작용을 확인합니다. 시뮬레이션은 지원되는 시퀀스를 조사하는 데 도움이 될 수 있지만 물리적 및 운영적 질문에는 별도의 증거가 필요합니다. 구성 참조 및 평가된 조건을 유지합니다. 복귀 기능을 시연하기 위해 임의로 실제 고장을 발생하지 마십시오. 목표는 통제된 목적 없이 극적인 시연을 하기보다는 행동과 한계에 대해 검토 가능한 설명을 제공하는 것입니다.
브리핑을 실제 탑재 버전에 맞추기
팀은 해당 임무에 대한 실제 홈 참조, 관련 구성, 대체 지점 및 승인된 복구 배열을 인식해야 합니다. 변경을 승인할 수 있는 사람과 업데이트된 정보가 어떻게 확인되는지 설명합니다. 검토 후 계획된 동작과 관찰된 동작 간의 차이점을 보존합니다. 이는 모든 예상치 못한 상황이 자동으로 해결된다는 약속이 아니라 더 넓은 전체 운용 체계 내에서 하나의 구성된 기능으로 자동 복귀를 유지하면서 NiVO 교육 및 임무 준비를 지원합니다.