返航功能:审查返航点、高度与回收计划
结合返航点标识、高度基准、路径假设、备选位置和有记录的应急审查,核查实际系统的返航行为。
确认实际返航目的地
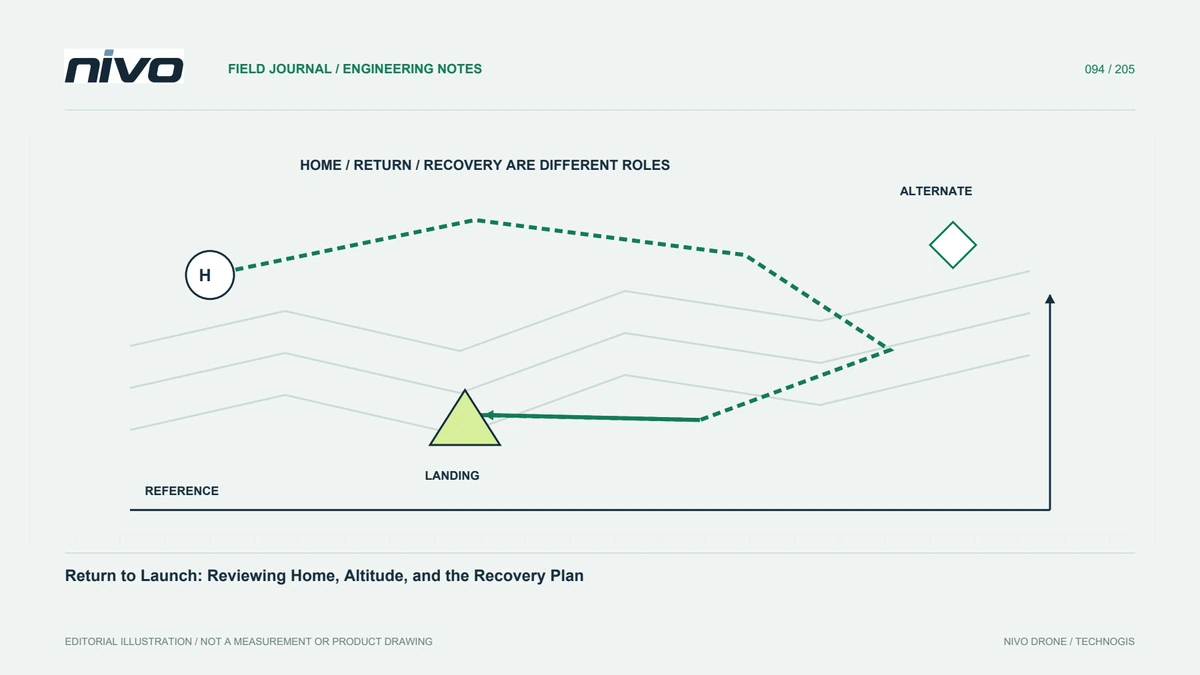
Home 返航点是系统定义的参考点,其建立方式取决于航空器和配置,不能默认等同于办公室规划时选取的地图标记。讨论返航行为前,应确认实际系统文档及已记录状态。区分返航点、计划着陆位置和集结点。团队转移作业现场或复用已准备的任务时,明确目的地标识尤其重要。在假设的团队转场情形中,旧任务文件中的着陆位置、系统当前的 Home 参考和备选集结点可能并非同一地点。应分别注明它们的来源和用途,并按实际系统检查状态。这样,任务简报所说的返航目的地才与飞控采用的参考一致,而不是依靠人员对上一处场地的记忆。
明确说明高度参考基准
返航高度需要明确单位、参考基准及适用行为。从另一地点复制一个数值,不能证明在不同地形上具有足够净空。按操作方流程审查完整预期返航路径及地形背景,并将配置信息与任务版本一起保存。这样可避免把熟悉的显示字段解释为航空器到目的地之间所有物体上方的统一高度。
区分返航与着陆
返航可能分多个阶段,并不普遍意味着立即在出发点着陆。查阅实际航空器设置,包括支持的着陆序列或备选目的地逻辑。说明哪些阶段已配置并评估。VTOL 这样的产品类别不能说明这些细节。运行计划必须展示航空器文档规定的响应,如何衔接地面监督与回收安排。
审查现场可用性的变化
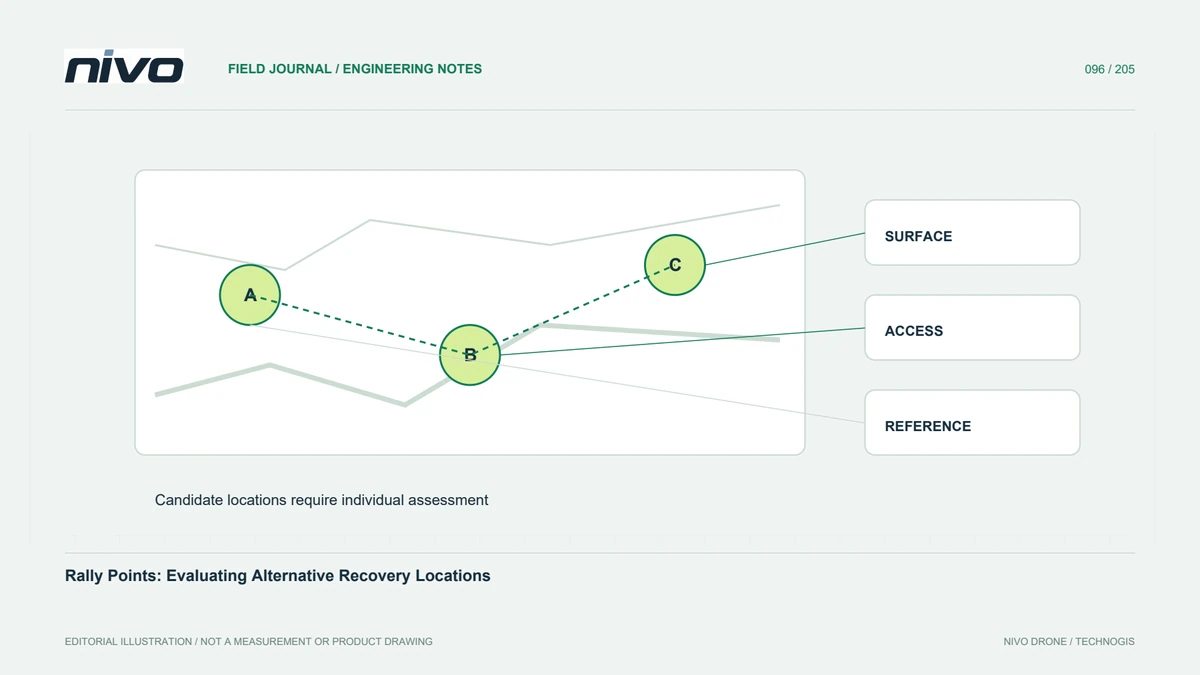
测量继续进行时,车辆、人员、设备或天气变化,可能使出发地点不再适用。明确团队如何监测其可用性及通报问题。备选安排也需要单独评估和有文档依据的系统支持。不要认定飞行中总能或总适合修改目的地。应在团队面临时间压力前,就明确相应决策流程。
在认可的验证流程内检查逻辑
通过相关技术流程,验证目的地解释、已配置高度行为及其与其他应急设置的相互作用。仿真可帮助检查受支持的序列,物理和运行问题则需独立证据。保留配置依据及已评估条件。不要为演示返航功能临时制造真实故障。目标是形成可审查的行为与限制说明,而非缺少受控目的的惊险演示。
让任务简报对应已加载版本
团队应能识别该任务实际的返航点基准、相关配置、备选位置及获批准的回收安排。说明谁可授权变更、如何确认更新信息。审查后,保留计划与实际行为之间的差异。这支持 NiVO 培训和任务准备,也明确返航只是整体运行系统中一项已配置功能,不保证每种意外都能自动解决。