ドローン マップと標高データのラスター リサンプリングの選択
最近傍法、内挿法、集計法をラスターの意味と比較することで、再投影により有用な測定値とカテゴリラベルが保持されます。
各ピクセルの意味を特定する
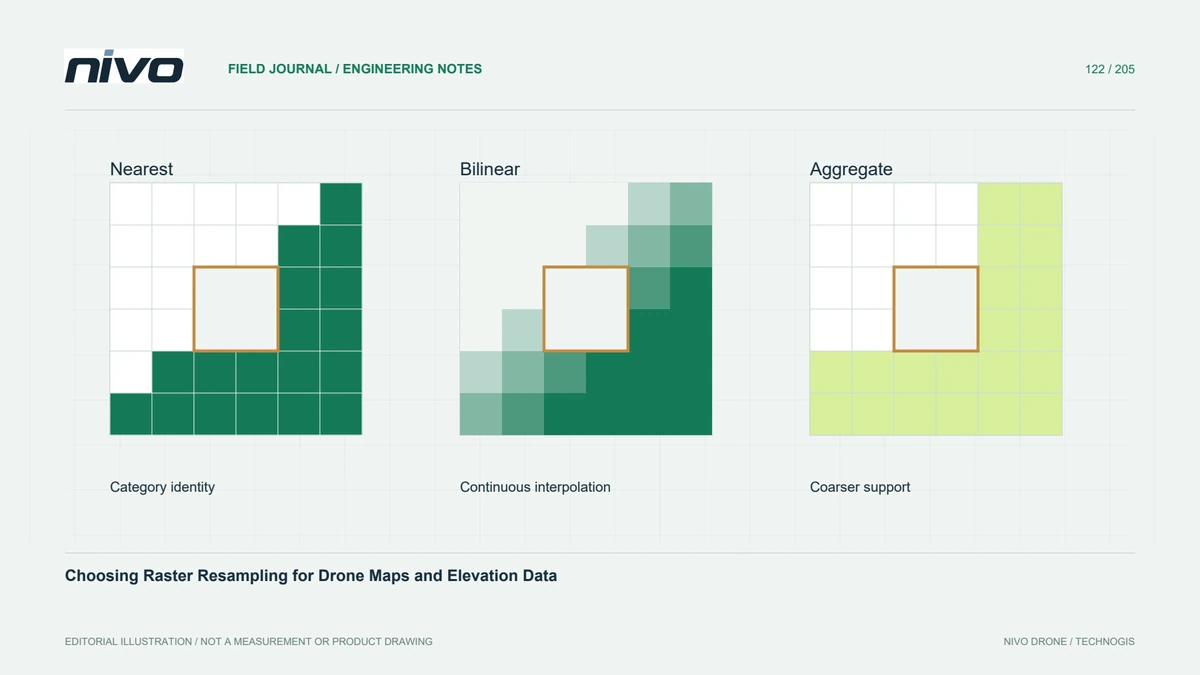
リサンプリングは、ラスターがグリッド、解像度、または座標系を変更するときに出力ピクセルを推定します。正しい選択は、値が連続測定、写真の色、または個別のカテゴリを表すかどうかによって異なります。標高ラスターと土地被覆分類は、1 つのエクスポート プリセットを自動的に共有しないでください。魅力的な表示では、その後の計算に重要な数値の変更が隠される可能性があるため、処理する前に使用目的と単位を書き留めてください。
カテゴリ的同一性を保持する
最近傍サンプリングでは、クラス コード間を補間するのではなく、既存の値が選択されます。これにより、これがカテゴリ ラスターの一般的な開始点となり、森林と道路の識別子を平均すると意味のないカテゴリが作成されてしまいます。ただし、選択すると、小さなパッチや狭い境界の表現が変わる可能性があります。元のフィーチャがすべて存続すると仮定するのではなく、提案された出力解像度でクラス数、境界例、影響を受ける領域を比較します。
連続サーフェスの補間を理解する
バイリニア アプローチとキュービック アプローチでは、隣接する値をさまざまな方法で組み合わせます。連続画像や表面をより滑らかに見せることができますが、滑らかさだけが精度の独立した証拠ではありません。補間によりローカル値が変更されるため、一部のカーネルでは急激な遷移付近でオーバーシュートが発生する場合があります。断面と元のサンプルを使用して、屋根の端、堤防、有効なデータの境界を検査します。最も見た目に美しい結果を選択するのではなく、分析上の質問に適した動作を選択してください。
削減は別個の決定として扱う
より粗いラスターを作成する場合、寄与する観測値を要約する方法は、1 つのソース ピクセルをサンプリングする場合とは異なる質問に答えます。平均地表標高は、必ずしも最高の障害物または最低の排水ポイントであるとは限りません。ユーザーが必要とする統計を指定します。代表的な小さな構造と広範囲の均一領域をテストし、その外観の変化が意図的な情報の要約によるものなのか、それとも意図しない詳細の喪失によるものなのかを文書化します。
マスクと位置合わせを一緒にチェックする
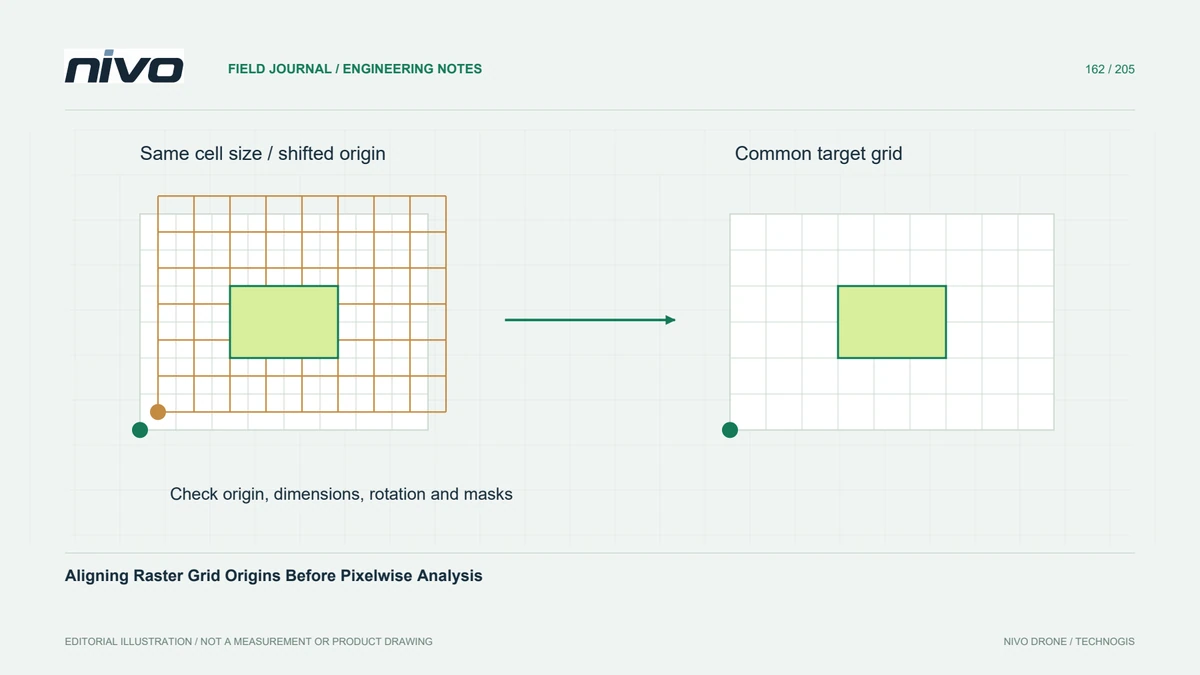
NoData、アルファ マスク、出力グリッドの位置は、どのソース ピクセルが寄与するかに影響します。除外領域の横の値は、完全なカバレッジに囲まれた値とは異なる動作をする可能性があります。メソッドを比較する前に、ソースの妥当性ルールを確認してください。すでに変更されているコピーを繰り返しリサンプリングするのではなく、実際的であれば、保存されたオリジナルから再投影します。最終的なラスターは以前の各操作の効果を継承するため、一見無害に見えるいくつかの変換は解釈を複雑にする可能性があります。
目的別の受け入れ例を記録する
仮説的な排水研究の場合は、エクスポート 処理手順を承認する前に、断面の固定セットと既知の参照場所で代替出力を比較します。メソッドが調査対象の変数となるように、同じ範囲、グリッド原点、ピクセル サイズを維持します。選択したアルゴリズムをその理論的根拠とソース バージョンとともに提供します。 GDAL のワープと変換のドキュメントには、利用可能な方法が記載されています。プロジェクト固有のチェックでは、その結果が実際に必要な情報を保持しているかどうかを確認します。