熱画像と RGB の視差:正しい検査対象に対応させる
原本、奥行きと観察条件を確かめ、画面の重ね合わせに頼らず両画像が同じ部材を示すか確認します。
同時記録と位置の対応を区別する
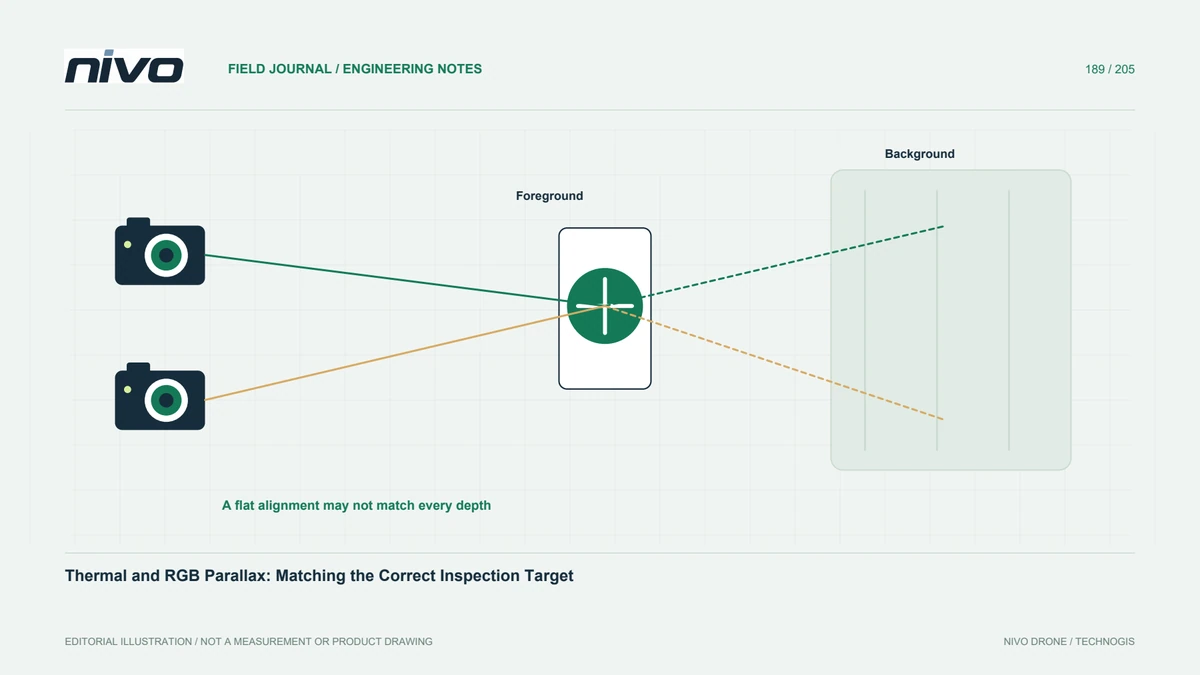
ほぼ同時に記録された 2 つのチャネルが、すべての画面座標で同じ位置を観測するとは限りません。視点、視野、シーンの深度が異なると、対応に影響を与える可能性があります。まず、ターゲットと各チャネルが貢献する証拠を定義します。組み合わせた表示は、ピクセル レベルの位置合わせを証明することなく、位置確認に役立つ場合があります。検査記録は、熱パターンが RGB 画像でのみ表示される詳細に起因するものであると判断する前に、どの物理コンポーネントが議論されているかを確立する必要があります。
実際のカメラ配置と観察関係を理解する
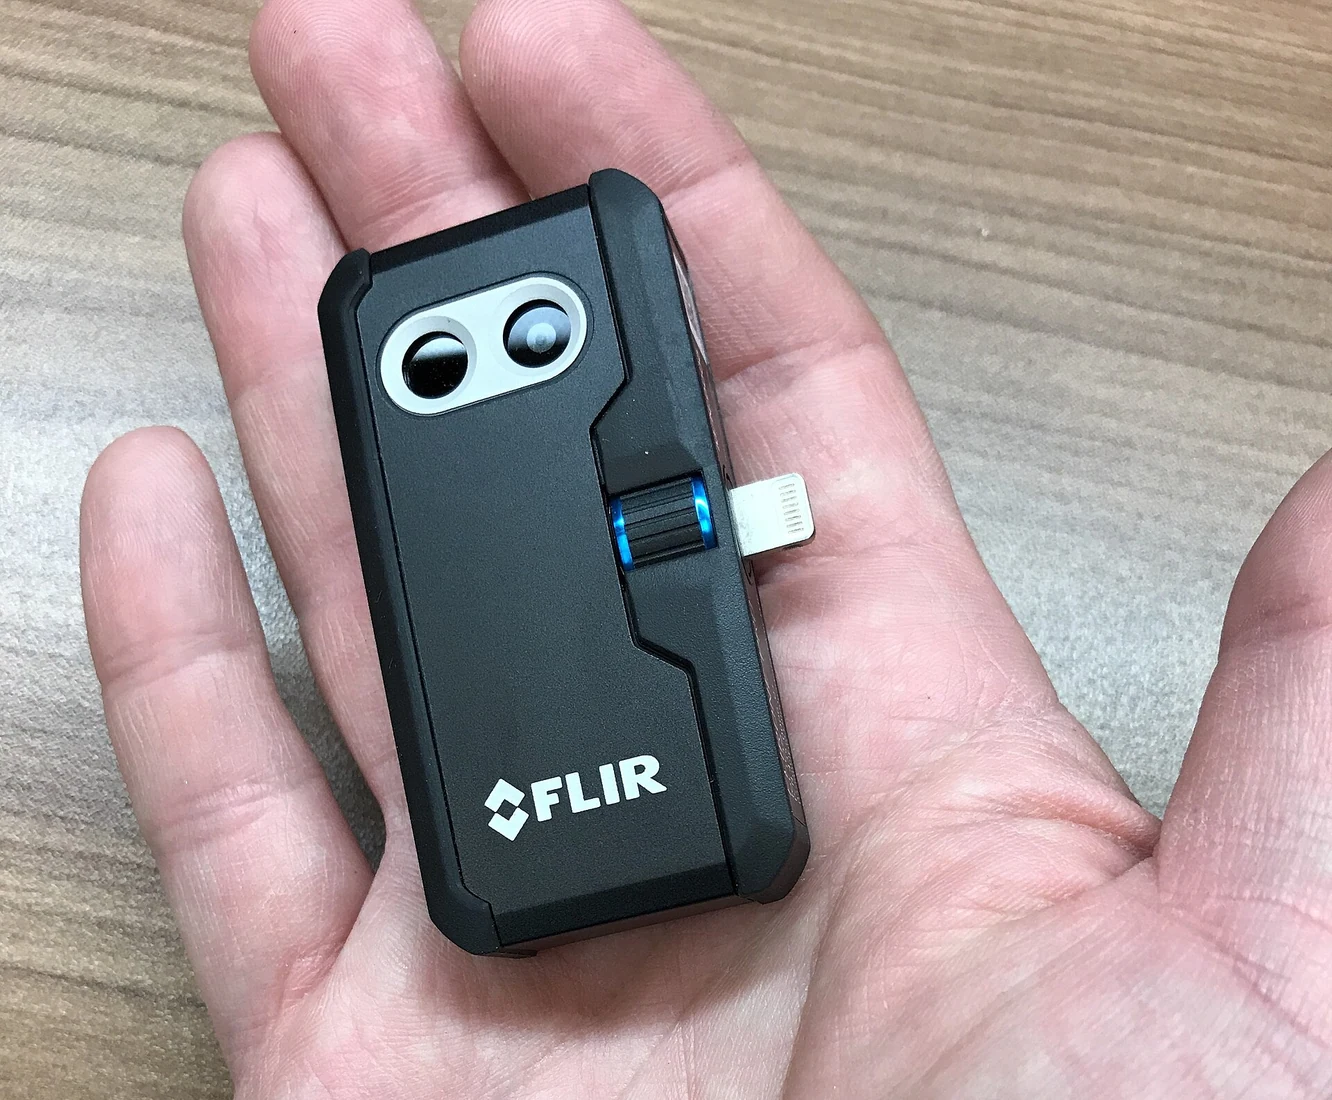
実際のペイロードのドキュメントと代表的なファイルを使用して、カメラのレイアウト、視野の違い、サポートされている位置合わせ動作を理解します。 FLIR は独自のシステムでのアライメント調整を文書化します。これらのコントロールが別のブランドに存在すると想定してはなりません。 MicaSense の位置合わせガイダンスは、奥行きによって別々のビュー間の関係が複雑になる理由も説明しています。これらの原則は、1 つの固定の平行移動ですべてのシーンと距離を調整できるという自動的な主張ではなく、機種別の試験を計画する根拠です。
奥行きの異なる対象で試す
さまざまな範囲の前景と背景の特徴を含む、制御された代表的なシーンを選択します。同じ認識可能なオブジェクトが両方の元のチャンネルにどのように表示されるかを調べます。観察条件と適用された変換を記録します。平らな壁では適切に見える一致でも、突出した設備や遠くの背景にあるオブジェクトの周囲では正しく維持されない可能性があります。対応が失敗する例は、オーバーレイを慎重に扱う必要がある条件を定義しているため、保存しておいてください。
部材単位で指摘の対応を確認する
重要な観察ごとに、両方のチャネルの構造コンテキストと隣接する特徴を比較します。十字線や色をブレンドしたスクリーンショットだけに依存しないでください。深さや視点が異なると、1 つのボルト付近の熱領域が別の部分に対応する場合があります。細部の写真には、位置を示す全景と原ファイルの識別情報を関連付けます。正確なコンポーネントが不明な場合は、レポート登録を完了するためだけに確定した資産の下位部材名を割り当てるのではなく、レビュー用にマークを付けます。
変換手順と原本を保管する
ペアのイラストに使用されるソフトウェア、位置合わせ設定、編集、およびエクスポートの選択内容を記録します。別の試験官が独自に対応関係をテストできるように、変更されていないオリジナルを保持してください。変換されたイメージには、リサンプリングされた領域やカバーされていない領域が含まれる場合があります。それらの制限を理解できるようにします。一致を評価するために必要なコンテキスト自体を切り取らないでください。分析値が関係する場合は、視覚的な一致を測定の同等性の十分な証拠として扱うのではなく、変換が意図した方法にどのような影響を与えるかを検証してください。
実用的な対応確認の手順を検収する
撮影に参加していないレビュー担当者に、サンプル証拠ペアから目的のコンポーネントを特定するよう依頼します。単なる平坦なキャリブレーション シーンだけでなく、困難な深度のケースも受け入れに含めます。タスクに対してチャネル マッチングが信頼できる場所と、追加のビューまたは別の方法が必要な場所を文書化します。これらの例については、NiVO の熱画像ペイロードに関するコンサルテーションの際に議論してください。得るべき成果は、適用範囲を明示した追跡可能な部材の対応です。全条件での画素対応を約束したり、未検証の重ね合わせから故障を診断したりしてはいけません。