热成像与 RGB 视差:确保对应到正确巡检目标
结合原片、场景深度和观察背景验证双通道目标对应,不把屏幕叠加效果当作像素级配准的证明。
区分同步记录与目标对应
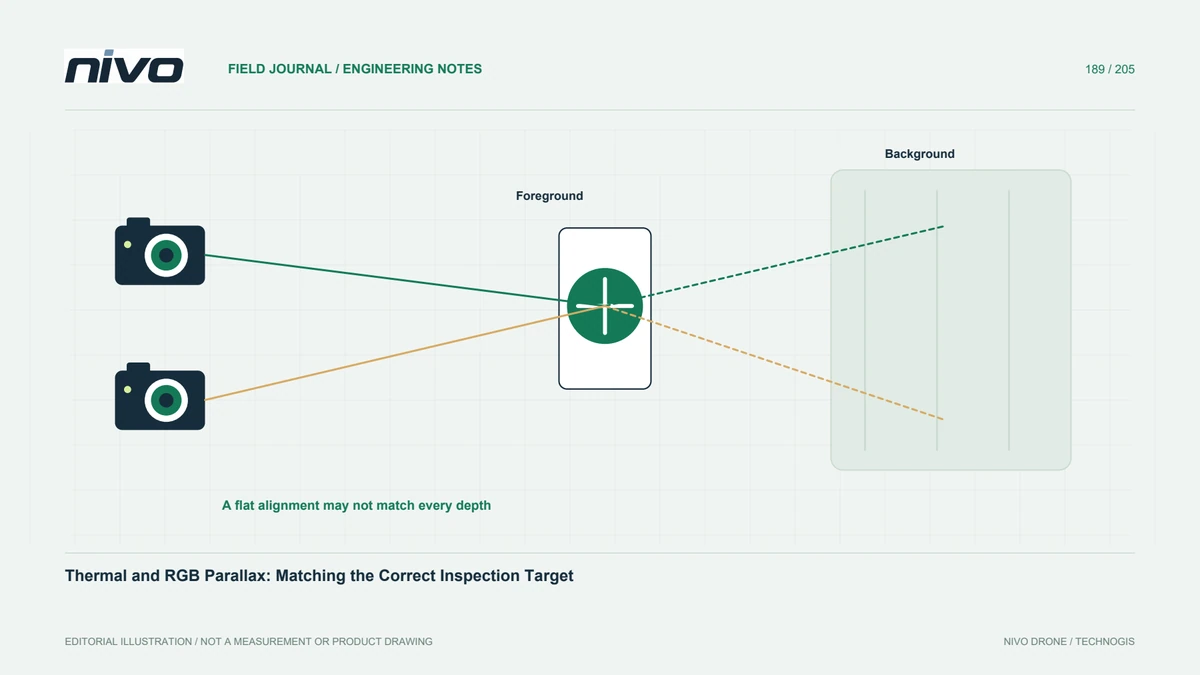
两个通道即使几乎同时记录,也未必在每个屏幕坐标观察相同地面位置。视点、视场和场景深度差异都会影响对应。先明确目标及各通道提供的证据;组合显示有助定位,却不能证明像素级对齐。把热模式归因于仅在 RGB 中清楚可见的细节前,巡检记录必须先确认所讨论的是哪个物理构件。时间接近只是记录关系的一部分,不能替代空间对应检查。
了解实际安装的观察关系
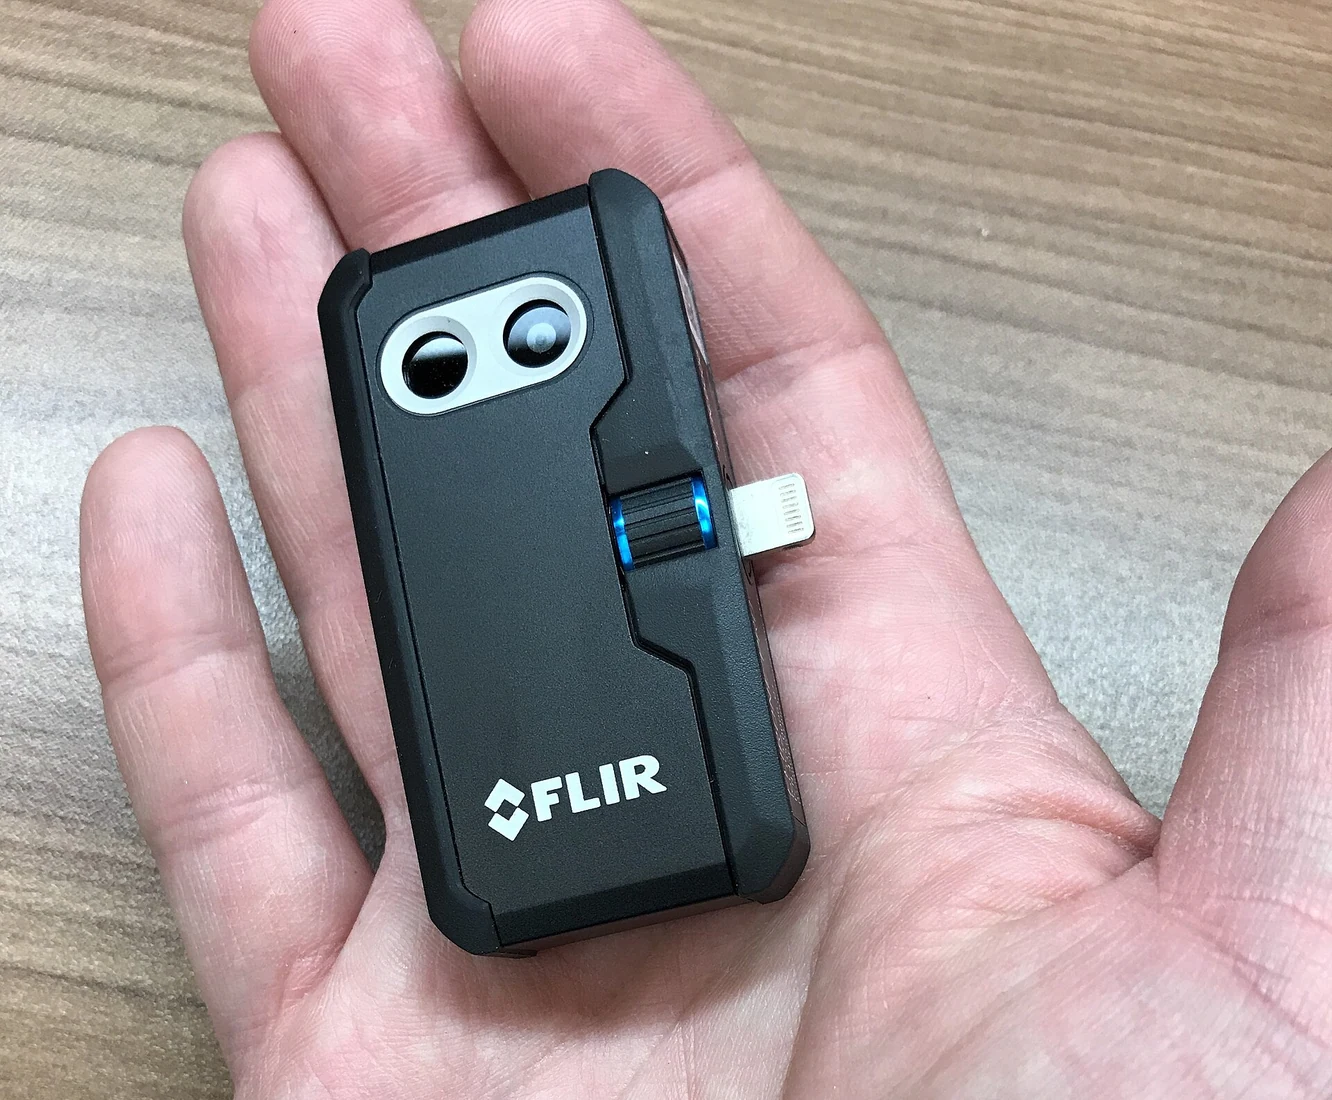
用真实载荷文档和样本理解相机布局、视场差异与设备支持的配准功能。FLIR 介绍了自身系统的对齐调整,但不能假设其他品牌也有同样控制。MicaSense 的配准指导也说明,深度会使不同视图之间的关系更复杂。这些原理支持开展设备专用试验,却不能证明一次固定平移就能对齐所有场景和距离。应确认实际系统如何工作,而不是把另一设备的界面操作当作本机能力。
使用具有前后景深度差的目标试验
选择受控、具有代表性的场景,包含不同距离的前景与背景特征,检查同一可识别对象在两个原始通道中的位置。记录观察条件及实施的变换。平墙上看似准确的匹配,在突出设备或远背景前的物体附近,可能不再成立。应保留对应失败的实例,因为它们界定了何时必须谨慎解释叠加图。试验不能只展示最容易重合的平面,否则难以发现实际构件附近的误配风险。
按具体构件复核每条重要发现
在两个通道中比较结构背景与邻近特征,不能只依赖十字准线或伪彩色混合截图。深度和视角不同,某个螺栓附近的热区域也可能实际属于另一部件。细节应关联定位照片和原始文件身份。若具体构件仍不确定,应标为待复核,不能只为填满报告台账就给出确定的子构件名称。定位的准确含义必须来自可检查的对应证据,而不是屏幕标记看起来恰好落在某处。
保留变换过程与未经修改的原片
记录成对插图使用的软件、配准设置、修改和导出方式,保留原片让其他检查人员独立验证对应。变换影像可能产生重采样或无覆盖区域,应清楚说明限制。不能裁掉评价匹配所需的背景。如果涉及分析数值,应检查变换对预期方法的影响,不能把视觉重合当作测量等价的充分证据。原片、变换与导出图之间的关系应可追溯,让接收方知道显示内容经历了什么处理。
验收可执行的目标匹配流程
请未参与采集的审核人员,从一组成对证据中识别目标构件。验收应包含复杂深度案例,而不只是平面标定场景。记录对应在哪些条件下满足任务,何时需要额外视图或其他方法,并在 NiVO 热载荷咨询中讨论这些样本。目标是建立边界清楚、能够追溯的构件关联,不能承诺所有条件下像素完全对应,也不能依据未经验证的叠加图直接诊断故障。