记录云台朝向,让巡检照片能够重新定位
保留相机朝向、设施身份、参考系、时间及原片关系,使近景照片能够追溯到正确物理构件。
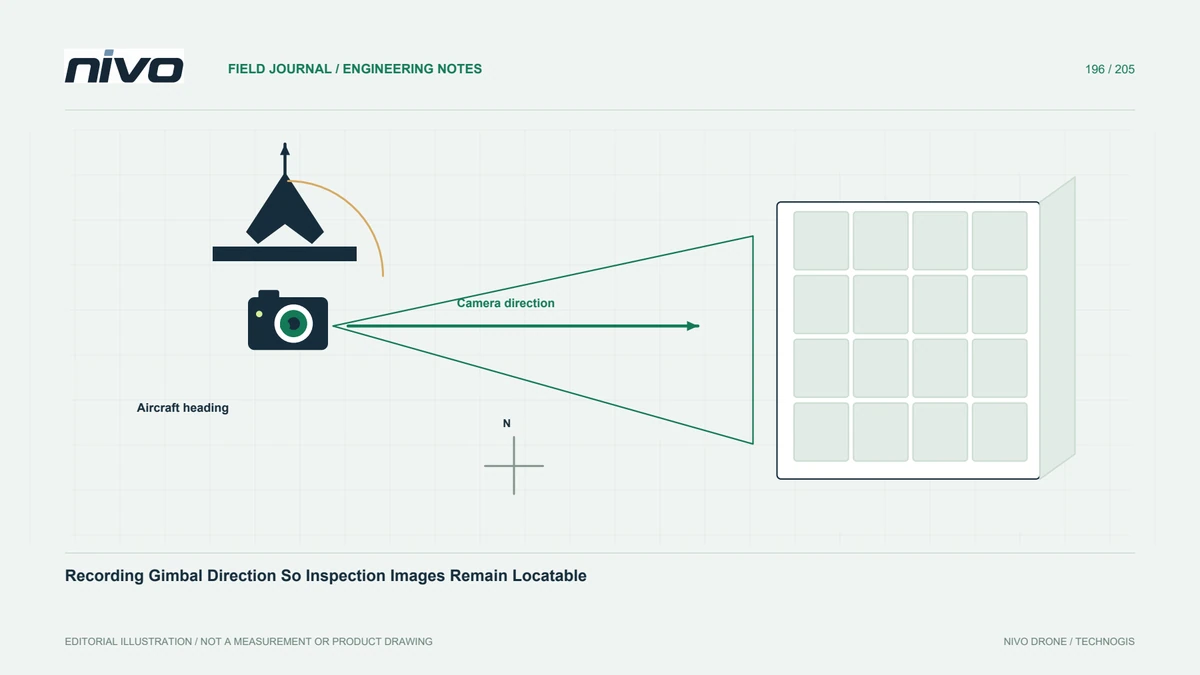
区分飞机航向与相机观察方向
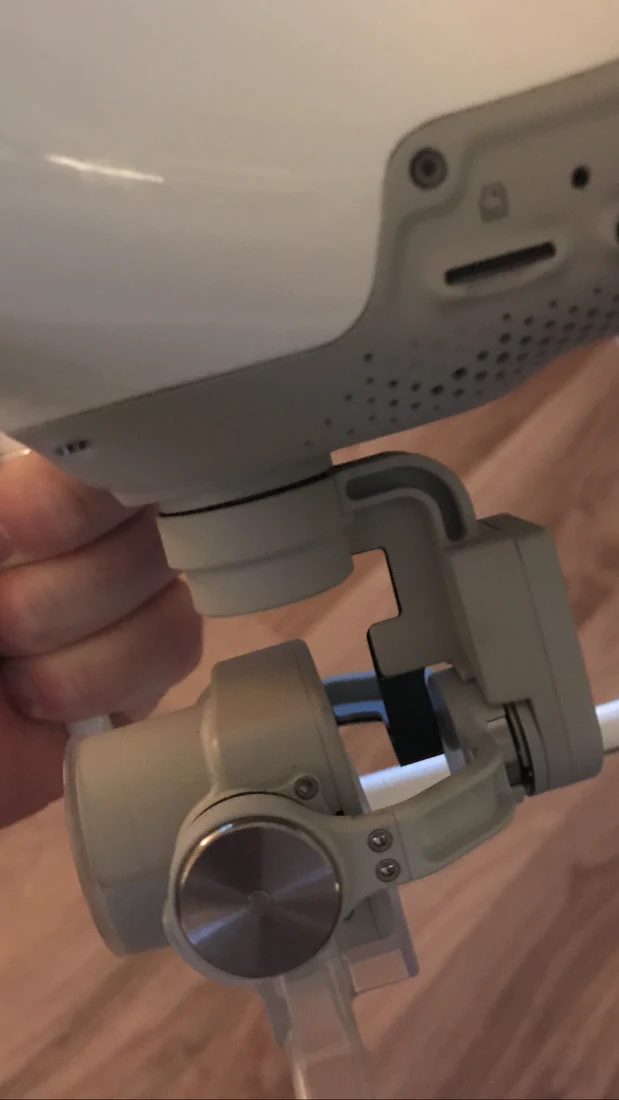
云台可以朝向与飞机前方不同的方向,因此仅靠航迹,未必能解释近景中拍到的是哪一面设施。先建立简单目标编号和定位照片,再保存可获得的相机方向信息,但不能用角度数据替代设施背景。目的是维持存储影像与检查人员之后需要找到的物理构件之间的有效联系。朝向记录可以辅助定位,具体构件仍应有清楚身份,避免同一航迹附近的相似目标被错误对应。
弄清角度采用什么参考系
相机角度可能相对机体或另一参考系表达,控制模式也可能改变关系。ArduPilot 文档区分云台控制,并介绍受支持接口中的姿态状态信息。应确认实际安装系统提供什么,以及参考系如何定义。不了解含义时,不能将屏幕角度直接抄进报告。一个数值看似精确却参考未知的角度,可能比明确的文字方向更误导,因此记录中应同时保留参数定义,而不只是一个带小数的数字。
同时验证记录与时间对应
对可识别目标拍摄受控序列,保留能够取得的云台和飞机记录,检查时间戳能否与原始文件可靠关联。移动相机的命令,并不必然证明曝光瞬间的实际朝向。应区分期望方向与测得或报告的状态,记录信息缺失和延迟问题。不能只因知道控制顺序,就为每张照片填入假定角度。试验需要验证证据之间的真实关系,避免将命令日志未经检查地解释为曝光时刻的姿态测量。
维持全景到细节的关联
采用约定的定位全景到近景顺序,并为有关文件设置同一个稳定发现编号。即使姿态元数据良好,这仍有价值,因为大致朝向也未必能区分重复墙板或构件。审核者应通过设施关系找到目标,而非仅靠飞行几何推算。保留未裁切全景及标明侧面、楼层、区段的现场备注,让近景能够返回可识别背景。角度与定位影像应相互补充,不能因为已有一种记录就删除另一种证据。
记录模式和配置的变化
保存影响控制、参考系、命名和文件关联的变更,查阅真实固件及集成说明,不能假设每种 SIYI 安装行为相同。缺少遥测时,应明确限制,并适当加强定位背景,不能编造元数据让档案看似完整。可复现配置记录有助解释,为何两个任务拥有不同朝向证据,以及哪些信息仍可合理比较。变更的时间与影响范围应能够查到,避免将旧配置的解释方法错误用于新的记录。
验收重新定位目标的流程
请未参与采集的技术人员利用设施台账、全景、细节和现有朝向记录,找到报告构件。验收应包含飞机和相机朝向不同的情况,全面投入前解决歧义。NiVO 云台载荷咨询可讨论这些代表性记录。应展示实际安装系统中清楚可查的证据链,不能宣称所有影像像素都能普遍直接定位,也不能声称仅靠相机角度就能自动识别构件。实际目标能否重新找到,才是这一移交流程的检验重点。