Vastleggen van de gimbalrichting, zodat inspectiebeelden lokaliseerbaar blijven
Houd de cameraoriëntatie, de identiteit van het item, referentieframes, timing en bron-bestandskoppelingen begrijpelijk, zodat een detailfoto kan worden herleid tot het fysieke doel.
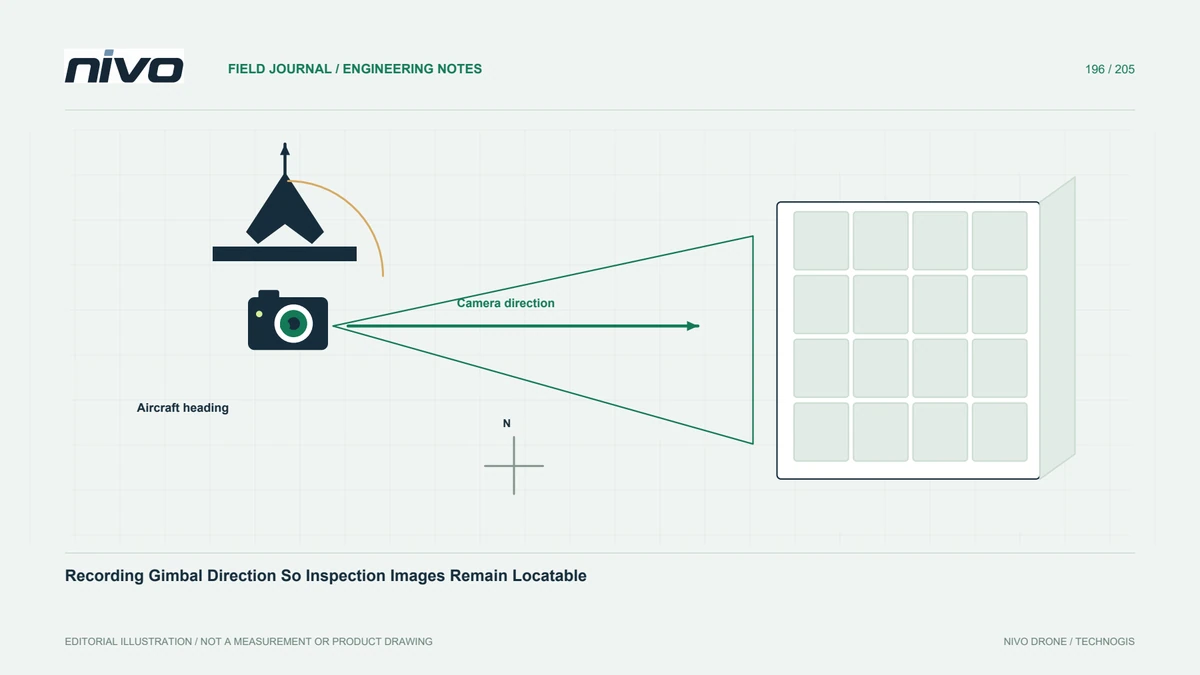
Scheid de koers van het vliegtuig van de camerarichting
Een cardanische ophanging kan wegkijken van de voorwaartse richting van het vliegtuig. Het vliegtuigspoor alleen kan daarom onvoldoende zijn om uit te leggen welk asset-oppervlak op een foto van dichtbij verschijnt. Begin met een eenvoudige doelidentiteit en locatieweergave. Neem waar mogelijk de camerarichting op, maar behandel deze niet als vervanging voor de context van het object. Het doel is om een bruikbare relatie te behouden tussen het opgeslagen beeld en de fysieke component die de onderzoeker later moet vinden.
Begrijp de oriëntatiereferentie
Camerahoeken kunnen worden uitgedrukt ten opzichte van het voertuig of een andere referentie, en besturingsmodi kunnen de relatie veranderen. ArduPilot-documentatie maakt onderscheid tussen gimbal-bedieningselementen en beschrijft statusinformatie in ondersteunde interfaces. Bevestig wat het daadwerkelijk geïnstalleerde systeem biedt en hoe het relevante referentiekader is gedefinieerd. Kopieer geen hoek van een weergave naar het rapport zonder de betekenis ervan te begrijpen. Een nauwkeurig uitziend getal met een onbekende referentie kan meer misleiden dan alleen een duidelijke beschrijvende richting.
Test opname en timing samen
Leg een gecontroleerde reeks identificeerbare doelen vast terwijl u de beschikbare gimbal- en vliegtuiggegevens behoudt. Controleer of tijdstempels en bronbestanden betrouwbaar kunnen worden gekoppeld. Een commando om de camera te bewegen bewijst niet noodzakelijkerwijs de oriëntatie ervan op het belichtingstijdstip. Onderscheid de gewenste richting van de gemeten of gerapporteerde status. Documenteer ontbrekende informatie en zorgen over latentie in plaats van elke beeldrij met een veronderstelde hoek te vullen, simpelweg omdat de controlereeks bekend was.
Houd overzicht-naar-detail-links bij
Gebruik een afgesproken volgorde van een overzicht voor locatiebepaling tot detailopnamen en wijs één stabiele bevinding-ID toe aan gerelateerde bestanden. Dit blijft waardevol, zelfs als er goede oriëntatie-metagegevens bestaan. Herhaalde panelen of componenten kunnen ondanks de geschatte camerarichting dubbelzinnig zijn. Een recensent moet het doelwit lokaliseren aan de hand van asset-relaties, en het niet alleen op basis van de vluchtgeometrie berekenen. Bewaar niet-bijgesneden overzichtsafbeeldingen en eventuele veldnotities die zijden, niveaus of segmenten identificeren die relevant zijn voor de observatie.
Documenteer modus- en configuratiewijzigingen
Registreer wijzigingen die van invloed zijn op de besturing, oriëntatiereferenties, naamgeving of bestandsrelaties. Bekijk de feitelijke firmware- en integratierichtlijnen in plaats van aan te nemen dat elke SIYI-installatie zich identiek gedraagt. Als telemetrie afwezig is, handhaaf dan een expliciete beperking en versterk waar nodig de lokalisatiecontext. Verzin geen metadata om het archief compleet te laten lijken. Een reproduceerbaar configuratierecord helpt verklaren waarom waarnemingen van twee missies verschillend oriëntatiebewijs hebben en wat nog steeds op verantwoorde wijze kan worden vergeleken.
Accepteer de workflow voor het terugvinden
Vraag een technicus die afwezig is bij de acquisitie om een gerapporteerd onderdeel te vinden met behulp van het activaregister, het overzicht, de details en het beschikbare oriëntatierecord. Voeg een geval toe waarin het vliegtuig en de camera in verschillende richtingen wijzen. Los onduidelijkheden op vóór volledige implementatie. Bespreek representatieve gegevens tijdens NiVO gimbal-payload-consultatie. Acceptatie moet een begrijpelijk bewijsspoor voor het geïnstalleerde systeem aantonen, zonder aanspraak te maken op universele directe geolocatie van elke beeldpixel of automatische identificatie van componenten alleen vanuit camerahoeken.