Aufzeichnen der Gimbal-Richtung, damit Inspektionsbilder lokalisierbar bleiben
Halten Sie Kameraausrichtung, Asset-Identität, Bezugsrahmen, Timing und Quelldatei-Links verständlich, damit eine Nahaufnahme zu seinem physischen Ziel zurückverfolgt werden kann.
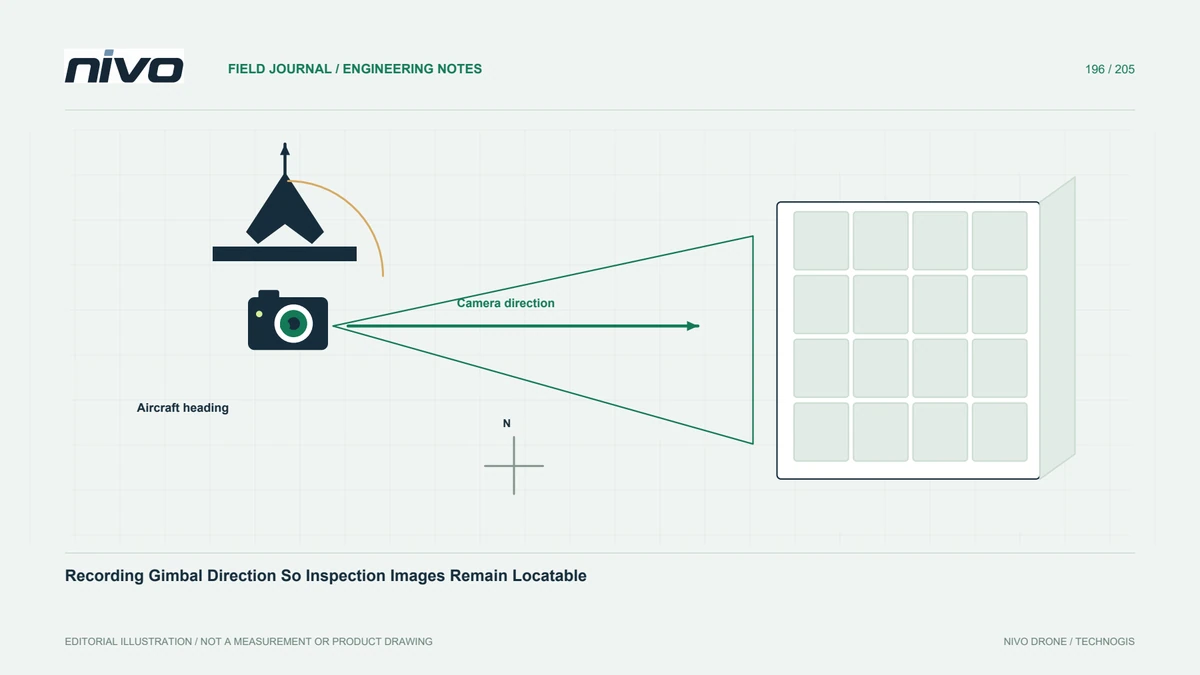
Trennen Sie Flugzeugkurs und Kamerarichtung
Ein Gimbal kann von der Vorwärtsrichtung des Flugzeugs wegschauen. Die Flugzeugspur allein reicht daher möglicherweise nicht aus, um zu erklären, welche Objektoberfläche auf einem Nahaufnahmefoto erscheint. Beginnen Sie mit einer einfachen Zielidentität und Ortungsansicht. Zeichnen Sie die Kamerarichtung auf, sofern verfügbar, aber betrachten Sie sie nicht als Ersatz für den Asset-Kontext. Der Zweck besteht darin, eine nutzbare Beziehung zwischen dem gespeicherten Bild und der physischen Komponente aufrechtzuerhalten, die der Prüfer später finden muss.
Verstehen Sie die Orientierungsreferenz
Kamerawinkel können relativ zum Fahrzeug oder einer anderen Referenz ausgedrückt werden, und Steuermodi können die Beziehung ändern. Die ArduPilot-Dokumentation unterscheidet die Gimbal-Steuerung und beschreibt Informationen zum Lagestatus in unterstützten Schnittstellen. Bestätigen Sie, was das tatsächlich installierte System bietet und wie der relevante Referenzrahmen definiert ist. Kopieren Sie keinen Blickwinkel aus einer Anzeige in den Bericht, ohne seine Bedeutung zu verstehen. Eine präzise aussehende Zahl mit unbekanntem Bezug kann mehr irreführen als eine klare beschreibende Richtung.
Testen Sie gemeinsam Aufnahme und Timing
Erfassen Sie eine kontrollierte Abfolge identifizierbarer Ziele und behalten Sie dabei die verfügbaren Gimbal- und Flugzeugdaten bei. Prüfen Sie, ob Zeitstempel und Quelldateien zuverlässig zugeordnet werden können. Ein Befehl zum Bewegen der Kamera beweist nicht unbedingt ihre Ausrichtung zum Zeitpunkt der Aufnahme. Unterscheiden Sie die gewünschte Richtung vom gemessenen oder gemeldeten Status. Dokumentieren Sie fehlende Informationen und Latenzprobleme, anstatt jede Bildzeile mit einem angenommenen Winkel zu füllen, nur weil die Steuersequenz bekannt war.
Behalten Sie Übersichts-zu-Detail-Links bei
Verwenden Sie eine vereinbarte Reihenfolge vom Auffinden des Kontexts bis zu den Nahdetails und weisen Sie allen zugehörigen Dateien eine stabile Fundidentität zu. Dies bleibt auch dann wertvoll, wenn gute Orientierungsmetadaten vorhanden sind. Wiederholte Panels oder Komponenten können trotz der ungefähren Kamerarichtung mehrdeutig sein. Ein Prüfer sollte das Ziel anhand der Asset-Beziehungen lokalisieren und nicht allein anhand der Fluggeometrie berechnen. Bewahren Sie unbeschnittene Übersichtsbilder und alle Feldnotizen auf, die Seiten, Ebenen oder Segmente identifizieren, die für die Beobachtung relevant sind.
Dokumentieren Sie Modus- und Konfigurationsänderungen
Zeichnen Sie Änderungen auf, die sich auf Steuerung, Ausrichtungsreferenzen, Benennung oder Dateibeziehungen auswirken. Sehen Sie sich die aktuelle Firmware und die Integrationsanleitung an, anstatt davon auszugehen, dass sich jede SIYI-Installation gleich verhält. Wenn keine Telemetrie vorhanden ist, behalten Sie eine explizite Einschränkung bei und verstärken Sie gegebenenfalls den Lokalisierungskontext. Erfinden Sie keine Metadaten, um das Archiv vollständig erscheinen zu lassen. Ein reproduzierbarer Konfigurationsdatensatz hilft zu erklären, warum Beobachtungen aus zwei Missionen unterschiedliche Orientierungsbeweise aufweisen und was dennoch sinnvoll verglichen werden kann.
Akzeptieren Sie den Arbeitsablauf zum Wiederauffinden
Bitten Sie einen Techniker, der nicht bei der Datenerfassung ist, eine gemeldete Komponente mithilfe des Anlagenregisters, der Übersicht, der Details und der verfügbaren Orientierungsaufzeichnungen zu finden. Schließen Sie einen Fall ein, in dem das Flugzeug und die Kamera in unterschiedliche Richtungen zeigen. Beheben Sie Unklarheiten vor der vollständigen Bereitstellung. Besprechen Sie repräsentative Aufzeichnungen während der NiVO-Gimbal-Nutzlast-Beratung. Die Abnahme sollte einen verständlichen Beweispfad für das installierte System nachweisen, ohne den Anspruch auf eine universelle direkte Geolokalisierung jedes Bildpixels oder eine automatische Identifizierung von Komponenten allein aus Kamerawinkeln zu erheben.