Grabación de la dirección del cardán para que las imágenes de inspección permanezcan localizables
Mantenga orientación, marcos de referencia, tiempos e identidades comprensibles para localizar el objetivo de cada detalle.
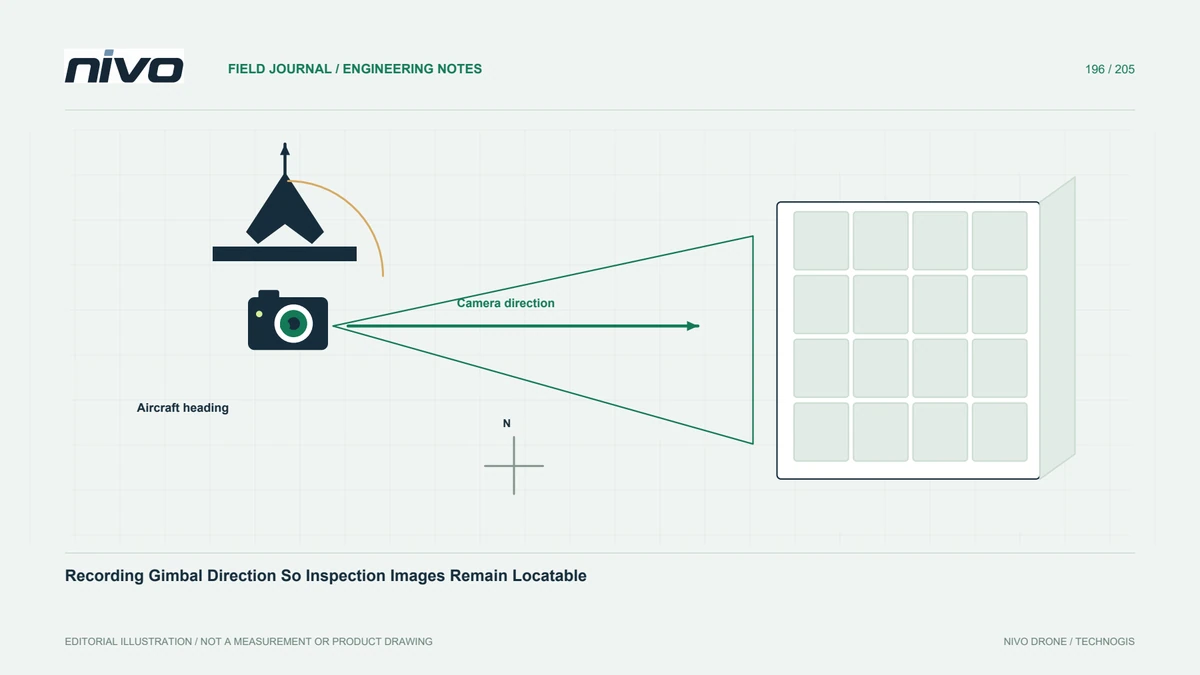
Distinga el rumbo de la aeronave de la dirección de la cámara
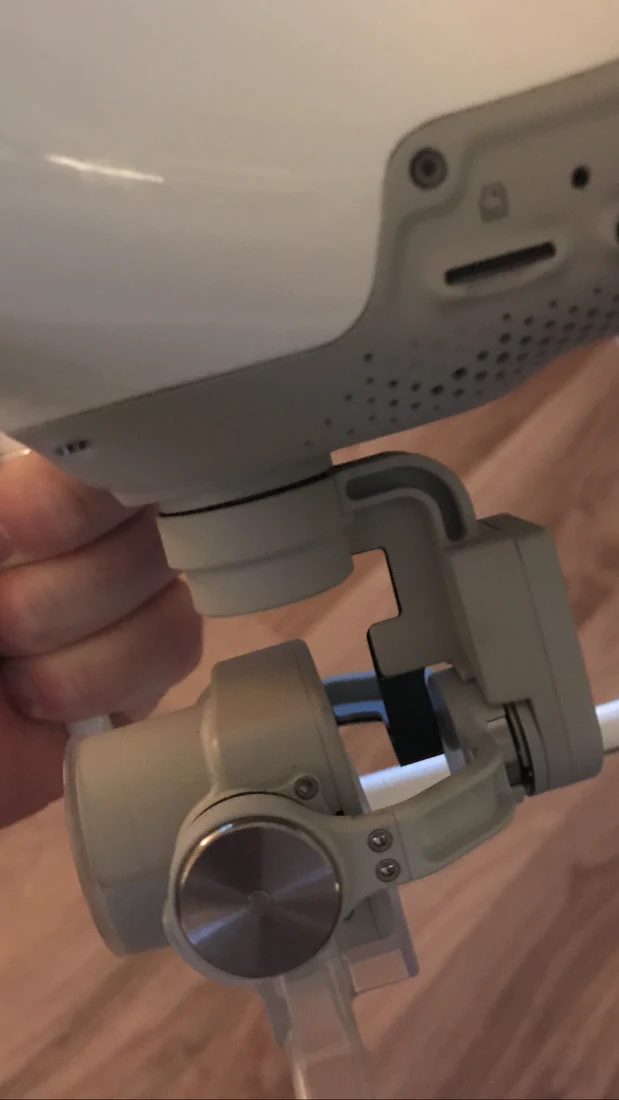
Un cardán puede mirar hacia otro lado desde la dirección de avance del avión. Por lo tanto, la trayectoria del avión por sí sola puede ser insuficiente para explicar qué superficie de activo aparece en una fotografía cercana. Comience con una identidad de destino simple y una vista de localización. Registre la dirección de la cámara cuando esté disponible, pero no la trate como un sustituto del contexto del activo. El propósito es preservar una relación utilizable entre la imagen guardada y el componente físico que el examinador debe encontrar posteriormente.
Comprender la referencia de orientación.
Los ángulos de la cámara se pueden expresar en relación con el vehículo u otra referencia, y los modos de control pueden cambiar la relación. La documentación de ArduPilot distingue los controles del cardán y describe la información de actitud y estado en las interfaces compatibles. Confirme lo que proporciona el sistema instalado real y cómo se define el marco de referencia relevante. No copie un ángulo de una visualización en el informe sin comprender su significado. Un número que parece preciso con una referencia desconocida puede inducir a error más que una dirección descriptiva clara.
Pruebe la grabación y el cronometraje juntos
Capture una secuencia controlada de objetivos identificables mientras conserva los registros de cardán y aeronave disponibles. Compruebe si las marcas de tiempo y los archivos fuente se pueden asociar de forma fiable. Una orden para mover la cámara no prueba necesariamente su orientación en el instante de exposición. Distinga la dirección deseada del estado medido o informado. Documente la información faltante y los problemas de latencia en lugar de llenar cada fila de imágenes con un ángulo supuesto simplemente porque se conocía la secuencia de control.
Mantenga enlaces de descripción general a detalles
Utilice una secuencia acordada desde la localización del contexto hasta la toma de detalle y asigne una identidad del hallazgo estable en los archivos relacionados. Esto sigue siendo valioso incluso cuando existen buenos metadatos de orientación. Los paneles o componentes repetidos pueden ser ambiguos a pesar de la dirección aproximada de la cámara. Un revisor debe localizar el objetivo a través de las relaciones de activos, no calcularlo únicamente a partir de la geometría del vuelo. Conserve imágenes generales sin recortar y cualquier nota de campo que identifique lados, niveles o segmentos relevantes para la observación.
Documente el modo y los cambios de configuración.
Registre los cambios que afectan el control, las referencias de orientación, los nombres o las relaciones de archivos. Revise el firmware real y la guía de integración en lugar de asumir que cada instalación de SIYI se comporta de manera idéntica. Si no hay telemetría, mantenga una limitación explícita y fortalezca el contexto de localización cuando corresponda. No invente metadatos para que el archivo parezca completo. Un registro de configuración reproducible ayuda a explicar por qué las observaciones de dos misiones tienen evidencia de orientación diferente y qué aún se puede comparar de manera responsable.
Aceptar el flujo de trabajo de reubicación
Pídale a un técnico ausente de la adquisición que encuentre un componente reportado utilizando el registro de activos, la descripción general, el detalle y el registro de orientación disponible. Incluya un caso en el que el avión y la cámara apunten en direcciones diferentes. Resuelva la ambigüedad antes del despliegue completo. Analice los registros representativos durante la consulta sobre la carga útil del cardán NiVO. La aceptación debe demostrar un rastro de evidencia comprensible para el sistema instalado, sin pretender la geolocalización directa universal de cada píxel de la imagen o la identificación automática de componentes únicamente desde los ángulos de la cámara.