บันทึกทิศทางกิมบอลเพื่อให้ตามหาตำแหน่งภาพตรวจสอบได้
บันทึกทิศกล้อง รหัสสินทรัพย์ กรอบอ้างอิง เวลา และลิงก์ต้นฉบับอย่างเข้าใจได้ เพื่อเชื่อมภาพระยะใกล้กับเป้าหมายจริง
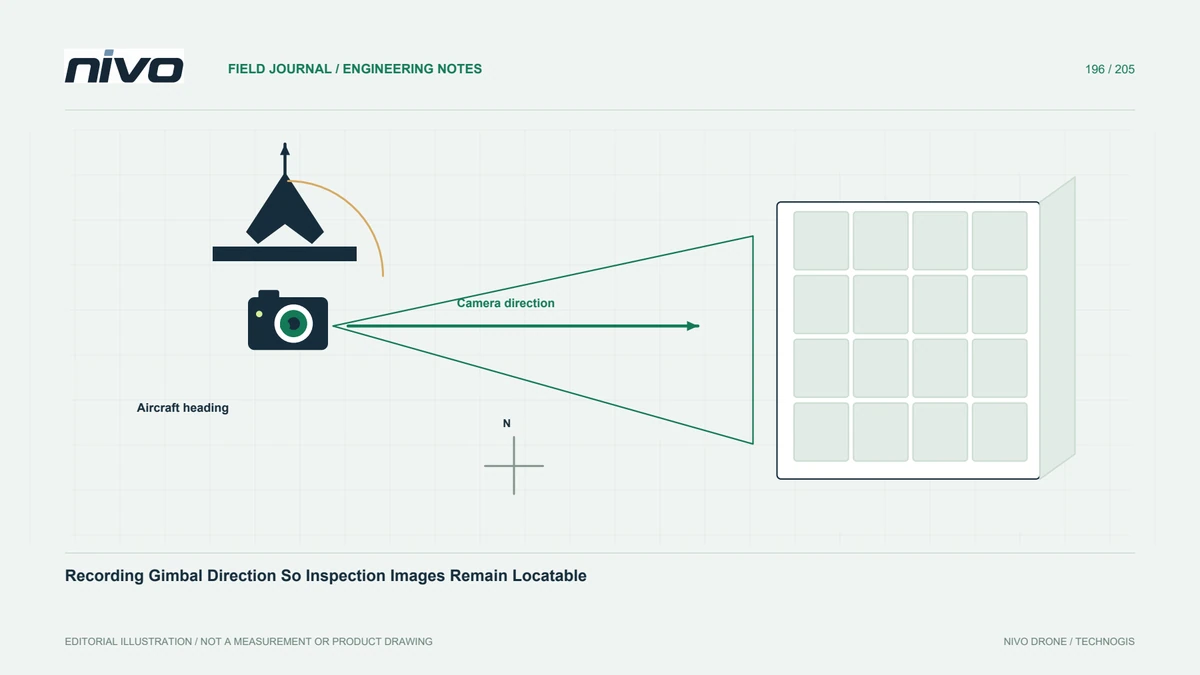
แยกหัวเครื่องออกจากทิศกล้อง
ไม้กันสั่นสามารถมองออกไปจากทิศทางไปข้างหน้าของเครื่องบินได้ แนวทางบินของเครื่องเพียงอย่างเดียวอาจไม่เพียงพอที่จะอธิบายว่าพื้นผิวของสินทรัพย์ใดปรากฏในภาพถ่ายระยะใกล้ เริ่มต้นด้วยข้อมูลระบุตัวตนเป้าหมายแบบง่ายและมุมมองการระบุตำแหน่ง บันทึกทิศทางของกล้องหากมี แต่อย่าถือเป็นการทดแทนบริบทของสินทรัพย์ จุดประสงค์คือเพื่อรักษาความสัมพันธ์ที่ใช้งานได้ระหว่างภาพที่บันทึกไว้กับส่วนประกอบทางกายภาพที่ผู้ตรวจสอบจะต้องค้นหาในภายหลัง
เข้าใจกรอบอ้างอิงทิศทาง
มุมกล้องสามารถแสดงโดยสัมพันธ์กับยานพาหนะหรือข้อมูลอ้างอิงอื่นๆ และโหมดควบคุมสามารถเปลี่ยนความสัมพันธ์ได้ เอกสาร ArduPilot จะแยกแยะการควบคุม gimbal และอธิบายข้อมูลสถานะการวางตัวเชิงมุมในอินเทอร์เฟซที่รองรับ ยืนยันว่าระบบที่ติดตั้งจริงให้อะไรบ้าง และกำหนดกรอบอ้างอิงที่เกี่ยวข้องอย่างไร อย่าคัดลอกมุมจากจอแสดงผลลงในรายงานโดยไม่เข้าใจความหมายของมุมนั้น ตัวเลขที่ดูแม่นยำแต่ไม่ทราบการอ้างอิงอาจทำให้เข้าใจผิดได้มากกว่าคำอธิบายที่ชัดเจน
ทดสอบการบันทึกพร้อมการจับเวลา
จับภาพลำดับเป้าหมายในการทดสอบที่ควบคุมเงื่อนไขได้ที่สามารถระบุตัวตนได้ในขณะที่ยังคงรักษาบันทึก gimbal และเครื่องบินที่มีอยู่ ตรวจสอบว่าการประทับเวลาและไฟล์ต้นฉบับสามารถเชื่อมโยงได้อย่างน่าเชื่อถือหรือไม่ คำสั่งให้ขยับกล้องไม่จำเป็นต้องพิสูจน์การวางแนวของกล้องณ ขณะเปิดรับแสง แยกแยะทิศทางที่ต้องการจากสถานะที่วัดได้หรือรายงาน บันทึกข้อมูลที่ขาดหายไปและข้อกังวลด้านเวลาแฝง แทนที่จะเติมทุกแถวรูปภาพด้วยมุมที่สันนิษฐานเพียงเพราะทราบลำดับการควบคุม
เก็บลิงก์จากภาพรวมถึงรายละเอียด
ใช้ลำดับที่ตกลงกันไว้ตั้งแต่บริบทการค้นหาไปจนถึงภาพรายละเอียดระยะใกล้ และกำหนดรหัสข้อค้นพบที่มั่นคงให้กับไฟล์ที่เกี่ยวข้อง สิ่งนี้ยังคงมีคุณค่าแม้ว่าจะมีข้อมูลเมตาการวางแนวที่ดีก็ตาม แผงหรือส่วนประกอบที่ซ้ำกันอาจไม่ชัดเจนแม้จะมีทิศทางกล้องโดยประมาณก็ตาม ผู้ตรวจสอบควรค้นหาเป้าหมายผ่านความสัมพันธ์ของสินทรัพย์ ไม่ใช่คำนวณจากเรขาคณิตการบินเพียงอย่างเดียว เก็บภาพภาพรวมที่ไม่ได้ครอบตัดและบันทึกภาคสนามที่ระบุด้าน ระดับ หรือส่วนที่เกี่ยวข้องกับการสังเกต
บันทึกโหมดและการเปลี่ยนชุดตั้งค่า
บันทึกการเปลี่ยนแปลงที่ส่งผลต่อการควบคุม การอ้างอิงการวางแนว การตั้งชื่อ หรือความสัมพันธ์ของไฟล์ ตรวจสอบเฟิร์มแวร์จริงและคำแนะนำในการบูรณาการ แทนที่จะคิดว่าการติดตั้ง SIYI ทุกรายการมีพฤติกรรมเหมือนกัน หากไม่มีการตรวจวัดระยะไกล ให้รักษาข้อจำกัดที่ชัดเจนและเสริมสร้างบริบทในการค้นหาตามความเหมาะสม อย่าสร้างข้อมูลเมตาเพื่อทำให้ไฟล์เก็บถาวรปรากฏเสร็จสมบูรณ์ บันทึกการกำหนดค่าที่ทำซ้ำได้ช่วยอธิบายว่าทำไมการสังเกตจากสองภารกิจจึงมีหลักฐานการวางแนวที่แตกต่างกัน และสิ่งใดที่ยังสามารถเปรียบเทียบได้อย่างมีความรับผิดชอบ
ทดสอบขั้นตอนค้นหาเป้าหมายอีกครั้ง
ขอให้ช่างเทคนิคที่ไม่ได้ร่วมถ่ายภาพค้นหาส่วนประกอบที่รายงานโดยใช้ทะเบียนสินทรัพย์ ภาพรวม รายละเอียด และบันทึกการวางแนวที่มีอยู่ รวมถึงกรณีที่เครื่องบินและกล้องชี้ไปในทิศทางที่ต่างกัน แก้ไขความคลุมเครือก่อนที่จะปรับใช้เต็มรูปแบบ หารือเกี่ยวกับบันทึกตัวอย่างที่เป็นตัวแทนในระหว่างการให้คำปรึกษาเกี่ยวกับน้ำหนักบรรทุกของกิมบอลของ NiVO การยอมรับควรแสดงให้เห็นหลักฐานที่เข้าใจได้สำหรับระบบที่ติดตั้ง โดยไม่ต้องอ้างสิทธิ์การระบุตำแหน่งทางภูมิศาสตร์โดยตรงที่เป็นสากลของทุกพิกเซลภาพ หรือการระบุส่วนประกอบอัตโนมัติจากมุมกล้องเพียงอย่างเดียว