Enregistrement de la direction du cardan afin que les images d'inspection restent localisables
Conservez orientation, cadres de référence, temps et identifiants compréhensibles pour retrouver la cible de chaque image rapprochée.
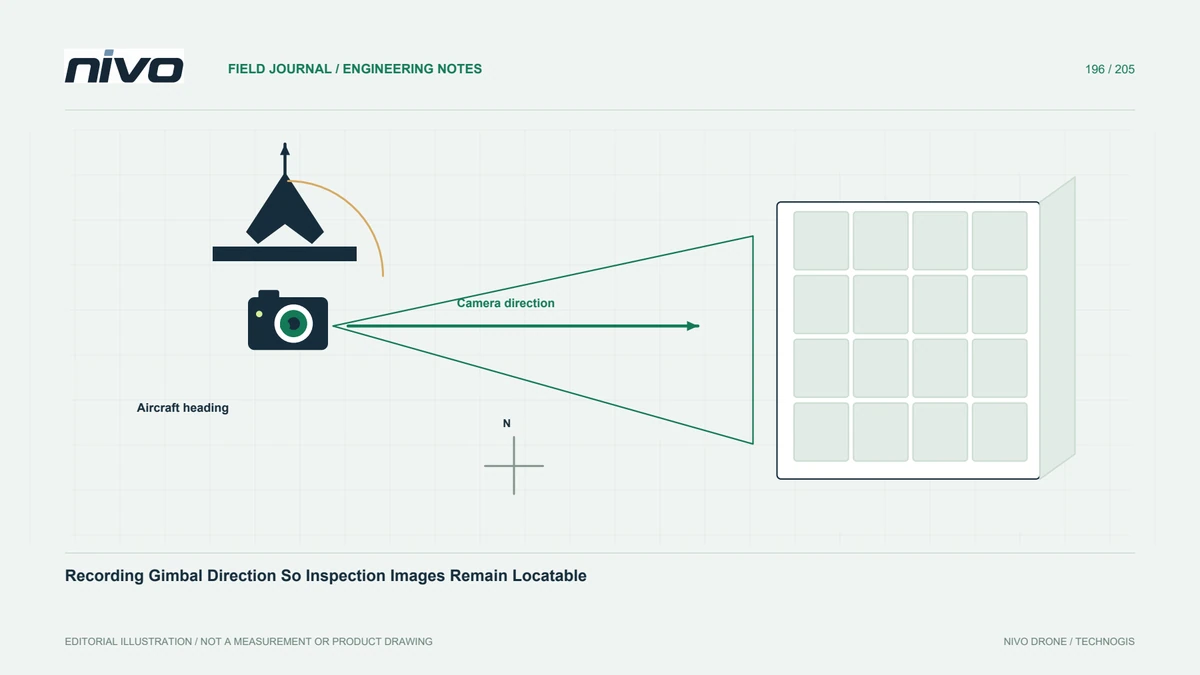
Séparer le cap de l'avion de la direction de la caméra
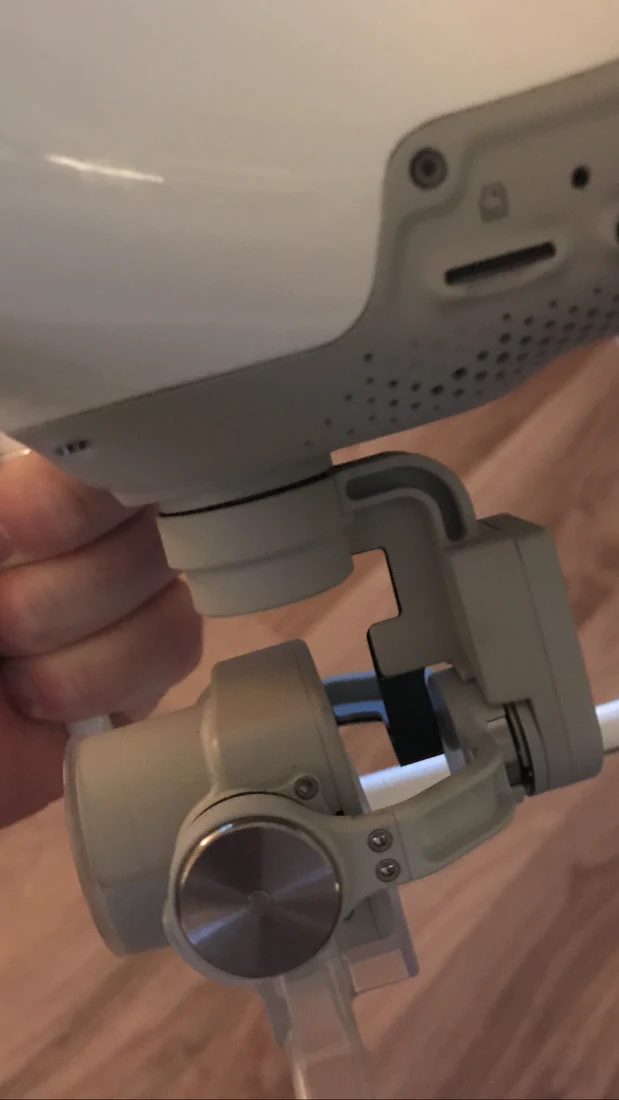
Un cardan peut détourner le regard de la direction avant de l'avion. La trace de l’avion à elle seule peut donc s’avérer insuffisante pour expliquer quelle surface d’actif apparaît sur une photographie rapprochée. Commencez par une simple identité de cible et une vue de localisation. Enregistrez la direction de la caméra lorsqu’elle est disponible, mais ne la traitez pas comme un substitut au contexte de l’actif. Le but est de préserver une relation utilisable entre l'image enregistrée et le composant physique que l'examinateur devra retrouver ultérieurement.
Comprendre la référence d'orientation
Les angles de caméra peuvent être exprimés par rapport au véhicule ou à une autre référence, et les modes de contrôle peuvent modifier la relation. La documentation ArduPilot distingue les commandes de cardan et décrit les informations d'attitude et d'état dans les interfaces prises en charge. Confirmez ce que fournit le système réellement installé et comment le cadre de référence pertinent est défini. Ne copiez pas un angle d'un affichage dans le rapport sans en comprendre la signification. Un numéro d'apparence précise avec une référence inconnue peut induire en erreur plus qu'une indication descriptive claire.
Testez l’enregistrement et le timing ensemble
Capturez une séquence contrôlée de cibles identifiables tout en conservant les enregistrements disponibles du cardan et de l'avion. Vérifiez si les horodatages et les fichiers sources peuvent être associés de manière fiable. Une commande de déplacement de la caméra ne prouve pas nécessairement son orientation à l'instant d'exposition. Distinguer la direction souhaitée de l’état mesuré ou signalé. Documentez les informations manquantes et les problèmes de latence plutôt que de remplir chaque ligne d'image avec un angle supposé simplement parce que la séquence de contrôle était connue.
Conserver les liens aperçu-détail
Utilisez une séquence convenue depuis le contexte de localisation jusqu'aux détails proches et attribuez une identité de constat stable aux fichiers associés. Cela reste précieux même lorsqu’il existe de bonnes métadonnées d’orientation. Les panneaux ou composants répétés peuvent être ambigus malgré la direction approximative de la caméra. Un examinateur doit localiser la cible grâce aux relations entre les actifs, et non la calculer à partir de la seule géométrie de vol. Conservez les images d’aperçu non recadrées et toutes les notes de terrain identifiant les côtés, les niveaux ou les segments pertinents pour l’observation.
Documenter les changements de mode et de configuration
Enregistrez les modifications affectant le contrôle, les références d’orientation, la dénomination ou les relations entre les fichiers. Consultez le micrologiciel actuel et les instructions d'intégration plutôt que de supposer que chaque installation SIYI se comporte de manière identique. Si la télémétrie est absente, conservez une limitation explicite et renforcez le contexte de localisation le cas échéant. N’inventez pas de métadonnées pour donner l’impression que l’archive est complète. Un enregistrement de configuration reproductible aide à expliquer pourquoi les observations de deux missions ont des preuves d'orientation différentes et ce qui peut encore être comparé de manière responsable.
Acceptez le workflow de relocalisation
Demandez à un technicien absent lors de l'acquisition de trouver un composant signalé à l'aide du registre des actifs, de l'aperçu, des détails et de l'enregistrement d'orientation disponible. Incluez un cas où l'avion et la caméra pointent dans des directions différentes. Résolvez l’ambiguïté avant le déploiement complet. Discutez des enregistrements représentatifs lors de la consultation de la charge utile du cardan NiVO. L'acceptation doit démontrer une preuve compréhensible du système installé, sans revendiquer une géolocalisation directe universelle de chaque pixel de l'image ou une identification automatique des composants à partir des seuls angles de caméra.