검사 사진을 찾을 수 있도록 짐벌 방향 기록
카메라 방향, 자산 번호, 기준계, 시각과 원본 연결을 보존하여 근접 사진을 실제 구성품까지 추적합니다.
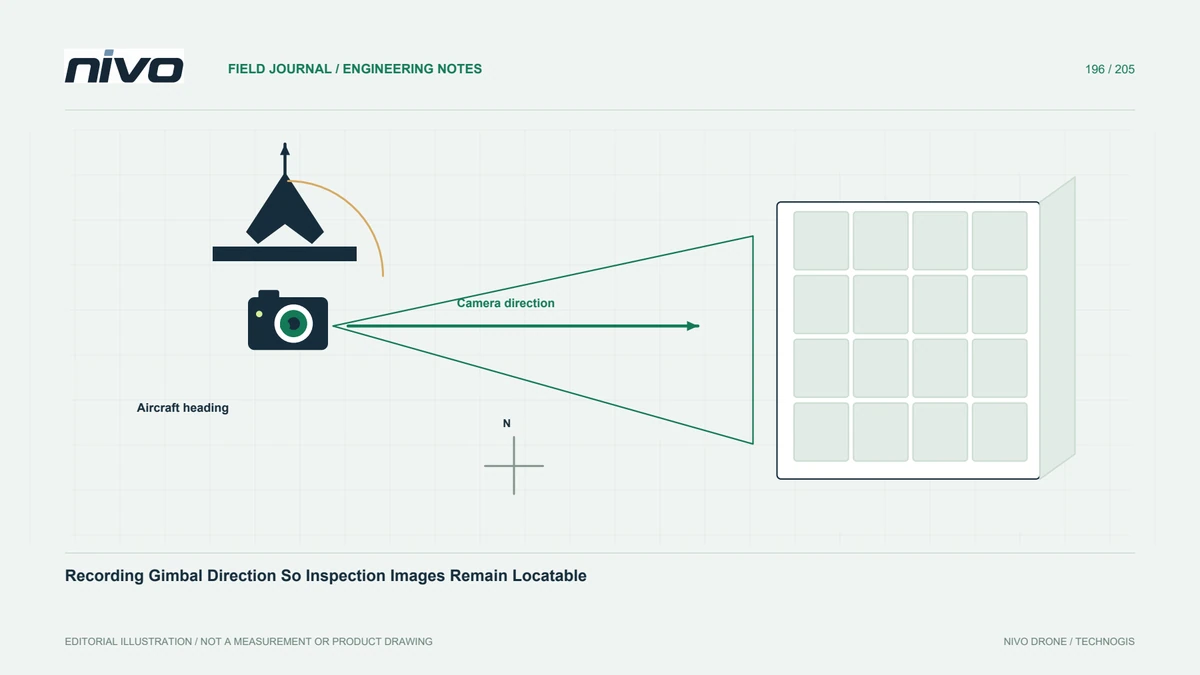
항공기 기수와 카메라 방향을 구분하기
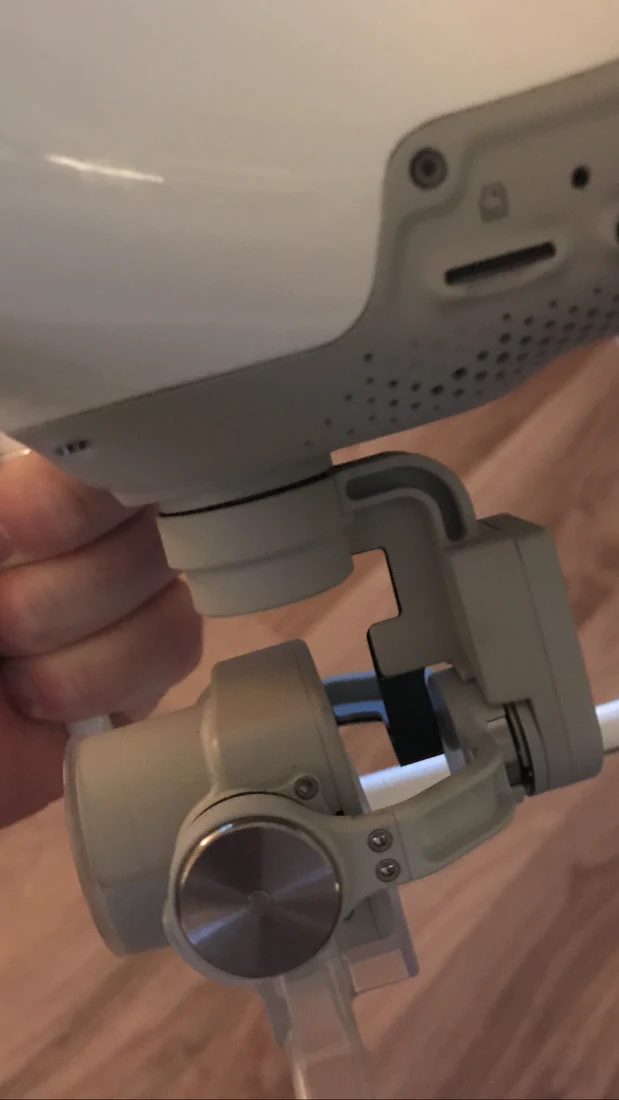
짐벌은 항공기 전방과 다른 방향을 볼 수 있으므로 비행 경로만으로 근접 사진의 자산 면을 설명하기 부족할 수 있습니다. 간단한 대상 번호와 위치 확인 사진부터 만듭니다. 가용 카메라 방향을 기록하되 자산 맥락을 대체하지 않습니다. 목적은 저장 영상과 검사자가 다시 찾아야 할 물리 구성품의 관계를 보존하는 것입니다. 같은 경로 주변의 비슷한 대상을 각도만으로 확정하지 않아야 합니다.
방향 기준계를 이해하기
카메라 각도는 기체나 다른 기준에 상대적일 수 있고 제어 모드에 따라 관계가 변합니다. ArduPilot는 짐벌 제어와 지원 인터페이스의 자세 상태를 설명합니다. 실제 설치가 제공하는 정보와 기준계 정의를 확인합니다. 의미를 모르는 각도를 화면에서 보고서로 옮기지 않습니다. 기준을 모르는 정밀 숫자는 명확한 설명 방향보다 오해를 만들 수 있으므로 매개변수 정의도 함께 보존합니다.
기록과 시간 대응을 함께 시험하기
식별 가능한 대상의 통제된 촬영 순서와 가용 짐벌 및 항공기 기록을 남겨 시간과 원본이 안정적으로 연결되는지 확인합니다. 이동 명령은 노출 순간의 실제 방향을 반드시 입증하지 않습니다. 목표 방향과 측정 또는 보고 상태를 구분합니다. 제어 순서를 안다는 이유로 모든 행에 가정 각도를 채우지 말고 누락 정보와 지연을 기록합니다. 시간 매칭 자체도 검증할 관계입니다.
전체에서 세부로 가는 연결을 유지하기
합의한 전체 위치 사진부터 근접 세부 순서를 쓰고 관련 파일에 안정적인 발견 번호를 부여합니다. 좋은 방향 메타데이터가 있어도 반복 패널과 구성품은 모호할 수 있습니다. 검토자는 비행 기하 계산만이 아니라 자산 관계로 대상을 찾아야 합니다. 자르지 않은 전체 사진과 면, 층이나 구간의 현장 메모를 보존합니다. 방향과 위치 자료는 서로 보완하며 한쪽이 있다고 다른 근거를 버리지 않습니다.
모드와 구성 변경을 기록하기
제어, 방향 참조, 이름이나 파일 관계를 바꾸는 사건을 남기고 실제 펌웨어 및 통합 안내를 검토합니다. 모든 SIYI 설치가 같다고 가정하지 않습니다. 원격 측정이 없으면 제한을 표시하고 적절한 위치 맥락을 보강합니다. 보관 자료를 완전하게 보이려고 메타데이터를 만들지 않습니다. 구성 기록은 두 임무의 방향 근거가 다른 이유와 아직 비교 가능한 내용을 설명할 수 있어야 합니다.
대상 재확인 절차를 검수하기
촬영하지 않은 기술자에게 대장, 전체, 세부와 방향 기록으로 보고 구성품을 찾게 합니다. 항공기와 카메라가 다른 방향인 사례를 포함하고 전체 적용 전에 모호함을 해결합니다. NiVO 짐벌 상담에 대표 기록을 제시합니다. 검수는 실제 설치에서 이해 가능한 근거 경로를 입증해야 합니다. 모든 영상 픽셀의 보편적 직접 위치 추정이나 카메라 각도만으로 자동 구성품 식별을 약속하지 않습니다.