जिम्बल दिशा को रिकॉर्ड करना ताकि निरीक्षण छवियाँ फिर से खोजी जा सकें
कैमरा ओरिएंटेशन, संपत्ति की पहचान, संदर्भ फ़्रेम, समय और स्रोत-फ़ाइल लिंक को समझने योग्य रखें ताकि एक करीबी छवि को उसके भौतिक लक्ष्य पर वापस खोजा जा सके।
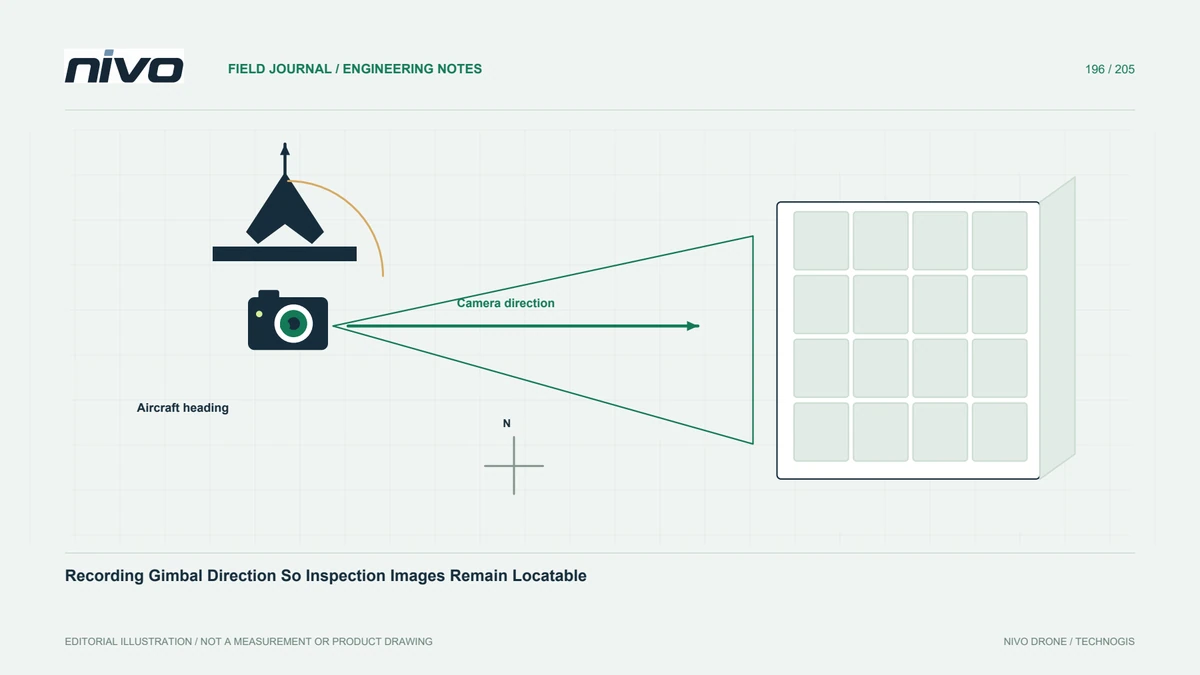
विमान की उड़ान-दिशा और कैमरे की दिशा में अंतर करें
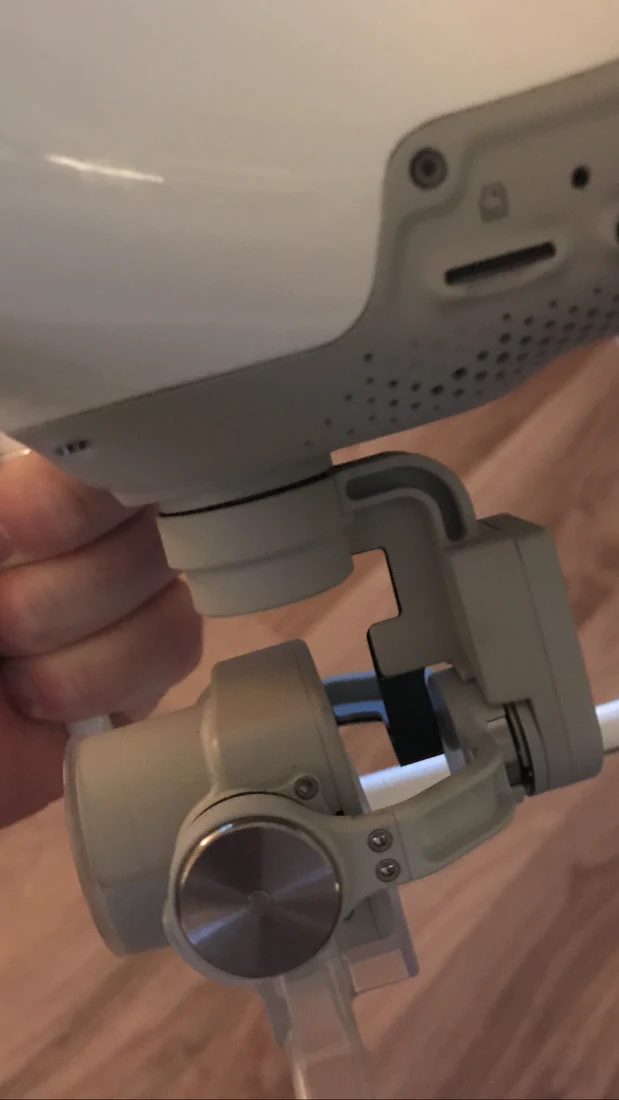
एक जिम्बल विमान की आगे की दिशा से दूर देख सकता है। इसलिए अकेले विमान ट्रैक यह समझाने के लिए अपर्याप्त हो सकता है कि करीबी तस्वीर में कौन सी संपत्ति की सतह दिखाई देती है। एक सरल लक्ष्य पहचान और स्थान निर्धारण दृश्य से शुरुआत करें। जहां उपलब्ध हो वहां कैमरा दिशा रिकॉर्ड करें, लेकिन इसे परिसंपत्ति संदर्भ के विकल्प के रूप में न मानें। इसका उद्देश्य सहेजी गई छवि और भौतिक घटक के बीच एक उपयोगी संबंध को संरक्षित करना है जिसे परीक्षक को बाद में ढूंढना होगा।
ओरिएंटेशन संदर्भ को समझें
कैमरा कोणों को वाहन या किसी अन्य संदर्भ के सापेक्ष व्यक्त किया जा सकता है, और नियंत्रण मोड संबंध को बदल सकते हैं। ArduPilot दस्तावेज़ीकरण जिम्बल नियंत्रणों को अलग करता है और समर्थित इंटरफेस में अभिविन्यास और स्थिति की जानकारी का वर्णन करता है। पुष्टि करें कि वास्तविक स्थापित सिस्टम क्या प्रदान करता है और प्रासंगिक संदर्भ फ़्रेम को कैसे परिभाषित किया गया है। किसी प्रदर्शन के किसी कोण का अर्थ समझे बिना उसे रिपोर्ट में कॉपी न करें। किसी अज्ञात संदर्भ के साथ एक सटीक दिखने वाली संख्या स्पष्ट वर्णनात्मक दिशा से अधिक गुमराह कर सकती है।
रिकॉर्डिंग और टाइमिंग का एक साथ परीक्षण करें
उपलब्ध जिम्बल और विमान रिकॉर्ड को बनाए रखते हुए पहचाने जाने योग्य लक्ष्यों का नियंत्रित अनुक्रम कैप्चर करें। जांचें कि क्या टाइमस्टैम्प और स्रोत फ़ाइलें विश्वसनीय रूप से संबद्ध की जा सकती हैं। कैमरे को स्थानांतरित करने का आदेश आवश्यक रूप से एक्सपोज़र तत्काल पर उसके अभिविन्यास को साबित नहीं करता है। वांछित दिशा को मापी गई या रिपोर्ट की गई स्थिति से अलग करें। प्रत्येक छवि पंक्ति को एक कल्पित कोण से भरने के बजाय दस्तावेज़ में गुम जानकारी और विलंबता संबंधी चिंताएँ, केवल इसलिए कि नियंत्रण अनुक्रम ज्ञात था।
समग्र दृश्य से विवरण तक के लिंक रखें
स्थान बताने वाले समग्र दृश्य से नज़दीकी विवरण तक एक सहमत अनुक्रम का उपयोग करें और संबंधित फ़ाइलों में एक स्थिर निरीक्षण-निष्कर्ष पहचान निर्दिष्ट करें। यह तब भी मूल्यवान रहता है जहां अच्छा ओरिएंटेशन मेटाडेटा मौजूद होता है। कैमरे की अनुमानित दिशा के बावजूद बार-बार दोहराए जाने वाले पैनल या घटक अस्पष्ट हो सकते हैं। एक समीक्षक को परिसंपत्ति संबंधों के माध्यम से लक्ष्य का पता लगाना चाहिए, न कि केवल उड़ान ज्यामिति से इसकी गणना करनी चाहिए। अवलोकन के लिए प्रासंगिक पक्षों, स्तरों या खंडों की पहचान करने वाले बिना काटे गए अवलोकन छवियों और किसी भी फ़ील्ड नोट्स को सुरक्षित रखें।
मोड और कॉन्फ़िगरेशन में बदलाव दर्ज करें
नियंत्रण, अभिविन्यास संदर्भ, नामकरण, या फ़ाइल संबंधों को प्रभावित करने वाले परिवर्तनों को रिकॉर्ड करें। यह मानने के बजाय कि प्रत्येक SIYI इंस्टॉलेशन समान व्यवहार करता है, वास्तविक फर्मवेयर और एकीकरण मार्गदर्शन की समीक्षा करें। यदि टेलीमेट्री अनुपस्थित है, तो एक स्पष्ट सीमा बनाए रखें और जहां उपयुक्त हो, संदर्भ का पता लगाने को मजबूत करें। संग्रह को पूर्ण दिखाने के लिए मेटाडेटा का आविष्कार न करें। दोहराई जा सकने वाली कॉन्फ़िगरेशन का रिकॉर्ड यह समझाने में मदद करता है कि दो मिशनों के अवलोकनों में अलग-अलग अभिविन्यास साक्ष्य क्यों हैं और क्या अभी भी जिम्मेदारी से तुलना की जा सकती है।
घटक को दोबारा खोजने की प्रक्रिया स्वीकार करें
डेटा संग्रह से अनुपस्थित तकनीशियन से संपत्ति रजिस्टर, अवलोकन, विवरण और उपलब्ध ओरिएंटेशन रिकॉर्ड का उपयोग करके रिपोर्ट किए गए घटक को ढूंढने के लिए कहें। ऐसा मामला शामिल करें जहां विमान और कैमरा अलग-अलग दिशाओं में इंगित करते हों। पूर्ण तैनाती से पहले अस्पष्टता का समाधान करें। NiVO जिम्बल-पेलोड परामर्श के दौरान प्रतिनिधि रिकॉर्ड पर चर्चा करें। प्रत्येक छवि पिक्सेल के सार्वभौमिक प्रत्यक्ष जियोलोकेशन या अकेले कैमरा कोण से घटकों की स्वचालित पहचान का दावा किए बिना, स्वीकृति को स्थापित सिस्टम के लिए एक समझने योग्य साक्ष्य पथ प्रदर्शित करना चाहिए।