Gravação da direção do gimbal para que as imagens de inspeção permaneçam localizáveis
Registre orientação da câmera, identidade do ativo, referenciais, horários e arquivos de origem para relacionar imagens de perto ao alvo físico.
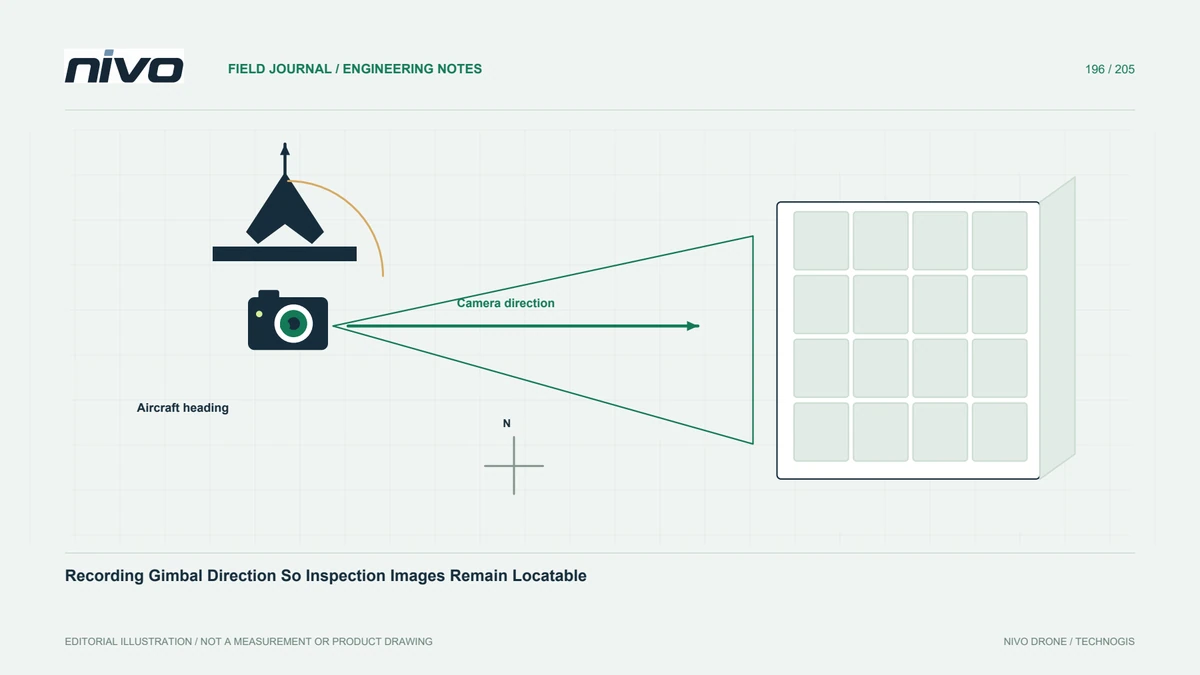
Separe o rumo da aeronave da direção da câmera
Um gimbal pode desviar o olhar da direção dianteira da aeronave. A trajetória da aeronave por si só pode, portanto, ser insuficiente para explicar qual superfície do ativo aparece em uma fotografia próxima. Comece com uma identidade de alvo simples e uma visualização de localização. Grave a direção da câmera quando disponível, mas não a trate como um substituto para o contexto do ativo. O objetivo é preservar uma relação utilizável entre a imagem salva e o componente físico que o examinador deverá encontrar posteriormente.
Entenda a referência de orientação
Os ângulos da câmera podem ser expressos em relação ao veículo ou outra referência, e os modos de controle podem alterar a relação. A documentação do ArduPilot distingue os controles do gimbal e descreve informações de status de atitude nas interfaces suportadas. Confirme o que o sistema realmente instalado fornece e como o quadro de referência relevante é definido. Não copie um ângulo de uma exibição no relatório sem compreender seu significado. Um número de aparência precisa com uma referência desconhecida pode enganar mais do que uma direção descritiva clara.
Teste a gravação e o tempo juntos
Capture uma sequência controlada de alvos identificáveis, mantendo os registros disponíveis do gimbal e da aeronave. Verifique se os carimbos de data/hora e os arquivos de origem podem ser associados de forma confiável. Um comando para mover a câmera não prova necessariamente sua orientação no instante da exposição. Distinguir a direção desejada do status medido ou relatado. Documente informações faltantes e questões de latência em vez de preencher cada linha da imagem com um ângulo presumido simplesmente porque a sequência de controle era conhecida.
Mantenha links de visão geral para detalhes
Use uma sequência acordada do contexto de localização aos detalhes de perto e atribuir uma identidade de descoberta estável entre arquivos relacionados. Isto permanece valioso mesmo quando existem bons metadados de orientação. Painéis ou componentes repetidos podem ser ambíguos, apesar da direção aproximada da câmera. Um revisor deve localizar o alvo através de relacionamentos de ativos, e não calculá-lo apenas a partir da geometria do voo. Preserve imagens de visão geral não cortadas e quaisquer notas de campo que identifiquem lados, níveis ou segmentos relevantes para a observação.
Documente mudanças de modo e configuração
Registre alterações que afetam controle, referências de orientação, nomenclatura ou relacionamentos de arquivos. Revise o firmware real e as orientações de integração em vez de assumir que cada instalação do SIYI se comporta de forma idêntica. Se a telemetria estiver ausente, mantenha uma limitação explícita e reforce o contexto de localização quando apropriado. Não invente metadados para fazer o arquivo parecer completo. Um registo de configuração reproduzível ajuda a explicar porque é que as observações de duas missões têm evidências de orientação diferentes e o que ainda pode ser comparado de forma responsável.
Aceite o fluxo de trabalho de realocação
Peça a um técnico ausente da aquisição para encontrar um componente relatado usando o registro de ativos, visão geral, detalhes e registro de orientação disponível. Inclua um caso em que a aeronave e a câmera apontem em direções diferentes. Resolva a ambigüidade antes da implantação completa. Discuta os registros representativos durante a consulta de carga útil do gimbal do NiVO. A aceitação deve demonstrar uma trilha de evidências compreensível para o sistema instalado, sem reivindicar geolocalização direta universal de cada pixel da imagem ou identificação automática de componentes apenas a partir dos ângulos da câmera.