Запись направления подвеса, чтобы изображения проверки оставались доступными для поиска
Держите ориентацию камеры, идентификацию объекта, системы отсчета, время и ссылки на исходный файл понятными, чтобы близкое изображение можно было отследить до его физической цели.
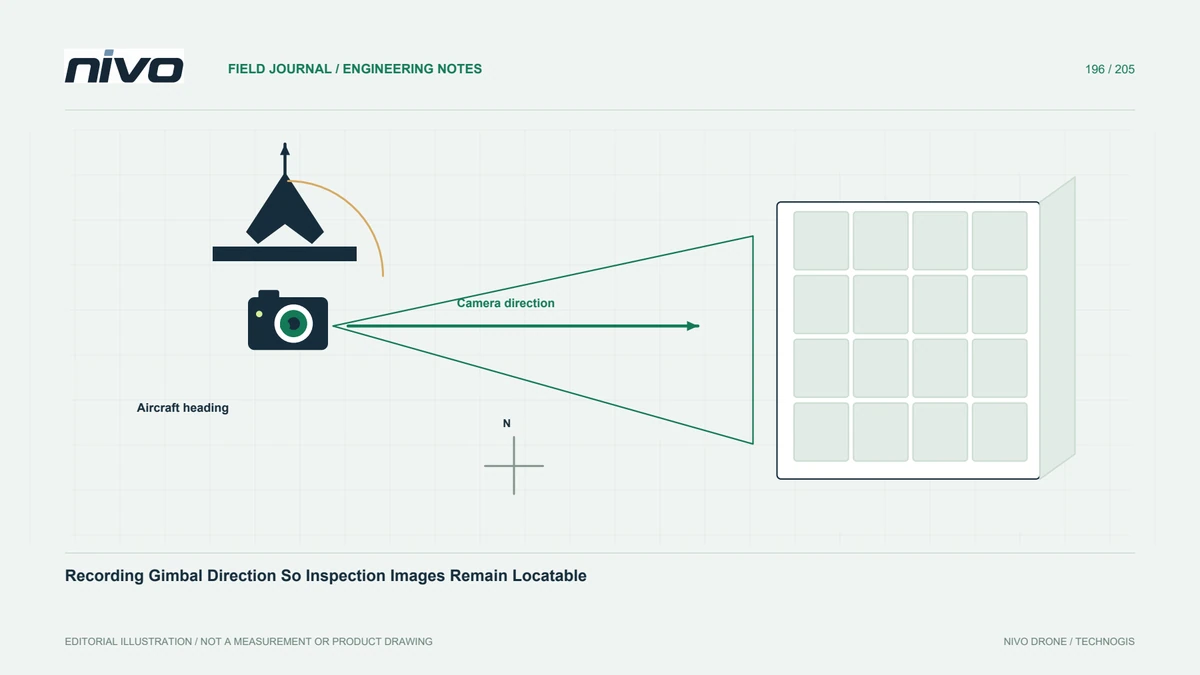
Отделяйте курс самолета от направления камеры
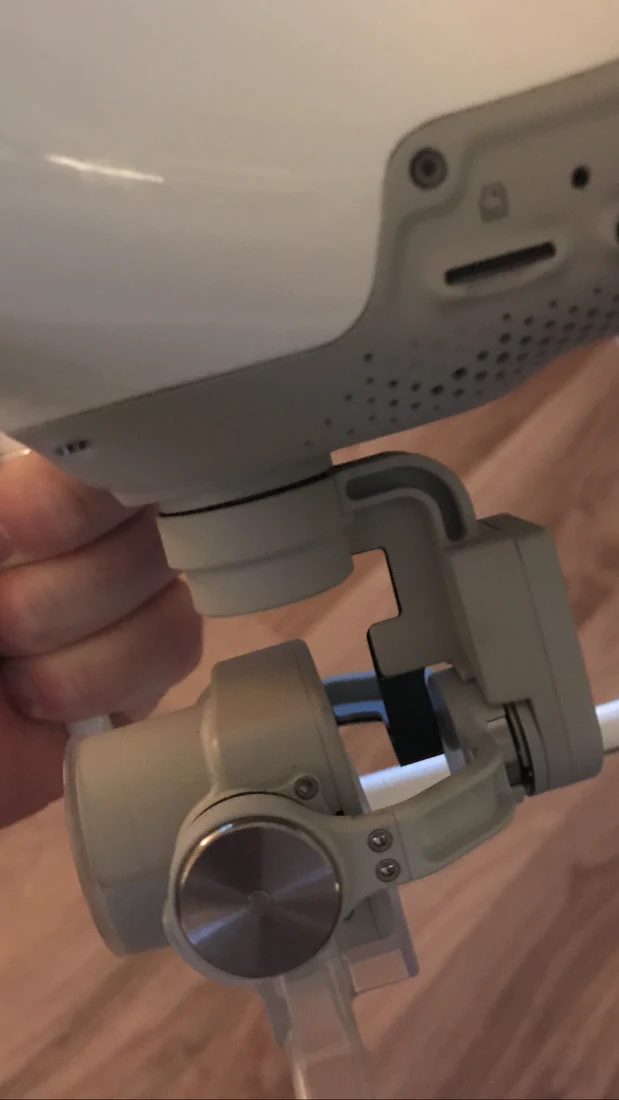
Подвес может смотреть в сторону от направления движения дрона. Поэтому одной только траектории полета самолета может быть недостаточно, чтобы объяснить, какая поверхность объекта отображается на фотографии с близкого расстояния. Начните с простого определения цели и представления местоположения. Запишите направление камеры, где это возможно, но не рассматривайте его как замену контекста объекта. Цель состоит в том, чтобы сохранить полезную связь между сохраненным изображением и физическим компонентом, который исследователь должен позже найти.
Поймите ссылку на ориентацию
Ракурсы камеры могут быть выражены относительно транспортного средства или другого эталона, а режимы управления могут изменять взаимосвязь. В документации ArduPilot различаются элементы управления стабилизатором и описывается информация о состоянии положения в поддерживаемых интерфейсах. Подтвердите, что обеспечивает фактическая установленная система и как определяется соответствующая система отсчета. Не копируйте ракурс с изображения в отчет, не понимая его значения. Точное на вид значение с неизвестной системой отсчета может ввести в заблуждение больше, чем четкое описательное направление.
Тестовая запись и синхронизация вместе
Захватывайте контролируемую последовательность опознаваемых целей, сохраняя при этом доступные записи подвеса и самолета. Проверьте, можно ли надежно связать временные метки и исходные файлы. Команда на перемещение камеры не обязательно подтверждает ее ориентацию в момент экспозиции. Отличайте желаемое направление от измеренного или сообщаемого состояния. Документируйте недостающую информацию и проблемы с задержкой, а не заполняйте каждую строку изображения предполагаемым углом просто потому, что последовательность управления была известна.
Сохраняйте ссылки для обзора и подробностей
Используйте согласованную последовательность от поиска контекста до мельчайших деталей и назначьте один стабильный идентификатор выявленной особенности для связанных файлов. Это остается ценным даже там, где существуют метаданные с хорошей ориентацией. Повторяющиеся панели или компоненты могут быть неоднозначными, несмотря на приблизительное направление камеры. Рецензент должен определять местонахождение цели посредством взаимосвязей активов, а не рассчитывать ее только на основе геометрии полета. Сохраните необрезанные обзорные изображения и любые примечания к полям, определяющие стороны, уровни или сегменты, имеющие отношение к наблюдению.
Документируйте изменения режима и конфигурации
Записывайте изменения, влияющие на элементы управления, ссылки на ориентацию, именование или взаимоотношения между файлами. Ознакомьтесь с руководством по фактическому встроенному ПО и интеграции, а не предполагайте, что каждая установка SIYI ведет себя одинаково. Если телеметрия отсутствует, сохраните явное ограничение и усильте контекст определения местоположения, где это необходимо. Не придумывайте метаданные, чтобы архив выглядел полным. Воспроизводимая запись конфигурации помогает объяснить, почему наблюдения двух миссий имеют разные доказательства ориентации и что еще можно ответственно сравнивать.
Примите рабочий процесс повторного поиска компонента
Попросите технического специалиста, не участвовавшего в съемке, найти заявленный компонент, используя реестр активов, обзор, детали и доступную запись ориентации. Включите случай, когда самолет и камера направлены в разные стороны. Устраните двусмысленность перед полным развертыванием. Обсудите репрезентативные записи во время консультации по полезной нагрузке подвеса NiVO. Приемка должна продемонстрировать понятные доказательства для установленной системы, не заявляя об универсальном прямом геолокации каждого пикселя изображения или автоматической идентификации компонентов только по ракурсам камеры.