Ghi hướng gimbal để định vị được ảnh kiểm tra
Giữ hướng máy ảnh, mã tài sản, hệ quy chiếu, thời gian và liên kết tệp dễ hiểu để truy ảnh cận cảnh về đúng mục tiêu thực.
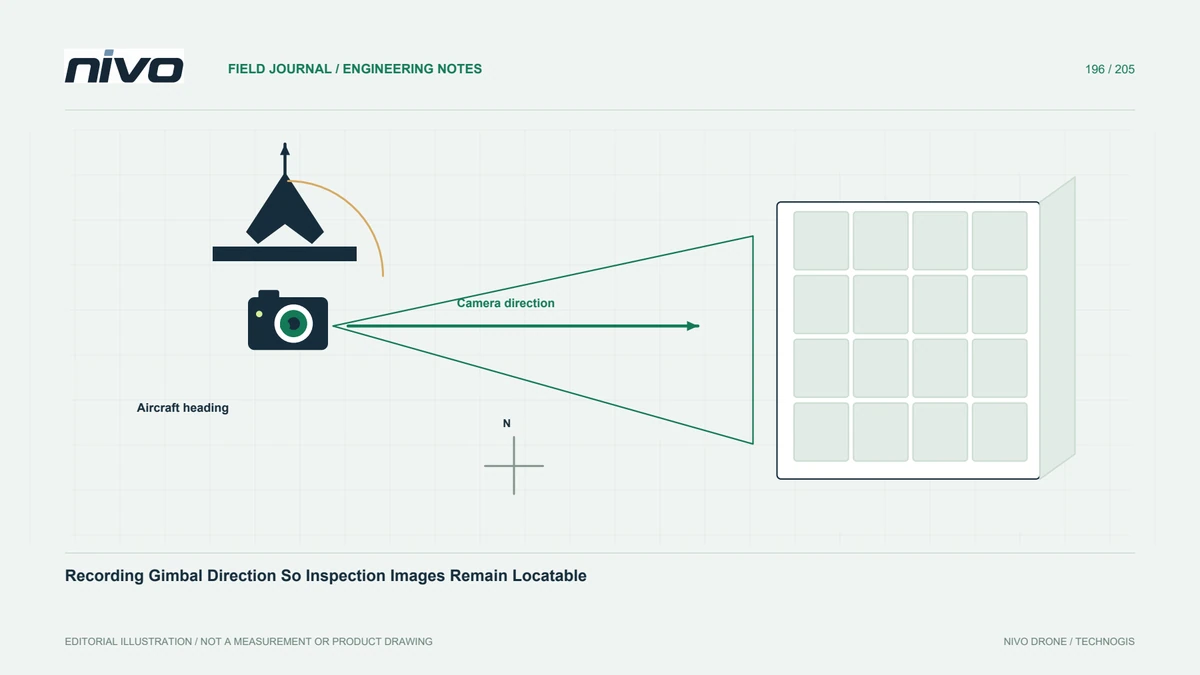
Tách hướng máy bay khỏi hướng camera
Gimbal có thể nhìn ra xa hướng về phía trước của máy bay. Do đó, chỉ riêng đường đi của máy bay có thể không đủ để giải thích bề mặt tài sản nào xuất hiện trong một bức ảnh cận cảnh. Bắt đầu với một chế độ xem nhận dạng và định vị mục tiêu đơn giản. Ghi lại hướng camera nếu có nhưng không coi hướng đó là vật thay thế cho bối cảnh tài sản. Mục đích là để duy trì mối quan hệ có thể sử dụng được giữa hình ảnh đã lưu và thành phần vật lý mà người kiểm tra sau này phải tìm thấy.
Hiểu hệ quy chiếu định hướng
Các góc camera có thể được thể hiện tương ứng với máy bay hoặc một tham chiếu khác và các chế độ điều khiển có thể thay đổi mối quan hệ. Tài liệu ArduPilot phân biệt các điều khiển gimbal và mô tả thông tin trạng thái tư thế góc trong các giao diện được hỗ trợ. Xác nhận những gì hệ thống được cài đặt thực tế cung cấp và cách xác định khung tham chiếu liên quan. Không sao chép một góc từ màn hình vào báo cáo mà không hiểu ý nghĩa của nó. Một con số trông có vẻ chính xác với một tham chiếu không xác định có thể gây hiểu lầm nhiều hơn là một hướng mô tả rõ ràng.
Kiểm tra ghi dữ liệu cùng thời gian
Chụp một chuỗi các mục tiêu có thể nhận dạng được kiểm soát trong khi vẫn giữ lại các bản ghi gimbal và máy bay có sẵn. Kiểm tra xem dấu thời gian và tệp nguồn có thể được liên kết một cách đáng tin cậy hay không. Lệnh di chuyển máy ảnh không nhất thiết phải chứng minh được hướng của nó tại thời điểm phơi sáng. Phân biệt hướng mong muốn với trạng thái được đo hoặc báo cáo. Ghi lại những lo ngại về việc thiếu thông tin và độ trễ thay vì lấp đầy mỗi hàng hình ảnh bằng một góc giả định chỉ vì trình tự điều khiển đã được biết.
Giữ liên kết tổng quan và chi tiết
Sử dụng trình tự đã thống nhất từ bối cảnh định vị đến chi tiết cụ thể và chỉ định một mã phát hiện ổn định trên các tệp có liên quan. Điều này vẫn có giá trị ngay cả khi có siêu dữ liệu định hướng tốt. Các bảng hoặc thành phần lặp đi lặp lại có thể không rõ ràng mặc dù hướng camera gần đúng. Người đánh giá nên xác định mục tiêu thông qua các mối quan hệ tài sản, không chỉ tính toán mục tiêu từ hình học chuyến bay. Giữ lại các hình ảnh tổng quan chưa được cắt xén và mọi ghi chú hiện trường xác định các khía cạnh, cấp độ hoặc phân đoạn liên quan đến quan sát.
Ghi thay đổi chế độ và cấu hình
Ghi lại các thay đổi ảnh hưởng đến điều khiển, tham chiếu định hướng, đặt tên hoặc mối quan hệ tệp. Xem lại chương trình cơ sở thực tế và hướng dẫn tích hợp thay vì cho rằng mọi cài đặt SIYI đều hoạt động giống hệt nhau. Nếu không có phép đo từ xa, hãy giữ lại giới hạn rõ ràng và tăng cường bối cảnh định vị khi thích hợp. Không phát minh ra siêu dữ liệu để làm cho kho lưu trữ có vẻ hoàn chỉnh. Bản ghi cấu hình có thể tái tạo giúp giải thích lý do tại sao các quan sát từ hai sứ mệnh có bằng chứng định hướng khác nhau và những gì vẫn có thể được so sánh một cách có trách nhiệm.
Thử quy trình tìm lại vị trí
Yêu cầu kỹ thuật viên vắng mặt trong quá trình thu thập dữ liệu để tìm thành phần được báo cáo bằng cách sử dụng sổ đăng ký tài sản, tổng quan, chi tiết và bản ghi định hướng có sẵn. Bao gồm trường hợp máy bay và camera hướng về các hướng khác nhau. Giải quyết sự mơ hồ trước khi triển khai đầy đủ. Thảo luận về các hồ sơ đại diện trong quá trình tư vấn về tải trọng gimbal NiVO. Việc chấp nhận phải thể hiện dấu vết bằng chứng dễ hiểu cho hệ thống đã cài đặt mà không yêu cầu vị trí địa lý trực tiếp phổ quát của mọi pixel hình ảnh hoặc nhận dạng tự động các thành phần chỉ từ các góc camera.