Neem Gimbal-rigting op sodat inspeksiebeelde opspoorbaar bly
Hou kamera-oriëntasie, bate-identiteit, verwysingsrame, tydsberekening en bronlêerskakels verstaanbaar sodat 'n nabygeleë beeld na sy fisiese teiken teruggespoor kan word.
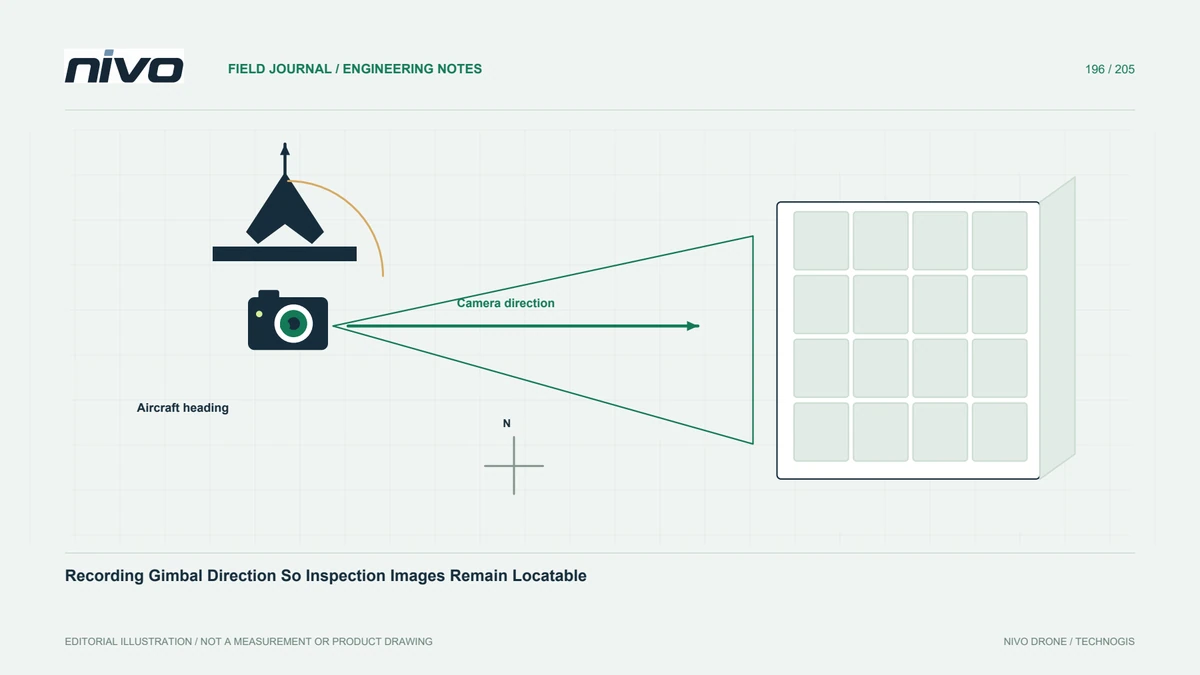
Skei vliegtuigkoers van kamerarigting
’n Gimbaal kan wegkyk van die vliegtuig se voorwaartse rigting. Die vliegtuigspoor alleen kan dus onvoldoende wees om te verduidelik watter bate-oppervlak in 'n nabye foto verskyn. Begin met 'n eenvoudige teikenidentiteit en opspooraansig. Teken kamerarigting op waar beskikbaar, maar moet dit nie as 'n plaasvervanger vir batekonteks hanteer nie. Die doel is om 'n bruikbare verhouding te bewaar tussen die gestoorde beeld en die fisiese komponent wat die eksaminator later moet vind.
Verstaan die oriëntasieverwysing
Kamerahoeke kan uitgedruk word relatief tot die voertuig of 'n ander verwysing, en beheermodusse kan die verhouding verander. ArduPilot-dokumentasie onderskei gimbal-kontroles en beskryf houding-statusinligting in ondersteunde koppelvlakke. Bevestig wat die werklike geïnstalleerde stelsel verskaf en hoe die relevante verwysingsraam gedefinieer word. Moenie 'n hoek van 'n vertoning na die verslag kopieer sonder om die betekenis daarvan te verstaan nie. 'n Getal wat presies lyk met 'n onbekende verwysing kan meer as 'n duidelike beskrywende rigting mislei.
Toets opname en tydsberekening saam
Vang 'n beheerde reeks identifiseerbare teikens vas terwyl die beskikbare gimbal en vliegtuigrekords behou word. Kyk of tydstempels en bronlêers betroubaar geassosieer kan word. 'n Opdrag om die kamera te skuif, bewys nie noodwendig sy oriëntasie op die blootstelling oomblik nie. Onderskei gewenste rigting van gemete of gerapporteerde status. Dokumenteer ontbrekende inligting en vertragingskwessies eerder as om elke beeldry met 'n veronderstelde hoek te vul bloot omdat die beheervolgorde bekend was.
Hou oorsig-tot-detail skakels
Gebruik 'n ooreengekome volgorde van 'n lokaliserende oorsig tot nabybesonderhede en ken een stabiele bevindingidentiteit toe oor verwante lêers. Dit bly waardevol selfs waar goeie oriëntasie-metadata bestaan. Herhaalde panele of komponente kan dubbelsinnig wees ten spyte van benaderde kamerarigting. 'n Beoordelaar moet die teiken opspoor deur bateverhoudings, nie uit vluggeometrie alleen bereken nie. Bewaar ongesnyde oorsigprente en enige veldnotas wat kante, vlakke of segmente identifiseer wat relevant is vir die waarneming.
Dokumenteer modus- en konfigurasieveranderings
Teken veranderinge aan wat beheer, oriëntasieverwysings, benaming of lêerverwantskappe beïnvloed. Hersien die werklike firmware en integrasie leiding eerder as om aan te neem dat elke SIYI installasie identies optree. As telemetrie afwesig is, behou 'n eksplisiete beperking en versterk lokaliseringskonteks waar toepaslik. Moenie metadata uitvind om die argief volledig te laat lyk nie. 'n Reproduceerbare konfigurasierekord help om te verduidelik waarom waarnemings van twee missies verskillende oriëntasiebewyse het en wat steeds verantwoordelik vergelyk kan word.
Aanvaar die werkvloei om komponente weer te vind
Vra 'n tegnikus afwesig van verkryging om 'n gerapporteerde komponent te vind deur die bateregister, oorsig, detail en beskikbare oriëntasierekord te gebruik. Sluit 'n geval in waar die vliegtuig en kamera in verskillende rigtings wys. Los onduidelikheid op voor volle ontplooiing. Bespreek verteenwoordigende rekords tydens NiVO gimbal-loonvrag konsultasie. Aanvaarding moet 'n verstaanbare bewysspoor vir die geïnstalleerde stelsel demonstreer, sonder om aanspraak te maak op universele direkte geoligging van elke beeldpixel of outomatiese identifikasie van komponente vanuit kamerahoeke alleen.