Gerenciando orientação EXIF e grupos de câmeras em fotogrametria
Inspecione pixels armazenados, tags de orientação, dimensões de imagem e grupos de calibração antes de processar imagens mistas ou transferir máscaras e parâmetros de câmera.
Distinguir pixels armazenados da orientação exibida
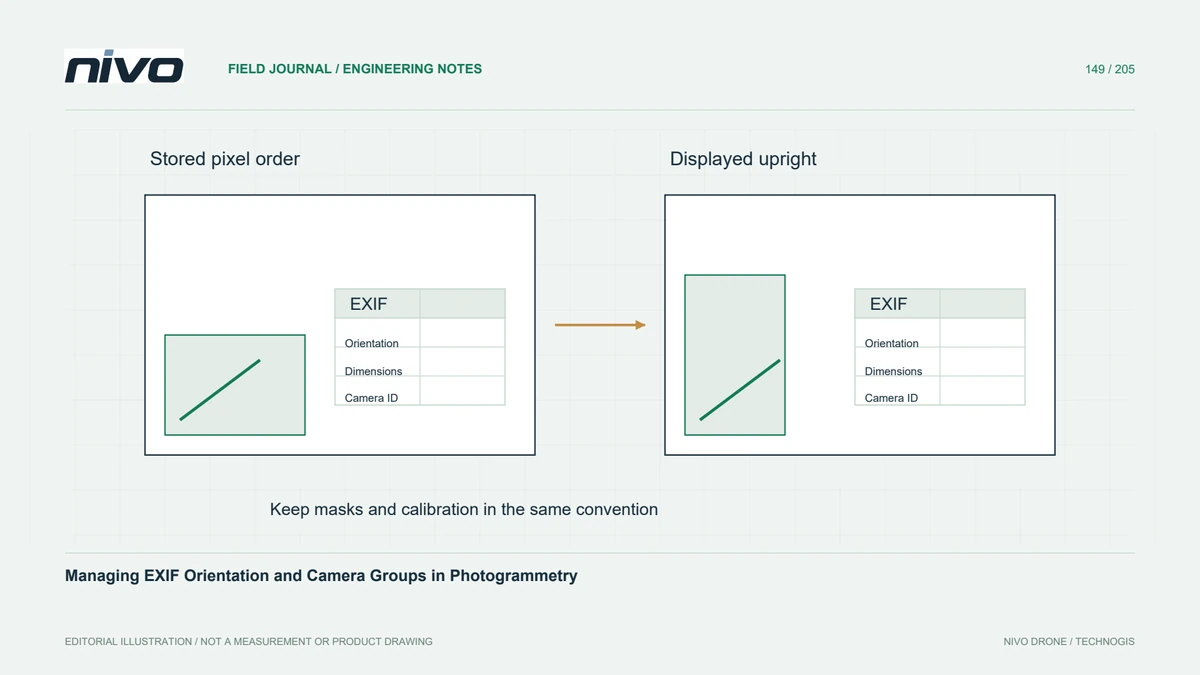
Um visualizador de imagens pode girar uma fotografia para exibição usando sua etiqueta de orientação EXIF sem alterar a disposição dos pixels armazenados. Outra ferramenta pode girar fisicamente os pixels e reescrever ou remover a tag. Esses casos não são equivalentes quando máscaras, coordenadas de imagem ou parâmetros de calibração são reutilizados. Estabeleça como o software de processamento interpreta a orientação antes de fazer rotações manuais que possam aplicar a mesma correção duas vezes.
Faça um inventário dos arquivos de imagem reais
Crie um inventário de nomes de arquivos, dimensões armazenadas, tags de orientação, identificadores de câmeras, informações focais e histórico de pré-processamento. Compare os originais com quaisquer exportações editadas. Um lote que parece visualmente consistente pode conter imagens redimensionadas, cortadas ou corrigidas geometricamente. Sinalize alterações inesperadas e identifique sua origem, em vez de assumir que todas as fotografias do mesmo modelo de câmera pertencem a uma configuração geométrica inalterada.
Agrupe a calibração a partir de evidências físicas
A calibração compartilhada deve refletir uma configuração de imagem comum e defensável, e não apenas um nome de pasta conveniente. Separe câmeras físicas distintas ou configurações de lente modificadas onde o fluxo de trabalho exigir, evitando ao mesmo tempo a fragmentação injustificada em muitos grupos fracos. Verifique como o software constrói seus identificadores de câmera a partir de metadados. Tags ausentes ou alteradas podem causar agrupamento acidental que não é aparente na fotografia exibida.
Mantenha máscaras e coordenadas alinhadas
As máscaras e as observações marcadas manualmente devem utilizar a convenção de coordenadas esperada na fase em que são lidas. Uma máscara desenhada em uma visualização vertical pode precisar de um tratamento diferente daquela criada na ordem bruta de pixels. Confirme as dimensões e o alinhamento na aplicação real. Da mesma forma, não transfira as coordenadas do ponto principal após redimensionar ou girar pixels sem a conversão e verificação geométrica apropriada.
Testar um subconjunto de orientação mista
Em uma levantamento hipotético contendo imagens com orientação horizontal e vertical de duas configurações, processe primeiro um pequeno subconjunto representativo. Inspecione grupos de câmeras extraídos, orientações de imagens, sobreposições de máscaras e a rede de câmeras resultante. Inclua um arquivo que passou por um aplicativo de edição. Corrija os metadados ou a política de agrupamento na origem do problema e, em seguida, repita o subconjunto antes de gastar tempo na reconstrução completa.
Preservar a trilha de metadados
Retenha originais imutáveis, um manifesto de imagem, substituições de metadados documentados e a política de agrupamento selecionada. Registre qualquer transformação física de pixel e regenere observações ou máscaras dependentes quando necessário. A aceitação deve estabelecer que cada imagem seja interpretada de forma consistente e a calibração seja aplicada aos arquivos pretendidos. O registro bem-sucedido por si só não prova que o manejo da orientação e o agrupamento de câmeras foram geometricamente corretos.