LiDAR под растительностью: грунтовые наблюдения и их пределы
Поймите промежутки полога, возвраты, грунтовую поддержку, классификацию и контроль, не обещая информации, не наблюдённой датчиком.
Определите вопрос о грунте или кроне
Съёмка растительности может изучать грунт, структуру крон, относительные высоты и их отношения. Цель меняет полезные наблюдения. Для DTM множество верхних точек не доказывает землю. Для структуры агрессивная очистка удаляет ценное. Определите продукты и единицы анализа: поля, коридорные отрезки или образцы. Согласуйте полевой контроль. Так датчик следует информационному требованию, не плотному виду, чья полнота может быть не связана с анализом.
Свяжите землю с промежутками и геометрией
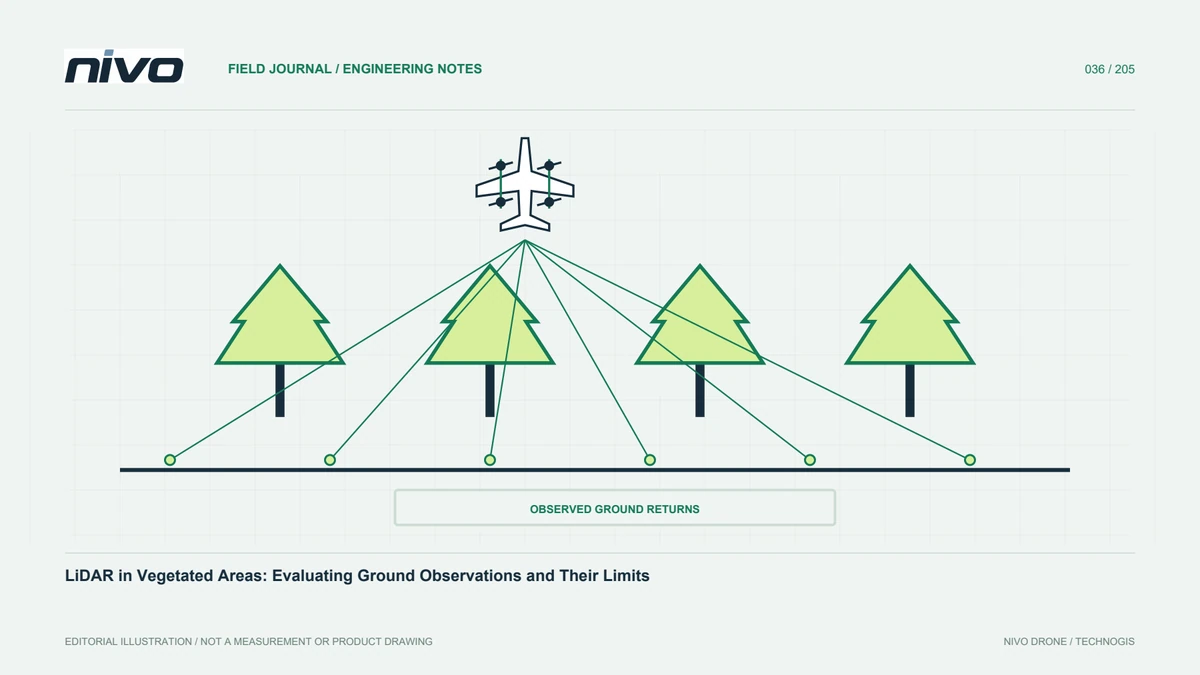
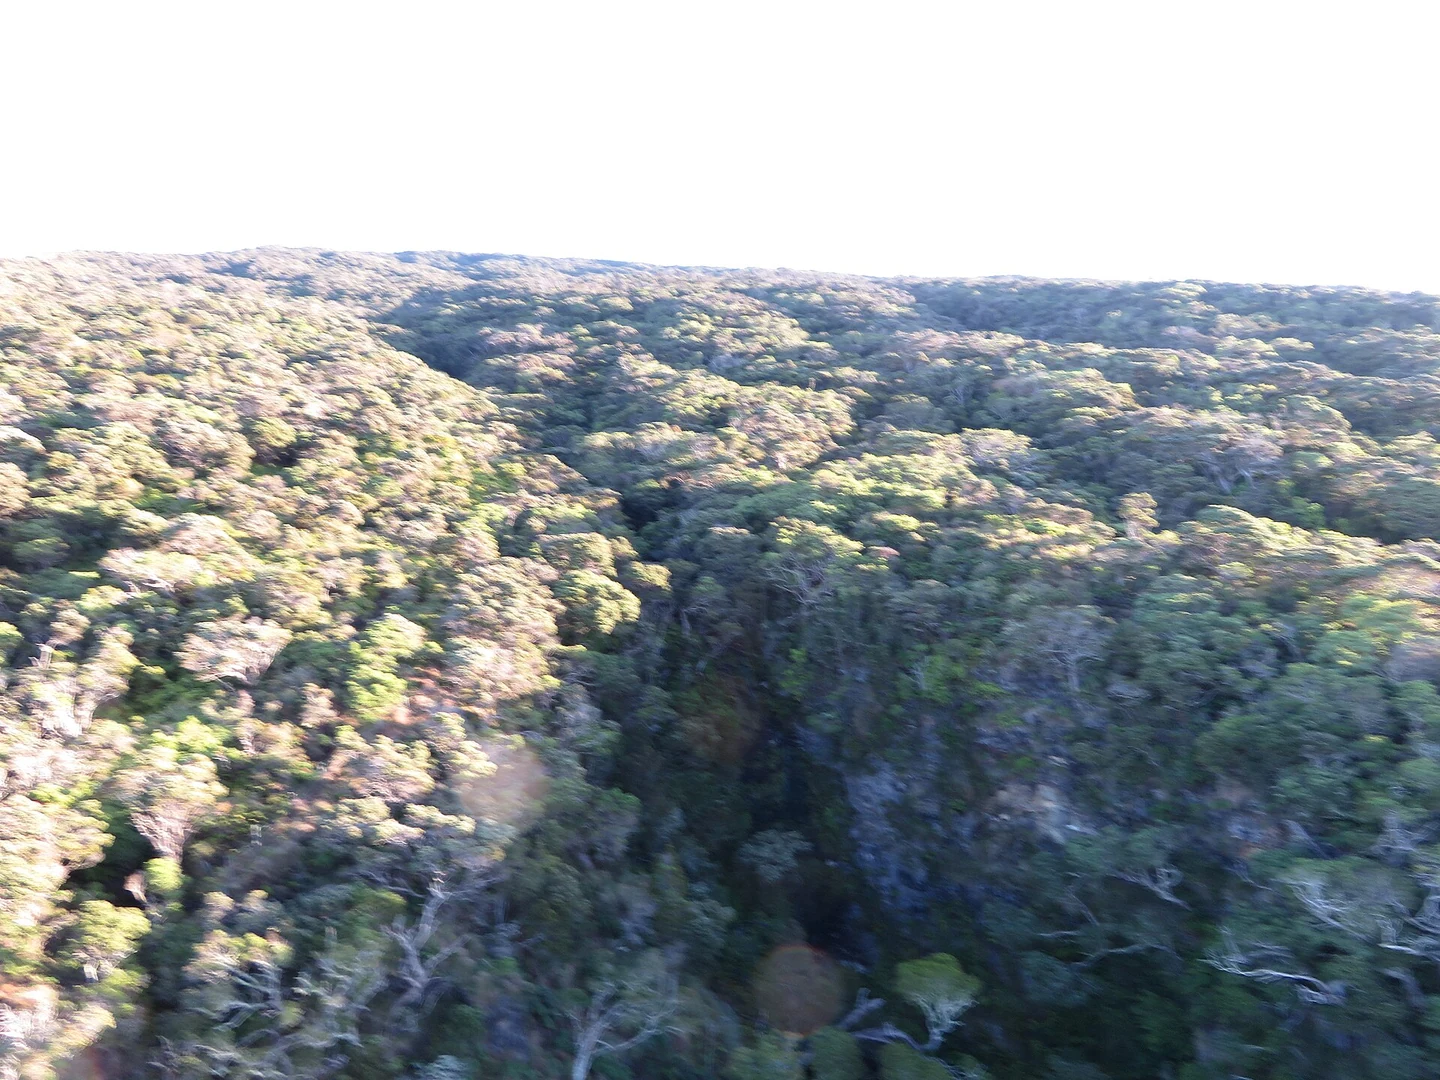
Часть лазерных импульсов достигает земли через промежутки листьев и ветвей. Это зависит от структуры, направления, геометрии и системы. LiDAR не видит автоматически сквозь сплошной полог. Под плотным покровом земля редка и неравномерна. До обещания деталей осмотрите место. Испытательный блок представляет трудную растительность и распределение принятых грунтовых точек, не цветной обзор. Рано определите недостаточную поддержку, чтобы рассмотреть дополнение или явное ограничение.
Отличите все возвраты от полезной земли
Некоторые системы сохраняют несколько возвратов. Они показывают структуру, но последний не всегда земля: ветви и кусты низки без грунта. Классифицируйте по контексту и проверяйте. Сохраняйте поля и линии, иначе экспорт уменьшает оценку. Плотность всех, неразобранного и земли отдельна, показывая реальную опору рельефа.
Планируйте по месту
Маршруты учитывают рельеф, покров, доступ и возможности аппарата. Дополнительные направления или покрытие помогают иногда, но настройки и манёвры следуют документации и принятому плану. Оцените сканирование и траекторию склонов и просветов. Не копируйте параметры прошлого проекта без проверки. Запишите сезонную растительность для повторов. Земля, позиционные записи и поле рассматриваются вместе: один параметр не гарантирует полный грунт всякого леса.
Проверьте классы в профилях
Сечения проходят густое, открытое, склон и переход. Алгоритм может следовать низким ветвям, а сильный фильтр удаляет гребень. Поле и фото помогают сомнению. Сохраните до/после. Верхняя цветная карта скрывает вертикаль, профиль отличает поддержку от гладкости. Прежде общего найдите несколько условий.
Покажите слабую поддержку
Средняя плотность скрывает зоны почти без грунта. Изучите пространственные числа или расстояния относительно сетки DTM. Большие ненаблюдённые места нельзя заполнять с тем же статусом, что открытое. При интерполяции запишите метод и пределы, рассмотрите зоны малой уверенности. Карта поддержки отделяет измеренное от оценённого. Это важно дороге и форме местности и объясняет, почему видимая детализация растра превосходит реальные наблюдения под пологом.
Нормализуйте по подходящей базе
Относительная растительность наследует грунт: смещённая база меняет крону при хорошем верхе. Проверьте системы и сетки. Невероятное на границах, склонах и стыках требует причин до удаления отрицательного. Сохраните DTM и метод. Улучшенная база позднее пересчитывается без потери исходного отношения.
Валидируйте подходящими эталонами
Под пологом сам контроль сложен. Выберите способ и пределы. Открытое и покрытое разделяют при разном поведении. GCP не независимость. Запишите места, покров, разницы и исключения. Контроль лишь дорог не распространяется на лес. Получатель знает проверенную среду и менее прямо оценённое.
Подготовьте информативную лесную передачу
Соберите контекст покрова, поддержку земли, профили, DTM и зоны ограничения. Для высоты кроны объясните метод и грунтовую основу. Отделите прямое наблюдение от интерпретации и модели. Оценивайте NiVO LiDAR доказательствами, не одним обзором. Дополнительную съёмку обсуждают до решений, которым нужен недоказанная детализация. Так сохраняют ценную структуру без обещания одинаково надёжной земли во всех скрытых частях.
Иллюстративная ситуация: плотные кроны, редкая земля
Представьте гипотетическую LiDAR-съёмку лесного края с богатым обзором. Требуется рельеф потенциальной дороги. Проверяющий отделяет землю от всех возвратов и замечает неравную поддержку под плотной кроной. Распределение грунта картируют вместо среднего. Профили пересекают открытую обочину, посадки и скрытую часть, показывая интерполяцию и прямое. Оценка следует поверхности задачи, не общей цветной плотности.
Классификацию испытывают без принятия низких ветвей ради заполнения. Полевые доказательства сравнивают при наличии с записью условий. Слабые зоны отмечают отдельно от открытого. Если дороге нужна недостающая детализация, дополнение обсуждают до приёмки. Пакет разделяет крону, грунтовые наблюдения и модель. Пример сохраняет структуру, не превращая красивое облако в обещание всей земли, и показывает ценность следующего измерения.
Для дороги сравнивают тонкую интерполированную сетку и грубый либо ограниченный продукт по реальным наблюдениям. Мельче не автоматически информативнее. Приёмка называет пригодные отрезки и необходимость другой меры. Поддержка, примеры классов и проверенные условия остаются с набором. Он помогает следующей работе, не выдавая видимую детализацию растра за новую землю под каждой кроной.